
Robotgewrichtsmodules: onderdelen, productieprocessen en precisie-eisen
Tijdens de APEC-bijeenkomst van economische leiders in 2026 in Shenzhen trokken humanoïde robots veel aandacht. In het mediacentrum van het evenement voerden robots praktische taken uit, zoals koffie zetten, ijs serveren en versnaperingen serveren aan bezoekers en journalisten. Deze demonstraties gaven een indruk van hoe robotica zich verder ontwikkelt dan gecontroleerde demonstraties en steeds meer zijn weg vindt naar toepassingen in de praktijk.
Achter elke beweging van een humanoïde robot – van lopen en draaien tot het opheffen van een arm of het vastpakken van een voorwerp – schuilt een gecoördineerd systeem van robotgewrichten. Dankzij deze gewrichten kunnen verschillende delen van de robot onafhankelijk van elkaar bewegen, terwijl het evenwicht, de positie en de krachtregeling behouden blijven.
Een robotgewricht is veel meer dan alleen een motor die ronddraait. Een typisch robotgewrichtsmodule bestaat uit verschillende functionele onderdelen, waaronder een servomotor, een reductietandwiel, een encoder en een motoraandrijving. Sommige uitvoeringen zijn bovendien voorzien van een elektromagnetische rem. Deze onderdelen worden ondersteund door mechanische constructies zoals behuizingen, uitgaande assen, lagerzittingen en montageflenzen.
De prestaties van een robotgewricht hangen niet alleen af van de motor en het aandrijfsysteem, maar ook van de maatnauwkeurigheid en de montagekwaliteit van de mechanische onderdelen. Lagerboringen, asuitlijning, montagevlakken en verbindingselementen zijn allemaal van invloed op de werking van het gemonteerde gewricht.
In dit artikel worden de belangrijkste onderdelen van robotgewrichtsmodules, de mechanische onderdelen die bij de constructie ervan worden gebruikt, gangbare productieprocessen en de nauwkeurigheidseisen voor de productie van betrouwbare robotgewrichtscomponenten besproken.
Wat zijn de belangrijkste onderdelen van een robotgewrichtsmodule?
Een robotgewrichtsmodule is een geïntegreerde elektromechanische eenheid die is ontworpen om een gecontroleerde draaibeweging te realiseren. Hoewel de configuratie ervan varieert naargelang de toepassing van de robot, combineren de meeste ontwerpen krachtoverbrenging, snelheidsreductie, bewegingsfeedback en besturingsfuncties in een compacte opbouw.
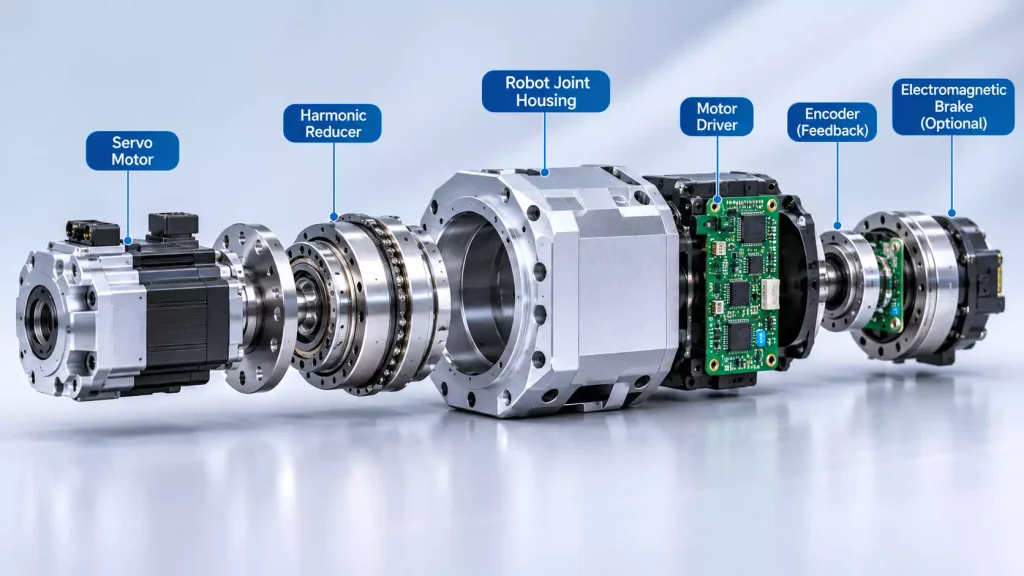
Servomotor: de krachtbron van het gewricht
De servomotor zet elektrische energie om in mechanische rotatie en levert de aanvankelijke aandrijfkracht voor een robotgewricht.
In tegenstelling tot conventionele motoren die worden gebruikt voor eenvoudige continue rotatie, vereisen servomotoren voor robots een nauwkeurige positieregeling, een snelle versnelling en vertraging, en een constante koppelafgifte.
Een veelvoorkomende uitdaging bij het ontwerp is het vinden van een evenwicht tussen motortoerental, koppel en totale afmetingen. Motoren met een hoog toerental kunnen aanzienlijk vermogen leveren in een relatief compacte behuizing, maar hun directe aandrijving levert voor veel robottoepassingen mogelijk onvoldoende koppel. Het gebruik van een grotere motor met een laag toerental kan het totale gewicht en de afmetingen van het gewricht vergroten.
Om deze reden wordt bij veel ontwerpen van robotgewrichten een hogesnelheidsservomotor gecombineerd met een reductietandwielkast om de vereiste uitgangssnelheid en het vereiste koppel te bereiken.
Ook de bevestigingsconstructie van de motor is van belang. De positioneringskenmerken, bevestigingsgaten en aansluitvlakken moeten aansluiten op de koppelingsbehuizing om een nauwkeurige montage en een correcte uitlijning te garanderen.
Reductiekast: snelheidsregeling en koppelverhoging
De reductiekast is een essentieel onderdeel van de aandrijving in een robotgewricht. Deze verlaagt het toerental van de motor en verhoogt tegelijkertijd het beschikbare uitgaande koppel.
Veelgebruikte soorten reductietandwielen in de robotica zijn onder meer:
- Harmonische reductoren: Compacte ontwerpen met hoge overbrengingsverhoudingen en een geringe speling, die vaak worden gebruikt in collaboratieve robots, lichtgewicht robotarmen en gewrichten van humanoïde robots.
- RV-reductiekasten: Ze staan bekend om hun stijfheid, draagvermogen en schokbestendigheid, waardoor ze geschikt zijn voor gewrichten van industriële robots die zwaardere lasten moeten dragen.
- Planetaire reductoren: Ze bieden compacte transmissieconstructies en een hoog rendement, en zijn toepasbaar in diverse aandrijfsystemen voor robots.
Elk type reductor heeft verschillende eigenschappen wat betreft speling, stijfheid, overbrengingsrendement, koppelvermogen en precisie. De keuze hangt af van de belasting, het toerental, de bewegingsvereisten en de beschikbare inbouwruimte van de koppeling.
Vanuit productieoogpunt moet de reductiekast ook nauwkeurig in de omringende mechanische constructie passen. Montageafmetingen, positioneringskenmerken, bevestigingsgaten en contactvlakken dragen allemaal bij aan een correcte montage.
Motoraandrijving: het aansturen van de motorwerking
De motoraandrijving zet besturingscommando's van het besturingssysteem van de robot om in elektrische signalen waarmee de servomotor wordt aangestuurd.
Het regelt doorgaans de regelkringen voor stroom, snelheid en positie, en biedt daarnaast functies zoals overstroombeveiliging, temperatuurbewaking en foutdetectie.
Niet elk robotgewricht bevat een eigen besturingssysteem. Bij sommige ontwerpen is de besturingselektronica rechtstreeks in de gewrichtsmodule geïntegreerd, terwijl deze bij andere ontwerpen in een externe schakelkast of een afzonderlijke elektronische module is ondergebracht.
Deze ontwerpkeuze heeft gevolgen voor de interne indeling, de elektrische aansluitingen, het warmtebeheer en de beschikbare installatieruimte.
Encoder: Positie-feedback leveren
Een encoder meet de draaipositie en geeft terugkoppeling aan het besturingssysteem van de motor.
In robotgewrichtsmodules worden twee veelvoorkomende configuraties gebruikt:
- Encoder aan de motorzijde: Meet de positie van de motorrotor en levert feedback voor de commutatie van de motor en de servobesturing.
- Encoder aan de uitgangszijde: Meet de positie van de uitgaande as van de reductiekast en geeft zo informatie over de daadwerkelijke beweging van het koppelingspunt.
Waarom maken sommige hoogwaardige robotgewrichten gebruik van twee encoders?
De motor en de uitgaande as zijn met elkaar verbonden via een reductietandwielkast, wat kan leiden tot elastische vervorming, overbrengingsfouten en een kleine speling. Daarom geeft het berekenen van de uitgaande positie uitsluitend op basis van feedback aan de motorzijde mogelijk geen volledig beeld van de werkelijke positie onder belasting.
Door zowel terugkoppeling aan de motorzijde als aan de uitgangszijde te gebruiken, kan de positieregeling worden verbeterd en kunnen bepaalde transmissiegerelateerde fouten worden gecompenseerd.
Elektromagnetische rem: de verbinding in positie houden
Een elektromagnetische rem wordt gebruikt om een koppeling op zijn plaats te houden wanneer de motor deze niet actief aandrijft.
Dit is met name van belang voor verticale robotassen en -gewrichten die zwaartekrachtbelastingen moeten dragen. Als de stroomtoevoer wordt onderbroken, kan de rem helpen voorkomen dat het gewricht onbedoeld gaat draaien onder het gewicht van de daaraan bevestigde constructie.
Niet elk robotgewricht heeft echter een rem nodig. Of er een rem wordt ingebouwd, hangt af van de belasting van het gewricht, de montagepositie, de veiligheidseisen en het algemene mechanische ontwerp.
Bij lichtgewicht robotsystemen moet bij het ontwerpen van de geïntegreerde gewrichtsconstructie ook rekening worden gehouden met de afmetingen en het gewicht van de rem.
Uit welke mechanische onderdelen bestaat een robotgewrichtsmodule?
De motor, de reductiekast, de aandrijving en de encoder zorgen voor de belangrijkste krachtoverbrenging en besturingsfuncties. Zonder een ondersteunende mechanische constructie kunnen deze onderdelen echter niet als een compleet geheel functioneren.
Een robotgewrichtsmodule bevat tevens precisiemechanische onderdelen die de functionele componenten vasthouden, positioneren, verbinden en ondersteunen.
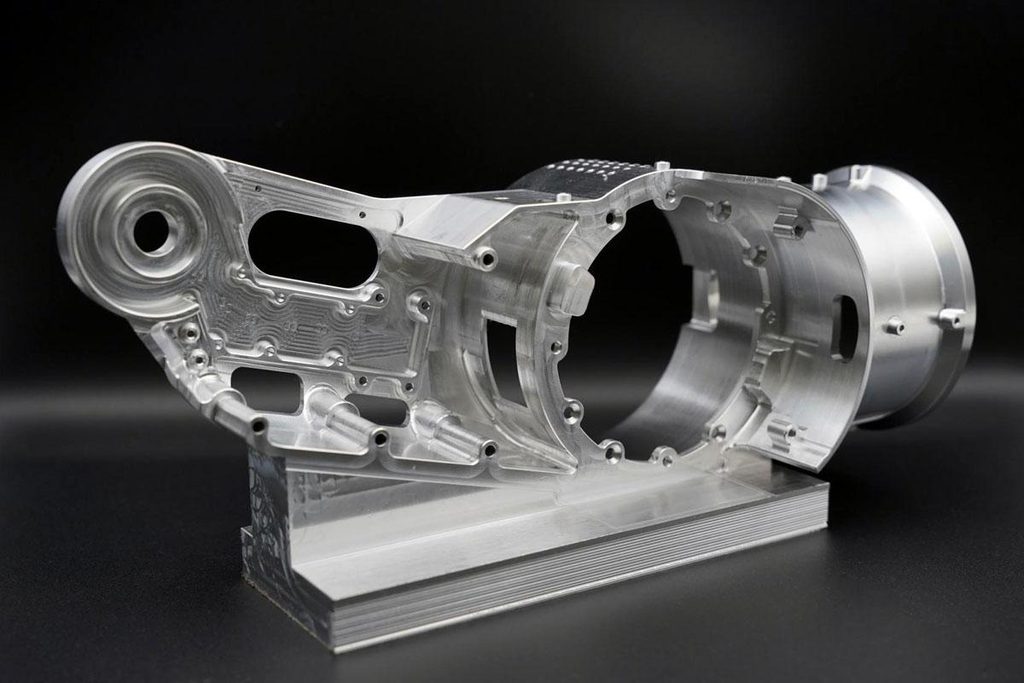
Behuizing voor robotgewricht
De behuizing van het robotgewricht is een van de belangrijkste constructieonderdelen. Deze biedt ruimte voor de montage en mechanische ondersteuning van de motor, de reductiekast, de lagers en andere interne onderdelen.
Afhankelijk van het ontwerp van de koppeling kan de behuizing een cilindrische, buisvormige, rechthoekige of meerholige structuur hebben.
Typische productie-eisen zijn onder meer:
- Nauwkeurige afmetingen voor de montageopeningen van de motor en de reductor.
- Nauwkeurige lagerboringen en hun onderlinge posities.
- Vlakheid en haaksheid van de montagevlakken.
- Nauwkeurige posities van schroefgaten, positioneringsgaten en verbindingselementen.
- Een gelijkmatige wanddikte en voldoende constructieve stijfheid.
Aluminiumlegeringen worden vaak gebruikt voor de behuizingen van robotgewrichten vanwege hun relatief lage gewicht, goede bewerkbaarheid en warmtegeleidingsvermogen.
Dunwandige behuizingen en complexe constructies met meerdere holtes kunnen tijdens CNC-bewerking echter vervormen. Klemkrachten, snijkrachten en restspanningen in het materiaal kunnen allemaal van invloed zijn op de uiteindelijke afmetingen.
Een goede opspanning, planning van de bewerkingsvolgorde en keuze van de snijparameters zijn daarom van groot belang bij de productie van deze onderdelen.
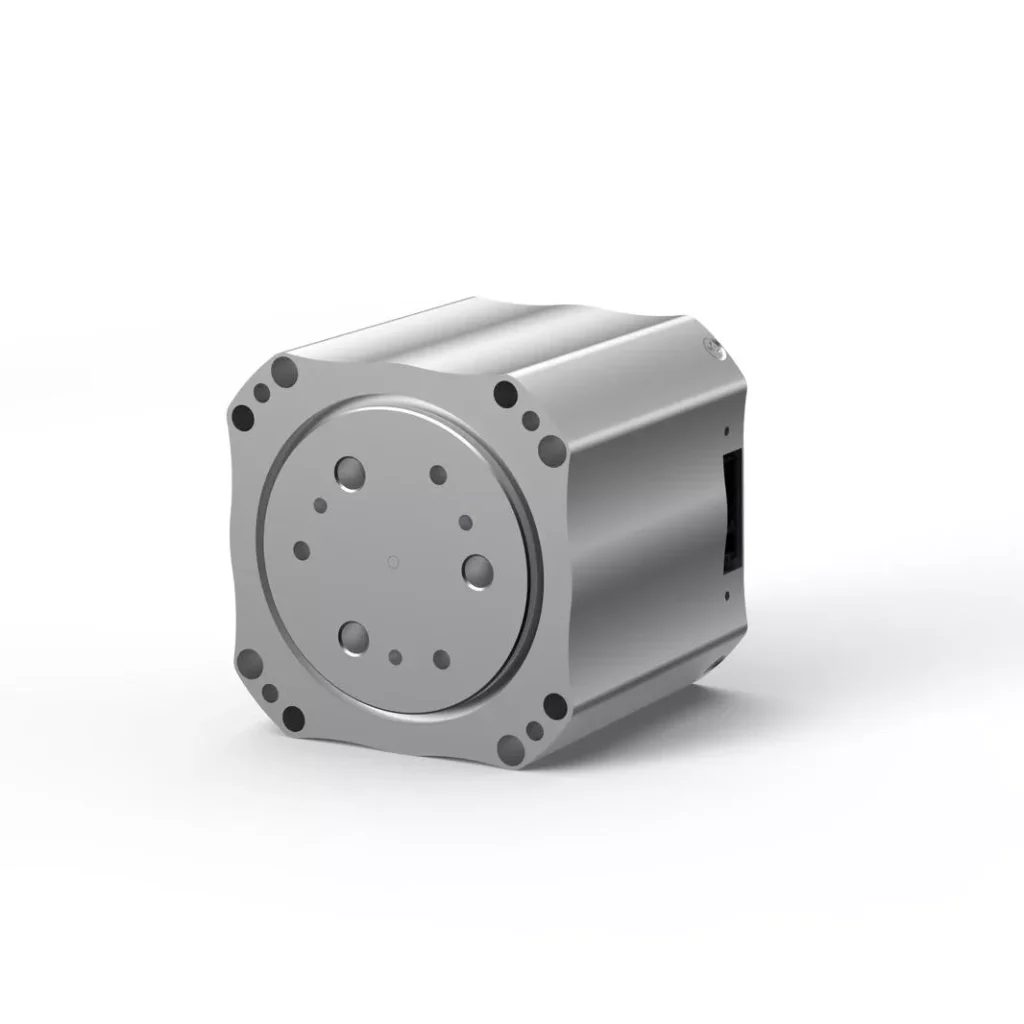
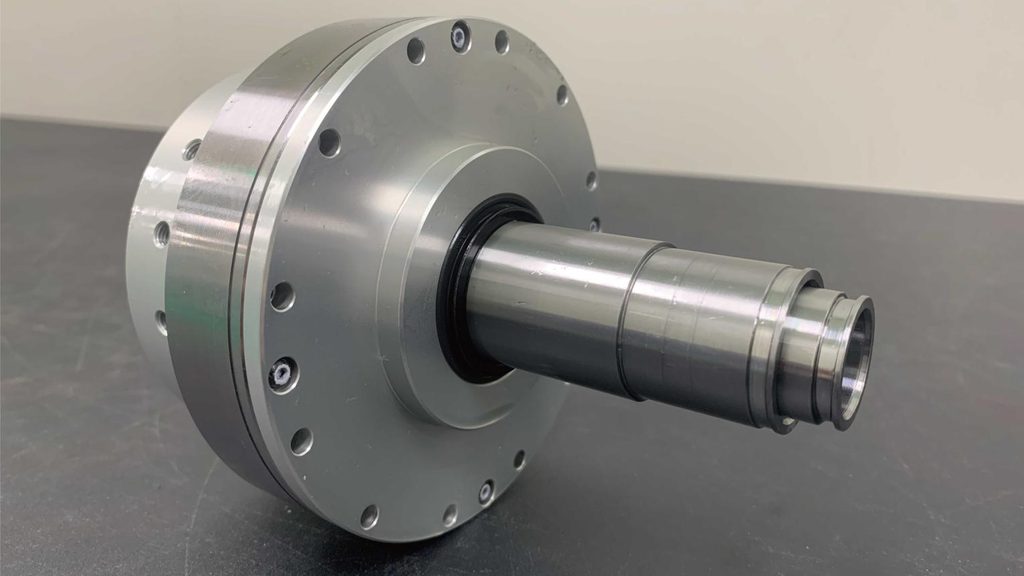
Uitgaande assen en flenzen
De uitgaande as brengt het koppel van de reductiekast over naar de externe mechanische constructie, terwijl de uitgaande flens een aansluitpunt vormt voor robotarmen en andere bewegende onderdelen.
Deze onderdelen kunnen meerdere getrapte diameters, schouders, lagerzittingen, schroefgaten en positioneringskenmerken bevatten.
Belangrijke overwegingen bij de productie zijn onder meer:
- Concentriciteit tussen verschillende asdelen.
- Maatnauwkeurigheid van de montagevlakken van lagers.
- Vlakheid en haaksheid van flensvlakken.
- Positienauwkeurigheid van positionerings- en schroefdraadgaten.
- Slag van asuiteinden en flensverbindingsvlakken.
Bij de bewerking moet rekening worden gehouden met de maatverhoudingen tussen de uitgaande as, de lagers en de reductiekast. Het feit dat aan een bepaalde diametertolerantie wordt voldaan, betekent niet noodzakelijkerwijs dat de as in zijn geheel aan de montage-eisen voldoet.
Lagerconstructies en bevestigingsonderdelen
Lagerconstructies en bevestigingsonderdelen ondersteunen draaiende onderdelen en zorgen ervoor dat de relatieve posities van assen, reductoren en andere mechanische samenstellingen behouden blijven.
Deze onderdelen zijn doorgaans voorzien van precisieboringen, positioneringsschouders en bevestigingselementen.
De nauwkeurigheid van de lagerboring is van bijzonder groot belang. Een te grote of te kleine boring kan de passing tussen het lager en de lagerhuis beïnvloeden. Afwijkingen in rondheid of positie kunnen eveneens van invloed zijn op de montage-nauwkeurigheid en de werking van het lager.
Bij constructies met meerdere lagerplaatsen moeten de uitlijning en de onderlinge posities van de boringen eveneens voldoen aan de gespecificeerde ontwerpvereisten.
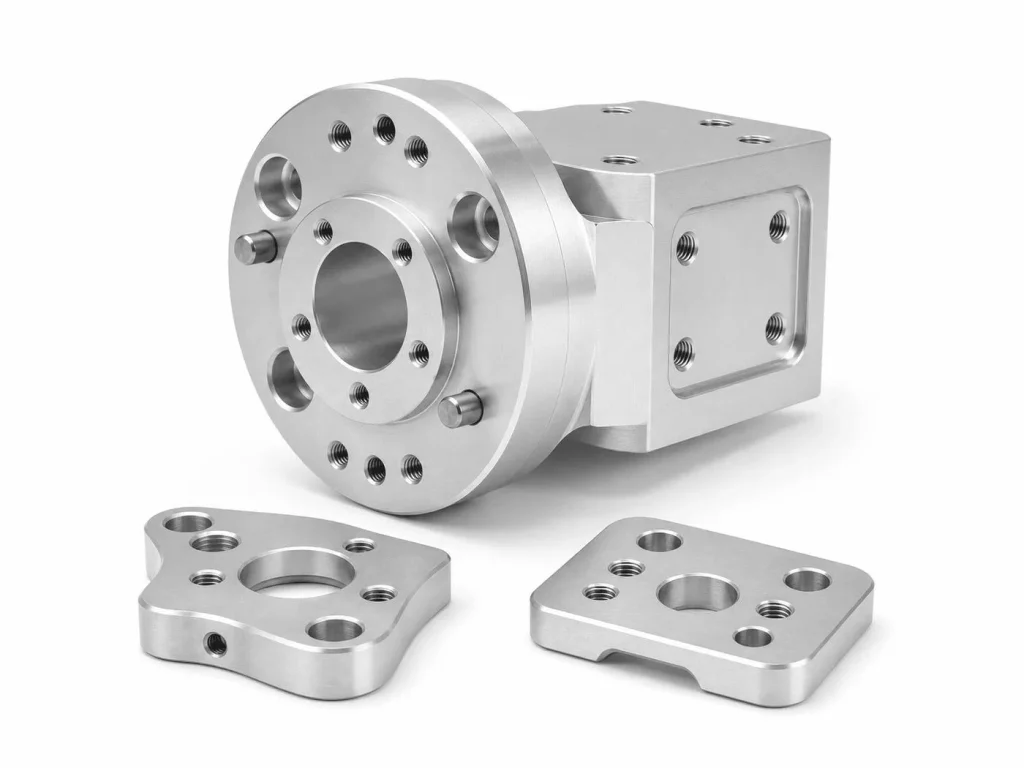
Motorkapjes en aansluitplaten
Motorendkappen en verbindingsplaten worden gebruikt om motoren vast te zetten, verschillende behuizingsdelen met elkaar te verbinden en als referentievlakken bij de montage te dienen.
Typische kenmerken zijn onder meer positioneringsschouders voor de motor, bevestigingsgaten, schroefgaten en getrapte aansluitvlakken.
Hoewel deze onderdelen op het eerste gezicht vrij eenvoudig lijken, zijn hun positioneringsafmetingen en de plaatsing van de gaten van invloed op de nauwkeurigheid waarmee de motor ten opzichte van de omringende behuizing wordt uitgelijnd.
In compacte robotgewrichtsmodules moeten verschillende mechanische onderdelen binnen een beperkte inbouwruimte op elkaar aansluiten. Afwijkingen in de afmetingen van afzonderlijke onderdelen kunnen zich opstapelen en de uiteindelijke montage beïnvloeden.
Productieprocessen voor onderdelen van robotgewrichten
Onderdelen voor robotgewrichten hebben verschillende geometrieën, materialen en maatvoeringseisen. De productieprocessen moeten daarom worden gekozen op basis van de structuur van het onderdeel, de toleranties, de eisen aan het oppervlak en de productiehoeveelheden.
CNC-frezen, CNC-draaien, boren, tappen en oppervlakteafwerking behoren tot de gangbare bewerkingen die worden gebruikt bij de productie van precisieonderdelen voor robotgewrichten.
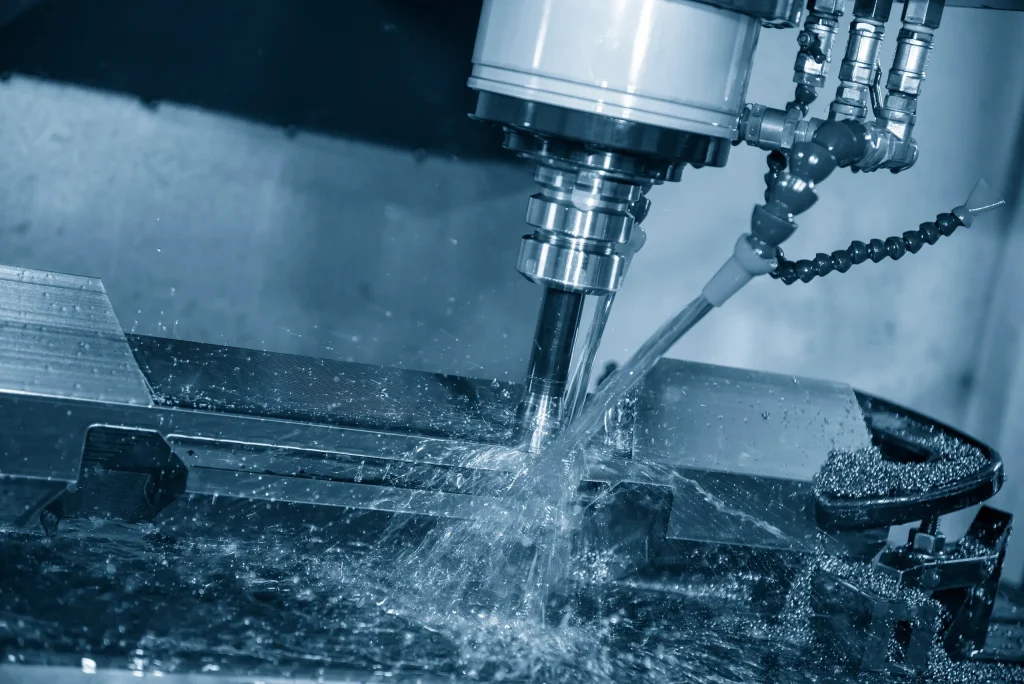
CNC-frezen voor complexe verbindingsbehuizingen
CNC-frezen wordt op grote schaal toegepast voor de productie van behuizingen voor robotgewrichten met complexe buitenprofielen, inwendige holtes, getrapte oppervlakken en gaten in verschillende richtingen.
Zo kan het bijvoorbeeld nodig zijn om in een aluminium verbindingsbehuizing een motorholte, een bevestigingsvlak voor de reductiekast, een lagerzitting en meerdere schroefgaten te bewerken. Deze elementen zijn verspreid over verschillende oppervlakken en vereisen een zorgvuldige controle van de bewerkingsreferenties en de bewerkingsvolgorde.
Afhankelijk van de geometrie van het werkstuk kan worden gekozen voor drie-, vier- of vijfassige CNC-bewerking.
Door meerassige bewerking kan herhaaldelijk herpositioneren worden beperkt en kunnen de positionele relaties tussen verschillende kenmerken beter worden behouden. De juiste bewerkingsstrategie hangt echter nog steeds af van de toegankelijkheid van het gereedschap, de opspanning van het werkstuk, de geometrie van het werkstuk en de tolerantie-eisen.
CNC-draaien van uitgaande assen en cilindrische onderdelen
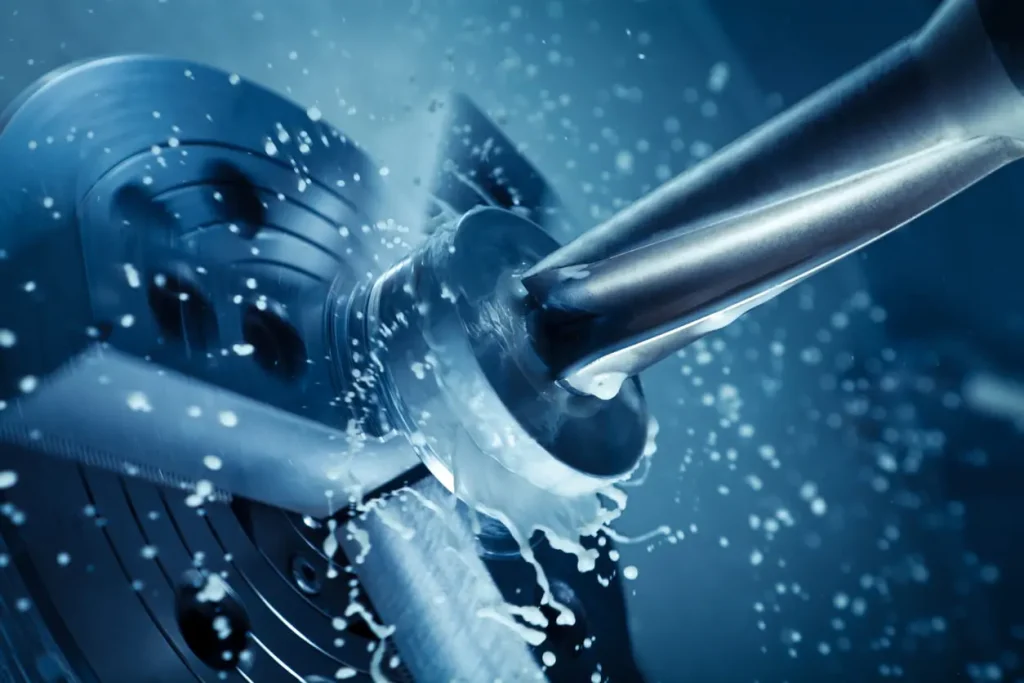
CNC-draaien wordt vaak gebruikt voor de productie van uitgaande assen, hulzen, positioneringsringen en andere roterende onderdelen.
Typische bewerkingskenmerken zijn onder meer:
- Buiten- en binnendiameters.
- Trapsgewijze delen en schouders.
- Eindvlakken en afschuiningen.
- Groeven en schroefdraden.
- Lagervlakken.
Bij uitgaande assen van robotgewrichten is het regelen van de diameter en de lengte slechts een deel van de eisen. Ook de concentriciteit tussen de asdelen, de rondheid en de oppervlakteafwerking zijn van belang.
Bij onderdelen waarbij draai- en freesbewerkingen worden gecombineerd, kan een geschikte bewerkingsstrategie het aantal herhaalde instellingen verminderen en helpen om de maatverhoudingen te behouden.
Boren, tappen en precisiebewerking van gaten
Onderdelen van robotgewrichten zijn vaak voorzien van talrijke bevestigingsgaten, positioneringsgaten en schroefgaten.
Deze onderdelen zorgen voor de bevestiging van de motor, de reductiekast, de lagerzittingen en de externe aansluitconstructies. De productie-eisen hebben niet alleen betrekking op de diameter van de gaten en de afmetingen van de schroefdraad, maar ook op de afstand tussen de gaten, de diepte, de positienauwkeurigheid en de haaksheid.
Voor precisie-onderdelen zoals lagerboringen en positioneringsgaten kunnen aanvullende bewerkingen zoals boren, ruimen of andere afwerkingsprocessen nodig zijn.
Bij behuizingen met gaten die over meerdere oppervlakken zijn verdeeld, moeten de bewerkingsreferenties en de bewerkingsvolgorde zorgvuldig worden gepland om hun onderlinge posities te behouden.
Oppervlaktebehandeling en nabewerkingen
Ook onderdelen van robotgewrichten moeten worden voorzien van oppervlaktebescherming en -afwerking, afhankelijk van hun functionele en omgevingsvereisten.
Veelgebruikte afwerkingsprocessen zijn onder meer:
- Anodiseren: Wordt vaak gebruikt voor aluminium behuizingen en bevestigingsonderdelen om de corrosiebestendigheid te verbeteren en verschillende oppervlakte-uitstralingen te creëren.
- Zandstralen: Zorgt voor een gelijkmatige oppervlaktestructuur en verbetert het uiterlijk.
- Passivering: Wordt op bepaalde roestvrijstalen onderdelen aangebracht om de corrosiebestendigheid te verbeteren.
- Precisieslijpen: Wordt toegepast op oppervlakken die een nauwkeurigere maatvoering en een betere oppervlaktekwaliteit vereisen.
- Ontbramen: Verwijdert scherpe randen en bewerkingsbramen die de montage of werking zouden kunnen belemmeren.
De oppervlakteafwerking moet worden beschouwd als onderdeel van het dimensionale productieproces. Zo verandert bijvoorbeeld het anodiseren de oppervlaktedimensies van aluminium onderdelen. Daarom moet rekening worden gehouden met de laagdikte en de uiteindelijke pasmaten voordat de bewerking wordt voltooid.
Voor nauwkeurige lagerboringen, positioneringsschouders en andere pasvlakken kan het, afhankelijk van de eisen in de tekening, nodig zijn om deze te maskeren of aanvullend af te werken.
Kritische nauwkeurigheidseisen voor onderdelen van robotgewrichten
Onderdelen van robotgewrichten bevatten vaak meerdere bewerkingskenmerken die tegelijkertijd aan dimensionale en geometrische eisen moeten voldoen. Het is mogelijk dat een onderdeel weliswaar aan een afzonderlijke maattolerantie voldoet, maar toch niet aan de algemene geometrische of montage-eisen voldoet.
Er zijn verschillende precisiefactoren die van bijzonder belang zijn.
Maattoleranties en pasvormvereisten
Voor lagerboringen, uitgaande assen, bevestigingsuitsparingen voor motoren en positioneringskenmerken van reductoren gelden maattoleranties die zijn afgestemd op hun beoogde functie.
Voorbeelden hiervan zijn:
- De passing tussen de binnenring van een lager en de as.
- De passing tussen de buitenring van een lager en de boring van de behuizing.
- Positieafmetingen en bevestigingspunten van de verloopstukken.
- Aansluitmaten tussen de motor en de montageplaat.
Deze passing moet worden bepaald op basis van het lagertype, de belasting, het toerental en de montagewijze. Het is zelden gepast om voor elk bevestigingspunt dezelfde tolerantie toe te passen.
Concentriciteit, loodrechtheid en positienauwkeurigheid
Veel onderdelen van robotgewrichten bevatten elementen die specifieke geometrische verhoudingen moeten behouden.
Zo kan het bijvoorbeeld nodig zijn dat meerdere asdelen concentrisch blijven. Lagerboringen moeten hun gespecificeerde posities ten opzichte van andere positioneringskenmerken behouden. Ook voor de vlakken van de uitgaande flens kunnen gecontroleerde loodrechtheid en slingering vereist zijn.
Deze geometrische kenmerken zijn van invloed op de uitlijning van onderdelen en kunnen de bedrijfstoestand van roterende assemblages beïnvloeden.
Het vaststellen van geschikte bewerkingsreferentiepunten is daarom van essentieel belang. Wanneer meerdere kritieke kenmerken kunnen worden bewerkt op basis van consistente referentieoppervlakken, is het over het algemeen eenvoudiger om hun onderlinge posities te beheersen.
Oppervlakteafwerking en kwaliteit van het contactoppervlak
Verschillende delen van een robotgewricht vereisen verschillende niveaus van oppervlakteafwerking.
Een niet-functioneel buitenoppervlak hoeft niet per se dezelfde ruwheid te hebben als een lagerzitting, een afdichtingsvlak of een precisie-positioneringsvlak.
Een te grote oppervlakteruwheid op een pasvlak kan de contactomstandigheden en de montagekwaliteit beïnvloeden. Voor andere functionele gebieden kunnen specifieke eisen aan het oppervlak gelden met betrekking tot wrijving, afdichting of slijtage.
De specificaties voor de oppervlakteafwerking moeten daarom worden vastgesteld op basis van de functie van elk afzonderlijk gebied, in plaats van voor het gehele onderdeel dezelfde eis te hanteren.
Lichtgewicht ontwerp en structurele stijfheid
Lichtgewicht constructie is een belangrijk aandachtspunt bij collaboratieve robots en humanoïde robots.
Behuizingen van aluminiumlegeringen kunnen het gewicht van de verbinding verminderen, maar dunwandige constructies zijn gevoeliger voor vervorming als gevolg van snijkrachten, klemkrachten en restspanning.
Bij de productie moet onder meer rekening worden gehouden met:
- Verdeling van de wanddikte en structurele stijfheid.
- Opspannposities en klemkracht.
- Voorbewerkings- en nabewerkingssequenties.
- Snijparameters en bewerkingsopslag.
- Ontspanning en, indien nodig, een nieuwe maatcontrole.
Een lichtgewicht ontwerp houdt niet alleen in dat de wanddikte wordt verminderd. Het vereist een evenwicht tussen gewicht, sterkte, stijfheid en produceerbaarheid.
Veelvoorkomende uitdagingen bij de productie van robotgewrichtsonderdelen
Inzicht in de vereiste toleranties is slechts een onderdeel van precisieproductie. De volgende uitdaging is om tijdens de daadwerkelijke productie consequent aan deze eisen te voldoen.
Onderdelen van robotgewrichten combineren vaak complexe geometrieën, meerdere precisie-eisen en veeleisende montageverhoudingen. Er zijn verschillende uitdagingen bij de productie die bijzondere aandacht verdienen.
Vervorming van dunwandige behuizingen tijdens CNC-bewerking
Dunwandige aluminium behuizingen zijn een typisch voorbeeld van de uitdagingen op het gebied van precisiebewerking in de robotica.
Omdat hun wanden een beperkte stijfheid hebben, kunnen ze vervormen onder klem- en snijkrachten. Een behuizing kan tijdens het vastklemmen weliswaar haar vorm behouden, maar veert terug zodra de opspanning wordt losgelaten, wat leidt tot maatafwijkingen.
Er zijn verschillende maatregelen in het productieproces die dit risico kunnen helpen verminderen:
- Gebruik geschikte spanmethoden om geconcentreerde spankrachten te voorkomen.
- Plan de voor- en nabewerkingen op basis van de structuur van het onderdeel.
- Stel de snijdiepte en de doorvoersnelheid in.
- Controleer de kritische afmetingen opnieuw nadat de klemmen zijn losgemaakt.
- Maak waar nodig gebruik van gefaseerde bewerking om vervorming te beperken.
Het handhaven van de positionele nauwkeurigheid bij meerdere precisiegaten
De behuizingen van robotgewrichten zijn vaak voorzien van bevestigingsgaten voor motoren, positioneringsgaten voor reductoren en lagerzittingen.
Deze kenmerken staan niet los van elkaar. Ze moeten bepaalde verhoudingen ten opzichte van elkaar behouden wat betreft positie, hoek en uitlijning.
Veelvuldige wijzigingen in de referentiepunten voor werkstukopspanning kunnen leiden tot cumulatieve positioneringsfouten, die de onderlinge verhouding tussen verschillende gaten beïnvloeden.
Daarom moet vóór de productie een geschikt referentiesysteem voor de bewerking worden vastgesteld, gevolgd door een bewerkingsvolgorde waarbij de vereiste positionele relaties behouden blijven.
Het realiseren van een consistente passing tussen in elkaar grijpende onderdelen
Een robotgewrichtsmodule kan bestaan uit verschillende afzonderlijk vervaardigde mechanische onderdelen, waaronder behuizingen, uitgaande assen, lagerzittingen en aansluitflenzen.
Zelfs als elk onderdeel aan zijn eigen maattolerantie voldoet, kan een ongeschikte combinatie van toleranties nog steeds tot montageproblemen leiden.
Voorbeelden hiervan zijn onder meer te strakke passing, afwijkingen in de positionering en inconsistente verbindingen.
Bij de productie moet daarom niet alleen rekening worden gehouden met de afmetingen van afzonderlijke onderdelen, maar ook met de functionele relaties tussen op elkaar aansluitende componenten.
Kritische montagematen moeten worden getoetst aan de technische tekening, het tolerantieschema en de montagevoorschriften.
Beheersing van maatveranderingen na oppervlaktebehandeling
Anodiseren, galvaniseren en andere oppervlaktebehandelingen kunnen de uiteindelijke afmetingen van een onderdeel veranderen.
Voor niet-functionele buitenoppervlakken hebben deze veranderingen wellicht weinig invloed. Maatveranderingen aan lagerboringen, positioneringsschouders en precisiebevestigingselementen kunnen echter wel van invloed zijn op de uiteindelijke montage.
Vóór de bewerking moet worden vastgesteld welke eisen er aan de oppervlaktebehandeling worden gesteld. Functionele pasvlakken moeten mogelijk worden afgedekt of extra worden afgewerkt, terwijl voor gecoate oppervlakken passende bewerkingsmarges moeten worden vastgesteld.
Kwaliteitscontrole van onderdelen voor precisierobotgewrichten
Kwaliteitscontrole houdt meer in dan alleen controleren of afzonderlijke afmetingen binnen de tolerantie vallen. Er moet ook worden gecontroleerd of kritieke geometrische kenmerken, de oppervlaktekwaliteit en montagegerelateerde afmetingen in orde zijn.
Maatcontrole
Veelgebruikte meetinstrumenten zijn onder meer:
- Schuifmaten en micrometers voor buitenafmetingen en algemene metingen.
- Metingstoestellen voor lagerboringen en andere binnendiameters.
- Hoogtemeters voor getrapte afmetingen en verticale metingen.
- Precisiemeetinstrumenten voor specifieke gatmaten en montageafmetingen.
Kritische afmetingen, zoals lagerboringen en pasvlakken van de uitgaande as, moeten worden gecontroleerd met meetinstrumenten die geschikt zijn voor de betreffende tolerantie-eisen.
Controle van geometrische toleranties
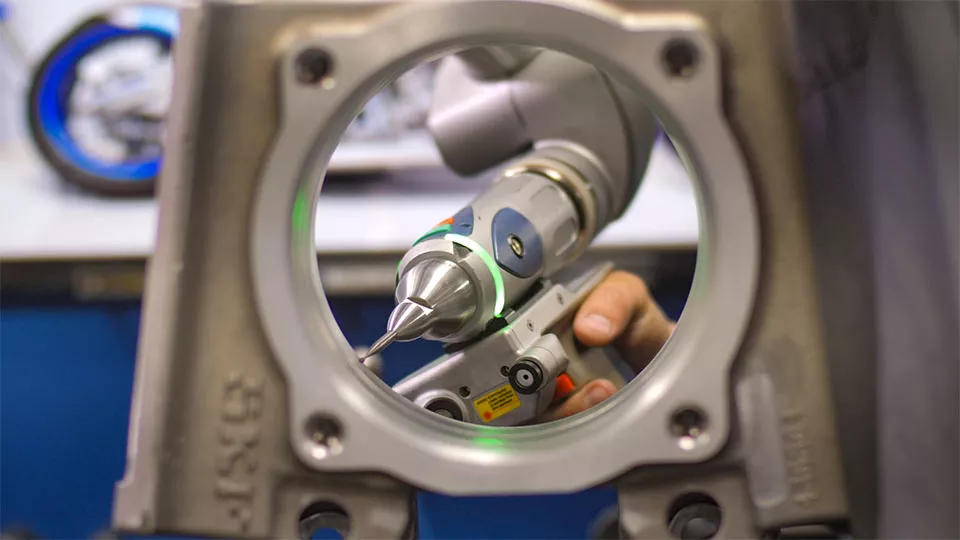
Bij complexe robotgewrichtsonderdelen zijn conventionele meetinstrumenten mogelijk niet toereikend om alle geometrische verhoudingen te controleren.
Een coördinatenmeetmachine (CMM) kan meerdere kenmerken en hun ruimtelijke relaties controleren, waaronder:
- Positie van het gat.
- Vlakheid en haaksheid.
- Concentriciteit en daarmee samenhangende geometrische kenmerken.
- Complexe profielen en maatkenmerken.
Voor behuizingen met meerdere bevestigingspunten en complexe gatenpatronen levert inspectie met een coördinatenmeetmachine (CMM) uitgebreidere maatgegevens op.
Oppervlaktekwaliteit en kwaliteitsdocumentatie
Afhankelijk van de technische tekening kan aanvullende inspectie bestaan uit het meten van de oppervlakteruwheid, het controleren op bramen, visuele controles en het opsporen van krassen of andere oppervlaktefouten.
Voor projecten waarvoor formele kwaliteitsdocumentatie vereist is, kunnen fabrikanten ook het volgende verstrekken:
- Verslagen van de eerste artikelinspectie (FAI).
- Maatcontroleverslagen.
- Materiaaltestrapporten (MTR).
- Relevante gegevens over oppervlaktebehandelingen.
Aan de hand van deze inspectierapporten en documenten inzake de traceerbaarheid van materialen kunnen klanten nagaan of de geleverde onderdelen aan hun technische eisen voldoen.
Hoe kies je een productiepartner voor onderdelen van robotgewrichten?
Onderdelen voor robotgewrichten hebben vaak een complexe geometrie, bevatten talrijke precisie-elementen en stellen hoge eisen aan de assemblage. Bij het kiezen van een productiepartner gaat het daarom om meer dan alleen het vergelijken van het aantal machines of offertes.
Er zijn verschillende mogelijkheden die het overwegen waard zijn.
Mogelijkheden voor de bewerking van complexe onderdelen
Behuizingen voor robotgewrichten bevatten vaak veelzijdige elementen, inwendige holtes en precisiegaten. Een fabrikant moet beschikken over geschikte CNC-frees-, draai- en meerassige bewerkingsmogelijkheden en in staat zijn om processen te kiezen die aansluiten bij de geometrie van het onderdeel.
Inzicht in GD&T en montage-eisen
Wat lagerschalen, uitgaande assen en aansluitflenzen betreft, moet de fabrikant inzicht hebben in maat- en vormtoleranties en pasvereisten, in plaats van elke afmeting als een op zichzelf staande meting te beschouwen.
Ervaring met materialen en oppervlakteafwerking
Verschillende materialen hebben verschillende bewerkingskenmerken, vervormingsrisico’s en afwerkingsvereisten. Een bekwame fabrikant moet in staat zijn om de materiaalkeuze en productiemethoden te beoordelen op basis van de beoogde toepassing van het onderdeel.
Mogelijkheden op het gebied van kwaliteitscontrole
Bij precisierobotonderdelen is het belangrijk om na te gaan of de leverancier beschikt over CMM-apparatuur, precisiemeetinstrumenten en geschikte inspectieprocedures. Ook het vermogen om rapporten van maatinspecties te verstrekken is van groot belang.
Productie op maat en productieondersteuning
Robotontwikkelingsprojecten kunnen beginnen met prototypes en kleine productieseries, voordat wordt overgegaan op grotere hoeveelheden. Een productiepartner moet in staat zijn om in te spelen op veranderende projecteisen en productievolumes.
Xtmade: Maatwerkproductie van precisieonderdelen voor robots
Xtmade is een fabrikant van op maat gemaakte precisieonderdelen, gevestigd in Shenzhen, China, die metalen en technische kunststofonderdelen produceert voor robotica, automatisering en andere industriële toepassingen.
Mechanische onderdelen die worden gebruikt in robotgewrichtsmodules, waaronder behuizingen, uitgaande assen, aansluitflenzen, montageplaten en andere precisie-constructieonderdelen, vervaardigen wij op basis van door de klant aangeleverde CAD-tekeningen, technische specificaties of fysieke monsters.
Bij ons productieproces wordt rekening gehouden met de geometrie van de onderdelen, de materiaaleigenschappen, de referentiepunten voor de bewerking, de maattoleranties en de eisen ten aanzien van de oppervlakteafwerking. Er worden passende bewerkings- en inspectieprocedures toegepast om de kwaliteit van het uiteindelijke onderdeel te waarborgen.
Onze productiemogelijkheden omvatten:
- CNC-bewerking van aluminiumlegeringen, roestvrij staal, gelegeerd staal en technische kunststoffen.
- Drie-, vier- en vijfassig CNC-frezen.
- CNC-draaien en de bewerking van complexe constructieonderdelen.
- Nauwkeurig boren, uitboren en draadsnijden.
- Anodiseren, zandstralen en andere oppervlaktebehandelingsprocessen.
- CMM-metingen en maatcontrole.
Of u nu behuizingen voor robotgewrichten, precisieassen, bevestigingsonderdelen of andere complexe mechanische onderdelen nodig hebt, Xtmade kan u deze leveren robotgestuurde CNC-bewerking op maat op basis van uw bestaande ontwerpen en technische specificaties.
Dien uw 2D-technische tekeningen, 3D-CAD-bestanden en materiaalspecificaties in voor een productiebeoordeling en een offerte.
Conclusie
Robotgewrichtsmodules integreren energieopwekking, krachtoverbrenging, bewegingsbesturing en mechanische constructies in één compact elektromechanisch systeem. Terwijl motoren en reductoren zorgen voor de fundamentele aandrijf- en overbrengingsfuncties, vormen mechanische onderdelen zoals behuizingen, uitgaande assen, lagerzittingen en aansluitflenzen de structurele basis voor een nauwkeurige montage en een stabiele werking.
Van het beheersen van vervormingen in dunwandige behuizingen tot de nauwkeurigheid van lagerboringen en de passing tussen verschillende onderdelen: elke productiefase kan van invloed zijn op de prestaties en betrouwbaarheid van de gemonteerde verbinding.
Voor de productie van betrouwbare robotgewrichtsonderdelen is daarom meer nodig dan alleen het naleven van afzonderlijke maattoleranties. Het vereist een gecoördineerde aanpak van de geometrie van de onderdelen, de bewerkingsprocessen, de geometrische nauwkeurigheid, de oppervlaktekwaliteit en de montage-eisen.


