
CNC-bewerking van structurele onderdelen voor robots: van ontwerpbeoordeling tot precisieproductie
Robotonderdelen zijn niet zomaar metalen onderdelen die volgens de afmetingen op de tekening moeten worden bewerkt. Hun geometrie, gewicht, mechanische sterkte, bevestigingspunten en montageverhoudingen zijn allemaal van invloed op de manier waarop ze moeten worden vervaardigd.
Een beugel lijkt misschien relatief eenvoudig, maar de bevestigingsgaten moeten mogelijk worden uitgelijnd met verschillende aangrenzende onderdelen. Een lichtgewicht aluminium frame kan diepe uitsparingen en dunne wanden bevatten die moeilijk te bewerken zijn zonder vervorming. Een verbindingsbehuizing kan meerdere elkaar kruisende boringen vereisen met nauwe positionele toleranties om de uitlijning van interne mechanische onderdelen te waarborgen.
Door deze eisen vormt de productie van robotonderdelen niet alleen een uitdaging op het gebied van verspaning, maar ook op het gebied van procesplanning.
Bij Xtmade benaderen we de productie van op maat gemaakte robotonderdelen vanuit het perspectief van het eindproduct en de functionele eisen daarvan. Op basis van door de klant aangeleverde technische tekeningen, CAD-bestanden, monsters en specificaties beoordelen we het materiaal, de geometrie, de toegankelijkheid voor bewerking, de werkstukopspanning, de toleranties en de inspectie-eisen, alvorens de productiemethode vast te stellen.
In dit artikel wordt ingegaan op de productietechnische aspecten die van invloed zijn op de CNC-bewerking van structurele onderdelen voor robots, vanaf de eerste ontwerpbeoordeling tot en met de productie en kwaliteitscontrole.
Waarom de productie van robotonderdelen een zorgvuldige productieplanning vereist
Robotsystemen bestaan uit een breed scala aan constructieve en mechanische onderdelen. Deze onderdelen ondersteunen bewegende samenstellingen, verbinden aandrijvingen en overbrengingssystemen, zorgen voor de juiste positionele verhoudingen en beschermen de interne mechanismen.
In tegenstelling tot veel conventionele, machinaal bewerkte onderdelen combineren robotconstructies vaak meerdere functionele eisen in een relatief compact ontwerp.
Structurele sterkte en lichtgewicht constructie
Gewichtsvermindering is een belangrijk aandachtspunt bij het ontwerpen van robots, met name voor bewegende onderdelen zoals armen, benen en gewrichten. Er wordt vaak gekozen voor aluminiumlegeringen zoals 6061 en 7075, omdat deze een gunstige combinatie bieden van sterkte, gewicht en bewerkbaarheid.
Om het gewicht te verminderen, kunnen ontwerpers holle ruimtes, holle profielen, ribben en dunwandige constructies aanbrengen. Hoewel deze kenmerken het materiaalverbruik kunnen verminderen, verminderen ze ook de stijfheid van het werkstuk tijdens de bewerking.
Een onderdeel dat in gemonteerde toestand voldoende stijf is, kan aanzienlijk minder stabiel worden nadat er een aanzienlijke hoeveelheid materiaal uit de oorspronkelijke staaf is verwijderd.
Nauwkeurigheid bij het aansluiten en monteren van interfaces
Robotonderdelen werken zelden op zichzelf. Ze worden samengesteld uit lagers, assen, aandrijvingen, bevestigingsmiddelen, sensoren en andere mechanische onderdelen.
Daarom reiken de productie-eisen verder dan alleen de afmetingen. De posities van gaten, de uitlijning van boringen, de vlakheid van het montagevlak, de haaksheid en de concentriciteit kunnen allemaal van invloed zijn op de uiteindelijke montage.
Een bevestigingsgat kan bijvoorbeeld weliswaar de opgegeven diameter hebben, maar toch verkeerd zijn gepositioneerd ten opzichte van het primaire referentiepunt van het onderdeel. Dit onderscheid is met name van belang wanneer meerdere onderdelen moeten worden samengevoegd tot een mechanisch uitgelijnde constructie.
Complexe geometrie binnen een beperkte bewerkingsruimte
Compacte robotontwerpen bevatten vaak elkaar kruisende gaten, smalle sleuven, verzonken bevestigingspunten, inwendige holtes en schuine oppervlakken.
Deze kenmerken kunnen de toegang voor het gereedschap beperken en het vastspannen van het werkstuk bemoeilijken. Het is mogelijk dat een gereedschap geometrisch gezien een oppervlak kan bereiken, maar dat er toch onvoldoende ruimte is voor de houder, de spil of de omringende opspanning.
Bij het bewerkingsproces moet daarom rekening worden gehouden met de volledige gereedschapsopstelling en de snijrichting, in plaats van alleen naar het snijgereedschap te kijken.
Begin met de tekening: waar we op letten vóór de bewerking
Een betrouwbaar productieproces begint al voordat het werkstuk op de machine wordt geplaatst. De technische tekening en het 3D-model bieden de informatie die nodig is om te bepalen of het onderdeel efficiënt en consistent kan worden bewerkt.
Bij Xtmade richt de eerste productiebeoordeling zich op verschillende onderling samenhangende gebieden.
Selectie van materialen en grondstoffen
Het opgegeven materiaal is van invloed op de snijomstandigheden, de keuze van het gereedschap, de bewerkingsopslag en mogelijke vervorming.
Zo zijn bijvoorbeeld aluminiumsoorten 6061 en 7075 beide geschikt voor structurele onderdelen van robots, maar ze hebben niet dezelfde mechanische eigenschappen of bewerkbaarheid. Ook moet rekening worden gehouden met hun hardheidsgraad en beoogde toepassingen.
Bij stalen onderdelen zijn de gespecificeerde staalsoort en de toestand na warmtebehandeling van invloed op de snijbelastingen en de volgorde van de bewerkingsstappen. Als een onderdeel een warmtebehandeling vereist, moet in het procesplan rekening worden gehouden met mogelijke maatveranderingen en met de vraag of er vervolgens nabewerkingen nodig zijn.
Ook de afmetingen van het ruwe materiaal zijn van belang. Een onnodig grote bewerkingsopslag leidt tot meer materiaalverwijdering en een langere bewerkingstijd, terwijl een onvoldoende grote opslag het moeilijk kan maken om alle oppervlakken netjes af te werken of variaties in het materiaal te compenseren.
Daarom nemen we samen de materiaalspecificatie, de afmetingen van het uitgangsmateriaal en de uiteindelijke geometrie door voordat we de bewerkingsprocedure vastleggen.
Datumstructuur en kritische afmetingen
Niet alle afmetingen van een robotonderdeel hebben hetzelfde functionele belang.
Sommige afmetingen bepalen de totale omhulling, terwijl andere bepalen hoe het onderdeel aansluit op aangrenzende constructies. Deze laatste vereisen vaak een zorgvuldiger afstemming.
Tijdens de tekeningcontrole stellen we het volgende vast:
- Referenties voor primaire en secundaire referentiepunten.
- Kritieke bevestigingsgaten en schroefdraadelementen.
- Lagerconstructies en asverbindingen.
- Eisen inzake vlakheid en haaksheid.
- Eisen ten aanzien van de positie en de concentriciteit van de gaten.
- Afmetingen die worden beïnvloed door latere oppervlaktebehandelingen.
Deze evaluatie helpt vast te stellen welke oppervlakken als eerste moeten worden bewerkt en welke elementen onder dezelfde instellingen kunnen vallen.
Als twee gaten een nauwkeurige positionele relatie moeten behouden, kan het bewerken ervan vanuit afzonderlijke opstellingen onnodige positioneringsonzekerheid veroorzaken. Wanneer de geometrie dit toelaat, kan het bewerken van deze elementen vanuit een gemeenschappelijk referentiepunt en een gemeenschappelijke opstelling hun onderlinge nauwkeurigheid verbeteren.
Toegankelijkheid van gereedschap en bewerkbaarheid
Een 3D-model kan elementen bevatten die er in de ontwerpomgeving eenvoudig uitzien, maar die moeilijk te vervaardigen zijn met conventionele snijgereedschappen.
Voorbeelden hiervan zijn smalle inwendige kanalen, diepe uitsparingen met kleine hoekradii, elkaar kruisende boringen en verzonken oppervlakken die worden omgeven door hoge wanden.
We beoordelen of de vereiste gereedschapsdiameter, snijlengte en speling in de houder verenigbaar zijn met de beschikbare bewerkingsruimte.
Bij diepe bewerkingen is de verhouding tussen de lengte en de diameter van het gereedschap van bijzonder groot belang. Een te grote overhang van het gereedschap vermindert de stijfheid en vergroot het risico op trillingen en maatafwijkingen.
Wanneer een onderdeel een aanzienlijke beperking vormt voor het productieproces, onderzoeken we alternatieve gereedschapspaden, bewerkingsrichtingen of mogelijke ontwerpaanpassingen, zonder de beoogde functie van het onderdeel te wijzigen.
Toleranties en eisen aan de oppervlakteafwerking
In een tekening moet onderscheid worden gemaakt tussen functionele toleranties en algemene maatvoorschriften.
Het hanteren van onnodig strakke toleranties voor elk onderdeel kan de bewerkingstijd, de inspectie-eisen en de totale productiekosten verhogen, zonder dat de daadwerkelijke prestaties van het onderdeel hierdoor verbeteren.
Tijdens de technische beoordeling besteden we bijzondere aandacht aan de toleranties met betrekking tot pasvlakken, lagerverbindingen, positioneringselementen en precisie-gatpatronen.
Bij het vaststellen van de eisen aan de oppervlakteafwerking moet ook rekening worden gehouden met de functie ervan. Een lagerzitting, afdichtingsvlak, montagevlak en een niet-functioneel buitenoppervlak kunnen verschillende bewerkings- en inspectiemethoden vereisen.
Dit onderscheid draagt ertoe bij dat de inspanningen op het gebied van productie worden gericht op de functies die het belangrijkst zijn.
Het plannen van de bewerkingsroute op basis van de geometrie van het werkstuk
Zodra de tekeningsspecificaties duidelijk zijn, is de volgende stap om te bepalen hoe elk onderdeel bewerkt zal worden.
Het doel is niet om de meest ingewikkelde machine te gebruiken die er is. Het gaat erom een proces te kiezen dat zorgt voor voldoende toegang tot het gereedschap, een stabiele werkstukopspanning en betrouwbare maatcontrole, zonder dat er onnodige bewerkingen aan te pas komen.
Het vaststellen van het bewerkingsreferentiepunt
Het bewerkingsreferentiepunt moet worden gekozen op basis van de functionele referentievlakken van het onderdeel en de onderlinge relatie tussen de kritieke kenmerken ervan.
Bij een plaatvormig onderdeel kan een stabiel referentievlak als primair referentiepunt dienen. Bij een behuizing met meerdere bevestigingspunten moet het referentiepunt mogelijk worden vastgesteld aan de hand van een bewerkt basisvlak en een positioneringsboring of referentiepunt.
Zodra het referentiepunt is vastgesteld, moet de bewerkingsvolgorde dat referentiepunt zoveel mogelijk in stand houden.
Het herhaaldelijk wijzigen van het positioneringsreferentiepunt kan leiden tot fouten tussen de bewerkingen. Dit is met name van belang voor robotonderdelen met meerdere bevestigingsgaten of elkaar kruisende boringen.
Voorbewerking, halffinish en afwerking
De volgorde waarin het materiaal wordt verwijderd, heeft een directe invloed op de maatvastheid.
Bij onderdelen die uit massief aluminium worden verspaand, kan bij het voorbewerken een aanzienlijk deel van het oorspronkelijke materiaal worden verwijderd. Als de ene zijde volledig wordt bewerkt voordat de tegenoverliggende zijde aan de beurt is, kan de resterende structuur ongelijkmatig worden belast en aan stijfheid inboeten.
Een evenwichtiger bewerkingsvolgorde kan inhouden dat materiaal uit verschillende gebieden stapsgewijs wordt verwijderd, waarbij waar nodig tijdelijke ondersteuning wordt behouden en een gecontroleerde nabewerkingsmarge wordt achtergelaten.
Een typisch proces kan het volgende omvatten:
Voorbewerking: Verwijder het grootste deel van het overtollige materiaal, maar zorg ervoor dat er voldoende materiaal overblijft voor de volgende bewerkingen.
Voorbewerking: Stel de hoofdgeometrie vast, verfijn de referentievlakken en maak het onderdeel klaar voor de definitieve bewerking.
Afwerking: Kritische afmetingen van de machine, bevestigingspunten en gespecificeerde oppervlaktekenmerken nadat het onderdeel een stabielere toestand heeft bereikt.
De precieze volgorde hangt af van het materiaal, de geometrie van het onderdeel, de bewerkingsspeling en de tolerantie-eisen. Voor bepaalde onderdelen kan ook worden overwogen om extra spanningsverlichting toe te passen of tussentijdse inspecties uit te voeren.
3.3 Kiezen tussen drie-assige, vier-assige, 3+2-assige en vijf-assige bewerking
Het aantal assen van de machine moet worden bepaald op basis van de daadwerkelijke geometrie en de vereiste bewerkingsbewegingen.
Drieassige bewerking is geschikt voor onderdelen met toegankelijke vlakke oppervlakken, gangbare uitsparingen, sleuven, gaten en uitwendige profielen. Veel montageplaten, beugels en draagconstructies kunnen met deze methode efficiënt worden vervaardigd.
Vierassige bewerking Dit is handig wanneer kenmerken rondom een rotatieas zijn verdeeld of wanneer het werkstuk in verschillende hoekposities moet worden gedraaid. Het kan het handmatig herpositioneren verminderen bij onderdelen met gaten over de omtrek of meerdere kenmerken aan de zijkanten.
3+2-bewerking is geschikt voor onderdelen met meerdere oppervlakken onder een vaste hoek, schuine gaten en verschillende bewerkingsrichtingen. De draaiassen brengen het werkstuk of het gereedschap in de gewenste hoek, terwijl de drie lineaire assen de snijbewerking uitvoeren.
Vijf-assige gelijktijdige bewerking wordt des te relevanter wanneer de oriëntatie van het gereedschap voortdurend moet worden aangepast langs een complex oppervlak of een ruimtelijk gereedschapspad. Dit kan nuttig zijn voor bepaalde vrijgevormde behuizingen en ingewikkelde structurele profielen.
Het belangrijke verschil is dat een onderdeel met meerdere schuine vlakken niet automatisch gelijktijdige vijfassige bewerking vereist. Als die vlakken bereikbaar zijn door middel van vaste hoekpositionering, kan een 3+2-aanpak een praktischer productieoplossing bieden.
Draai- en frees-draai-bewerkingen voor roterende onderdelen
Niet elk robotonderdeel moet voornamelijk door middel van frezen worden vervaardigd.
Assen, pennen, bussen, hulzen en flensachtige onderdelen hebben vaak draaiende elementen die efficiënter door middel van draaien kunnen worden vervaardigd.
Als deze onderdelen ook doorgaande gaten, spiebanen, vlakke kanten of andere gefreesde kenmerken vereisen, kan een frees-draaiproces het aantal afzonderlijke instellingen verminderen.
Voor kleine, in staafvorm aangevoerde onderdelen met een geschikte geometrie en bij geschikte productiehoeveelheden kan ook Zwitsers draaien worden overwogen.
Bij de keuze tussen conventioneel draaien, Zwitsers draaien en frees-draai-bewerkingen houden we rekening met de afmetingen van het onderdeel, de lengte-diameterverhouding, de verdeling van de kenmerken, de tolerantieverhoudingen en het productievolume.
Uitdagingen bij de productie van robotonderdelen en hoe deze te beheersen
De moeilijkste bewerkingsproblemen doen zich vaak voor wanneer lichtgewichtontwerp, complexe geometrie en nauwe toleranties samenkomen.
De volgende punten verdienen bijzondere aandacht tijdens de procesplanning en de productie.
Verdraaiing van dunwandige onderdelen in lichtgewicht aluminiumconstructies
Vervorming van dunwandige onderdelen is een van de belangrijkste aandachtspunten bij de bewerking van lichtgewicht robotframes en behuizingen.
Naarmate er materiaal wordt verwijderd, wordt de overblijvende structuur minder stijf. Door de snijkrachten kan de wand van het gereedschap af buigen, wat leidt tot een onnauwkeurig bewerkt oppervlak. Zodra de snijkracht wegvalt, kan de wand door elastisch herstel opnieuw gaan bewegen.
Klemdruk kan een soortgelijk probleem veroorzaken. Een dunne sectie kan maatvast zijn zolang deze in de opspanning wordt vastgehouden, maar van vorm veranderen nadat de klemdruk is opgeheven.
We pakken dit risico aan door middel van een combinatie van aanpassingen aan de bewerkingsvolgorde, de werkstukopspanning en de snijomstandigheden.
Ten eerste moet in het bewerkingsplan worden voorkomen dat er in het ene gebied te veel materiaal wordt verwijderd, terwijl andere gebieden volledig onaangeroerd blijven. Een evenwichtige materiaalverwijdering draagt bij aan het behoud van de structurele stevigheid tijdens de bewerking.
Ten tweede moeten de klempunten op voldoende stijve plaatsen worden aangebracht. Overmatige klemkracht moet worden vermeden, met name bij dunne delen en niet-ondersteunde wanden.
Ten derde moeten de afwerkingsbewerkingen worden uitgevoerd nadat de hoofdgeometrie is vastgelegd en het onderdeel een stabielere toestand heeft bereikt.
Voor bijzonder flexibele constructies kunnen extra ondersteuning of speciale bevestigingsmiddelen nodig zijn.
Diepe holtes en beperkte afvoer van spaanders
Diepe uitsparingen en interne holtes zijn veelvoorkomende ontwerpkenmerken om het gewicht van robotconstructies te verminderen.
Hoe dieper de uitsparing echter wordt, hoe moeilijker het kan worden om de stijfheid van het gereedschap te behouden en spanen uit het snijgebied af te voeren.
Gereedschappen met een groot bereik zijn gevoeliger voor trillingen en doorbuiging. Tegelijkertijd kunnen spanen zich rond het gereedschap ophopen, opnieuw worden gesneden en het bewerkte oppervlak beschadigen.
Bij de bewerkingsstrategie moet daarom met meer dan alleen de vereiste snijdiepte rekening worden gehouden.
De diameter van het gereedschap, de overhang, de lengte van de snijgroef, de verspaningsdiepte en de richting waarin de spanen worden afgevoerd, hebben allemaal invloed op de processtabiliteit.
Indien de geometrie dit toelaat, moeten voorbewerking en nabewerking van elkaar worden gescheiden. Geschikte gereedschapspaden kunnen bovendien onnodig contact van het gereedschap verminderen en de toegang voor koelvloeistof of perslucht verbeteren.
Bij diepe en smalle bewerkingsgebieden is het kleinst mogelijke gereedschap niet altijd de beste keuze. Een groter gereedschap met voldoende speling kan zorgen voor een betere stijfheid en een stabielere materiaalafname.
Samenvallende gaten en nauwkeurige uitlijning van boringen
Gelenkbehuizingen, transmissiesteunen en verbindingsconstructies kunnen meerdere elkaar kruisende of dicht bij elkaar gelegen boringen bevatten.
Deze kenmerken houden vaak rechtstreeks verband met lagers, assen, bussen of andere gemonteerde onderdelen.
De grootste uitdaging is het behouden van de maat- en positieverhouding tussen de boringen, en niet zozeer het simpelweg vervaardigen van elk gat met de nominale diameter.
Als de gaten vanuit verschillende opstellingen worden bewerkt, kunnen positioneringsfouten zich opstapelen. Ook de doorbuiging van het gereedschap en veranderingen in de snijomstandigheden kunnen de geometrie van de boring beïnvloeden.
Bij systemen met kritische boringen moet de bewerkingsvolgorde zorgen voor een consistent referentiepunt en onnodig herpositioneren tot een minimum beperken.
Afhankelijk van de tolerantie-eisen kan de nabewerking bestaan uit precisieboren, ruimen of andere geschikte bewerkingen. De uiteindelijke methode moet worden gekozen op basis van de vereiste diameter, de geometrische tolerantie, het materiaal en de oppervlakteafwerking.
Bij de inspectie moeten de relevante boringafmetingen en hun verhouding tot de referentiepunten op de tekening worden gecontroleerd.
Complexe bevestigingsvlakken en elementen die in meerdere richtingen kunnen worden geplaatst
Sommige robotonderdelen hebben bevestigingsvlakken die in verschillende richtingen zijn georiënteerd.
Als deze oppervlakken niet nauwkeurig ten opzichte van elkaar zijn uitgelijnd, kunnen er montagespelen, hoekafwijkingen of uitlijningsproblemen ontstaan.
Een veelvoorkomende uitdaging bij de productie is om te bepalen welke oppervlakken in dezelfde opstelling moeten worden bewerkt en welke na herpositionering kunnen worden bewerkt.
Waar mogelijk moeten kritieke pasvlakken vanuit een gemeenschappelijk referentiepunt worden bewerkt. Als meerdere oriëntaties onvermijdelijk zijn, moeten de positioneringsmethode en de overbrenging van het referentiepunt zorgvuldig worden gecontroleerd.
Bij vierassige of 3+2-bewerking kan het handmatig herpositioneren bij geschikte geometrieën worden beperkt. De opspanning moet echter nog steeds voldoende stijfheid en herhaalbare positionering bieden.
Bramen en randcondities rond kleine elementen
Kleine gaatjes, elkaar kruisende sleuven en dunne randen kunnen tijdens het frezen en boren bramen veroorzaken.
Bij robotassemblage kunnen bramen de plaatsing van onderdelen, het aanbrengen van bevestigingsmiddelen of de beweging van aangrenzende mechanische elementen belemmeren.
Het ontbramen moet daarom worden opgenomen in het productieplan en niet worden beschouwd als een optionele afsluitende reinigingsbewerking.
Bij kleine interne details kan de toegang beperkt zijn, waardoor het moeilijk kan zijn om bramen volledig te verwijderen. Op de tekening moeten functionele randen, eisen met betrekking tot scherpe randen en eventuele gebieden waar randafschuivingen zijn toegestaan, duidelijk worden aangegeven.
Overwegingen bij materiaalkeuze en bewerking
De materiaalkeuze hangt nauw samen met de constructieve prestaties, de gewichtsdoelstellingen en de productie-eisen.
Voor robotonderdelen worden vaak aluminiumlegeringen gebruikt, maar afhankelijk van de functie van het onderdeel kunnen ook staal en technische kunststoffen geschikt zijn.
Aluminiumlegeringen: 6061 en 7075
6061-aluminium wordt vaak gebruikt voor beugels, behuizingen, bevestigingsconstructies en andere bewerkte onderdelen. Het biedt een gunstige combinatie van bewerkbaarheid, sterkte en corrosiebestendigheid.
7075-aluminium biedt een hogere sterkte en wordt vaak overwogen voor onderdelen waaraan strengere mechanische eisen worden gesteld.
Wat de bewerking betreft, vereisen beide materialen geschikt snijgereedschap, een effectieve spaanafvoer en aandacht voor de stabiliteit van dunne wanden.
Bij het daadwerkelijke proces moet rekening worden gehouden met de hardheid van het materiaal, de geometrie van het onderdeel, de bewerkingsspeling en de vereiste oppervlakteafwerking.
Bij onderdelen die geanodiseerd moeten worden, moet bij het bewerkingsproces ook rekening worden gehouden met de afwerkingsspeling en met het effect van de laagdikte op de kritische afmetingen.
Koolstofstaal en gelegeerd staal
Staal kan worden gekozen voor onderdelen die een hogere sterkte, slijtvastheid of draagvermogen vereisen.
Staalsoorten zoals 45-staal en 40Cr kunnen worden gebruikt in bepaalde mechanische en transmissiegerelateerde constructies.
In vergelijking met aluminium leidt staal over het algemeen tot hogere snijbelastingen en vereist het andere gereedschappen en snijomstandigheden.
Als het onderdeel een warmtebehandeling ondergaat, moet bij de productievolgorde rekening worden gehouden met mogelijke vervorming en veranderingen in de bewerkbaarheid. Afhankelijk van de uiteindelijke eisen kan het nodig zijn om bepaalde afmetingen na de warmtebehandeling bij te werken.
Technische kunststoffen en lichtgewichtmaterialen
PEEK, POM en andere technische kunststoffen kunnen worden gebruikt in bepaalde robotonderdelen waar elektrische isolatie, lage wrijving, chemische bestendigheid of een lager gewicht vereist zijn.
In tegenstelling tot metalen kan kunststof gevoeliger zijn voor temperatuurschommelingen en klemdruk. Overmatige snijwarmte of een ongeschikte opspanning kan leiden tot maatveranderingen, vervorming of het ontstaan van bramen.
Magnesiumlegeringen kunnen ook in aanmerking komen voor toepassingen in lichtgewicht constructies, maar bij de bewerking ervan zijn specifieke maatregelen nodig voor de afvoer van spanen en brandpreventie. Ze mogen niet worden behandeld als gewone aluminiumwerkstukken.
De materiaalkeuze moet altijd worden gebaseerd op de functionele eisen van het onderdeel en de geldende technische specificaties.
Oppervlakteafwerking en maatcontrole na bewerking
CNC-bewerking is niet altijd de laatste stap in het productieproces. Veel robotonderdelen moeten een oppervlaktebehandeling ondergaan om te voldoen aan eisen op het gebied van corrosiebestendigheid, slijtvastheid, uiterlijk of montage.
Het gekozen afwerkingsproces kan zowel het oppervlak als de uiteindelijke afmetingen beïnvloeden.
Anodiseren van aluminium onderdelen
Anodiseren wordt vaak toegepast bij aluminium onderdelen om de bescherming van het oppervlak te verbeteren en verschillende uiterlijke mogelijkheden te bieden.
De coating heeft echter invloed op de afmetingen van het oppervlak. Bij onderdelen met precisieboringen, schroefdraad, lagerzittingen en aansluitvlakken moet vóór de bewerking rekening worden gehouden met de coatingtoeslag.
Niet elk oppervlak hoeft op dezelfde manier te worden behandeld. Voor sommige functionele delen kan het nodig zijn om deze af te plakken of een andere afwerkingsspecificatie toe te passen, afhankelijk van de tekening en de montage-eisen.
Voorbereiding van het oppervlak en randkwaliteit
Bewerkte oppervlakken moeten worden voorbereid in overeenstemming met het vereiste afwerkingsproces.
Gereedschapssporen, krassen, bramen en scherpe randen kunnen het uiterlijk van de coating beïnvloeden of plaatselijke gebreken veroorzaken. Bij zichtbare onderdelen aan de buitenkant kan ook de uniformiteit van het oppervlak van belang zijn.
De vereiste oppervlaktevoorbereiding moet vóór de productie worden vastgesteld, zodat de bewerkings-, ontbraam- en afwerkingswerkzaamheden op elkaar kunnen worden afgestemd.
Controle van de afmetingen na oppervlaktebehandeling
Bij precisieonderdelen geeft een inspectie vóór de afwerking mogelijk geen volledig beeld van de uiteindelijke toestand.
De dikte van de coating, de warmtebehandeling en andere secundaire bewerkingen kunnen de afmetingen beïnvloeden. Kritische kenmerken moeten daarom in de juiste fase worden gecontroleerd, in overeenstemming met de tekening en de inspectie-eisen van de klant.
Waar nodig moeten tijdens de eerste technische beoordeling afspraken worden gemaakt over bewerkingsmarges en afdekvereisten.
Hoe wij de kwaliteit gedurende het gehele productieproces bewaken
Bij robotonderdelen mag de kwaliteitscontrole niet uitsluitend afhankelijk zijn van de eindcontrole.
Maatfouten kunnen ontstaan tijdens het instellen, het verspanen, door slijtage van het gereedschap of bij de nabewerking. Als deze problemen pas worden ontdekt nadat alle bewerkingen zijn voltooid, wordt het moeilijker om corrigerende maatregelen te nemen.
Bij onze productieaanpak wordt in verschillende fasen rekening gehouden met de inspectie-eisen.
Controle van materiaal en tekeningen
Vóór de bewerking moeten de materiaalspecificaties en de vereisten uit de tekening worden gecontroleerd.
Dit omvat het controleren van materiaalkwaliteiten, afmetingen van voorraadartikelen, wijzigingen in tekeningen, kritische toleranties en alle vereiste materiaaldocumentatie.
Voor projecten met specifieke traceerbaarheidseisen moeten ook de betreffende materiaalcertificaten en identificatiegegevens worden gecontroleerd.
Eerste-artikelinspectie
Het eerste voltooide onderdeel biedt de mogelijkheid om na te gaan of het gekozen proces de vereiste geometrie oplevert.
Bij de inspectie moet de nadruk liggen op kritische afmetingen, referentieverhoudingen, de posities van gaten, bevestigingspunten en de voorgeschreven oppervlakte-eisen.
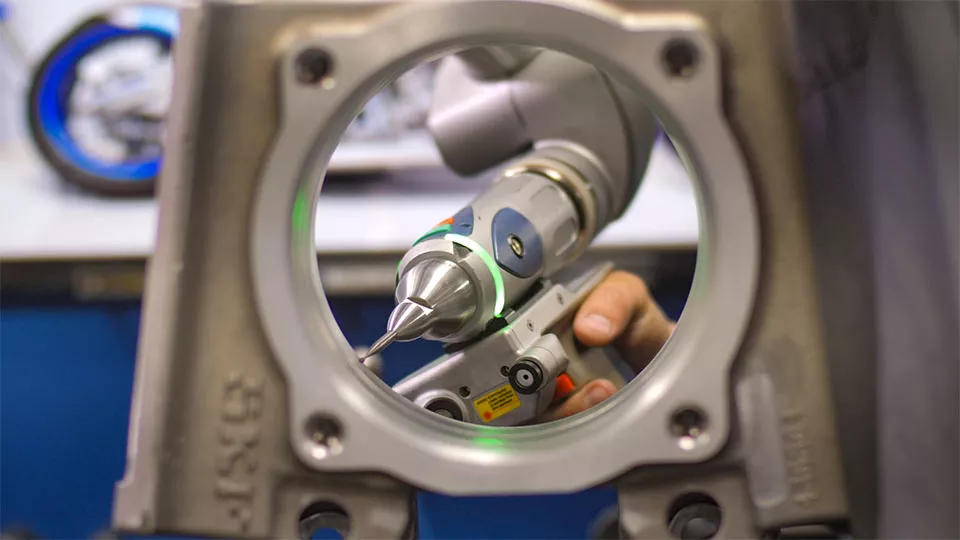
Bij complexe onderdelen kan een CMM-inspectie worden ingezet om geometrische kenmerken te controleren die met standaard meetinstrumenten niet voldoende kunnen worden beoordeeld.
Als uit het eerste artikel afwijkingen blijken, moeten de bewerkingsvolgorde, de opstelling van de opspanning, de gereedschapscorrecties of andere relevante procesvariabelen worden gecontroleerd voordat de productie wordt voortgezet.
Inspectie tijdens het productieproces
Tussentijdse inspectie helpt veranderingen op te sporen voordat deze gevolgen hebben voor een groot aantal onderdelen.
Afhankelijk van het onderdeel en de productie-eisen kan de inspectie het volgende omvatten:
- Kritische afmetingen na voorbewerking.
- Controleer de oppervlakken voordat u verdergaat met de volgende instellingen.
- Boringmaten en posities van de gaten.
- Afmetingen van de dunwandige onderdelen na het losmaken van de klemmen.
- Slijtage van gereedschap en consistentie van de bewerking.
- Kenmerken die door secundaire verwerking worden beïnvloed.
Voor onderdelen met strenge positionele eisen is het van bijzonder belang dat de referentiepunten tussen de bewerking en de inspectie consistent blijven.
Eindcontrole en documentatie
Bij de eindcontrole wordt gecontroleerd of het voltooide onderdeel voldoet aan de overeengekomen tekeningen en technische specificaties.
Afhankelijk van de projectvereisten kan de inspectie bestaan uit CMM-metingen, maatrapporten, controles van de oppervlakteruwheid en andere relevante verificatiemethoden.
Indien nodig kunnen inspectierapporten van het eerste exemplaar, materiaaldocumentatie en inspectieverslagen worden opgesteld volgens de overeengekomen kwaliteitseisen.
Van prototypedelen tot serieproductie
De productie-eisen veranderen naarmate een robotproduct de fase van de eerste ontwikkeling naar de serieproductie overgaat.
Een proces dat goed werkt voor één enkel prototype, is misschien niet de meest efficiënte optie voor honderden of duizenden onderdelen.
De productiestrategie moet daarom mee evolueren met het ontwerp en het productievolume.
Prototypenbouw: flexibiliteit staat voorop
In de vroege ontwikkelingsfase komen ontwerpwijzigingen vaak voor. De posities van gaten, wanddiktes, bevestigingspunten en materiaalspecificaties kunnen na de montage of functionele tests worden aangepast.
In deze fase biedt CNC-bewerking flexibiliteit, omdat onderdelen rechtstreeks op basis van bijgewerkte CAD-modellen en tekeningen kunnen worden vervaardigd, zonder dat er onmiddellijk speciale productiegereedschappen nodig zijn.
De prioriteit ligt bij het controleren van de geometrie, de pasvorm en de functionele afmetingen, waarbij voldoende flexibiliteit voor technische aanpassingen behouden blijft.
Productie in kleine oplagen: de herhaalbaarheid verbeteren
Zodra het ontwerp stabieler wordt, moet het productieproces beter herhaalbaar worden gemaakt.
Dit kan onder meer betrekking hebben op het standaardiseren van werkstukopspanningsmethoden, bewerkingsreferentiepunten, gereedschapsconfiguraties en CNC-programma’s.
Bij onderdelen met een vergelijkbare geometrie kunnen gangbare opspanconcepten of bewerkingsstrategieën de insteltijd verkorten. Het gebruik van gemeenschappelijk gereedschap mag echter geen afbreuk doen aan de positioneringseisen van afzonderlijke onderdelen.
De resultaten van de eerste proefstukken en de inspectierapporten van de productie kunnen ook worden gebruikt om het proces te verfijnen voordat grotere orders worden ingepland.
Productie in grotere volumes: beoordeling van de economische aspecten van het proces
Wanneer de productievolumes toenemen en het ontwerp meer gestandaardiseerd raakt, kunnen alternatieve productiemethoden economisch haalbaar worden.
Afhankelijk van de geometrie van de onderdelen en de omvang van de bestelling kan de grondstof variëren van massieve staaf tot smeedstukken, gietstukken of spuitgietstukken.
Bij CNC-bewerking kan dan de nadruk worden gelegd op kritieke bevestigingsvlakken, precisieboringen, schroefdraadelementen en andere gebieden waar strengere toleranties vereist zijn.
Voor geschikte roterende onderdelen kan geautomatiseerd draaien of Zwitserse bewerking de productie-efficiëntie verbeteren.
Bij de beslissing om over te stappen op ‘near-net-shape’-productie moet rekening worden gehouden met investeringen in gereedschap, materiaalbenutting, maatvoeringseisen en het verwachte productievolume. Het is niet automatisch de meest economische keuze voor elk robotonderdeel.
Productie van robotonderdelen bij Xtmade
Bij de productie van robotonderdelen is afstemming nodig tussen het interpreteren van tekeningen, procesplanning, bewerking en inspectie. Een bekwame productiepartner moet begrijpen hoe de geometrie en de functionele kenmerken van het onderdeel elke productiefase beïnvloeden.
Xtmade is een fabriek voor CNC-bewerking met op maat gemaakte robots gevestigd in Shenzhen, China, met productiefaciliteiten van ongeveer 120.000 sq. ft. Wij vervaardigen componenten op maat op basis van door de klant aangeleverde tekeningen, CAD-bestanden, monsters en technische specificaties.
Onze productiemogelijkheden omvatten drie-, vier- en vijfassige CNC-bewerkingen, draai- en frees-draai-bewerkingen, en bewerkingen op grote portaalmachines.
Wat robotonderdelen betreft, beoordeelt ons engineeringteam het onderdeel vóór de productie, waarbij bijzondere aandacht wordt besteed aan:
Haalbaarheid van de productie: Het beoordelen van materiaal, geometrie, toleranties, bewerkingsmogelijkheden en vereisten voor werkstukopspanning.
Planning van bewerkingsprocessen: Het selecteren van geschikte bewerkingsmethoden en het vaststellen van de volgorde van de bewerkingen rond de kritieke kenmerken van het onderdeel.
Precisiebewerking: Het afstemmen van bewerkingsmethoden op dimensionale en geometrische eisen, waarbij de standaardbewerkingstoleranties doorgaans rond ±0,01 mm liggen en precisiewerk tot ±0,005 mm kan reiken, afhankelijk van de geometrie van het onderdeel en de productieomstandigheden.
Maatcontrole: Het gebruik van geschikte meetmethoden, waaronder waar nodig inspectie met een coördinatenmeetmachine (CMM), om kritische afmetingen en geometrische kenmerken te controleren.
Productiecoördinatie: Het organiseren van productie- en inspectievereisten ter ondersteuning van prototypes, kleine series en herhaalbestellingen.
Ons team van ingenieurs beschikt over meer dan 20 jaar ervaring in de sector. In plaats van elk robotonderdeel als een standaard freesopdracht te behandelen, beoordelen we de daadwerkelijke productie-eisen en stellen we een proces vast dat een evenwicht biedt tussen precisie, bewerkbaarheid en productie-efficiëntie.
Als u robotarmen, gewrichtsassemblages, constructieframes, precisiebehuizingen of andere op maat gemaakte robotonderdelen ontwikkelt, kunt u uw technische tekeningen of CAD-bestanden naar Xtmade sturen voor een beoordeling van de productie.
Wij kunnen het materiaal, de geometrie, de toleranties en de bewerkingsvereisten beoordelen om een geschikte CNC-productiemethode voor uw project te bepalen.

