
Acabado de paredes laterales en cinco ejes de piezas estructurales aeroespaciales: retos en el control de los ejes de la herramienta y métodos de optimización en la programación con NX
Las piezas estructurales aeroespaciales suelen presentar contornos espaciales complejos, cavidades profundas, paredes delgadas y paredes laterales con múltiples ángulos. A medida que los diseños de las piezas se vuelven más intrincados, el mecanizado tradicional de tres ejes se ve cada vez más limitado en cuanto a la accesibilidad de las herramientas, el número de configuraciones y la eficiencia del mecanizado. El mecanizado simultáneo de cinco ejes se adapta a los requisitos de mecanizado desde diferentes direcciones mediante un movimiento multieje coordinado entre la herramienta y la pieza de trabajo, lo que le confiere claras ventajas a la hora de mecanizar paredes laterales complejas, cavidades y superficies espaciales en piezas estructurales aeroespaciales.
Sin embargo, seleccionar una operación de cinco ejes no garantiza automáticamente una trayectoria de herramienta ideal. Esto es especialmente cierto en el acabado de paredes laterales, donde la herramienta debe ajustar continuamente su orientación para seguir la geometría de la pared. Si la dirección del eje de la herramienta no se controla adecuadamente, pueden surgir problemas, como direcciones anómalas de aproximación y retroceso, cambios bruscos de sentido del eje de la herramienta y un mecanizado discontinuo en zonas concretas, lo que, en última instancia, afecta a la calidad de la superficie y a la estabilidad del mecanizado.
Partiendo de un estudio de caso sobre el mecanizado de piezas estructurales aeroespaciales en una máquina herramienta alemana GROB de cinco ejes, este artículo se centra en la operación de fresado de contornos en NX (UG) y analiza dos retos típicos de programación en el acabado de paredes laterales con cinco ejes. A continuación, presenta soluciones que ajustan el vector de acoplamiento y utilizan geometría auxiliar para controlar las transiciones de los ejes de la herramienta.
Máquina de cinco ejes GROB: la base técnica para el mecanizado de piezas estructurales complejas del sector aeroespacial
Antes de analizar la programación CAM, conviene comprender la estructura de la máquina herramienta utilizada en este caso.
En este caso se utiliza una máquina alemana GROB de cinco ejes. En comparación con las máquinas de cinco ejes convencionales, la estructura de movimiento de su mesa de trabajo y la disposición del husillo presentan características de diseño distintivas que proporcionan un mayor espacio de movimiento para el mecanizado desde múltiples ángulos de piezas grandes y complejas.
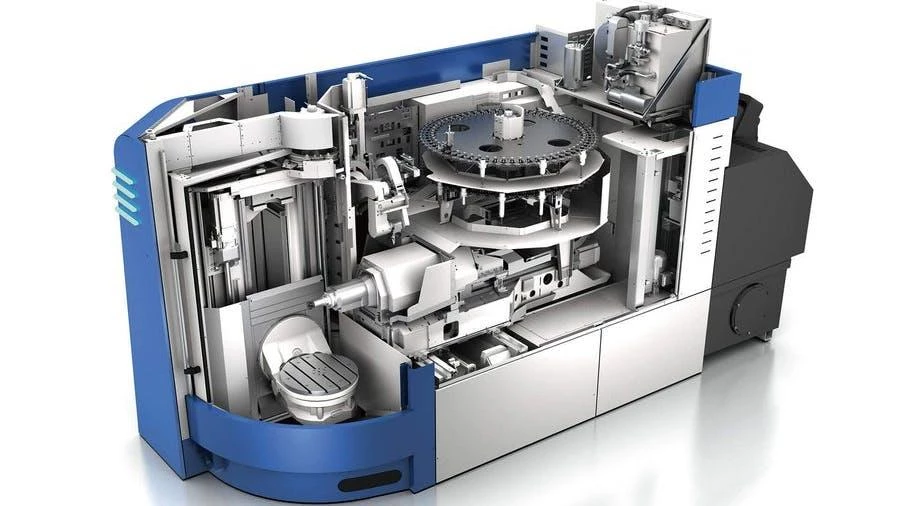
El amplio ángulo de inclinación del eje A mejora la capacidad de mecanizado en orientaciones complejas
La mesa de trabajo del eje A de esta máquina puede inclinarse hasta 230°, lo que permite una amplia variedad de orientaciones de la pieza de trabajo.
Las piezas estructurales aeroespaciales suelen tener superficies de mecanizado orientadas en múltiples direcciones, y algunas paredes laterales solo pueden mecanizarse si la herramienta se aproxima desde un ángulo específico. Un amplio rango de inclinación ofrece más opciones para posicionar las diferentes superficies de mecanizado y facilitar el acceso de la herramienta.
Además, la máquina permite el mecanizado invertido (boca abajo). Durante el corte, las virutas pueden salir de la zona de mecanizado con mayor facilidad gracias a la gravedad, lo que reduce el efecto de la acumulación de virutas en la herramienta y en la superficie de la pieza, y mejora la evacuación de virutas en cavidades profundas y zonas estructurales complejas.
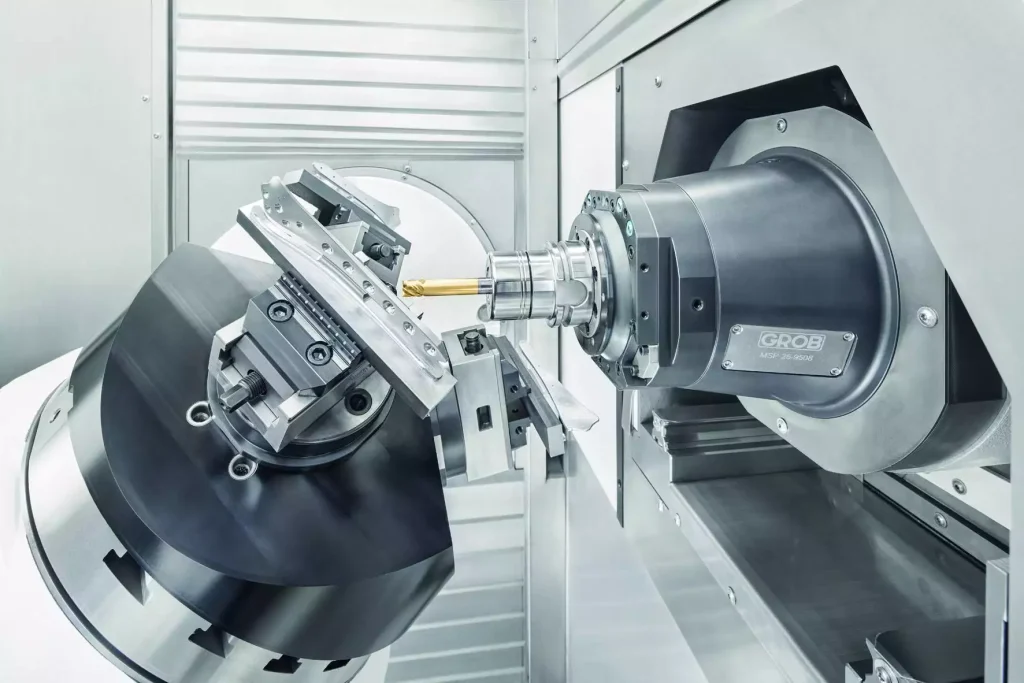
El diseño del husillo tipo túnel resuelve el problema de espacio para piezas de gran tamaño y herramientas largas
Otra característica destacable es la estructura del husillo tipo túnel que se utiliza en las máquinas GROB.
Al mecanizar piezas estructurales aeroespaciales de gran tamaño, la pieza de trabajo suele ser grande y algunas zonas son profundas, lo que requiere herramientas largas. Si el espacio de movimiento interno de la máquina es insuficiente, aunque la propia herramienta pueda alcanzar la posición deseada, es posible que el mecanizado resulte imposible debido a la interferencia entre el husillo, la herramienta y la pieza de trabajo.
El diseño del husillo tipo túnel permite que este se retraiga hacia la parte trasera de la máquina, lo que proporciona un espacio de movimiento adicional para combinaciones de piezas de gran tamaño y herramientas largas. Dentro del recorrido y el rango de movimiento disponibles, esto permite una planificación más flexible de las orientaciones de mecanizado y reduce las limitaciones espaciales en algunas posiciones de mecanizado complejas.
Cabe señalar que la estructura de la máquina solo proporciona la base de la capacidad de movimiento. Que una pieza pueda mecanizarse realmente depende también del recorrido del eje giratorio, la longitud de la herramienta, las dimensiones del portaherramientas, la sujeción de la pieza de trabajo y los límites de colisión de la máquina.
En el mecanizado de cinco ejes, la estructura de la máquina determina el límite superior del espacio de movimiento disponible, mientras que la programación CAM determina cómo aprovechar de forma razonable esa capacidad de movimiento.
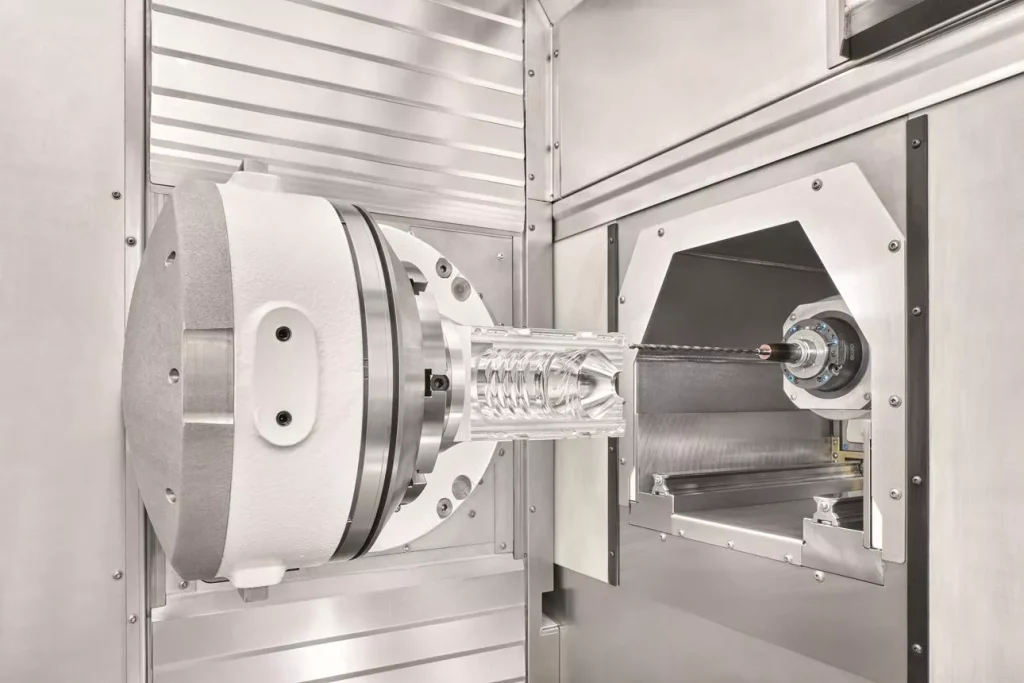
Acabado de paredes laterales de cinco ejes con NX: ¿por qué elegir Contour Profile?
En la programación NX, la operación «Perfil de contorno» se puede utilizar para el acabado de paredes laterales en cinco ejes.
La principal característica de esta operación es que mecaniza la pared con el flanco de la herramienta, en lugar de basarse únicamente en la cara frontal de la misma. En el caso de paredes laterales con características de superficie reglada, este enfoque aprovecha al máximo el flanco de la herramienta, lo que permite acabar una amplia zona de la pared en una sola pasada continua. Es muy adecuado para el semiacabado y el acabado de paredes laterales.
Sin embargo, aunque todas ellas son operaciones de mecanizado de paredes laterales, las diferentes geometrías pueden plantear exigencias totalmente distintas en cuanto al control del eje de la herramienta.
Por ejemplo, al mecanizar una pared lateral convencional en forma de S, la pared presenta una curvatura variable, pero el eje de la herramienta suele mantenerse relativamente estable a medida que la herramienta se desplaza a lo largo de la trayectoria, y el cambio es fácil de controlar.
Las paredes laterales con formas espaciales complejas son otra historia.
Dado que la posición y el ángulo de la pared lateral varían continuamente en el espacio, la herramienta no solo debe desplazarse a lo largo del contorno de mecanizado, sino también ajustar su orientación en función de la geometría de la pared. En algunas zonas, puede que el husillo tenga que girar incluso un ángulo considerable.
Si la trayectoria de la herramienta se genera con los parámetros predeterminados, es posible que las direcciones de aproximación y retirada de la herramienta no sean adecuadas, o que el eje de la herramienta cambie bruscamente de dirección en algunas zonas concretas.
Por lo tanto, la clave para el acabado de paredes laterales en cinco ejes no consiste únicamente en generar una trayectoria de mecanizado completa, sino también en garantizar que la herramienta mantenga una orientación espacial adecuada a lo largo de todo el proceso de mecanizado.
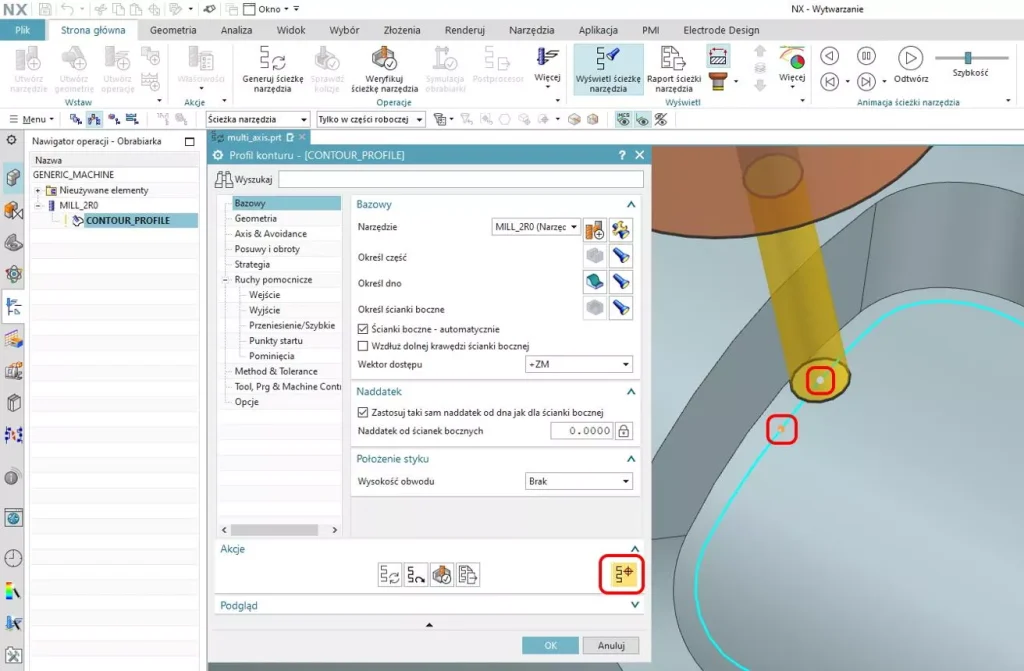
Problema 1: Enfoque incorrecto e instrucciones de retracción — Cómo establecer correctamente el vector de acoplamiento
Tras crear una operación de «Perfil de contorno» en NX, si simplemente seleccionas el suelo y las paredes laterales que se van a mecanizar y, a continuación, generas la trayectoria de la herramienta, es posible que observes que las direcciones de entrada y salida de la herramienta no son adecuadas en determinadas posiciones.
Esto es especialmente cierto cuando la pared lateral sufre grandes cambios en el ángulo espacial. La trayectoria de la herramienta generada puede cubrir la zona de mecanizado deseada, pero es posible que la orientación de la herramienta durante la aproximación y la retirada no coincida con lo previsto.
Causa del problema
Una diferencia importante entre el mecanizado de cinco ejes y el de tres ejes es que la orientación de la herramienta no siempre es fija.
Durante el mecanizado, el eje de la herramienta debe ajustarse en función de la posición espacial de la superficie de la pieza. Cuando la geometría de la pared lateral cambia bruscamente de ángulo, el husillo y los ejes giratorios deben modificar su orientación en consecuencia.
Si la estrategia de aproximación y retirada no tiene plenamente en cuenta este cambio, la herramienta podría acercarse a la pieza desde una dirección inadecuada o realizar ajustes de orientación innecesarios al retirarse.
Estos problemas no solo aumentan la probabilidad de que se produzcan interferencias entre la herramienta y la pieza, sino que también pueden hacer que los movimientos de aproximación y retroceso sean menos fluidos, lo que afecta a la estabilidad del mecanizado.
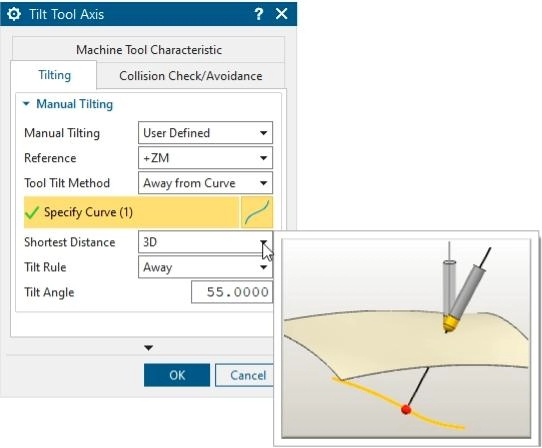
Parámetro clave: vector de acoplamiento (vector de aproximación)
Para resolver este problema, céntrate en el parámetro del vector de acoplamiento de la operación «Perfil de contorno».
El vector de aproximación define cómo se posiciona la herramienta con respecto a la pared mecanizada y proporciona la referencia direccional que utiliza la herramienta a medida que se aproxima a la zona de mecanizado.
En el mecanizado convencional de paredes laterales, una dirección fija puede ser suficiente para generar trayectorias de aproximación y retroceso aceptables. Sin embargo, cuando el ángulo geométrico de la pared lateral varía considerablemente, sobre todo cuando se trata de un giro espacial de más de 180°, es posible que una dirección fija no se adapte a la rotación real del husillo que se requiere.
Ajuste de parámetros: cambio de «dirección fija» a «alejarse de la línea»
En cuanto a la geometría en este caso, el vector de acoplamiento se puede cambiar de “Dirección fija” a “Alejado de la línea”.”
La principal diferencia entre ambos ajustes radica en cómo se define la referencia de la dirección de la herramienta.
“La opción ”Dirección fija» determina la orientación de la herramienta según una dirección fija especificada. Cuando la pared lateral gira bruscamente en el espacio, es posible que no se consigan las direcciones de entrada y salida ideales.
“La opción ”Away From Line» determina la dirección de colocación de la herramienta basándose en una relación geométrica de referencia correspondiente. En este caso, este enfoque se adapta mejor a los grandes cambios angulares de la pared lateral y hace que las direcciones de aproximación y retirada de la herramienta sean más razonables.
Tras modificar el parámetro, vuelve a calcular la trayectoria de la herramienta y presta especial atención a lo siguiente:
- Si la herramienta se aproxima a la zona de mecanizado desde una dirección adecuada.
- Si se produce alguna rotación innecesaria del husillo cuando la herramienta se retira.
- Si la herramienta, el portaherramientas y la pieza de trabajo interfieren entre sí durante la aproximación y el retroceso.
- Si el movimiento del eje giratorio se mantiene dentro del rango permitido por la máquina.
El ajuste del vector de acoplamiento resuelve, en primer lugar, el problema de la orientación de aproximación y retracción en el mecanizado complejo de paredes laterales, sentando así las bases para la posterior optimización de la continuidad del eje de la herramienta.
Ten en cuenta que la opción “Away From Line” no es una regla universal para todas las paredes laterales que superen los 180°. La decisión final debe basarse siempre en la geometría específica y en los resultados de la simulación de la trayectoria de la herramienta.
Nota terminológica: Es posible que la interfaz en inglés de NX denomine estas opciones de forma ligeramente diferente según la versión (por ejemplo, “Fixed Direction” y “Away from Line” en la sección Eje de la herramienta / Conducir (configuración). Comprueba el texto exacto del menú de tu versión de NX antes de publicar.
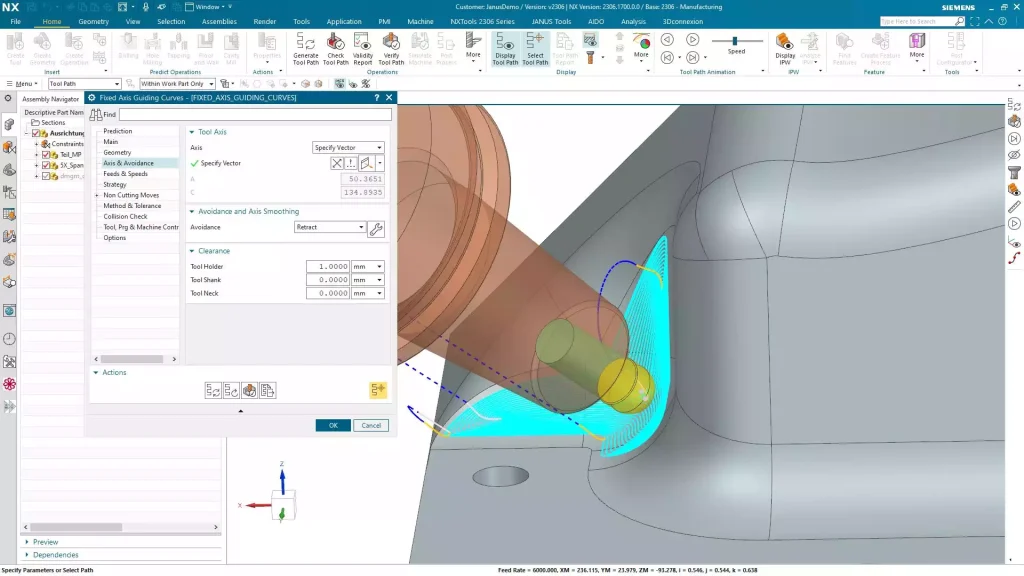
Problema 2: Inversión rápida del eje de la herramienta — Cómo mejorar las transiciones durante el mecanizado
Una vez resuelto el problema de la dirección de aproximación y retracción, es posible que te encuentres con otra situación más complicada: el eje de la herramienta invierte rápidamente su sentido de movimiento en una zona de mecanizado concreta.
En la trayectoria de la herramienta generada, se puede observar que, en determinadas posiciones, la dirección del eje de la herramienta cambia de forma brusca y repentina a medida que la herramienta se desplaza a lo largo de la pared lateral, sin que haya una transición suave en la orientación entre las dos zonas de mecanizado adyacentes.
Este fenómeno es bastante habitual en paredes laterales con una geometría compleja.
¿Por qué el control automático de los ejes de la herramienta provoca problemas de inversión?
La operación «Perfil de contorno» ofrece un modo de control automático del eje de la herramienta.
En este modo, NX calcula la dirección del eje de la herramienta a partir de la normal de la curva de trazado situada en la parte inferior de la pared lateral. En el caso de paredes con una geometría relativamente regular, este cálculo suele ofrecer resultados de mecanizado aceptables.
Sin embargo, el cálculo automático no garantiza que la dirección del eje de la herramienta sea óptima en todas las condiciones geométricas complejas.
Cuando el ángulo espacial, la curvatura o las relaciones geométricas locales de la pared lateral varían considerablemente, la dirección del eje de la herramienta, calculada automáticamente, puede cambiar con bastante rapidez.
Esto es especialmente cierto en la unión entre dos zonas de mecanizado. Si no hay una referencia clara para la transición del eje de la herramienta, puede producirse una inversión rápida del eje de la herramienta.
Si el eje de la herramienta cambia demasiado rápido, aumenta la carga de movimiento sobre los ejes giratorios de la máquina y puede provocar que la orientación del corte cambie de forma repentina. En el acabado de alta precisión de piezas estructurales aeroespaciales, estos cambios discontinuos de orientación también pueden afectar a la calidad local de la superficie.
Por lo tanto, en el caso de paredes laterales con geometría compleja, no se puede confiar plenamente en el cálculo automático del eje de la herramienta.
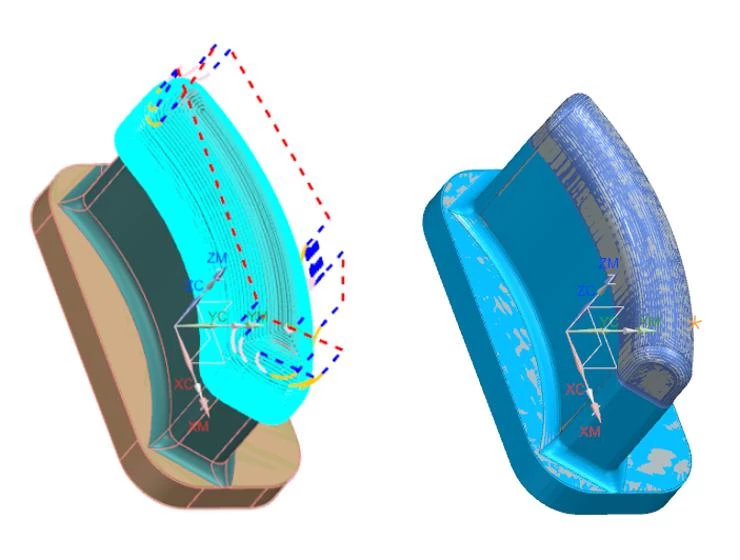
Enfoque de optimización: Establecer una referencia de transición del eje de la herramienta mediante geometría auxiliar
Si solo se ajustan repetidamente los parámetros convencionales de la operación «Perfil de contorno», resulta difícil modificar de forma sustancial las relaciones geométricas en las que se basa el cálculo automático del eje de la herramienta.
Una solución más directa consiste en volver al entorno de modelado de NX y crear una geometría auxiliar que establezca una dirección de referencia clara para el cambio del eje de la herramienta.
En concreto, se utilizan una línea auxiliar y el comando “Divide Face” para dividir la pared lateral, que en un principio era continua y compleja, en áreas de mecanizado con límites claramente definidos. A continuación, mediante la función «Alinear al borde» de la estrategia del eje de la herramienta, se consigue que la herramienta controle su orientación de acuerdo con los límites especificados.
El objetivo de este método no es modificar la geometría final de la pieza, sino proporcionar condiciones de referencia más claras para el cálculo de los ejes de la herramienta CAM.
Procedimiento específico
Paso 1: Traza una línea auxiliar
En primer lugar, vuelve al entorno de modelado de NX y crea una línea basada en la transición necesaria entre las dos direcciones de los ejes de la herramienta.
Esta línea no es una marca cualquiera; es una referencia geométrica importante para controlar posteriormente la orientación del eje de la herramienta.
Al crearla, determina la dirección de la línea en función de la posición espacial real de la pared lateral, de modo que refleje la dirección de transición del eje de la herramienta prevista.
El hecho de que la orientación de la línea auxiliar sea adecuada influye directamente en el control posterior del eje de la herramienta, por lo que no debe crearse de forma arbitraria.
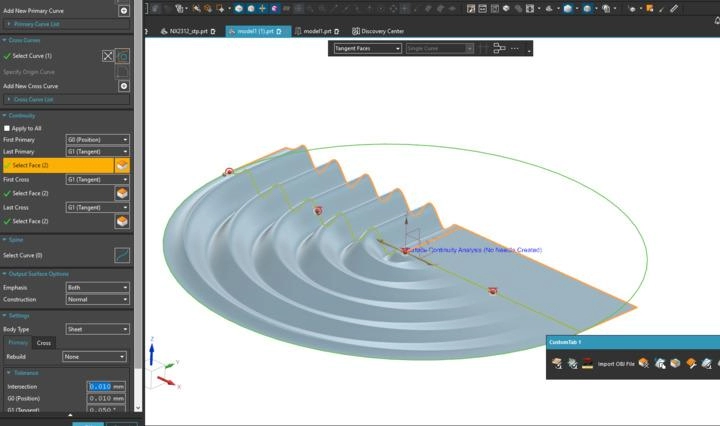
Paso 2: Utiliza el comando «Dividir cara» para dividir la superficie
Una vez creada la línea auxiliar, utiliza el comando «Dividir cara» para procesar la pared lateral original y dividir la superficie de destino en las áreas de mecanizado correspondientes.
El objetivo de la división es establecer límites geométricos claros para que el posterior control del eje de la herramienta pueda reconocer y utilizar el borde recto especificado.
Ten en cuenta que la función «Dividir cara» se utiliza principalmente como ayuda para la programación y como referencia geométrica, y no debe modificar el contorno de diseño final requerido para la pieza. En la práctica, comprueba si los límites de las superficies divididas son continuos y si la división afecta a la selección de las áreas de mecanizado originales.
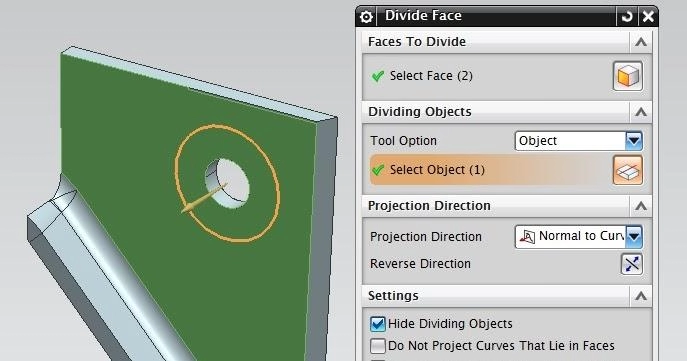
Paso 3: Cambia la estrategia del eje de la herramienta a «Alinear con el borde»
Una vez preparada la geometría auxiliar, vuelve a acceder a la operación “Perfil de contorno” y, en las opciones de control del eje de la herramienta, cambia el modo automático original del eje de la herramienta a «Alinear con el borde».”
Esta opción utiliza los bordes rectos entre la parte superior e inferior de la pared como referencia de alineación para la herramienta, de modo que esta pueda determinar su orientación a partir del límite especificado.
En el caso de superficies con bordes rectos claramente definidos, este método controla la dirección del eje de la herramienta de forma más directa y reduce las variaciones indeseadas que el cálculo automático puede generar en condiciones geométricas complejas.
En este caso, al convertir la línea auxiliar en una referencia de límite que pueda utilizar la estrategia del eje de la herramienta, es posible guiar el eje de la herramienta para que realice la transición entre las dos zonas de mecanizado en la dirección prevista.
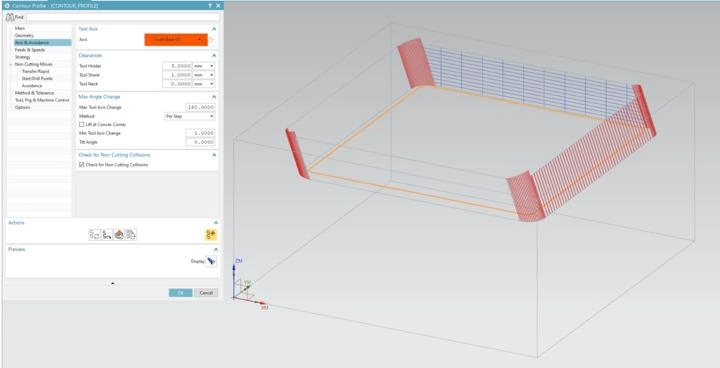
Paso 4: Regenerar la trayectoria de la herramienta y comprobar los resultados
Tras ajustar la estrategia del eje de la herramienta, vuelve a generar la trayectoria de la herramienta «Perfil de contorno».
Presta atención a los puntos en los que antes se producía una inversión rápida y comprueba si ahora el eje de la herramienta cambia en la dirección prevista y si la transición entre ambas zonas es más suave.
Al mismo tiempo, utilice la simulación de la máquina para comprobar las relaciones espaciales entre la herramienta, el portaherramientas, el husillo y la pieza de trabajo, y asegúrese de que el movimiento del eje giratorio no supere los límites de la máquina.
Solo cuando la trayectoria de la herramienta, la variación del eje de la herramienta y el movimiento de la máquina cumplan todos los requisitos, se podrá utilizar la trayectoria optimizada para el mecanizado real.
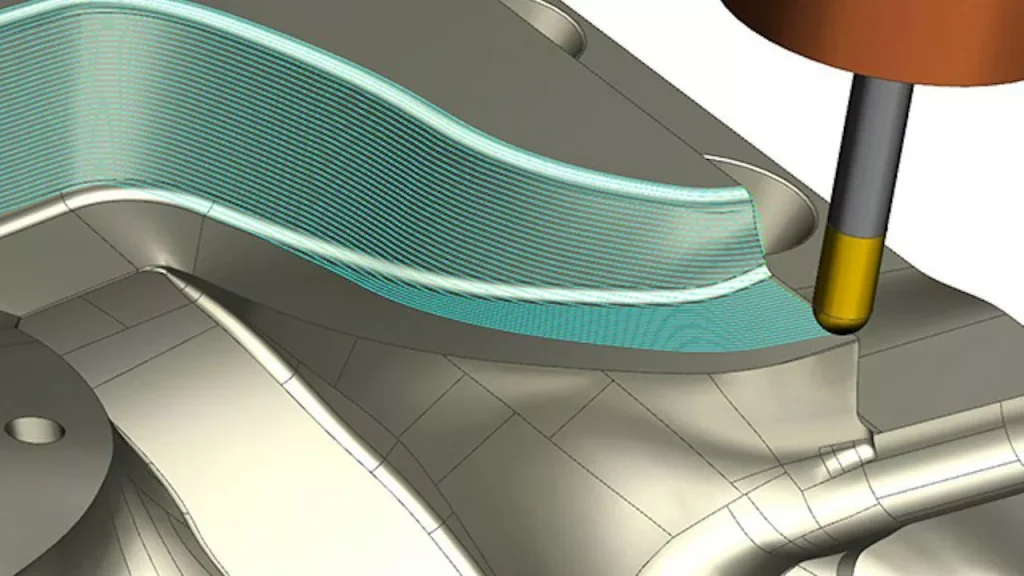
La clave del acabado de paredes laterales en cinco ejes: dejar que el eje de la herramienta siga la geometría, en lugar de verse limitado por ella
Este caso demuestra que la dificultad del acabado de paredes laterales en cinco ejes no radica exclusivamente en la propia trayectoria de la herramienta, sino en cómo mantener la orientación de la herramienta razonablemente adaptada a una geometría espacial compleja.
El fresado de perfiles de contorno permite mecanizar paredes laterales con el flanco de la herramienta, lo que reduce el número de pasadas repetidas y permite alcanzar una alta eficiencia de mecanizado en condiciones geométricas adecuadas. Sin embargo, cuando la pared lateral pasa de tener una forma convencional a ser una superficie espacial compleja, las direcciones de aproximación y retroceso, así como la continuidad del eje de la herramienta, se convierten en factores importantes que influyen en los resultados del mecanizado.
En este caso se utilizaron dos enfoques diferentes:
En primer lugar, ajusta el vector de acoplamiento. Para solucionar las direcciones anómalas de aproximación y retroceso en las paredes laterales con ángulos espaciales amplios, se modificó el vector de acoplamiento, pasando de “Dirección fija” a “Alejándose de la línea”, lo que mejoró la orientación de la herramienta al entrar y salir de la zona de mecanizado.
En segundo lugar, utiliza geometría auxiliar para controlar las transiciones entre los ejes de la herramienta. Para solucionar el rápido cambio de sentido del eje de la herramienta automática en superficies complejas, se creó una línea auxiliar, se dividió la superficie y se utilizó la estrategia “Alinear con el borde” con el fin de proporcionar una referencia geométrica clara para los cambios en el eje de la herramienta.
Estos dos métodos abordan, respectivamente, las direcciones de aproximación y retroceso, así como las transiciones del eje de la herramienta durante el mecanizado. Además, ilustran un principio de programación importante en el mecanizado complejo de cinco ejes: no confiar exclusivamente en el cálculo automático del software, sino establecer de forma activa unas condiciones razonables de control del eje de la herramienta basadas en las características geométricas de la pieza.
La ventaja del mecanizado simultáneo en cinco ejes no solo radica en que permite que la herramienta se acerque a la pieza desde más direcciones, sino, lo que es más importante, en que, gracias a una buena planificación de las trayectorias de la herramienta y al control de los ejes de la misma, se pueden acabar paredes laterales espaciales complejas de una forma más continua y estable.
¿Necesitas un socio fabricante para piezas complejas mecanizadas con CNC?
Los componentes complejos requieren algo más que equipos de mecanizado avanzados. También exigen una revisión minuciosa de los planos, un análisis práctico de la fabricabilidad (DFM), estrategias de mecanizado adecuadas y un control de calidad fiable a lo largo de todo el proceso de producción.
En Xtmade, ofrecemos productos a medida Servicios de mecanizado de precisión CNC de 5 ejes para componentes complejos de metal y plástico. Desde el mecanizado multieje y las características estructurales complejas hasta las piezas con tolerancias estrictas, nuestros equipos de ingeniería y fabricación trabajan con sus planos, archivos CAD y especificaciones técnicas existentes para desarrollar soluciones de fabricación prácticas.
Tanto si necesitas componentes estructurales para el sector aeroespacial, carcasas de precisión, piezas mecánicas o conjuntos mecanizados a medida, podemos ayudarte en tu proyecto desde la evaluación de la fabricación hasta la inspección final y la entrega.
¿Tienes que fabricar una pieza? Envíanos tus planos o archivos CAD para que revisemos el proceso de fabricación y te enviemos un presupuesto.

