
Robotergelenkmodule: Komponenten, Fertigungsverfahren und Präzisionsanforderungen
Beim APEC-Gipfel 2026 in Shenzhen erregten humanoide Roboter großes Aufsehen. Im Medienzentrum der Veranstaltung führten Roboter praktische Aufgaben vor, wie zum Beispiel Kaffee zubereiten, Eis servieren und Erfrischungen an Besucher und Journalisten austeilen. Diese Vorführungen gaben einen Einblick darin, wie die Robotik den Schritt von kontrollierten Vorführungen hin zu praktischen Anwendungen in der realen Welt macht.
Hinter jeder Bewegung eines humanoiden Roboters – vom Gehen und Drehen bis hin zum Anheben eines Arms oder Greifen eines Gegenstands – steht ein koordiniertes System aus Robotergelenken. Diese Gelenke ermöglichen es den verschiedenen Teilen des Roboters, sich unabhängig voneinander zu bewegen und dabei das Gleichgewicht, die Positionierung und die kontrollierte Kraft aufrechtzuerhalten.
Ein Robotergelenk ist weit mehr als nur ein Motor, der sich dreht. Ein typisches Roboter-Gelenkmodul Es umfasst mehrere Funktionskomponenten, darunter einen Servomotor, ein Untersetzungsgetriebe, einen Encoder und einen Motortreiber. Einige Ausführungen verfügen zudem über eine elektromagnetische Bremse. Diese Komponenten werden von mechanischen Strukturen wie Gehäusen, Abtriebswellen, Lagersitzen und Befestigungsflanschen gehalten.
Die Leistungsfähigkeit eines Robotergelenks hängt nicht nur von seinem Motor und seinem Getriebe ab, sondern auch von der Maßgenauigkeit und der Montagequalität seiner mechanischen Komponenten. Lagerbohrungen, Wellenausrichtung, Befestigungsflächen und Verbindungselemente beeinflussen alle die Funktionsweise des montierten Gelenks.
Dieser Artikel befasst sich mit den Hauptkomponenten von Robotergelenkmodulen, den bei deren Herstellung verwendeten mechanischen Bauteilen, gängigen Fertigungsverfahren sowie den Präzisionsanforderungen, die bei der Herstellung zuverlässiger Robotergelenkkomponenten zu beachten sind.
Was sind die Hauptkomponenten eines Robotergelenkmoduls?
Ein Robotergelenkmodul ist eine integrierte elektromechanische Baugruppe, die für kontrollierte Drehbewegungen ausgelegt ist. Obwohl seine Konfiguration je nach Einsatzzweck des Roboters variiert, vereinen die meisten Konstruktionen Kraftübertragung, Drehzahluntersetzung, Bewegungsrückmeldung und Steuerungsfunktionen in einem kompakten Aufbau.
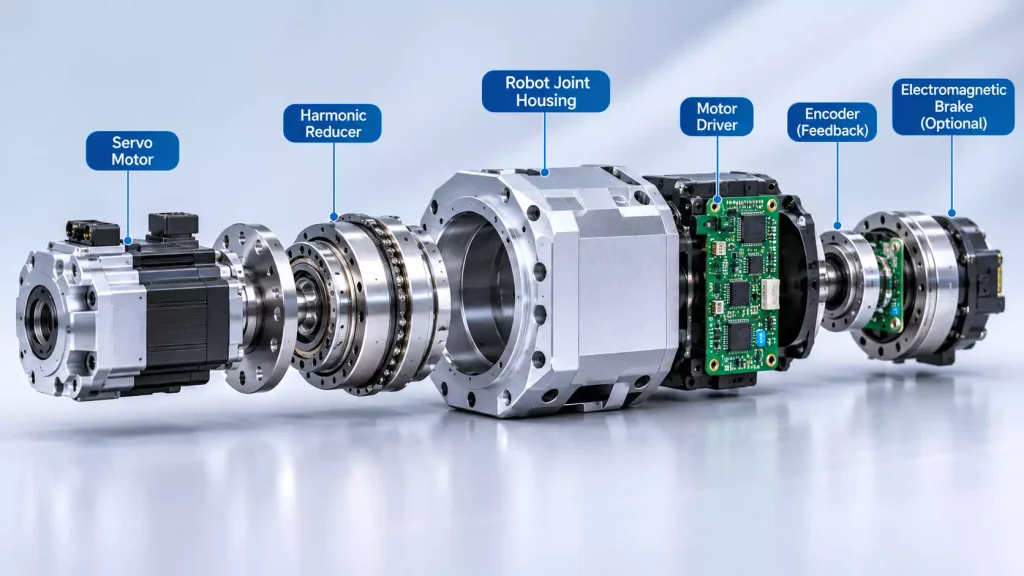
Servomotor: Die Antriebsquelle des Gelenks
Der Servomotor wandelt elektrische Energie in mechanische Drehbewegung um und liefert die anfängliche Antriebskraft für ein Robotergelenk.
Im Gegensatz zu herkömmlichen Motoren, die für einfache Dauerbetrieb eingesetzt werden, erfordern Servomotoren für Roboter eine präzise Positionssteuerung, reaktionsschnelles Beschleunigen und Abbremsen sowie eine konstante Drehmomentabgabe.
Eine häufige Herausforderung bei der Konstruktion besteht darin, ein Gleichgewicht zwischen Motordrehzahl, Drehmoment und Gesamtgröße herzustellen. Hochdrehzahlmotoren können in einem relativ kompakten Gehäuse eine beträchtliche Leistung liefern, doch ihr direkter Antrieb bietet für viele Roboteranwendungen möglicherweise kein ausreichendes Drehmoment. Der Einsatz eines größeren Motors mit niedriger Drehzahl kann das Gesamtgewicht und die Abmessungen des Gelenks erhöhen.
Aus diesem Grund werden bei vielen Robotergelenkkonstruktionen Hochgeschwindigkeits-Servomotoren mit Untersetzungsgetrieben kombiniert, um die erforderliche Abtriebsdrehzahl und das erforderliche Drehmoment zu erreichen.
Auch die Befestigungsanordnung des Motors ist von Bedeutung. Seine Positionierungsmerkmale, Befestigungslöcher und Anschlussflächen müssen zum Gelenkgehäuse passen, um eine präzise Montage und korrekte Ausrichtung zu gewährleisten.
Untersetzungsgetriebe: Drehzahlregelung und Drehmomenterhöhung
Das Untersetzungsgetriebe ist ein wesentliches Getriebebauteil in einem Robotergelenk. Es reduziert die Drehzahl des Motors und erhöht gleichzeitig das verfügbare Abtriebsdrehmoment.
Zu den in der Robotik häufig verwendeten Getriebetypen gehören:
- Harmonische Untersetzungsgetriebe: Kompakte Konstruktionen mit hohen Übersetzungsverhältnissen und geringem Spiel, die üblicherweise in kollaborativen Robotern, Leichtbau-Roboterarmen und Gelenken humanoider Roboter zum Einsatz kommen.
- RV-Untersetzungsgetriebe: Sie zeichnen sich durch ihre Steifigkeit, Tragfähigkeit und Schlagfestigkeit aus, wodurch sie sich für Gelenke von Industrierobotern eignen, die schwerere Lasten tragen.
- Planetengetriebe: Sie bieten kompakte Getriebekonstruktionen und einen guten Wirkungsgrad und finden in verschiedenen Roboterantriebssystemen Anwendung.
Jeder Getriebetyp weist unterschiedliche Eigenschaften hinsichtlich Spiel, Steifigkeit, Übertragungswirkungsgrad, Drehmomentkapazität und Präzision auf. Die Auswahl hängt von der Belastung der Verbindung, der Drehzahl, den Bewegungsanforderungen und dem verfügbaren Einbauraum ab.
Aus fertigungstechnischer Sicht muss das Untersetzungsgetriebe zudem präzise in die umgebende mechanische Konstruktion passen. Einbaumaße, Positionierungsmerkmale, Befestigungsbohrungen und Kontaktflächen tragen alle zur korrekten Montage bei.
Motortreiber: Steuerung des Motorbetriebs
Der Motortreiber wandelt Steuerbefehle aus dem Steuerungssystem des Roboters in elektrische Signale um, die den Servomotor ansteuern.
Es steuert in der Regel Strom-, Drehzahl- und Positionsregelkreise und bietet darüber hinaus Funktionen wie Überstromschutz, Temperaturüberwachung und Fehlererkennung.
Nicht jedes Robotergelenk verfügt über einen eigenen Treiber. Bei einigen Konstruktionen ist die Treiberelektronik direkt in das Gelenkmodul integriert, während sie bei anderen in einem externen Schaltschrank oder einer separaten Elektronikbaugruppe untergebracht ist.
Diese Konstruktionsentscheidung wirkt sich auf den internen Aufbau, die elektrischen Anschlüsse, das Wärmemanagement und den verfügbaren Einbauraum aus.
Encoder: Bereitstellung von Positionsrückmeldung
Ein Encoder misst die Drehposition und liefert Rückmeldungen an das Motorsteuerungssystem.
Bei Robotergelenkmodulen kommen zwei gängige Konfigurationen zum Einsatz:
- Encoder auf der Motorseite: Misst die Position des Motorrotors und liefert Rückmeldungen für die Motorkommutierung und die Servosteuerung.
- Ausgangsseitiger Encoder: Misst die Position der Abtriebswelle des Getriebes und liefert so Informationen über die tatsächliche Bewegung des Gelenks.
Warum werden bei manchen Hochleistungs-Robotergelenken zwei Encoder verwendet?
Der Motor und die Abtriebswelle sind über ein Untersetzungsgetriebe miteinander verbunden, wodurch elastische Verformungen, Übertragungsfehler und geringfügiges Spiel entstehen können. Daher gibt die Berechnung der Abtriebsposition allein anhand der Rückmeldung von der Motorseite möglicherweise nicht die tatsächliche Position unter Last vollständig wieder.
Die Verwendung sowohl motorseitiger als auch ausgangsseitiger Rückführung kann dazu beitragen, die Positionsregelung zu verbessern und bestimmte getriebebedingte Fehler auszugleichen.
Elektromagnetische Bremse: Halten der Verbindungsposition
Eine elektromagnetische Bremse dient dazu, ein Gelenk in Position zu halten, wenn der Motor es nicht aktiv antreibt.
Dies ist besonders wichtig für vertikale Roboterachsen und Gelenke, die Schwerkraftlasten tragen. Bei einem Stromausfall kann die Bremse dazu beitragen, ein unbeabsichtigtes Drehen des Gelenks unter dem Gewicht der daran befestigten Konstruktion zu verhindern.
Allerdings benötigt nicht jedes Robotergelenk eine Bremse. Ob eine Bremse eingebaut wird, hängt von der Belastung des Gelenks, der Einbaulage, den Sicherheitsanforderungen und der allgemeinen mechanischen Konstruktion ab.
Bei leichten Robotersystemen müssen bei der Auslegung der integrierten Gelenkkonstruktion auch die Abmessungen und das Gewicht der Bremse berücksichtigt werden.
Aus welchen mechanischen Bauteilen besteht ein Robotergelenkmodul?
Der Motor, das Getriebe, der Antrieb und der Encoder übernehmen die wichtigsten Funktionen der Kraftübertragung und Steuerung. Ohne eine tragende mechanische Konstruktion können diese Komponenten jedoch nicht als zusammenhängende Einheit funktionieren.
Ein Robotergelenkmodul enthält zudem präzisionsgefertigte mechanische Teile, die seine Funktionskomponenten halten, positionieren, verbinden und stützen.
Gehäuse für Robotergelenk
Das Gelenkgehäuse des Roboters ist eines der wichtigsten Bauteile. Es bietet Einbauraum und mechanische Abstützung für den Motor, das Getriebe, die Lager und andere interne Baugruppen.
Je nach Ausführung der Verbindung kann das Gehäuse eine zylindrische, rohrförmige, rechteckige oder mehrkammerige Struktur aufweisen.
Zu den typischen Anforderungen in der Fertigung gehören:
- Genaue Abmessungen der Einbauaussparungen für Motor und Getriebe.
- Präzise Lagerbohrungen und ihre zueinander relativen Positionen.
- Ebenheit und Rechtwinkligkeit der Montageflächen.
- Genaue Positionen für Gewindebohrungen, Passbohrungen und Verbindungselemente.
- Gleichmäßige Wandstärke und ausreichende strukturelle Steifigkeit.
Aluminiumlegierungen werden aufgrund ihres relativ geringen Gewichts, ihrer guten Bearbeitbarkeit und ihrer Wärmeleitfähigkeit häufig für die Gehäuse von Robotergelenken verwendet.
Dünnwandige Gehäuse und komplexe Strukturen mit mehreren Hohlräumen können sich jedoch während der CNC-Bearbeitung verformen. Spannkräfte, Schnittkräfte und Restspannungen im Material können sich alle auf die endgültigen Abmessungen auswirken.
Eine korrekte Werkstückspannung, die Planung der Bearbeitungsreihenfolge und die Auswahl der Schnittparameter sind daher bei der Fertigung dieser Bauteile von großer Bedeutung.
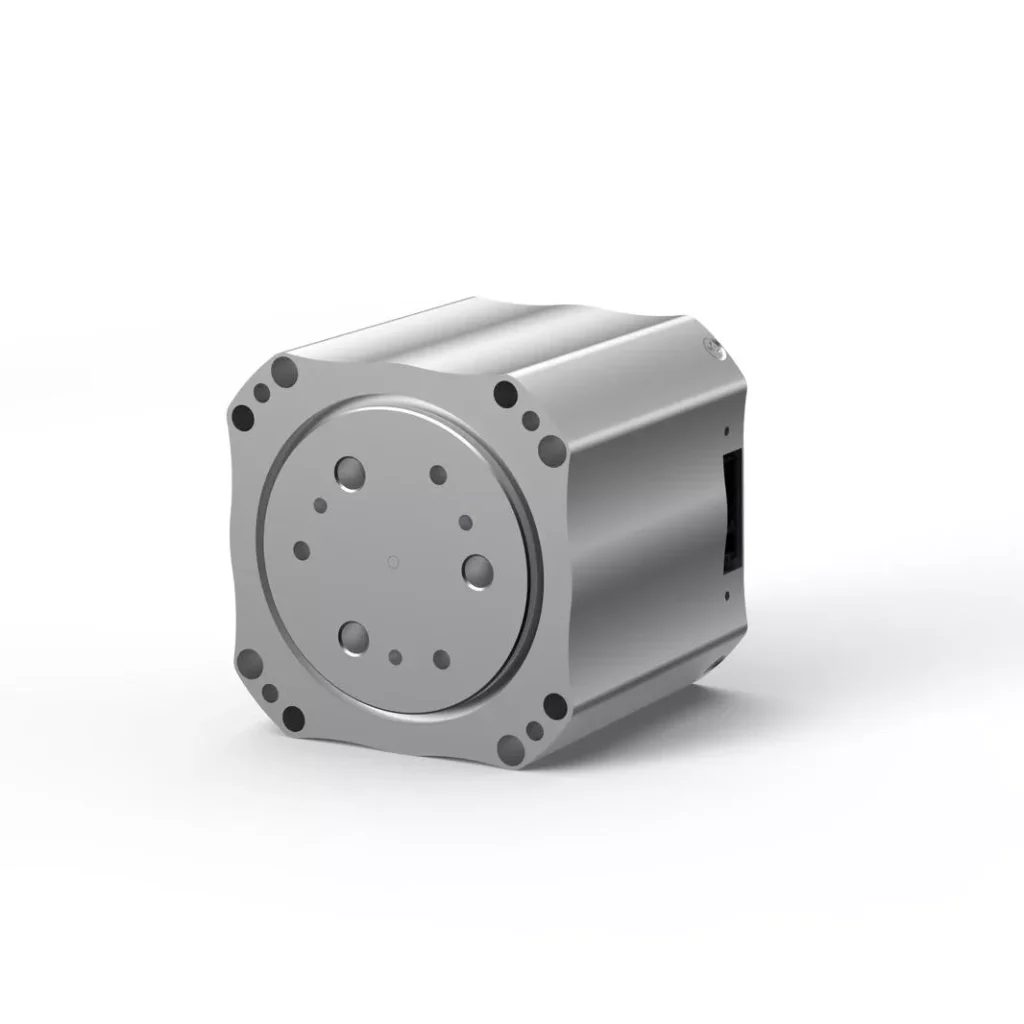
Abtriebswellen und Flansche
Die Abtriebswelle überträgt das Drehmoment vom Untersetzungsgetriebe auf die externe mechanische Konstruktion, während der Abtriebsflansch als Anschlussfläche für Roboterglieder und andere bewegliche Komponenten dient.
Diese Teile können mehrere abgestufte Durchmesser, Schultern, Lagersitze, Gewindebohrungen und Passmerkmale aufweisen.
Zu den wichtigen Aspekten bei der Fertigung gehören:
- Rundlaufgenauigkeit zwischen verschiedenen Wellenabschnitten.
- Maßgenauigkeit der Lagerbefestigungsflächen.
- Ebenheit und Rechtwinkligkeit der Flanschflächen.
- Lagegenauigkeit von Pass- und Gewindebohrungen.
- Rundlaufabweichung der Wellenenden und der Flanschanschlussflächen.
Bei der Bearbeitung müssen die Maßbeziehungen zwischen der Abtriebswelle, den Lagern und dem Getriebe berücksichtigt werden. Die Einhaltung einer einzelnen Durchmessertoleranz bedeutet nicht zwangsläufig, dass die gesamte Welle die Anforderungen für den Einbau erfüllt.
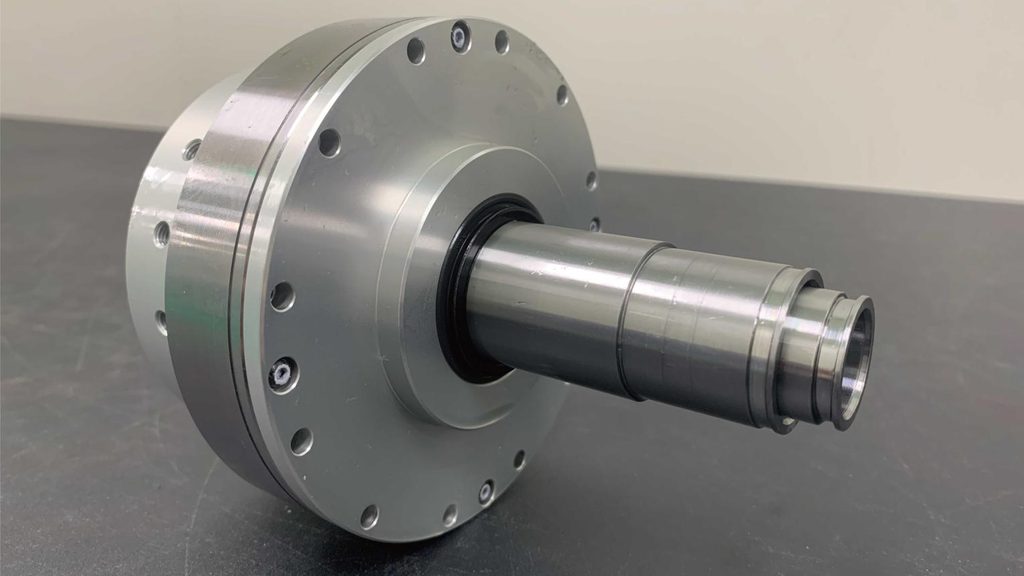
Lagersitze und Befestigungskomponenten
Lagersitze und Befestigungskomponenten nehmen rotierende Elemente auf und sichern die relativen Positionen von Wellen, Getrieben und anderen mechanischen Baugruppen.
Diese Teile weisen in der Regel Präzisionsbohrungen, Passschultern und Befestigungsvorrichtungen auf.
Die Genauigkeit der Lagerbohrung ist besonders wichtig. Eine zu große oder zu kleine Bohrung kann den Sitz zwischen Lager und Gehäuse beeinträchtigen. Abweichungen in der Rundheit oder Lage können ebenfalls die Montagegenauigkeit und die Funktion des Lagers beeinflussen.
Bei Konstruktionen mit mehreren Lagerstellen müssen auch die Ausrichtung und die relativen Positionen der Bohrungen den festgelegten Konstruktionsanforderungen entsprechen.
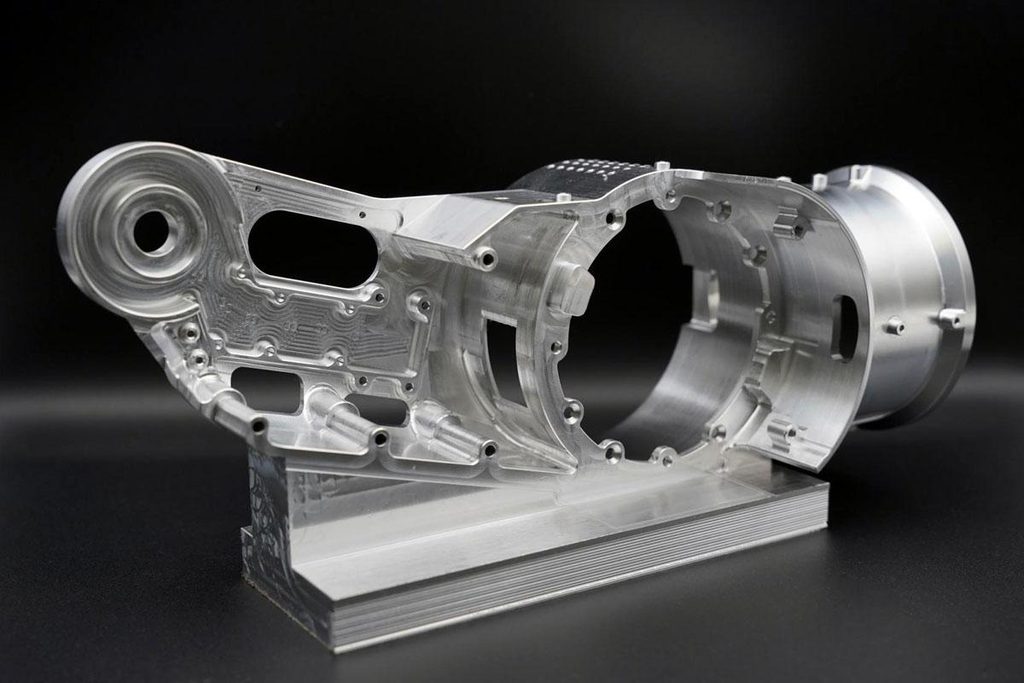
Motorendabdeckungen und Anschlussplatten
Motorenddeckel und Anschlussplatten dienen dazu, Motoren zu befestigen, verschiedene Gehäuseteile miteinander zu verbinden und als Bezugsebenen für die Montage zu dienen.
Zu den typischen Merkmalen zählen Motorbefestigungsschultern, Befestigungsbohrungen, Gewindebohrungen und abgestufte Anschlussflächen.
Auch wenn diese Teile relativ einfach erscheinen mögen, beeinflussen ihre Passmaße und Bohrungspositionen doch, wie genau der Motor im umgebenden Gehäuse ausgerichtet ist.
In kompakten Robotergelenkmodulen müssen mehrere mechanische Komponenten auf begrenztem Einbauraum zusammenpassen. Maßabweichungen bei einzelnen Teilen können sich summieren und die Endmontage beeinträchtigen.
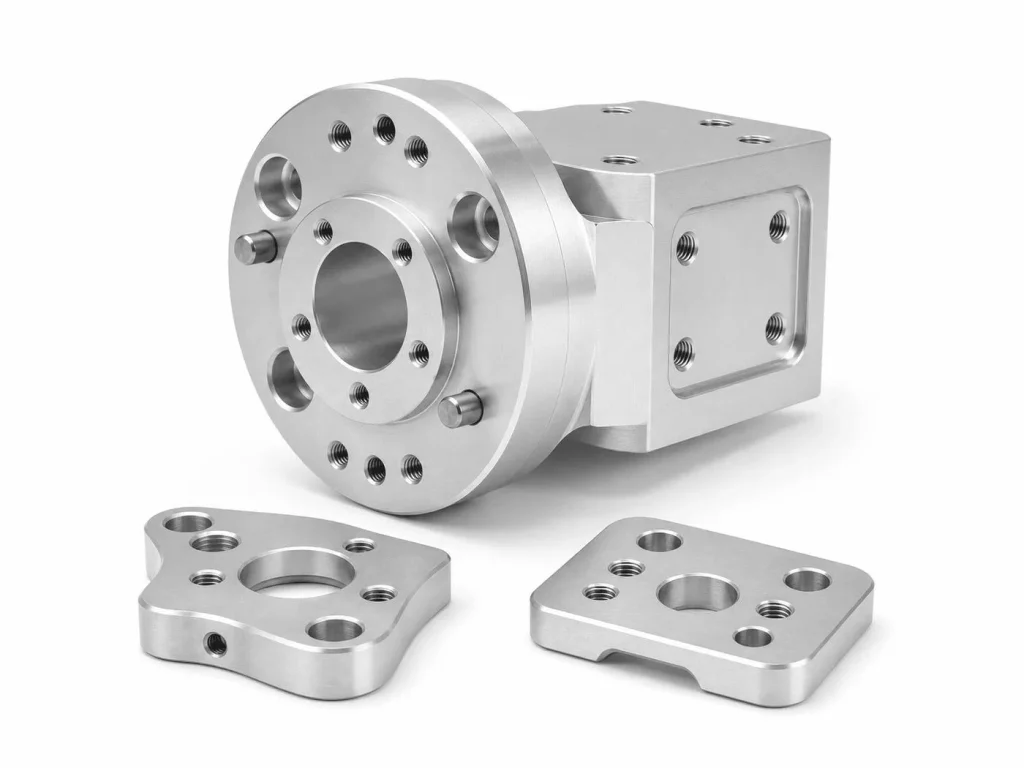
Fertigungsverfahren für Robotergelenkkomponenten
Robotergelenkkomponenten weisen unterschiedliche Geometrien, Werkstoffe und Maßanforderungen auf. Ihre Fertigungsverfahren müssen daher entsprechend der Teilebauweise, den Toleranzen, den Oberflächenanforderungen und den Produktionsmengen ausgewählt werden.
CNC-Fräsen, CNC-Drehen, Bohren, Gewindeschneiden und Oberflächenbearbeitung gehören zu den gängigen Verfahren zur Herstellung von Präzisionskomponenten für Robotergelenke.
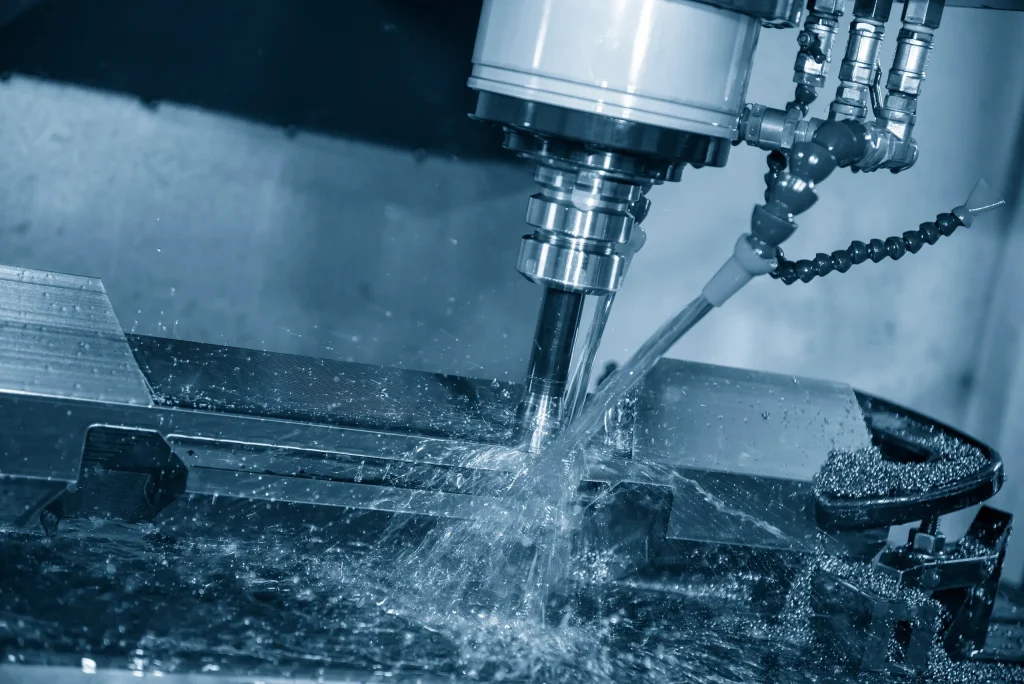
CNC-Fräsen für komplexe Gelenkgehäuse
Das CNC-Fräsen wird häufig zur Herstellung von Robotergelenkgehäusen mit komplexen Außenprofilen, Innenhohlräumen, abgestuften Oberflächen und in verschiedene Richtungen verlaufenden Bohrungen eingesetzt.
Beispielsweise kann bei einem Gelenkgehäuse aus Aluminium die Bearbeitung eines Motorraums, einer Befestigungsfläche für das Untersetzungsgetriebe, eines Lagersitzes sowie mehrerer Gewindebohrungen erforderlich sein. Diese Merkmale sind auf verschiedene Oberflächen verteilt und erfordern eine sorgfältige Steuerung der Bearbeitungsbezugspunkte und der Bearbeitungsabläufe.
Je nach Geometrie des Werkstücks kann zwischen einer drei-, vier- oder fünfachsigen CNC-Bearbeitung gewählt werden.
Die mehrachsige Bearbeitung kann wiederholte Neupositionierungen reduzieren und dazu beitragen, die Positionsbeziehungen zwischen verschiedenen Merkmalen beizubehalten. Die geeignete Bearbeitungsstrategie hängt jedoch nach wie vor von der Zugänglichkeit für das Werkzeug, den Spannbedingungen, der Werkstückgeometrie und den Toleranzanforderungen ab.
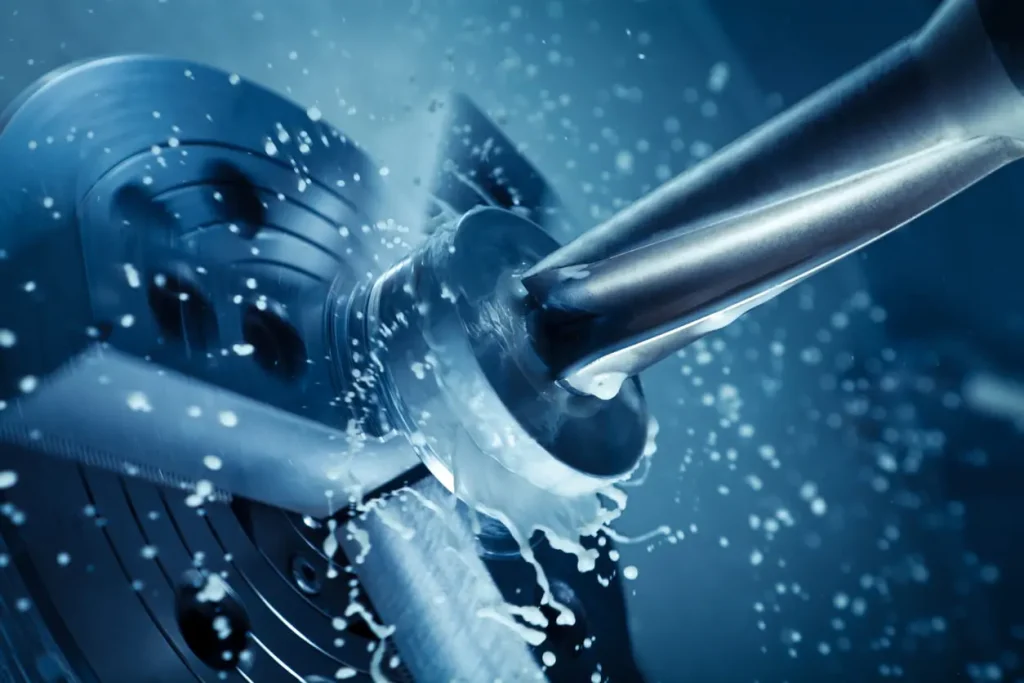
CNC-Drehen von Abtriebswellen und zylindrischen Bauteilen
Das CNC-Drehen wird häufig zur Herstellung von Abtriebswellen, Hülsen, Passringen und anderen rotierenden Bauteilen eingesetzt.
Zu den typischen Bearbeitungsmerkmalen gehören:
- Außendurchmesser und Innenbohrungen.
- Stufenförmige Abschnitte und Schultern.
- Stirnflächen und Fasen.
- Rillen und Gewinde.
- Lager-Passflächen.
Bei Abtriebswellen von Robotergelenken sind die Einhaltung des Durchmessers und der Länge nur ein Teil der Anforderungen. Auch die Rundlaufgenauigkeit zwischen den Wellenabschnitten, die Rundheit und die Oberflächengüte spielen eine wichtige Rolle.
Bei Bauteilen, die Dreh- und Fräsvorgänge kombinieren, kann eine geeignete Bearbeitungsstrategie wiederholte Rüstvorgänge reduzieren und dazu beitragen, Maßbeziehungen einzuhalten.
Bohren, Gewindeschneiden und Präzisionsbohrbearbeitung
Robotergelenkkomponenten weisen häufig zahlreiche Befestigungslöcher, Passlöcher und Gewindebohrungen auf.
Diese Merkmale sichern den Motor, das Getriebe, die Lagersitze und die äußeren Anschlussvorrichtungen. Zu den Fertigungsanforderungen zählen nicht nur der Bohrungsdurchmesser und die Gewindemaße, sondern auch der Bohrungsabstand, die Bohrungstiefe, die Lagegenauigkeit und die Rechtwinkligkeit.
Bei Präzisionselementen wie Lagerbohrungen und Passbohrungen können zusätzliche Arbeitsschritte wie Bohren, Reiben oder andere Endbearbeitungsverfahren erforderlich sein.
Bei Gehäusen mit Bohrungen, die über mehrere Flächen verteilt sind, müssen die Bearbeitungsbezugspunkte und die Bearbeitungsreihenfolge sorgfältig geplant werden, um ihre relativen Positionen beizubehalten.
Oberflächenbearbeitung und Folgearbeiten
Auch die Bauteile von Robotergelenken erfordern je nach ihren funktionalen und umgebungsbedingten Anforderungen einen Oberflächenschutz und eine Oberflächenveredelung.
Zu den gängigen Veredelungsverfahren gehören:
- Eloxieren: Wird häufig bei Aluminiumgehäusen und Befestigungskomponenten eingesetzt, um die Korrosionsbeständigkeit zu verbessern und unterschiedliche Oberflächenoptiken zu erzielen.
- Sandstrahlen: Sorgt für eine gleichmäßige Oberflächenstruktur und verbessert das optische Erscheinungsbild.
- Passivierung: Wird bei bestimmten Edelstahlkomponenten zur Verbesserung der Korrosionsbeständigkeit eingesetzt.
- Präzisionsschleifen: Wird bei Oberflächen eingesetzt, die eine strengere Maßhaltigkeit und eine verbesserte Oberflächenqualität erfordern.
- Entgraten: Entfernt scharfe Kanten und Bearbeitungsgrate, die die Montage oder den Betrieb beeinträchtigen könnten.
Die Oberflächenbehandlung muss als Teil des Fertigungsprozesses zur Maßgenauigkeit berücksichtigt werden. So verändert beispielsweise das Eloxieren die Oberflächenmaße von Aluminiumbauteilen. Die Schichtdicke und die endgültigen Passmaße sollten daher bereits vor Abschluss der Bearbeitung berücksichtigt werden.
Bei Präzisionslagerbohrungen, Passschultern und anderen Passflächen können je nach den Anforderungen der Zeichnung eine Abdeckung oder zusätzliche Nachbearbeitung erforderlich sein.
Kritische Präzisionsanforderungen an Robotergelenkkomponenten
Robotergelenkkomponenten weisen häufig mehrere Bearbeitungsmerkmale auf, die gleichzeitig bestimmte Maß- und Geometrieanforderungen erfüllen müssen. Ein Bauteil kann zwar eine einzelne Maßtoleranz einhalten, dennoch aber die allgemeinen geometrischen Anforderungen oder die Anforderungen an die Montage nicht erfüllen.
Einige Genauigkeitsfaktoren sind besonders wichtig.
Maßtoleranzen und Passungsanforderungen
Lagerbohrungen, Abtriebswellen, Motorbefestigungsaussparungen und Passmerkmale des Getriebes erfordern Maßtoleranzen, die sich nach ihrer jeweiligen Funktion richten.
Beispiele hierfür sind:
- Die Passung zwischen dem Innenring eines Lagers und der Welle.
- Die Passung zwischen dem Außenring eines Lagers und der Gehäusebohrung.
- Positionierungsmaße und Befestigungsschnittstellen des Reduzierstücks.
- Anschlussmaße zwischen Motor und Montageplatte.
Diese Passungen müssen entsprechend dem Lagertyp, der Belastung, der Drehzahl und der Montageart festgelegt werden. Es ist selten sinnvoll, für alle Befestigungselemente dieselbe Toleranz anzuwenden.
Rundlaufgenauigkeit, Rechtwinkligkeit und Positionsgenauigkeit
Viele Robotergelenkkomponenten weisen Merkmale auf, die bestimmte geometrische Beziehungen einhalten müssen.
Beispielsweise müssen mehrere Wellenabschnitte möglicherweise konzentrisch zueinander bleiben. Lagerbohrungen müssen ihre vorgegebenen Positionen relativ zu anderen Passmerkmalen beibehalten. Auch die Flächen der Abtriebsflansche erfordern unter Umständen eine kontrollierte Rechtwinkligkeit und ein kontrolliertes Rundlaufabweichen.
Diese geometrischen Eigenschaften wirken sich auf die Ausrichtung der Bauteile aus und können den Betriebszustand rotierender Baugruppen beeinflussen.
Die Festlegung geeigneter Bearbeitungsbezugspunkte ist daher unerlässlich. Wenn mehrere kritische Merkmale anhand einheitlicher Bezugsebenen bearbeitet werden können, lassen sich ihre relativen Positionen in der Regel leichter kontrollieren.
Oberflächenbeschaffenheit und Qualität der Kontaktfläche
Verschiedene Bereiche eines Robotergelenks erfordern unterschiedliche Oberflächenqualitäten.
Eine nicht funktionale Außenfläche muss nicht unbedingt dieselbe Rauheit aufweisen wie eine Lagerpassfläche, eine Dichtfläche oder eine Präzisions-Passfläche.
Eine zu hohe Oberflächenrauheit an einer Passfläche kann die Kontaktbedingungen und die Montagequalität beeinträchtigen. In anderen Funktionsbereichen können spezifische Anforderungen an die Oberfläche bestehen, die sich auf Reibung, Dichtheit oder Verschleiß beziehen.
Die Vorgaben zur Oberflächenbeschaffenheit sollten daher entsprechend der Funktion des jeweiligen Bereichs festgelegt werden, anstatt für das gesamte Bauteil einheitliche Anforderungen festzulegen.
Leichtbauweise und strukturelle Steifigkeit
Die Leichtbauweise ist ein wichtiger Aspekt bei kollaborativen Robotern und humanoiden Robotern.
Gehäuse aus Aluminiumlegierungen können das Gesamtgewicht verringern, doch dünnwandige Konstruktionen sind anfälliger für Verformungen, die durch Schnittkräfte, Klemmkräfte und Eigenspannungen verursacht werden.
Zu den Aspekten der Fertigung gehören:
- Wanddickenverteilung und strukturelle Steifigkeit.
- Spannpositionen und Spannkraft.
- Schrupp- und Schlichtbearbeitungsabläufe.
- Zerspanungsparameter und Bearbeitungszugabe.
- Spannungsabbau und gegebenenfalls erneute Maßprüfung.
Leichtbau bedeutet nicht einfach nur, die Wandstärke zu verringern. Vielmehr muss ein Gleichgewicht zwischen Gewicht, Festigkeit, Steifigkeit und Fertigungsbarkeit hergestellt werden.
Häufige Herausforderungen bei der Fertigung von Robotergelenkkomponenten
Das Verständnis der geforderten Toleranzen ist nur ein Aspekt der Präzisionsfertigung. Die nächste Herausforderung besteht darin, diese Anforderungen in der tatsächlichen Produktion konsequent einzuhalten.
Robotergelenkkomponenten vereinen häufig komplexe Geometrien, zahlreiche Präzisionsmerkmale und anspruchsvolle Montagebeziehungen. Dabei verdienen einige fertigungstechnische Herausforderungen besondere Beachtung.
Verformung dünnwandiger Gehäuse bei der CNC-Bearbeitung
Dünnwandige Aluminiumgehäuse sind ein typisches Beispiel für die Herausforderungen der Präzisionsbearbeitung in der Robotik.
Da ihre Wände nur eine begrenzte Steifigkeit aufweisen, können sie sich unter Spann- und Schnittkräften verformen. Ein Gehäuse kann zwar im gespannten Zustand seine Form beibehalten, federt jedoch nach dem Lösen der Spannvorrichtung zurück, was zu Maßabweichungen führt.
Es gibt verschiedene Maßnahmen in der Fertigung, die dazu beitragen können, dieses Risiko zu verringern:
- Verwenden Sie geeignete Spannverfahren, um konzentrierte Spannkräfte zu vermeiden.
- Planen Sie die Schrupp- und Schlichtbearbeitung entsprechend der Teilestruktur.
- Stellen Sie die Schnitttiefe und die Vorschubparameter ein.
- Überprüfen Sie die kritischen Maße nach dem Lösen der Spannvorrichtung erneut.
- Führen Sie bei Bedarf eine stufenweise Bearbeitung durch, um Verformungen zu reduzieren.
Aufrechterhaltung der Positionsgenauigkeit über mehrere Präzisionsbohrungen hinweg
Gehäuse von Robotergelenken weisen häufig Befestigungsbohrungen für Motoren, Passbohrungen für Getriebe und Lagersitze auf.
Diese Merkmale sind nicht unabhängig voneinander. Sie müssen bestimmte Positions-, Winkel- und Ausrichtungsverhältnisse einhalten.
Häufige Änderungen der Werkstückspannreferenzen können zu kumulierten Positionierungsfehlern führen, die sich auf die Beziehungen zwischen verschiedenen Bohrungen auswirken.
Daher sollte vor Produktionsbeginn ein geeignetes Bezugssystem festgelegt werden, gefolgt von einer Bearbeitungsreihenfolge, bei der die erforderlichen Positionsbeziehungen beibehalten werden.
Erzielung konsistenter Passungen zwischen zusammenpassenden Bauteilen
Ein Robotergelenkmodul kann mehrere separat gefertigte mechanische Komponenten enthalten, darunter Gehäuse, Abtriebswellen, Lagersitze und Anschlussflansche.
Selbst wenn jedes Bauteil seine individuelle Maßtoleranz einhält, kann eine ungeeignete Toleranzkombination dennoch zu Montageproblemen führen.
Beispiele hierfür sind zu enge Passungen, Positionierungsabweichungen und inkonsistente Verbindungen.
Bei der Fertigung sollten daher nicht nur die Abmessungen der einzelnen Teile, sondern auch die funktionalen Zusammenhänge zwischen den zusammenwirkenden Bauteilen berücksichtigt werden.
Kritische Passmaße sollten anhand der Konstruktionszeichnung, des Toleranzschemas und der Montageanforderungen bewertet werden.
Kontrolle von Maßänderungen nach der Oberflächenbehandlung
Eloxieren, Galvanisieren und andere Oberflächenbehandlungsverfahren können die Endmaße eines Bauteils verändern.
Bei nicht funktionsrelevanten Außenflächen haben diese Änderungen möglicherweise nur geringe Auswirkungen. Maßänderungen an Lagerbohrungen, Passschultern und Präzisionsbefestigungselementen können jedoch die Endmontage beeinträchtigen.
Die Anforderungen an die Oberflächenbehandlung sollten vor der Bearbeitung ermittelt werden. Funktionelle Passflächen müssen möglicherweise abgeklebt oder zusätzlich nachbearbeitet werden, während für beschichtete Oberflächen geeignete Bearbeitungszugaben festgelegt werden sollten.
Qualitätsprüfung für Präzisionskomponenten von Robotergelenken
Bei der Qualitätsprüfung geht es um mehr als nur darum, zu überprüfen, ob einzelne Maße innerhalb der Toleranz liegen. Es müssen auch kritische geometrische Merkmale, die Oberflächenqualität und montagebezogene Maße überprüft werden.
Maßprüfung
Zu den gängigen Prüfgeräten gehören:
- Messschieber und Mikrometer für Außenmaße und allgemeine Messungen.
- Bohrungsmessgeräte für Lagerbohrungen und andere Innendurchmesser.
- Höhenmessgeräte für abgestufte Maße und vertikale Messungen.
- Präzisionslehren für bestimmte Lochgrößen und Passmaße.
Kritische Maße wie Lagerbohrungen und Passflächen der Abtriebswelle sollten mit Messgeräten geprüft werden, die für die jeweiligen Toleranzanforderungen geeignet sind.
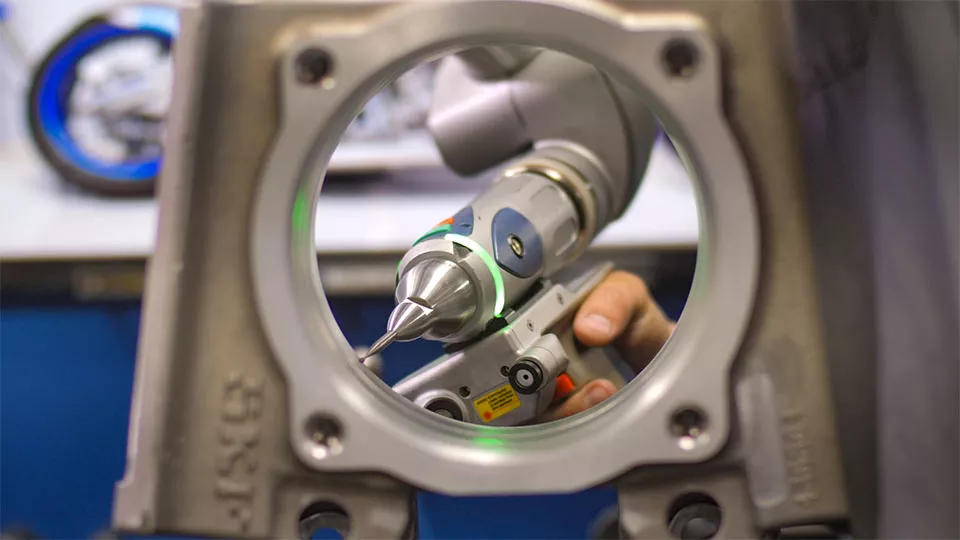
Prüfung geometrischer Toleranzen
Bei komplexen Robotergelenkkomponenten reichen herkömmliche Messwerkzeuge unter Umständen nicht aus, um alle geometrischen Beziehungen zu überprüfen.
Eine Koordinatenmessmaschine (CMM) kann mehrere Merkmale und deren räumliche Beziehungen prüfen, darunter:
- Lochposition.
- Ebenheit und Rechtwinkligkeit.
- Rundlaufgenauigkeit und damit verbundene geometrische Merkmale.
- Komplexe Profile und Maßmerkmale.
Bei Gehäusen mit mehreren Befestigungspunkten und komplexen Lochmustern liefert die CMM-Prüfung umfassendere Maßdaten.
Oberflächenqualität und Qualitätsdokumentation
Je nach technischer Zeichnung können zusätzliche Prüfungen die Messung der Oberflächenrauheit, die Prüfung auf Grate, Sichtprüfungen sowie die Feststellung von Kratzern oder anderen Oberflächenfehlern umfassen.
Für Projekte, bei denen eine formelle Qualitätsdokumentation erforderlich ist, können Hersteller außerdem Folgendes bereitstellen:
- Berichte zur Erstmusterprüfung (FAI).
- Maßprüfberichte.
- Materialprüfberichte (MTR).
- Relevante Aufzeichnungen zur Oberflächenbehandlung.
Anhand dieser Prüfprotokolle und Unterlagen zur Rückverfolgbarkeit der Materialien können Kunden überprüfen, ob die gelieferten Komponenten ihren technischen Anforderungen entsprechen.
So wählen Sie einen Fertigungspartner für Robotergelenkkomponenten aus
Robotergelenkkomponenten weisen häufig komplexe Geometrien, zahlreiche Präzisionsmerkmale und anspruchsvolle Montageanforderungen auf. Bei der Auswahl eines Fertigungspartners sollte es daher um mehr gehen als nur um den Vergleich der Maschinenanzahl oder der Angebote.
Es gibt mehrere Funktionen, die eine Prüfung wert sind.
Fähigkeiten zur Bearbeitung komplexer Bauteile
Gehäuse für Robotergelenke weisen häufig vielseitige Strukturen, Innenhohlräume und Präzisionsbohrungen auf. Ein Hersteller sollte über geeignete CNC-Fräs-, Dreh- und mehrachsige Bearbeitungskapazitäten verfügen und in der Lage sein, die Verfahren entsprechend der Bauteilgeometrie auszuwählen.
Verständnis von GD&T und Montageanforderungen
Bei Lagersitzen, Abtriebswellen und Anschlussflanschen sollte der Hersteller die Maßtoleranzen, geometrischen Toleranzen und Passungsanforderungen verstehen, anstatt jedes Maß als isolierten Messwert zu betrachten.
Erfahrung im Bereich Werkstoffe und Oberflächenbehandlung
Verschiedene Werkstoffe weisen unterschiedliche Bearbeitungseigenschaften, Verformungsrisiken und Anforderungen an die Oberflächenbeschaffenheit auf. Ein kompetenter Hersteller sollte in der Lage sein, die Werkstoffauswahl und die Fertigungsverfahren entsprechend dem Verwendungszweck des Bauteils zu bewerten.
Möglichkeiten zur Qualitätsprüfung
Bei Präzisionsroboterkomponenten ist es wichtig zu prüfen, ob der Lieferant über Koordinatenmessgeräte, Präzisionsmessgeräte und geeignete Prüfverfahren verfügt. Die Fähigkeit, Protokolle über Maßprüfungen vorzulegen, ist ebenfalls von großem Wert.
Maßgeschneiderte Fertigung und Produktionsunterstützung
Roboterentwicklungsprojekte beginnen möglicherweise mit Prototypen und kleinen Serien, bevor sie auf größere Stückzahlen umgestellt werden. Ein Fertigungspartner sollte in der Lage sein, sich an wechselnde Projektanforderungen und Produktionsmengen anzupassen.
Xtmade: Maßgeschneiderte Fertigung von Präzisionskomponenten für die Robotik
Xtmade ist ein Hersteller für maßgeschneiderte Präzisionsbearbeitung mit Sitz in Shenzhen, China, der Metall- und technische Kunststoffkomponenten für die Robotik, die Automatisierung und andere industrielle Anwendungen herstellt.
Mechanische Bauteile für Robotergelenkmodule, darunter Gehäuse, Abtriebswellen, Anschlussflansche, Befestigungsplatten und andere Präzisionsbauteile, fertigen wir gemäß den vom Kunden bereitgestellten CAD-Zeichnungen, technischen Spezifikationen oder physischen Mustern.
Unser Fertigungsprozess berücksichtigt die Geometrie der Teile, die Materialeigenschaften, die Bezugspunkte für die Bearbeitung, die Maßtoleranzen sowie die Anforderungen an die Oberflächenbeschaffenheit. Zur Sicherung der Qualität der fertigen Bauteile kommen geeignete Bearbeitungs- und Prüfverfahren zum Einsatz.
Zu unseren Fertigungskapazitäten gehören:
- CNC-Bearbeitung von Aluminiumlegierungen, Edelstählen, legierten Stählen und technischen Kunststoffen.
- Dreiachsiges, vierachsiges und fünfachsiges CNC-Fräsen.
- CNC-Drehen und Bearbeitung komplexer Strukturbauteile.
- Präzisionsbohren, Ausbohren und Gewindeschneiden.
- Eloxieren, Sandstrahlen und andere Oberflächenbehandlungsverfahren.
- Koordinatenmessung und Maßprüfung.
Ganz gleich, ob Sie Roboter-Gelenkgehäuse, Präzisionswellen, Befestigungskomponenten oder andere komplexe mechanische Teile benötigen – Xtmade kann Ihnen diese liefern Maßgeschneiderte CNC-Bearbeitung mit Robotern auf der Grundlage Ihrer bestehenden Entwürfe und technischen Anforderungen.
Reichen Sie Ihre 2D-Konstruktionszeichnungen, 3D-CAD-Dateien und Materialspezifikationen zur Fertigungsprüfung und Angebotserstellung ein.
Fazit
Robotergelenkmodule vereinen Energieerzeugung, Kraftübertragung, Bewegungssteuerung und mechanische Strukturen in einem kompakten elektromechanischen System. Während Motoren und Getriebe die grundlegenden Antriebs- und Kraftübertragungsfunktionen übernehmen, bilden mechanische Komponenten wie Gehäuse, Abtriebswellen, Lagersitze und Anschlussflansche die strukturelle Grundlage für eine präzise Montage und einen stabilen Betrieb.
Von der Verformungskontrolle bei dünnwandigen Gehäusen über die Genauigkeit der Lagerbohrung bis hin zu den Passungsverhältnissen zwischen mehreren Bauteilen – jede Fertigungsstufe kann die Leistung und Zuverlässigkeit der montierten Verbindung beeinflussen.
Die Herstellung zuverlässiger Robotergelenkkomponenten erfordert daher mehr als nur die Einhaltung einzelner Maßtoleranzen. Sie umfasst die abgestimmte Steuerung von Teilgeometrie, Bearbeitungsprozessen, geometrischer Genauigkeit, Oberflächenqualität und Montageanforderungen.


