
Пятиосевая обработка боковых поверхностей конструкционных деталей для аэрокосмической отрасли: проблемы управления осями инструмента и методы оптимизации при программировании в NX
Конструктивные детали для аэрокосмической отрасли, как правило, характеризуются сложными пространственными контурами, глубокими углублениями, тонкими стенками и многоугольными боковыми стенками. По мере усложнения конструкции деталей традиционная трехосная обработка сталкивается со все большими ограничениями в плане доступности инструмента, количества перенастроек и эффективности обработки. Пятиосевая одновременная обработка адаптируется к требованиям обработки из разных направлений за счет скоординированных многоосевых перемещений между инструментом и заготовкой, что обеспечивает ей явные преимущества при обработке сложных боковых стенок, углублений и пространственных поверхностей на конструкционных деталях для аэрокосмической промышленности.
Однако выбор пятиосевой обработки не гарантирует автоматического получения идеальной траектории инструмента. Это особенно актуально при финишной обработке боковых стенок, когда инструмент должен постоянно корректировать своё положение, чтобы повторять геометрию стенки. Если направление оси инструмента контролируется ненадлежащим образом, могут возникнуть такие проблемы, как ненормальные направления подхода и отвода, резкие изменения направления оси инструмента и прерывистая обработка в отдельных участках, что в конечном итоге сказывается на качестве поверхности и стабильности обработки.
Опираясь на конкретный пример обработки конструкционных деталей для аэрокосмической отрасли на немецком пятиосевом станке GROB, в данной статье основное внимание уделяется операции контурного фрезерования в NX (UG) и анализируются две типичные проблемы программирования при пятиосевой чистовой обработке боковых стенок. Затем в статье представлены решения, основанные на корректировке вектора зацепления и использовании вспомогательной геометрии для управления переходами осей инструмента.
Пятиосевой станок GROB: аппаратная основа для обработки сложных конструкционных деталей для аэрокосмической отрасли
Прежде чем приступить к анализу программного обеспечения CAM, стоит разобраться в конструкции станка, используемого в данном случае.
В данном примере используется немецкий пятиосевой станок GROB. По сравнению с традиционными пятиосевыми станками его конструкция механизма перемещения рабочего стола и расположение шпинделя отличаются характерными конструктивными особенностями, которые обеспечивают большее рабочее пространство для многоугловой обработки крупных и сложных деталей.
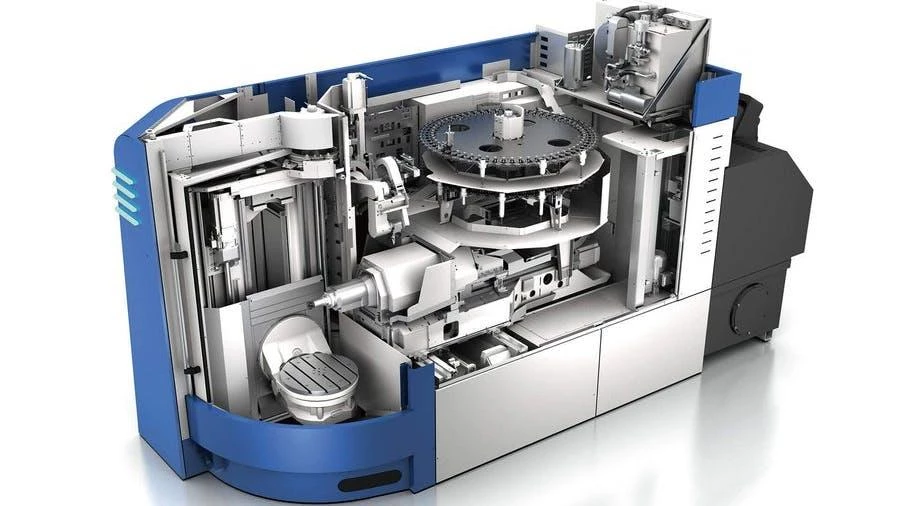
Большой угол наклона по оси A расширяет возможности обработки деталей со сложной ориентацией
Рабочий стол оси А данного станка может наклоняться на угол до 230°, что позволяет размещать заготовки в самых разных положениях.
Конструктивные детали для аэрокосмической отрасли часто имеют обрабатываемые поверхности, ориентированные в разных направлениях, а обработка некоторых боковых стенок возможна только при подходе инструмента под особым углом. Широкий диапазон наклона открывает больше возможностей для позиционирования различных обрабатываемых поверхностей и обеспечения доступа инструмента.
Кроме того, станок поддерживает обратную (перевернутую) обработку. Во время резания стружка может более плавно удаляться из зоны обработки под действием силы тяжести, что снижает влияние скопления стружки на инструмент и поверхность заготовки, а также улучшает удаление стружки из глубоких карманов и сложных контурных зон.
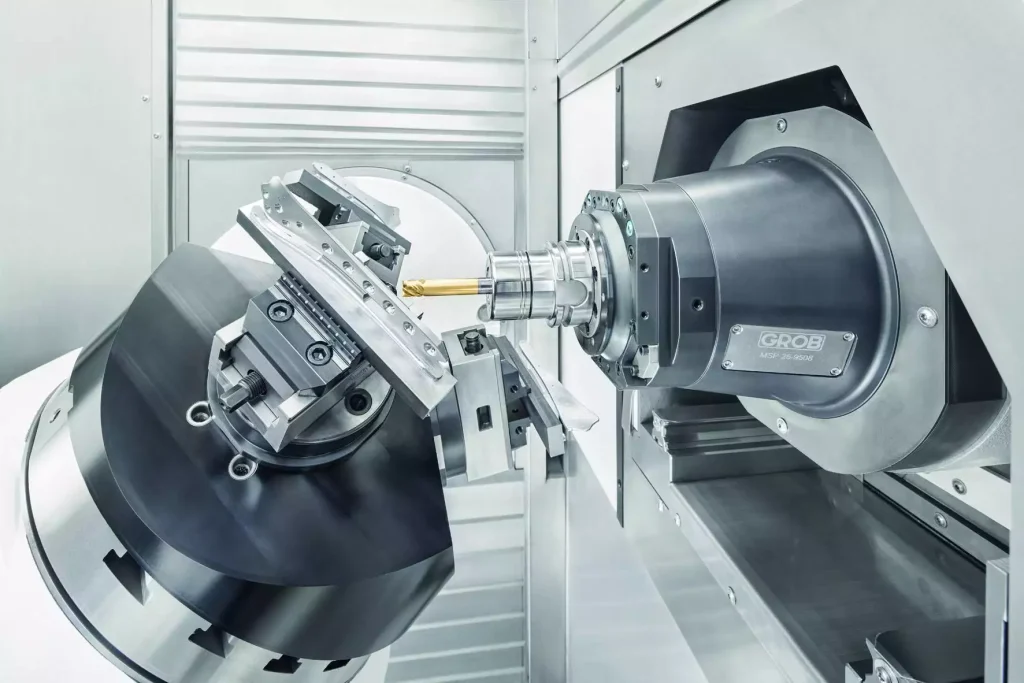
Конструкция шпинделя туннельного типа решает проблему нехватки места при обработке крупных заготовок и использовании длинных инструментов
Еще одной примечательной особенностью является туннельная конструкция шпинделя, применяемая на станках GROB.
При обработке крупных конструкционных деталей для аэрокосмической отрасли заготовка часто имеет большие размеры, а некоторые участки — значительную глубину, что требует использования длинных инструментов. Если внутреннее рабочее пространство станка недостаточно велико, то даже если сам инструмент может достичь заданного положения, обработка всё равно может оказаться невозможной из-за столкновения шпинделя, инструмента и заготовки.
Конструкция шпинделя туннельного типа позволяет шпинделю втягиваться в заднюю часть станка, обеспечивая дополнительное пространство для перемещения при обработке крупных заготовок с использованием длинных инструментов. В пределах доступного хода и диапазона перемещения это позволяет более гибко планировать ориентацию обработки и снижает пространственные ограничения в некоторых сложных положениях обработки.
Следует отметить, что конструкция станка обеспечивает лишь основу для обеспечения возможностей перемещения. Возможность фактической обработки детали зависит также от хода поворотной оси, длины инструмента, габаритов держателя инструмента, способа закрепления заготовки и пределов столкновения станка.
При пятиосевой обработке конструкция станка определяет верхний предел доступного пространства перемещения, а программирование с помощью CAM — то, как рационально использовать эти возможности перемещения.
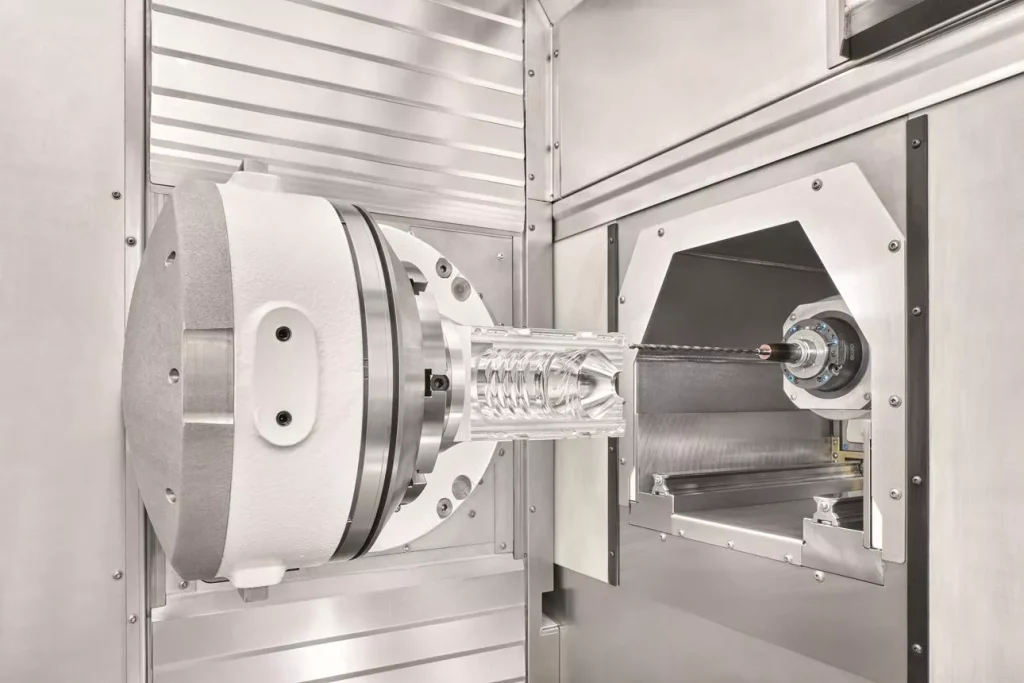
Пятиосевая обработка боковых стенок на станке NX: почему стоит выбрать Contour Profile?
При программировании в NX операция «Профиль контура» может использоваться для пятиосевой финишной обработки боковых стенок.
Основная особенность этой операции заключается в том, что обработка стенки осуществляется боковой поверхностью инструмента, а не исключительно его торцевой поверхностью. При обработке боковых стенок с элементами в виде линейных поверхностей такой подход позволяет в полной мере использовать боковую поверхность инструмента, благодаря чему за один непрерывный проход можно обработать большую площадь стенки. Этот метод хорошо подходит для получистовой и чистовой обработки боковых стенок.
Однако, несмотря на то что все эти операции относятся к обработке боковых стенок, различные геометрические формы могут предъявлять совершенно разные требования к управлению осями инструмента.
Например, при обработке обычной S-образной боковой стенки кривизна стенки изменяется, но ось инструмента, как правило, остается относительно стабильной по мере его перемещения по траектории, и это изменение легко контролировать.
А вот сложные пространственные боковые стенки — это совсем другое дело.
Поскольку положение и угол наклона боковой стенки в пространстве постоянно меняются, инструмент должен не только перемещаться вдоль контура обработки, но и корректировать свою ориентацию в соответствии с геометрией стенки. В некоторых участках шпинделю может даже потребоваться поворот на большой угол.
Если траектория инструмента формируется с использованием параметров по умолчанию, направления подхода и отвода инструмента могут оказаться нецелесообразными, либо ось инструмента может внезапно изменить направление движения в некоторых локальных участках.
Таким образом, ключевым моментом при пятиосевой обработке боковых стенок является не только построение полной траектории обработки, но и обеспечение того, чтобы инструмент сохранял правильную пространственную ориентацию на протяжении всего процесса обработки.
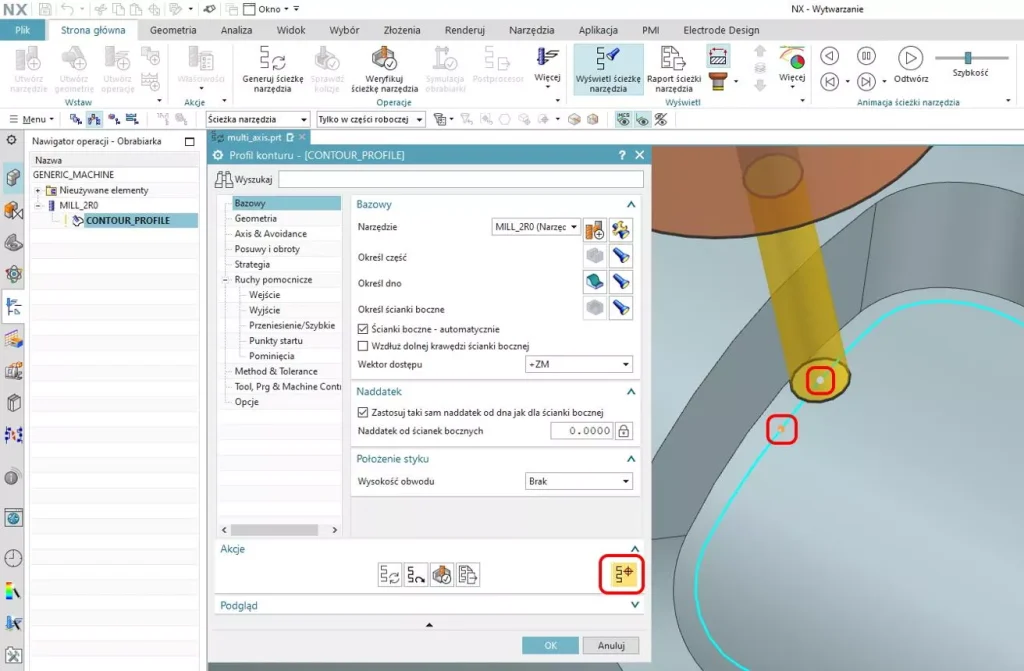
Задача 1: Неправильный подход и инструкции по втягиванию — как правильно задать вектор зацепления
После создания операции «Профиль контура» в NX, если просто выбрать дно и боковые стенки, подлежащие обработке, а затем сгенерировать траекторию инструмента, может оказаться, что направления входа и выхода инструмента в определенных точках являются нецелесообразными.
Это особенно актуально в тех случаях, когда боковая стенка подвергается значительным изменениям пространственного угла. Сгенерированная траектория инструмента может охватывать целевую зону обработки, однако ориентация инструмента при подходе и отходе может не соответствовать заданной.
Причина проблемы
Важное отличие пятиосевой обработки от трёхосевой заключается в том, что направление движения инструмента не всегда фиксировано.
В процессе обработки ось инструмента необходимо регулировать в соответствии с пространственным положением поверхности детали. Когда геометрия боковой стенки резко меняется по углу, оси шпинделя и поворота должны соответствующим образом изменять свою ориентацию.
Если стратегия подхода и отвода не учитывает это изменение в полной мере, инструмент может приближаться к заготовке с нежелательного направления или производить ненужные корректировки ориентации при отводе.
Такие проблемы не только повышают вероятность столкновения инструмента с заготовкой, но и могут привести к снижению плавности движений при подходе и отходе, что сказывается на стабильности обработки.
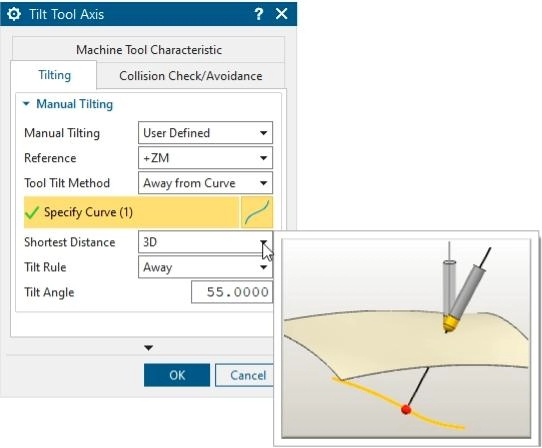
Ключевой параметр: вектор входа (вектор захода)
Чтобы решить эту проблему, обратите внимание на параметр «Вектор взаимодействия» в операции «Профиль контура».
Вектор входа определяет положение инструмента относительно обрабатываемой стенки и служит ориентиром, по которому инструмент ориентируется при приближении к зоне обработки.
При традиционной обработке боковых стенок фиксированного направления может быть достаточно для формирования приемлемых траекторий подхода и отвода. Однако в случае значительного изменения геометрического угла боковой стенки, особенно если речь идет о пространственном повороте более чем на 180°, фиксированное направление может не соответствовать фактическому вращению шпинделя, необходимому для обработки.
Настройка параметров: переход с фиксированного направления на направление «в сторону от линии»
Для данной геометрии вектор зацепления можно изменить с “Фиксированное направление” на “В сторону от линии”.”
Основное различие между этими двумя настройками заключается в том, как определяется ориентация инструмента.
“Параметр ”Фиксированное направление» определяет ориентацию инструмента в соответствии с заданным фиксированным направлением. При резком повороте боковой стенки в пространстве может не удаться обеспечить идеальные направления входа и выхода.
“Параметр ”Away From Line» определяет направление размещения инструмента на основе соответствующего геометрического соотношения. В данном случае такой подход лучше учитывает значительные изменения угла наклонности боковой стенки и делает направления подхода и отвода инструмента более рациональными.
После изменения параметра пересчитайте траекторию инструмента и уделите особое внимание проверке следующих моментов:
- Входит ли инструмент в зону обработки с разумного направления при приближении к ней.
- Происходит ли ненужное вращение шпинделя при отводе инструмента.
- Не возникает ли взаимного столкновения между инструментом, держателем инструмента и заготовкой во время подхода и отвода.
- Не выходит ли движение оси вращения за пределы допустимого диапазона станка.
Корректировка вектора входа в зацепление в первую очередь решает проблему ориентации при подходе и втягивании при сложной обработке боковых стенок, создавая основу для последующей оптимизации непрерывности оси инструмента.
Обратите внимание, что правило “Away From Line” не является универсальным для всех боковых стенок, угол наклона которых превышает 180°. Окончательный выбор по-прежнему должен основываться на конкретной геометрии и результатах моделирования траектории инструмента.
Примечание по терминологии: В английском интерфейсе NX названия этих параметров могут немного отличаться в зависимости от версии (например, “Fixed Direction” и “Away from Line” в разделе Ось инструмента / Диск (настройки). Перед публикацией, пожалуйста, сверьте текст с фактическими формулировками меню вашей версии NX.
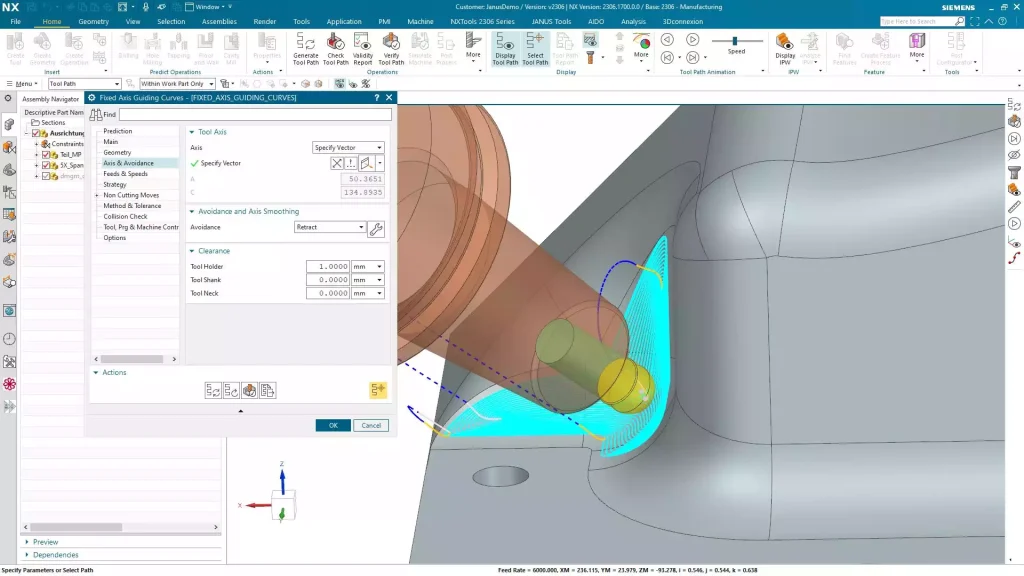
Задача 2: Быстрая смена направления движения оси инструмента — как оптимизировать переходы при обработке
После устранения проблемы с направлением подхода и отвода инструмента вы можете столкнуться с другой, более сложной ситуацией: ось инструмента резко меняет направление в зоне локальной обработки.
В сгенерированной траектории инструмента видно, что в определённых точках направление оси инструмента резко и внезапно меняется по мере его перемещения вдоль боковой стенки, при этом между двумя соседними участками обработки отсутствует плавный переход ориентации.
Это явление довольно часто встречается на сложных пространственных боковых стенках.
Почему автоматическое управление осями инструмента приводит к проблемам с изменением направления движения?
Операция «Профиль контура» обеспечивает режим автоматического управления осью инструмента.
В этом режиме NX вычисляет направление оси инструмента по нормали к кривой траектории в нижней части боковой стенки. Для стенок с относительно правильной геометрией такой расчет, как правило, дает приемлемые результаты обработки.
Однако автоматический расчет не гарантирует, что направление оси инструмента будет оптимальным в любых сложных геометрических условиях.
Когда пространственный угол, кривизна или локальные геометрические соотношения боковой стенки значительно изменяются, направление оси инструмента, рассчитанное автоматически, может меняться довольно быстро.
Это особенно актуально на стыке двух зон обработки. При отсутствии четкой ориентирной точки перехода оси инструмента может произойти резкое изменение направления оси инструмента.
Если ось инструмента изменяется слишком быстро, это увеличивает нагрузку на вращающиеся оси станка и может привести к внезапному изменению ориентации резания. При финишной обработке деталей конструкций для аэрокосмической отрасли, к которой предъявляются высокие требования, такие скачкообразные изменения ориентации могут также повлиять на качество отдельных участков поверхности.
Поэтому при работе со сложными пространственными боковыми стенками нельзя полностью полагаться на автоматический расчет оси инструмента.
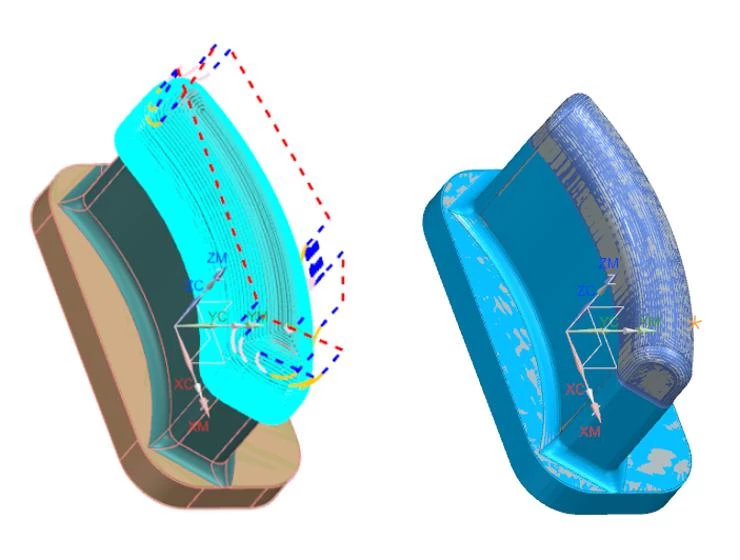
Подход к оптимизации: определение ориентира перехода оси инструмента с помощью вспомогательной геометрии
Если вы лишь повторно корректируете стандартные параметры операции «Профиль контура», то кардинально изменить геометрические соотношения, на которых основан автоматический расчет оси инструмента, будет сложно.
Более прямой способ — вернуться в среду моделирования NX и создать вспомогательную геометрию, которая определит четкое направление отсчета для смены оси инструмента.
В частности, с помощью вспомогательной линии и команды “Разделить поверхность” изначально непрерывная сложная боковая стенка разбивается на зоны обработки с чётко определёнными границами. Затем с помощью функции «Выравнивание по краю» в стратегии оси инструмента обеспечивается управление ориентацией инструмента в соответствии с заданными границами.
Основная цель данного метода заключается не в изменении конечной геометрии детали, а в том, чтобы обеспечить более четкие исходные условия для расчета осей инструмента в системе CAM.
Конкретный порядок действий
Шаг 1: Начертите вспомогательную линию
Сначала вернитесь в среду моделирования NX и создайте линию, исходя из необходимого перехода между двумя направлениями осей инструмента.
Эта линия — не простой ориентир; она служит важной геометрической отправной точкой для последующего управления ориентацией оси инструмента.
При его создании определите направление линии в соответствии с фактическим пространственным положением боковой стенки, чтобы она отражала заданное направление перехода оси инструмента.
От того, насколько обоснованно выбрано направление вспомогательной линии, напрямую зависит последующее управление осями инструмента, поэтому её нельзя прокладывать произвольно.
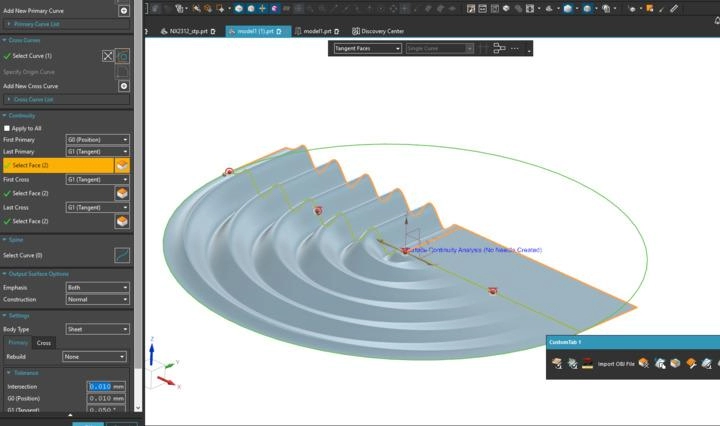
Шаг 2: Воспользуйтесь командой «Разделить грань», чтобы разделить поверхность
После создания вспомогательной линии воспользуйтесь командой «Разделить грань», чтобы обработать исходную боковую стенку и разделить целевую поверхность на соответствующие зоны обработки.
Цель разбиения заключается в установлении чётких геометрических границ, чтобы система управления осью инструмента могла распознать и использовать указанную прямую линию.
Обратите внимание, что функция «Разделение поверхности» в основном используется для облегчения программирования и в качестве геометрической ориентировки и не должна изменять окончательный контур детали, требуемый для изготовления. На практике следует проверить, являются ли границы разделенных поверхностей непрерывными и влияет ли разделение на выбор исходных зон обработки.
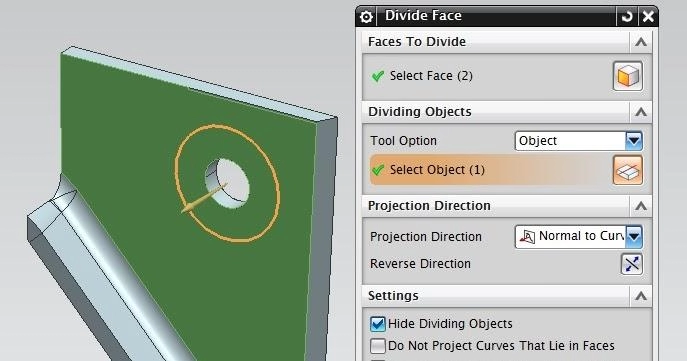
Шаг 3: Измените стратегию оси инструмента на «Выравнивание по кромке»
После подготовки вспомогательной геометрии снова войдите в операцию “Профиль контура” и в настройках управления осью инструмента измените исходный режим автоматической оси инструмента на «Выравнивание по кромке».”
При использовании этого параметра в качестве ориентира для выравнивания инструмента используются ровные кромки между верхней и нижней частями стены, что позволяет инструменту определять свою ориентацию относительно указанной границы.
В случае поверхностей с чётко очерченными прямыми краями данный подход позволяет более непосредственно контролировать направление оси инструмента и снижает вероятность возникновения нежелательных отклонений, которые могут возникать при автоматическом расчёте в условиях сложной геометрии.
В данном случае, превратив вспомогательную линию в граничную ориентирную линию, которую можно использовать в стратегии ведения оси инструмента, можно обеспечить перемещение оси инструмента таким образом, чтобы переход между двумя зонами обработки осуществлялся в заданном направлении.
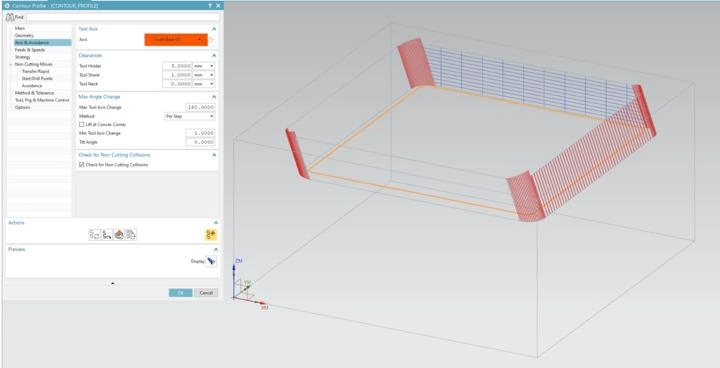
Шаг 4: Пересчитать траекторию инструмента и проверить результаты
После настройки стратегии оси инструмента необходимо заново сгенерировать траекторию инструмента «Профиль контура».
Обратите внимание на участки, где ранее происходило резкое изменение направления движения, и проверьте, меняется ли теперь ось инструмента в нужном направлении и стал ли переход между этими двумя участками более плавным.
Одновременно с этим воспользуйтесь функцией моделирования станка, чтобы проверить пространственные взаимоотношения между инструментом, держателем инструмента, шпинделем и заготовкой, а также убедиться, что перемещение по оси вращения не выходит за пределы рабочей зоны станка.
Только после того, как траектория инструмента, изменение оси инструмента и перемещения станка будут соответствовать всем требованиям, оптимизированную траекторию инструмента можно будет использовать для фактической обработки.
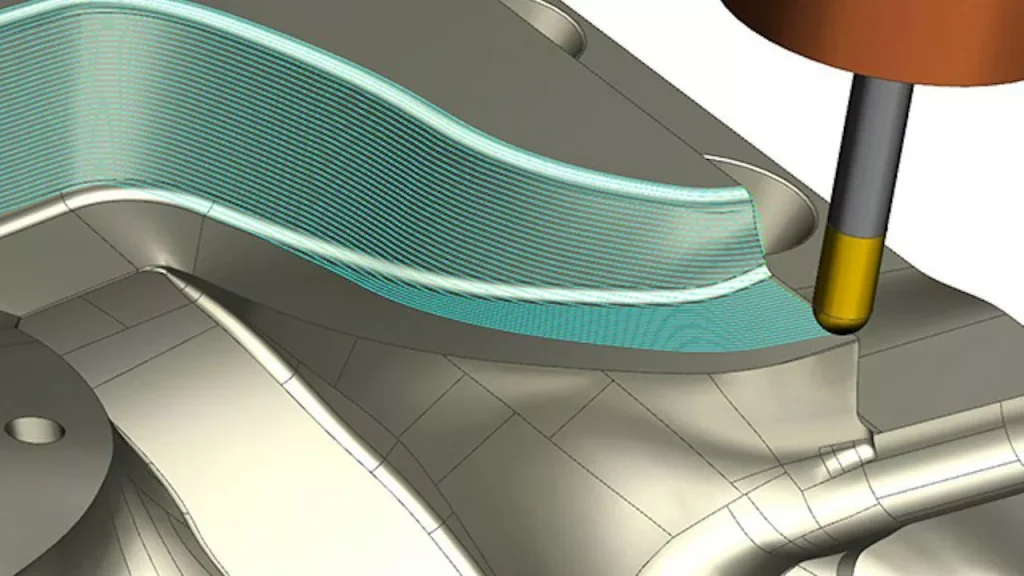
Суть пятиосевой обработки боковых стенок: пусть ось инструмента повторяет геометрию, а не ограничивается ею
Данный пример показывает, что сложность пятиосевой обработки боковых стенок заключается не столько в самой траектории инструмента, сколько в том, как обеспечить адекватное соответствие ориентации инструмента сложной пространственной геометрии.
При контурном фрезеровании боковые стенки можно обрабатывать боковым краем режущего инструмента, что позволяет сократить количество повторных проходов и обеспечить высокую эффективность обработки при соблюдении соответствующих геометрических условий. Однако когда форма боковой стенки меняется с обычной на сложную пространственную поверхность, направления подхода и отхода, а также непрерывность оси инструмента становятся важными факторами, влияющими на результаты обработки.
В данном случае были использованы два разных подхода:
Сначала настройте вектор включения. Для устранения ненормальных направлений подхода и отвода на боковых стенках с большими пространственными углами вектор зацепления был изменен с “Фиксированное направление” на “В сторону от линии”, что позволило улучшить ориентацию инструмента при входе в зону обработки и выходе из нее.
Во-вторых, используйте вспомогательную геометрию для управления переходами осей инструмента. Чтобы решить проблему быстрого изменения направления оси инструмента при обработке сложных поверхностей, была создана вспомогательная линия, поверхность была разделена, а для обеспечения четкой геометрической ориентации при изменении оси инструмента была использована стратегия “Выравнивание по краю”.
Эти два метода касаются, соответственно, направлений подхода и отвода, а также переходов оси инструмента в процессе обработки. Кроме того, они иллюстрируют важный принцип программирования при сложной пятиосевой обработке: не следует полностью полагаться на автоматические расчеты программного обеспечения, а нужно активно устанавливать разумные условия управления осью инструмента с учетом геометрических особенностей детали.
Преимущество пятиосевой одновременной обработки заключается не только в том, что инструмент может подходить к заготовке с большего числа направлений, но, что более важно, в использовании грамотного планирования траектории инструмента и управления осями инструмента, что позволяет выполнять финишную обработку сложных пространственных боковых поверхностей более плавно и стабильно.
Ищете партнера по производству сложных деталей, обрабатываемых на станках с ЧПУ?
Для изготовления сложных деталей требуется не только современное обрабатывающее оборудование. Необходимы также тщательная проверка чертежей, практический анализ технологичности (DFM), выбор подходящих стратегий обработки и надежный контроль качества на всех этапах производства.
В компании Xtmade мы предлагаем индивидуальные решения Услуги по прецизионной обработке на 5-осевых станках с ЧПУ для сложных металлических и пластиковых деталей. От многоосевой обработки и сложных конструктивных элементов до деталей с жесткими допусками — наши инженерные и производственные команды работают с вашими чертежами, файлами CAD и техническими спецификациями для разработки практичных производственных решений.
Независимо от того, нужны ли вам конструкционные элементы для аэрокосмической отрасли, прецизионные корпуса, механические детали или узлы, изготовленные по индивидуальному заказу, мы готовы сопроводить ваш проект на всех этапах — от оценки технологичности до окончательного контроля качества и поставки.
Вам нужно изготовить деталь? Пришлите нам свои чертежи или CAD-файлы для оценки технологичности и расчета стоимости.

