
Modules d'articulation pour robots : composants, procédés de fabrication et exigences de précision
Lors du Sommet des dirigeants économiques de l’APEC de 2026 à Shenzhen, les robots humanoïdes ont suscité un vif intérêt. Au centre de presse de l’événement, des robots ont effectué des tâches concrètes telles que préparer du café, servir des glaces et apporter des rafraîchissements aux visiteurs et aux journalistes. Ces démonstrations ont donné un aperçu de la manière dont la robotique dépasse le stade des démonstrations contrôlées pour s’orienter vers des applications concrètes.
Derrière chaque mouvement d'un robot humanoïde, qu'il s'agisse de marcher, de se tourner, de lever un bras ou de saisir un objet, se cache un système coordonné d'articulations robotiques. Ces articulations permettent aux différentes parties du robot de bouger de manière indépendante tout en conservant leur équilibre, leur position et une force contrôlée.
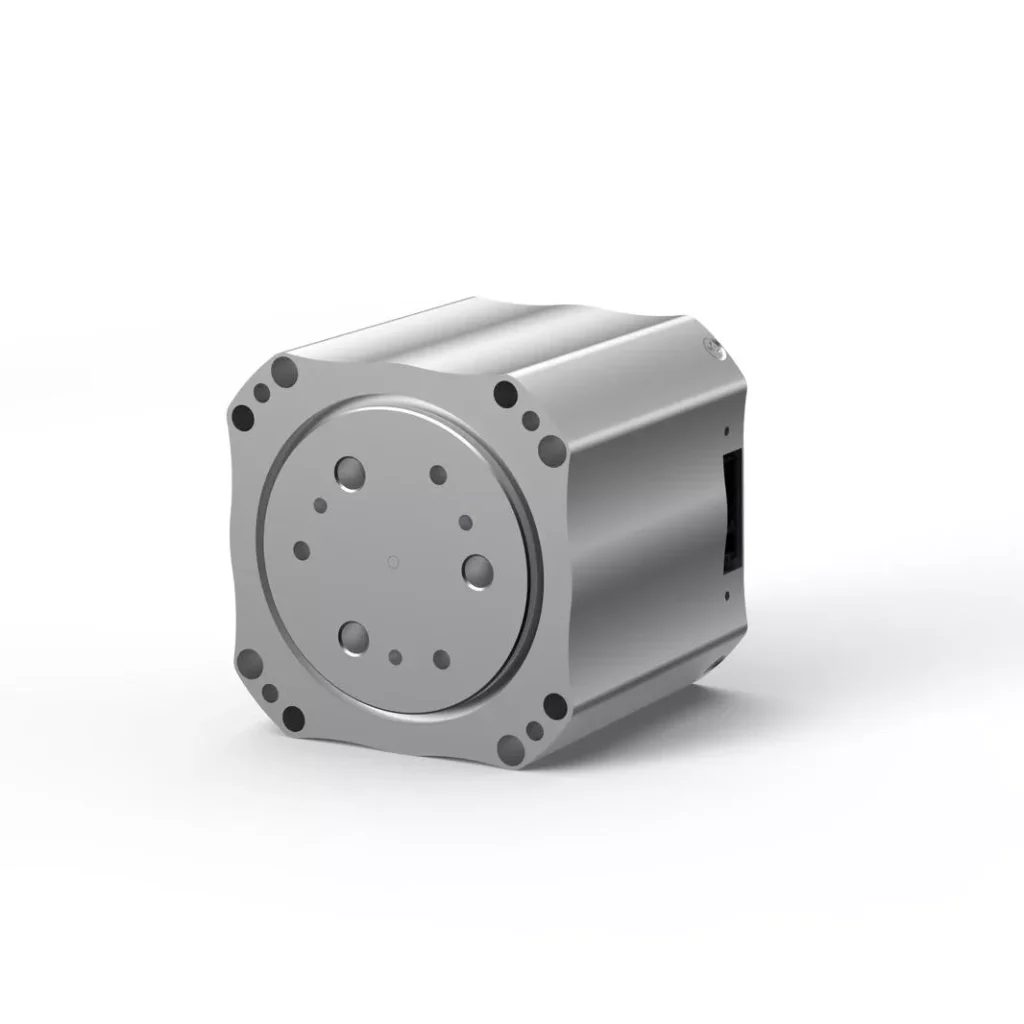
Une articulation de robot est bien plus qu'un simple moteur qui tourne. Une articulation typique module d'articulation de robot Il intègre plusieurs composants fonctionnels, notamment un servomoteur, un réducteur, un codeur et un variateur de vitesse. Certains modèles intègrent également un frein électromagnétique. Ces composants sont soutenus par des structures mécaniques telles que des carters, des arbres de sortie, des logements de roulements et des brides de fixation.
Les performances d'une articulation de robot dépendent non seulement de son moteur et de son système de transmission, mais aussi de la précision dimensionnelle et de la qualité d'assemblage de ses composants mécaniques. Les alésages des roulements, l'alignement des arbres, les surfaces de montage et les éléments de raccordement influencent tous le fonctionnement de l'articulation une fois assemblée.
Cet article passe en revue les principaux composants des modules d'articulations robotiques, les pièces mécaniques utilisées dans leur fabrication, les procédés de fabrication courants, ainsi que les exigences de précision requises pour produire des composants d'articulations robotiques fiables.
Quels sont les principaux composants d'un module d'articulation de robot ?
Un module d'articulation de robot est un ensemble électromécanique intégré conçu pour assurer un mouvement de rotation contrôlé. Bien que sa configuration varie en fonction de l'application du robot, la plupart des modèles combinent, dans une structure compacte, des fonctions de génération de puissance, de réduction de vitesse, de rétroaction de mouvement et de commande.
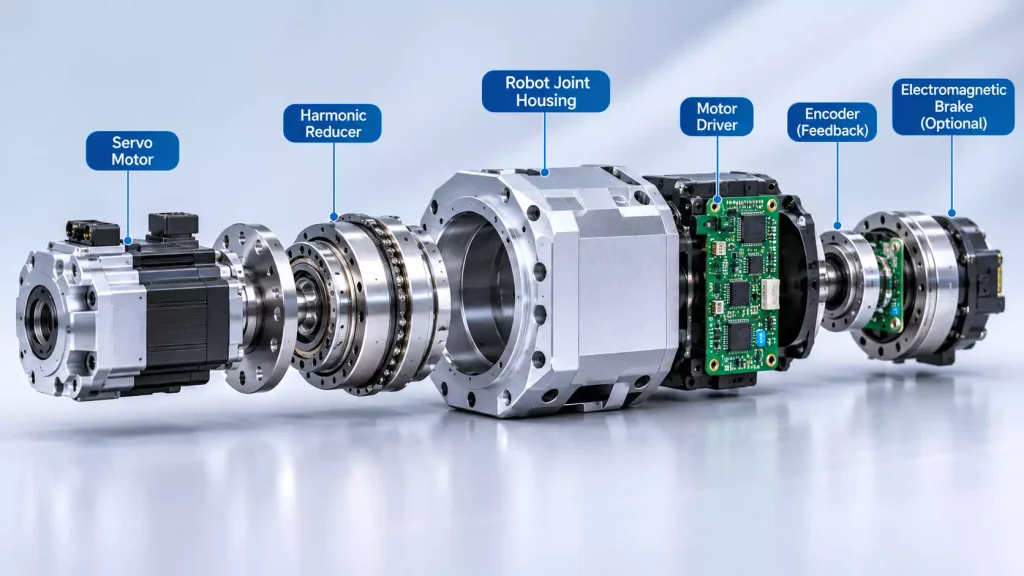
Servomoteur : la source d'énergie de l'articulation
Le servomoteur transforme l'énergie électrique en rotation mécanique et fournit la force motrice initiale à l'articulation d'un robot.
Contrairement aux moteurs classiques utilisés pour une simple rotation continue, les servomoteurs robotiques exigent un contrôle précis de la position, des accélérations et décélérations réactives, ainsi qu'un couple de sortie constant.
L'un des défis courants en matière de conception consiste à trouver le juste équilibre entre la vitesse du moteur, le couple et l'encombrement global. Les moteurs à grande vitesse peuvent fournir une puissance considérable dans un format relativement compact, mais leur couple de sortie direct peut s'avérer insuffisant pour de nombreuses applications robotiques. L'utilisation d'un moteur plus grand et à faible vitesse peut augmenter le poids et les dimensions globales de l'articulation.
C'est pourquoi de nombreuses conceptions d'articulations de robots associent un servomoteur à grande vitesse à un réducteur afin d'atteindre la vitesse de sortie et le couple requis.
Le dispositif de fixation du moteur revêt également une grande importance. Son positionnement, ses trous de fixation et ses surfaces de raccordement doivent correspondre au boîtier de l'articulation afin de garantir une installation précise et un alignement correct.
Réducteur : contrôle de la vitesse et augmentation du couple
Le réducteur est un composant essentiel de la transmission au niveau d'une articulation de robot. Il réduit la vitesse de rotation du moteur tout en augmentant le couple de sortie disponible.
Parmi les types de réducteurs couramment utilisés en robotique, on peut citer :
- Réducteurs harmoniques : Conceptions compactes offrant des rapports de réduction élevés et un jeu réduit, couramment utilisées dans les robots collaboratifs, les bras robotiques légers et les articulations des robots humanoïdes.
- Réducteurs pour camping-cars : Réputés pour leur rigidité, leur capacité de charge et leur résistance aux chocs, ils conviennent donc parfaitement aux articulations de robots industriels devant supporter des charges plus lourdes.
- Réducteurs planétaires : Elles offrent des structures de transmission compactes et un bon rendement, et trouvent des applications dans divers systèmes d'entraînement robotiques.
Chaque type de réducteur présente des caractéristiques différentes en termes de jeu, de rigidité, de rendement de transmission, de capacité de couple et de précision. Le choix dépend de la charge, de la vitesse, des exigences de mouvement et de l'espace d'installation disponible pour l'ensemble.
Du point de vue de la fabrication, le réducteur doit également s'intégrer avec précision dans la structure mécanique qui l'entoure. Les cotes de montage, les repères de positionnement, les trous de raccordement et les surfaces de contact contribuent tous à un assemblage correct.
Pilote de moteur : contrôle du fonctionnement du moteur
Le pilote de moteur convertit les commandes émises par le système de commande du robot en signaux électriques qui actionnent le servomoteur.
Il gère généralement les boucles de régulation du courant, de la vitesse et de la position, tout en offrant des fonctions telles que la protection contre les surintensités, la surveillance de la température et la détection des défauts.
Toutes les articulations de robot ne comportent pas nécessairement leur propre circuit de commande. Certaines conceptions intègrent directement les composants électroniques de commande dans le module d'articulation, tandis que d'autres les placent dans une armoire de commande externe ou dans un ensemble électronique distinct.
Ce choix de conception a une incidence sur l'agencement interne, les raccordements électriques, la gestion thermique et l'espace disponible pour l'installation.
Codeur : fourniture d'informations de position
Un codeur mesure la position angulaire et transmet des informations au système de commande du moteur.
Deux configurations courantes sont utilisées dans les modules d'articulations de robots :
- Codeur côté moteur : Il mesure la position du rotor du moteur et fournit un signal de retour pour la commutation du moteur et la servocommande.
- Codeur côté sortie : Il mesure la position de l'arbre de sortie du réducteur, fournissant ainsi des informations sur le mouvement réel de l'articulation.
Pourquoi certaines articulations de robots haute performance utilisent-elles deux codeurs ?
Le moteur et l'arbre de sortie sont reliés par un réducteur, ce qui peut entraîner une déformation élastique, des erreurs de transmission et un léger jeu. Par conséquent, le calcul de la position de sortie à partir uniquement du signal de retour côté moteur peut ne pas refléter fidèlement la position réelle sous charge.
L'utilisation simultanée d'un retour d'information côté moteur et côté sortie peut contribuer à améliorer le contrôle de position et à compenser certaines erreurs liées à la transmission.
Frein électromagnétique : maintien de la position de l'articulation
Un frein électromagnétique sert à maintenir un joint en position lorsque le moteur ne l'entraîne pas activement.
Cela revêt une importance particulière pour les axes et les articulations verticaux des robots qui supportent des charges gravitationnelles. En cas de coupure d'alimentation, le frein peut empêcher l'articulation de tourner de manière involontaire sous le poids de la structure qui y est fixée.
Cependant, toutes les articulations de robot ne nécessitent pas forcément un frein. La présence d’un frein dépend de la charge supportée par l’articulation, de son orientation de montage, des exigences de sécurité et de la conception mécanique globale.
Pour les systèmes robotiques légers, il convient également de prendre en compte les dimensions et le poids du frein lors de la conception de la structure intégrée de l'articulation.
Quelles sont les pièces mécaniques qui composent le module d'articulation d'un robot ?
Le moteur, le réducteur, le variateur et le codeur assurent les principales fonctions de transmission de puissance et de commande. Toutefois, ces composants ne peuvent pas fonctionner comme un ensemble complet sans une structure mécanique de support.
Un module d'articulation de robot contient également des pièces mécaniques de précision qui maintiennent, positionnent, relient et soutiennent ses composants fonctionnels.
Boîtier d'articulation de robot
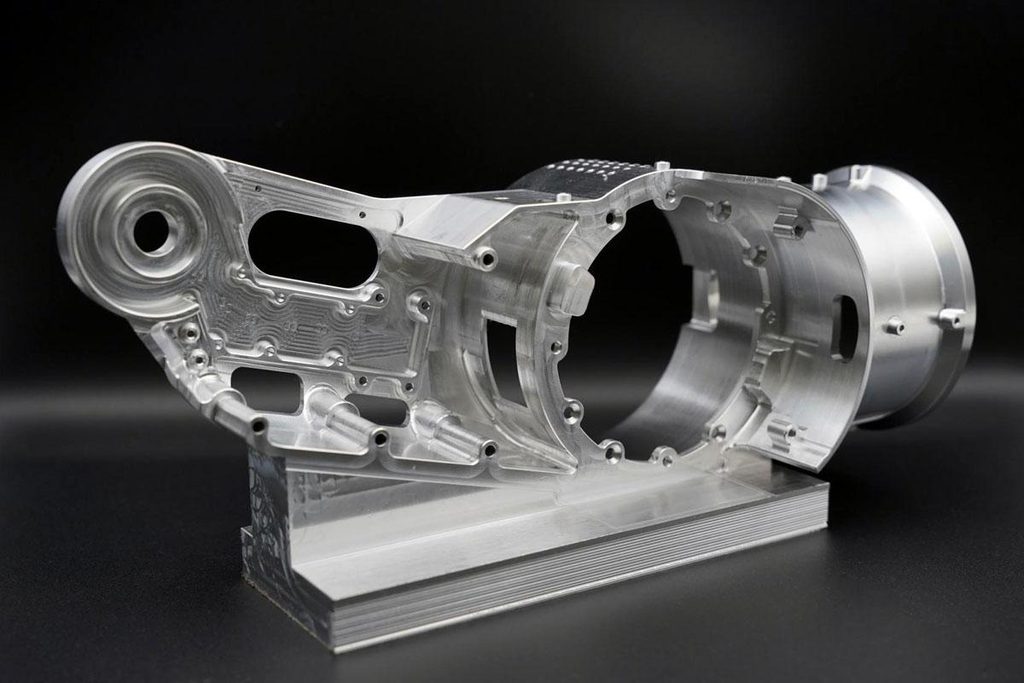
Le boîtier d'articulation du robot est l'un des principaux composants structurels. Il offre l'espace nécessaire au montage et assure le soutien mécanique du moteur, du réducteur, des roulements et des autres sous-ensembles internes.
Selon la conception du raccord, le boîtier peut présenter une structure cylindrique, tubulaire, rectangulaire ou à plusieurs cavités.
Les exigences de fabrication habituelles comprennent notamment :
- Dimensions précises des cavités de montage du moteur et du réducteur.
- Alésages de roulements précis et leurs positions relatives.
- Planéité et perpendicularité des surfaces de montage.
- Emplacements précis des trous filetés, des trous de repérage et des éléments de raccordement.
- Une épaisseur de paroi homogène et une rigidité structurelle suffisante.
Les alliages d'aluminium sont couramment utilisés pour la fabrication des boîtiers d'articulations de robots en raison de leur poids relativement faible, de leur bonne usinabilité et de leur conductivité thermique.
Cependant, les boîtiers à parois minces et les structures complexes à plusieurs cavités peuvent se déformer lors de l'usinage CNC. Les forces de serrage, les forces de coupe et les contraintes résiduelles du matériau peuvent toutes avoir une incidence sur les dimensions finales.
Un serrage adéquat, la planification de la séquence d'usinage et le choix des paramètres de coupe sont donc essentiels lors de la fabrication de ces pièces.
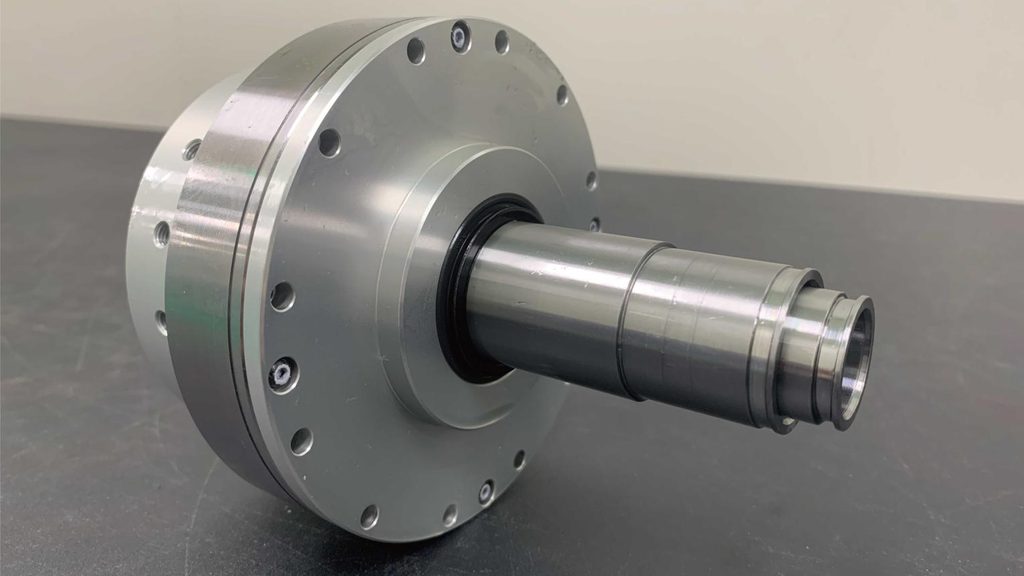
Arbres de sortie et brides
L'arbre de sortie transmet le couple du réducteur à la structure mécanique externe, tandis que la bride de sortie sert d'interface de raccordement pour les articulations du robot et d'autres composants mobiles.
Ces pièces peuvent comporter plusieurs diamètres étagés, des épaulements, des logements de roulement, des trous filetés et des repères de positionnement.
Parmi les aspects importants à prendre en compte lors de la fabrication, on peut citer :
- Concentricité entre les différentes sections de l'arbre.
- Précision dimensionnelle des surfaces de montage des roulements.
- Planéité et perpendicularité des faces des brides.
- Précision de positionnement des trous de repérage et des trous filetés.
- Faux-rond des extrémités d'arbre et des surfaces de raccordement des brides.
Lors de l'usinage, il convient de tenir compte des relations dimensionnelles entre l'arbre de sortie, les roulements et le réducteur. Le respect d'une tolérance de diamètre pour un élément pris isolément ne garantit pas nécessairement que l'arbre dans son ensemble répondra aux exigences d'assemblage.
Sièges de roulements et composants de montage
Les sièges de roulements et les composants de fixation soutiennent les éléments rotatifs et maintiennent les positions relatives des arbres, des réducteurs et d'autres ensembles mécaniques.
Ces pièces comportent généralement des alésages de précision, des épaulements de positionnement et des éléments de fixation.
La précision de l'alésage du roulement revêt une importance particulière. Un alésage trop grand ou trop petit peut nuire à l'ajustement entre le roulement et son logement. Des écarts de circularité ou de position peuvent également influencer la précision du montage et le fonctionnement du roulement.
Pour les structures comportant plusieurs emplacements de paliers, l'alignement et les positions relatives des alésages doivent également respecter les exigences de conception spécifiées.
Couvercles d'extrémité de moteur et plaques de raccordement
Les capots d'extrémité et les plaques de raccordement des moteurs servent à fixer les moteurs, à relier les différentes sections du carter et à fournir des surfaces de référence pour l'assemblage.
Parmi les caractéristiques typiques, on peut citer les épaulements de positionnement du moteur, les trous de fixation, les trous filetés et les surfaces de raccordement étagées.
Même si ces pièces peuvent paraître relativement simples, leurs cotes de positionnement et l'emplacement de leurs alésages ont une incidence sur la précision avec laquelle le moteur s'aligne par rapport au boîtier qui l'entoure.
Dans les modules d'articulation de robots compacts, plusieurs composants mécaniques doivent s'emboîter les uns dans les autres dans un espace d'installation restreint. Les écarts dimensionnels au niveau des différentes pièces peuvent s'accumuler et affecter l'assemblage final.
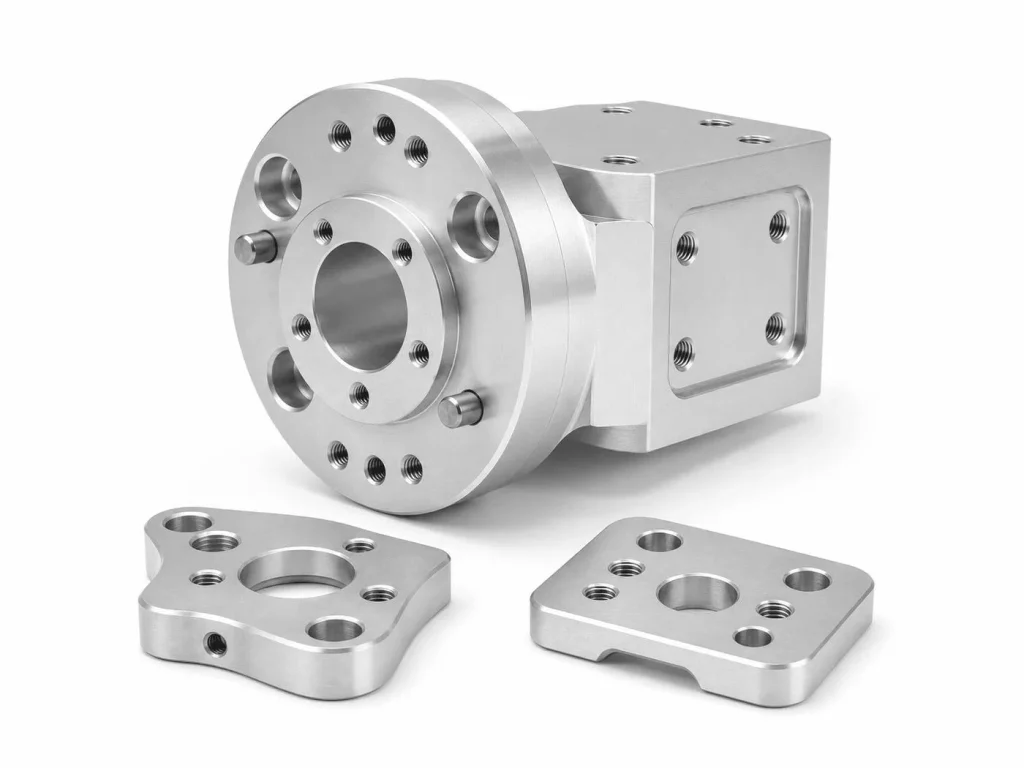
Procédés de fabrication utilisés pour les composants des articulations de robots
Les composants des articulations de robots présentent des géométries, des matériaux et des exigences dimensionnelles variés. Leurs procédés de fabrication doivent donc être choisis en fonction de la structure des pièces, des tolérances, des exigences en matière de finition de surface et des volumes de production.
Le fraisage CNC, le tournage CNC, le perçage, le taraudage et la finition de surface comptent parmi les procédés couramment utilisés pour la fabrication de composants de précision destinés aux articulations robotiques.
Fraisage CNC pour des boîtiers de joints complexes
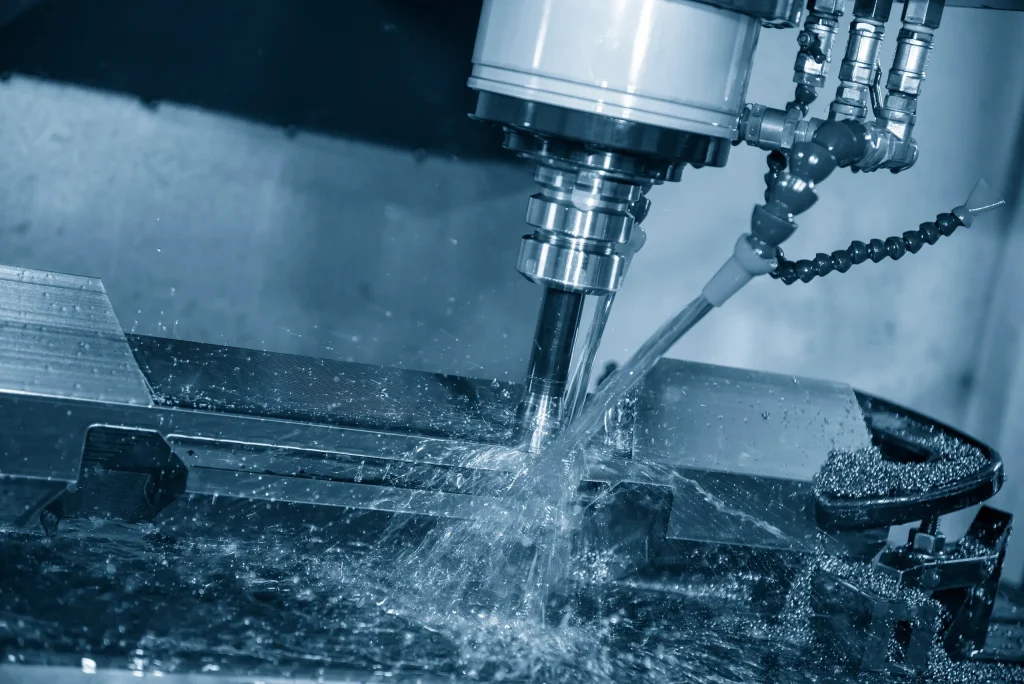
Le fraisage CNC est largement utilisé pour fabriquer des boîtiers d'articulations de robots présentant des profils externes complexes, des cavités internes, des surfaces étagées et des alésages multidirectionnels.
Par exemple, le boîtier d'un joint en aluminium peut nécessiter l'usinage d'une cavité destinée au moteur, d'une face de montage du réducteur, d'un logement de roulement et de plusieurs trous filetés. Ces éléments sont répartis sur différentes surfaces et exigent un contrôle minutieux des repères d'usinage et des séquences d'opérations.
En fonction de la géométrie de la pièce, il est possible d'opter pour un usinage CNC à trois, quatre ou cinq axes.
L'usinage multiaxial permet de réduire les repositionnements répétés et contribue à préserver les relations de position entre les différentes caractéristiques. Toutefois, le choix de la stratégie d'usinage appropriée dépend toujours de l'accessibilité de l'outil, des conditions de serrage de la pièce, de la géométrie de celle-ci et des exigences en matière de tolérances.
Tournage CNC d'arbres de sortie et de pièces cylindriques
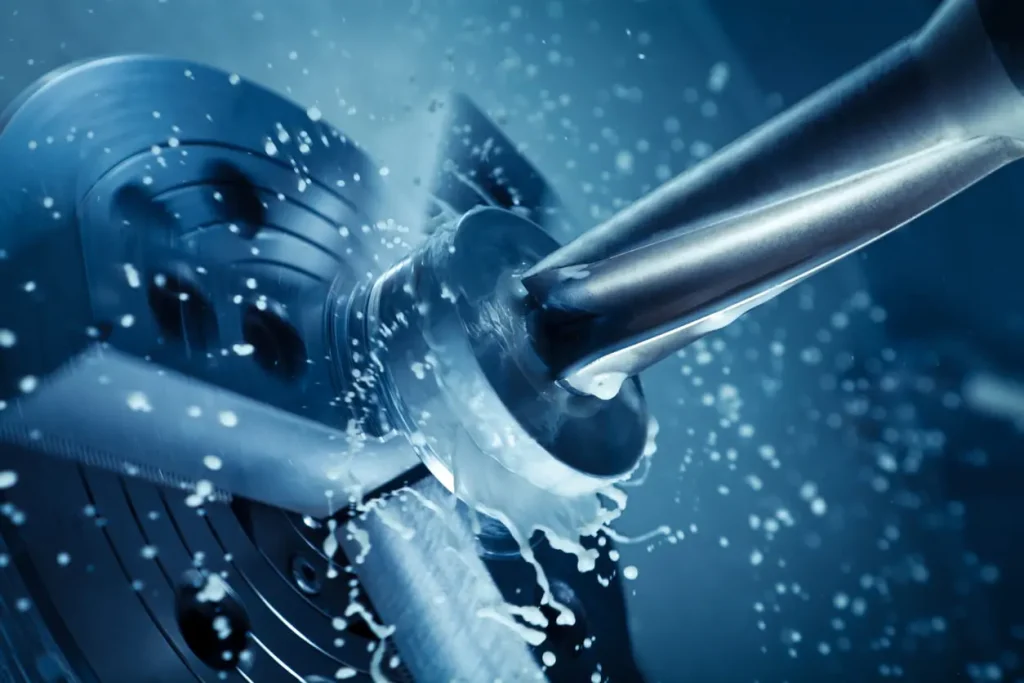
Le tournage CNC est couramment utilisé pour la fabrication d'arbres de sortie, de manchons, de bagues de positionnement et d'autres composants rotatifs.
Les caractéristiques d'usinage typiques sont les suivantes :
- Diamètres extérieurs et alésages intérieurs.
- Sections en gradins et épaulements.
- Faces d'extrémité et chanfreins.
- Rainures et filets.
- Surfaces d'ajustage des roulements.
En ce qui concerne les arbres de sortie des articulations de robots, le contrôle du diamètre et de la longueur ne constitue qu'une partie des exigences. La concentricité entre les sections de l'arbre, la circularité et l'état de surface sont également des critères importants.
Pour les pièces qui combinent des opérations de tournage et de fraisage, une stratégie d'usinage adaptée permet de réduire les changements de configuration répétés et contribue à préserver les relations dimensionnelles.
Perçage, taraudage et usinage de trous de précision
Les composants des articulations de robots comportent souvent de nombreux trous de fixation, trous de repérage et trous filetés.
Ces caractéristiques assurent la fixation du moteur, du réducteur, des logements de roulements et des structures de raccordement externes. Les exigences de fabrication portent non seulement sur le diamètre des alésages et les dimensions des filetages, mais aussi sur l'espacement des alésages, leur profondeur, leur précision de positionnement et leur perpendicularité.
Pour les éléments de précision tels que les alésages de roulements et les trous de centrage, des opérations supplémentaires telles que l'alésage, l'ébauche ou d'autres procédés de finition peuvent s'avérer nécessaires.
Pour les boîtiers comportant des trous répartis sur plusieurs faces, les repères d'usinage et l'enchaînement des opérations doivent être soigneusement planifiés afin de préserver leurs positions relatives.
Finition de surface et opérations secondaires
Les composants des articulations des robots nécessitent également une protection et une finition de surface adaptées à leurs exigences fonctionnelles et environnementales.
Parmi les procédés de finition courants, on peut citer :
- Anodisation : Souvent utilisé pour les boîtiers en aluminium et les éléments de fixation afin d'améliorer la résistance à la corrosion et d'obtenir différents aspects de surface.
- Sablage : Permet d'obtenir une texture de surface homogène et d'améliorer l'aspect visuel.
- Passivation : Utilisé sur certains composants en acier inoxydable pour améliorer leur résistance à la corrosion.
- Rectification de précision : Utilisé sur les surfaces nécessitant un contrôle dimensionnel plus rigoureux et une meilleure qualité de surface.
- Ébavurage : Élimine les arêtes vives et les bavures d'usinage susceptibles de gêner l'assemblage ou le fonctionnement.
La finition de surface doit être considérée comme faisant partie intégrante du processus de fabrication dimensionnelle. Par exemple, l'anodisation modifie les dimensions de surface des composants en aluminium. L'épaisseur du revêtement et les cotes d'ajustage finales doivent donc être prises en compte avant la fin de l'usinage.
Pour les alésages de roulements de précision, les épaulements de centrage et autres surfaces d'accouplement, un masquage ou une finition supplémentaire peut s'avérer nécessaire en fonction des exigences du plan.
Exigences de précision critiques pour les composants des articulations de robots
Les composants des articulations de robots comportent souvent plusieurs éléments d'usinage qui doivent répondre simultanément à des exigences dimensionnelles et géométriques. Une pièce peut respecter une tolérance dimensionnelle individuelle tout en ne satisfaisant pas pour autant aux exigences géométriques globales ou d'assemblage.
Plusieurs facteurs de précision revêtent une importance particulière.
Tolérances dimensionnelles et exigences d'ajustement
Les alésages des roulements, les arbres de sortie, les cavités de fixation du moteur et les repères de positionnement du réducteur doivent respecter des tolérances dimensionnelles déterminées en fonction de leurs fonctions prévues.
En voici quelques exemples :
- L'ajustement entre la bague intérieure d'un roulement et l'arbre.
- L'ajustement entre la bague extérieure d'un roulement et l'alésage du logement.
- Cotes de positionnement et interfaces de montage du réducteur.
- Cotes de raccordement entre le moteur et la plaque de fixation.
Ces ajustements doivent être déterminés en fonction du type de roulement, de la charge, de la vitesse de rotation et de la méthode de montage. Il est rarement approprié d'appliquer la même tolérance à tous les éléments de montage.
Concentricité, perpendicularité et précision de positionnement
De nombreux composants des articulations de robots comportent des éléments qui doivent respecter des relations géométriques spécifiques.
Par exemple, plusieurs sections d'arbre peuvent devoir rester concentriques. Les alésages des roulements doivent conserver leurs positions spécifiées par rapport à d'autres repères de positionnement. Les faces des brides de sortie peuvent également nécessiter une perpendicularité et un faux-rond contrôlés.
Ces caractéristiques géométriques ont une incidence sur l'alignement des composants et peuvent influencer les conditions de fonctionnement des ensembles rotatifs.
Il est donc essentiel de définir des repères d'usinage appropriés. Lorsque plusieurs éléments critiques peuvent être usinés à partir de surfaces de référence cohérentes, leurs positions relatives sont généralement plus faciles à contrôler.
Finition de surface et qualité de la surface de contact
Les différentes zones d'un composant d'articulation de robot nécessitent des niveaux de finition de surface différents.
Une surface externe non fonctionnelle ne nécessite pas nécessairement la même rugosité qu'une surface d'ajustement de roulement, une surface d'étanchéité ou une face de positionnement de précision.
Une rugosité excessive sur une surface d'accouplement peut nuire aux conditions de contact et à la qualité de l'assemblage. D'autres domaines fonctionnels peuvent présenter des exigences spécifiques en matière de surface, liées au frottement, à l'étanchéité ou à l'usure.
Les spécifications relatives à la finition de surface doivent donc être définies en fonction de la fonction de chaque zone, plutôt que d'appliquer la même exigence à l'ensemble du composant.
Conception légère et rigidité structurelle
La légèreté de la structure est un critère important dans la conception des robots collaboratifs et des robots humanoïdes.
Les boîtiers en alliage d'aluminium permettent de réduire le poids de l'ensemble, mais les structures à parois minces sont plus sensibles à la déformation provoquée par les forces de coupe, les forces de serrage et les contraintes résiduelles.
Les aspects liés à la fabrication sont les suivants :
- Répartition de l'épaisseur des parois et rigidité structurelle.
- Positions de serrage et force de serrage.
- Séquences d'ébauche et de finition.
- Paramètres de coupe et surépaisseur d'usinage.
- Détente des contraintes et nouveau contrôle dimensionnel si nécessaire.
Une conception légère ne se résume pas à réduire l'épaisseur des parois. Elle nécessite de trouver un équilibre entre le poids, la résistance, la rigidité et la faisabilité de fabrication.
Défis courants liés à la fabrication des composants des articulations des robots
La compréhension des tolérances requises ne constitue qu'une partie de la fabrication de précision. Le prochain défi consiste à respecter ces exigences de manière constante tout au long de la production.
Les composants des articulations de robots allient souvent des géométries complexes, de multiples caractéristiques de précision et des contraintes d'assemblage exigeantes. Plusieurs défis liés à la fabrication méritent une attention particulière.
Déformation des boîtiers à parois minces lors de l'usinage CNC
Les boîtiers en aluminium à parois minces constituent un exemple typique des défis que pose l'usinage de précision dans le domaine de la robotique.
Leur rigidité étant limitée, leurs parois peuvent se déformer sous l'effet des forces de serrage et de découpe. Un boîtier peut conserver sa forme lorsqu'il est serré, mais reprendre sa forme initiale une fois le dispositif de serrage relâché, ce qui entraîne des écarts dimensionnels.
Plusieurs mesures de fabrication peuvent contribuer à réduire ce risque :
- Utilisez des méthodes de serrage adaptées afin d'éviter les forces de serrage concentrées.
- Planifier les opérations d'ébauche et de finition en fonction de la structure de la pièce.
- Réglez la profondeur de coupe et les paramètres d'avance.
- Vérifiez à nouveau les cotes critiques après avoir desserré les serre-joints.
- Recourez à un usinage par étapes lorsque cela s'avère nécessaire afin de réduire la déformation.
Maintenir la précision de positionnement sur plusieurs alésages de précision
Les carters d'articulations de robots comportent souvent des trous de fixation pour les moteurs, des alésages de positionnement pour les réducteurs et des logements de roulements.
Ces éléments ne sont pas indépendants les uns des autres. Ils doivent respecter des relations spécifiques en termes de position, d'angle et d'alignement.
Des changements fréquents des repères de serrage peuvent entraîner des erreurs de positionnement cumulées, affectant ainsi la relation entre les différents trous.
Il convient donc de définir un système de repères d'usinage adapté avant le lancement de la production, puis de respecter un ordre d'opérations qui préserve les relations de position requises.
Assurer des ajustements cohérents entre les composants d'assemblage
Un module d'articulation de robot peut comporter plusieurs composants mécaniques fabriqués séparément, notamment des carters, des arbres de sortie, des logements de roulements et des brides de raccordement.
Même lorsque chaque composant respecte sa tolérance dimensionnelle individuelle, une combinaison de tolérances inadaptée peut tout de même entraîner des problèmes d'assemblage.
On peut citer, par exemple, les ajustements trop serrés, les écarts de positionnement et les raccordements non conformes.
La fabrication doit donc tenir compte non seulement des dimensions de chaque pièce, mais aussi des relations fonctionnelles entre les composants qui s'emboîtent.
Les cotes d'ajustage critiques doivent être évaluées en fonction du plan technique, du barème de tolérances et des exigences d'assemblage.
Maîtrise des variations dimensionnelles après traitement de surface
L'anodisation, le placage et d'autres procédés de finition de surface peuvent modifier les dimensions finales d'un composant.
Pour les surfaces externes non fonctionnelles, ces modifications peuvent avoir peu d'incidence. En revanche, les variations dimensionnelles au niveau des alésages de roulement, des épaulements de positionnement et des éléments de montage de précision peuvent avoir une incidence sur l'assemblage final.
Les exigences en matière de traitement de surface doivent être définies avant l'usinage. Les zones d'ajustement fonctionnel peuvent nécessiter un masquage ou une finition supplémentaire, tandis que des surépaisseurs d'usinage appropriées doivent être prévues pour les surfaces revêtues.
Contrôle qualité des composants des articulations de robots de précision
Le contrôle qualité ne se limite pas à vérifier si les dimensions individuelles respectent les tolérances. Il doit également permettre de vérifier les caractéristiques géométriques critiques, la qualité de surface et les dimensions liées à l'assemblage.
Contrôle dimensionnel
Parmi les instruments d'inspection courants, on peut citer :
- Pieds à coulisse et micromètres pour les dimensions extérieures et les mesures générales.
- Jauges d'alésage pour les alésages de roulements et autres diamètres intérieurs.
- Jauges de hauteur pour les cotes en gradins et les mesures verticales.
- Jauges de précision pour des diamètres de trous et des cotes d'ajustage spécifiques.
Les cotes critiques, telles que les alésages des roulements et les surfaces d'ajustage de l'arbre de sortie, doivent être contrôlées à l'aide d'instruments adaptés à leurs exigences de tolérance.
Contrôle des tolérances géométriques
Dans le cas de composants complexes destinés aux articulations de robots, les outils de mesure classiques peuvent s'avérer insuffisants pour vérifier toutes les relations géométriques.
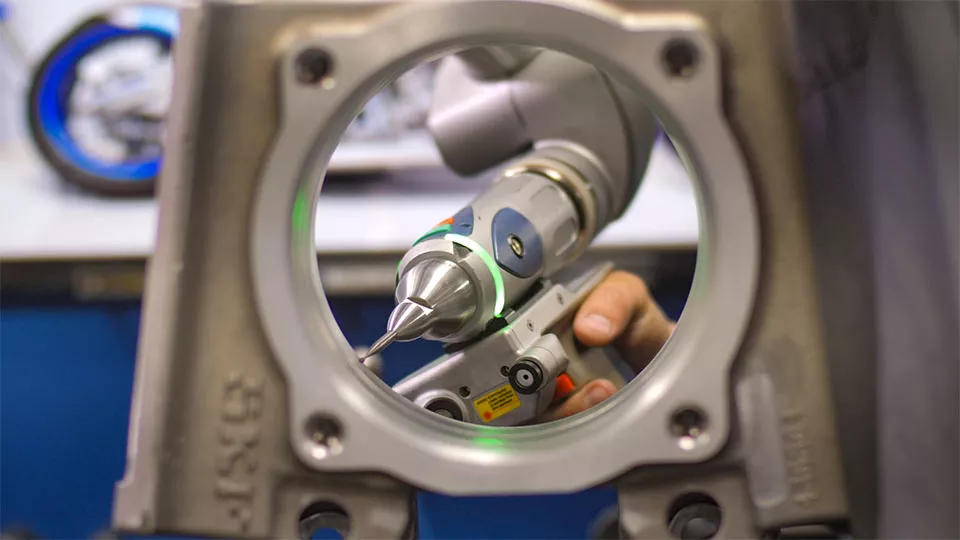
Une machine à mesurer tridimensionnelle (MMT) permet de contrôler plusieurs caractéristiques et leurs relations spatiales, notamment :
- Position du trou.
- Planéité et perpendicularité.
- Concentricité et caractéristiques géométriques associées.
- Profils complexes et caractéristiques dimensionnelles.
Pour les boîtiers présentant plusieurs repères de montage et des schémas de perçage complexes, le contrôle par machine à mesurer tridimensionnelle (MMT) fournit des données dimensionnelles plus complètes.
Qualité de surface et documentation relative à la qualité
En fonction du plan technique, les contrôles supplémentaires peuvent inclure la mesure de la rugosité de surface, le contrôle des bavures, des contrôles visuels et la détection de rayures ou d'autres défauts de surface.
Pour les projets nécessitant une documentation officielle relative à la qualité, les fabricants peuvent également fournir :
- Rapports d'inspection du premier article (FAI).
- Rapports de contrôle dimensionnel.
- Rapports d'essais sur les matériaux (MTR).
- Documents relatifs aux traitements de surface.
Ces rapports d'inspection et ces documents de traçabilité des matériaux permettent aux clients de vérifier si les composants fournis répondent à leurs exigences techniques.
Comment choisir un partenaire de fabrication pour les composants d'articulations de robots
Les composants des articulations de robots présentent souvent des géométries complexes, de multiples caractéristiques de précision et des exigences d'assemblage rigoureuses. Le choix d'un partenaire de fabrication ne doit donc pas se limiter à une simple comparaison du nombre de machines ou des devis.
Plusieurs fonctionnalités méritent d'être examinées.
Capacité d'usinage de pièces complexes
Les boîtiers d'articulations de robots comportent souvent des éléments à plusieurs faces, des cavités internes et des alésages de précision. Un fabricant doit disposer de capacités adaptées en matière de fraisage CNC, de tournage et d'usinage multiaxial, et être en mesure de choisir les procédés en fonction de la géométrie de la pièce.
Maîtrise des spécifications GD&T et des exigences d'assemblage
En ce qui concerne les logements de roulements, les arbres de sortie et les brides de raccordement, le fabricant doit bien comprendre les tolérances dimensionnelles, les tolérances géométriques et les exigences d'ajustement, plutôt que de considérer chaque dimension comme une mesure isolée.
Expérience en matière de matériaux et de finitions de surface
Chaque matériau présente des caractéristiques d'usinage, des risques de déformation et des exigences de finition qui lui sont propres. Un fabricant compétent doit être capable d'évaluer le choix des matériaux et les méthodes de fabrication en fonction de l'application prévue de la pièce.
Capacités en matière de contrôle qualité
Pour les composants robotiques de précision, il est important de vérifier si le fournisseur dispose d'équipements de mesure par coordonnées (CMM), d'instruments de mesure de précision et de procédures de contrôle adaptées. La capacité à fournir des rapports de contrôle dimensionnel constitue également un atout précieux.
Fabrication sur mesure et accompagnement à la production
Les projets de développement de robots peuvent débuter par la réalisation de prototypes et de petites séries avant de passer à des volumes de production plus importants. Un partenaire de fabrication doit être en mesure de s'adapter à l'évolution des exigences du projet et des volumes de production.
Xtmade : Fabrication sur mesure de composants robotiques de précision
Xtmade est un fabricant spécialisé dans l'usinage de précision sur mesure, basé à Shenzhen, en Chine, qui propose la fabrication de composants en métal et en plastique technique destinés à la robotique, à l'automatisation et à d'autres applications industrielles.
En ce qui concerne les composants mécaniques utilisés dans les modules d'articulation des robots, notamment les carters, les arbres de sortie, les brides de raccordement, les plaques de fixation et autres pièces structurelles de précision, nous les fabriquons selon les plans CAO, les spécifications techniques ou les échantillons physiques fournis par le client.
Notre processus de fabrication tient compte de la géométrie des pièces, des caractéristiques des matériaux, des repères d'usinage, des tolérances dimensionnelles et des exigences en matière de finition de surface. Des procédures d'usinage et de contrôle adaptées sont mises en œuvre pour garantir la qualité finale des composants.
Nos capacités de fabrication comprennent :
- Usinage CNC d'alliages d'aluminium, d'aciers inoxydables, d'aciers alliés et de plastiques techniques.
- Fraisage CNC à trois, quatre et cinq axes.
- Tournage CNC et usinage de pièces structurelles complexes.
- Perçage, alésage et filetage de précision.
- Anodisation, sablage et autres procédés de finition de surface.
- Mesure par machine à coordonnées (CMM) et contrôle dimensionnel.
Que vous ayez besoin de boîtiers d'articulations pour robots, d'arbres de précision, de composants de fixation ou d'autres pièces mécaniques complexes, Xtmade peut vous fournir usinage CNC robotisé sur mesure en fonction de vos conceptions existantes et de vos exigences techniques.
Envoyez-nous vos plans techniques en 2D, vos fichiers CAO en 3D et vos spécifications de matériaux afin que nous puissions procéder à une évaluation de la fabrication et vous établir un devis.
Conclusion
Les modules d'articulation robotiques intègrent la production d'énergie, la transmission, le contrôle du mouvement et les structures mécaniques au sein d'un système électromécanique compact. Alors que les moteurs et les réducteurs assurent les fonctions fondamentales d'entraînement et de transmission, les composants mécaniques tels que les carters, les arbres de sortie, les logements de roulements et les brides de raccordement constituent la base structurelle nécessaire à un assemblage précis et à un fonctionnement stable.
Du contrôle de la déformation des boîtiers à parois minces à la précision de l'alésage des roulements, en passant par les relations d'ajustage entre les différents composants, chaque étape de fabrication peut influencer les performances et la fiabilité de l'assemblage final.
La fabrication de composants fiables pour les articulations de robots ne se limite donc pas au respect des tolérances dimensionnelles individuelles. Elle implique une maîtrise coordonnée de la géométrie des pièces, des procédés d'usinage, de la précision géométrique, de la qualité de surface et des exigences d'assemblage.


