
Módulos de articulaciones robóticas: componentes, procesos de fabricación y requisitos de precisión
En la Reunión de Líderes Económicos de la APEC de 2026, celebrada en Shenzhen, los robots humanoides acapararon una gran atención. En el centro de prensa del evento, los robots realizaron tareas prácticas como preparar café, servir helados y repartir refrescos a los visitantes y periodistas. Estas demostraciones permitieron vislumbrar cómo la robótica está pasando de las demostraciones controladas a las aplicaciones en el mundo real.
Detrás de cada movimiento de un robot humanoide —desde caminar y girar hasta levantar un brazo o agarrar un objeto— hay un sistema coordinado de articulaciones robóticas. Estas articulaciones permiten que las diferentes partes del robot se muevan de forma independiente, al tiempo que mantienen el equilibrio, la posición y una fuerza controlada.
Una articulación robótica es mucho más que un motor que gira. Una típica módulo de articulación de un robot Integra varios componentes funcionales, entre los que se incluyen un servomotor, un reductor, un codificador y un controlador de motor. Algunos diseños también incorporan un freno electromagnético. Estos componentes se apoyan en estructuras mecánicas como carcasas, ejes de salida, asientos de rodamientos y bridas de montaje.
El rendimiento de una articulación robótica no solo depende de su motor y de su sistema de transmisión, sino también de la precisión dimensional y la calidad de montaje de sus componentes mecánicos. Los orificios de los rodamientos, la alineación de los ejes, las superficies de montaje y los elementos de conexión influyen en el funcionamiento de la articulación una vez montada.
Este artículo analiza los principales componentes de los módulos de articulaciones robóticas, las piezas mecánicas utilizadas en su fabricación, los procesos de fabricación habituales y los requisitos de precisión que conlleva la producción de componentes fiables para articulaciones robóticas.
¿Cuáles son los componentes principales de un módulo de articulación robótica?
Un módulo de articulación de robot es un conjunto electromecánico integrado diseñado para proporcionar un movimiento rotatorio controlado. Aunque su configuración varía en función de la aplicación del robot, la mayoría de los diseños combinan funciones de generación de potencia, reducción de velocidad, retroalimentación de movimiento y control en una estructura compacta.
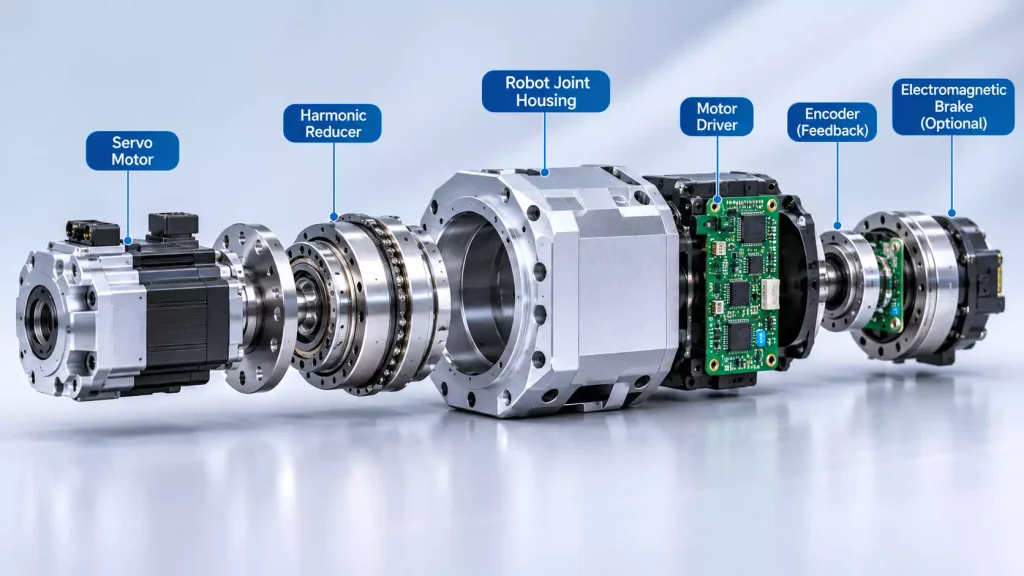
Servomotor: la fuente de energía de la articulación
El servomotor convierte la energía eléctrica en rotación mecánica y proporciona la fuerza motriz inicial para una articulación del robot.
A diferencia de los motores convencionales, que se utilizan para una simple rotación continua, los servomotores robóticos requieren un control preciso de la posición, una aceleración y desaceleración ágiles, y un par de salida constante.
Un reto habitual en el diseño es encontrar el equilibrio entre la velocidad del motor, el par y el tamaño total. Los motores de alta velocidad pueden proporcionar una potencia considerable en un diseño relativamente compacto, pero es posible que su salida directa no ofrezca el par suficiente para muchas aplicaciones robóticas. El uso de un motor más grande y de baja velocidad puede aumentar el peso y las dimensiones totales de la articulación.
Por este motivo, muchos diseños de articulaciones robóticas combinan un servomotor de alta velocidad con un reductor para alcanzar la velocidad y el par de salida necesarios.
La disposición de montaje del motor también es importante. Sus elementos de posicionamiento, orificios de fijación y superficies de conexión deben coincidir con la carcasa de la junta para garantizar una instalación precisa y una alineación correcta.
Reductor: control de la velocidad y aumento del par
El reductor es un componente clave del sistema de transmisión de una articulación robótica. Reduce la velocidad de rotación del motor al tiempo que aumenta el par de salida disponible.
Entre los tipos de reductores más habituales en robótica se encuentran:
- Reductores armónicos: Diseños compactos con elevadas relaciones de reducción y bajo juego, que se utilizan habitualmente en robots colaborativos, brazos robóticos ligeros y articulaciones de robots humanoides.
- Reductores para autocaravanas: Destacan por su rigidez, capacidad de carga y resistencia a los impactos, lo que los hace idóneos para las articulaciones de los robots industriales que soportan cargas más pesadas.
- Reductores planetarios: Ofrecen estructuras de transmisión compactas y un buen rendimiento, con aplicaciones en distintos sistemas de accionamiento robótico.
Cada tipo de reductor presenta características diferentes en cuanto a holgura, rigidez, rendimiento de transmisión, capacidad de par y precisión. La elección depende de la carga, la velocidad, los requisitos de movimiento y el espacio de instalación disponible de la unión.
Desde el punto de vista de la fabricación, el reductor también debe encajar con precisión en la estructura mecánica que lo rodea. Las dimensiones de montaje, los elementos de posicionamiento, los orificios de conexión y las superficies de contacto contribuyen todos ellos a un montaje correcto.
Controlador de motor: control del funcionamiento del motor
El controlador del motor convierte las órdenes de control del sistema de control del robot en señales eléctricas que accionan el servomotor.
Normalmente gestiona los bucles de control de corriente, velocidad y posición, al tiempo que ofrece funciones como la protección contra sobrecorriente, la supervisión de la temperatura y la detección de fallos.
No todas las articulaciones de los robots cuentan con su propio controlador. En algunos diseños, la electrónica del controlador se integra directamente en el módulo de la articulación, mientras que en otros se ubica en un armario de control externo o en un conjunto electrónico independiente.
Esta decisión de diseño influye en la disposición interna, las conexiones eléctricas, la gestión térmica y el espacio disponible para la instalación.
Codificador: suministro de información sobre la posición
Un codificador mide la posición rotacional y envía información al sistema de control del motor.
En los módulos de articulaciones robóticas se utilizan dos configuraciones habituales:
- Encoder del lado del motor: Mide la posición del rotor del motor y proporciona información para la conmutación del motor y el servocontrol.
- Codificador del lado de salida: Mide la posición del eje de salida del reductor, proporcionando información sobre el movimiento real de la articulación.
¿Por qué algunas articulaciones de robots de alto rendimiento utilizan dos codificadores?
El motor y el eje de salida están conectados mediante un reductor, lo que puede provocar deformaciones elásticas, errores de transmisión y pequeñas holguras. Por lo tanto, calcular la posición de salida basándose únicamente en la información de retroalimentación del lado del motor puede no reflejar fielmente la posición real bajo carga.
El uso de la retroalimentación tanto del lado del motor como del lado de salida puede ayudar a mejorar el control de posición y a compensar ciertos errores relacionados con la transmisión.
Freno electromagnético: mantenimiento de la posición de la unión
Se utiliza un freno electromagnético para mantener una articulación en su posición cuando el motor no la está accionando activamente.
Esto es especialmente importante en el caso de los ejes y articulaciones verticales de los robots que soportan cargas gravitatorias. Si se produce un corte de corriente, el freno puede ayudar a evitar que la articulación gire de forma involuntaria bajo el peso de la estructura acoplada.
Sin embargo, no todas las articulaciones de un robot necesitan un freno. Su inclusión depende de la carga de la articulación, la orientación de montaje, los requisitos de seguridad y el diseño mecánico general.
En el caso de los sistemas robóticos ligeros, también hay que tener en cuenta las dimensiones y el peso del freno a la hora de diseñar la estructura integrada de la articulación.
¿Qué piezas mecánicas componen el módulo de articulación de un robot?
El motor, el reductor, el controlador y el codificador proporcionan las principales funciones de transmisión de potencia y control. Sin embargo, estos componentes no pueden funcionar como un conjunto completo sin una estructura mecánica de soporte.
Un módulo de articulación de un robot también contiene piezas mecánicas de precisión que sujetan, posicionan, conectan y sostienen sus componentes funcionales.
Carcasa de la articulación del robot
La carcasa de la articulación del robot es uno de los principales componentes estructurales. Proporciona espacio de montaje y soporte mecánico para el motor, el reductor, los rodamientos y otros conjuntos internos.
Dependiendo del diseño de la junta, la carcasa puede tener una estructura cilíndrica, tubular, rectangular o con múltiples cavidades.
Entre los requisitos habituales de fabricación se incluyen:
- Dimensiones precisas de las cavidades de montaje del motor y del reductor.
- Orificios de los rodamientos de gran precisión y sus posiciones relativas.
- Planitud y perpendicularidad de las superficies de montaje.
- Ubicaciones exactas de los orificios roscados, los orificios de referencia y los elementos de unión.
- Un espesor de pared uniforme y una rigidez estructural suficiente.
Las aleaciones de aluminio se utilizan habitualmente para fabricar las carcasas de las articulaciones de los robots debido a su peso relativamente reducido, su buena maquinabilidad y su conductividad térmica.
Sin embargo, las carcasas de paredes delgadas y las estructuras complejas con múltiples cavidades pueden deformarse durante el mecanizado CNC. Las fuerzas de sujeción, las fuerzas de corte y las tensiones residuales del material pueden afectar a las dimensiones finales.
Por lo tanto, una sujeción adecuada de la pieza, la planificación de la secuencia de mecanizado y la selección de los parámetros de corte son aspectos importantes a la hora de fabricar estos componentes.
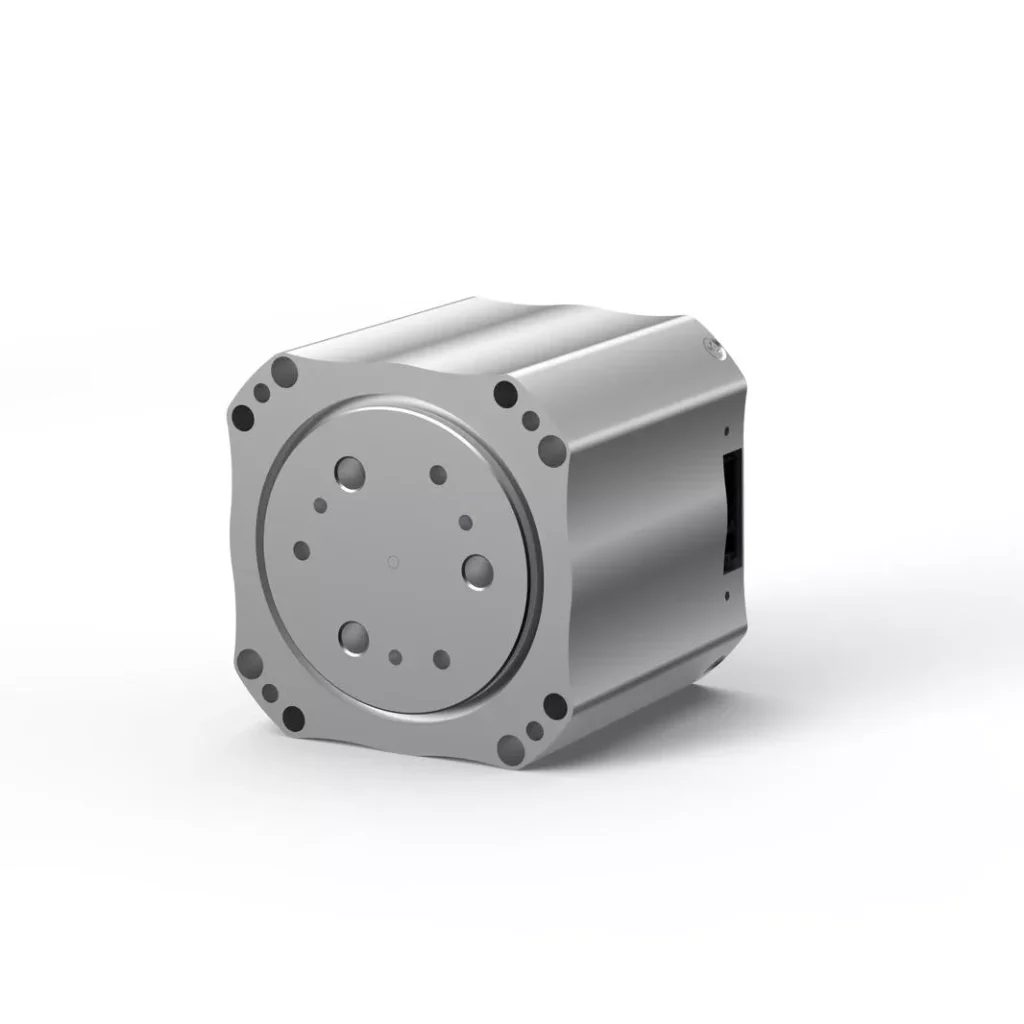
Ejes de salida y bridas
El eje de salida transmite el par del reductor a la estructura mecánica externa, mientras que la brida de salida sirve de interfaz de conexión para los eslabones del robot y otros componentes móviles.
Estas piezas pueden presentar varios diámetros escalonados, rebordes, asientos de cojinetes, orificios roscados y elementos de posicionamiento.
Entre las consideraciones importantes relacionadas con la fabricación se incluyen:
- Concentricidad entre las distintas secciones del eje.
- Precisión dimensional de las superficies de montaje de los rodamientos.
- Planicidad y perpendicularidad de las caras de las bridas.
- Precisión posicional de los orificios de fijación y roscados.
- Excentricidad de los extremos de los ejes y de las superficies de unión de las bridas.
Durante el mecanizado, hay que tener en cuenta la relación dimensional entre el eje de salida, los cojinetes y el reductor. El hecho de que se respete la tolerancia de diámetro de una pieza concreta no garantiza necesariamente que el eje completo cumpla los requisitos de montaje.
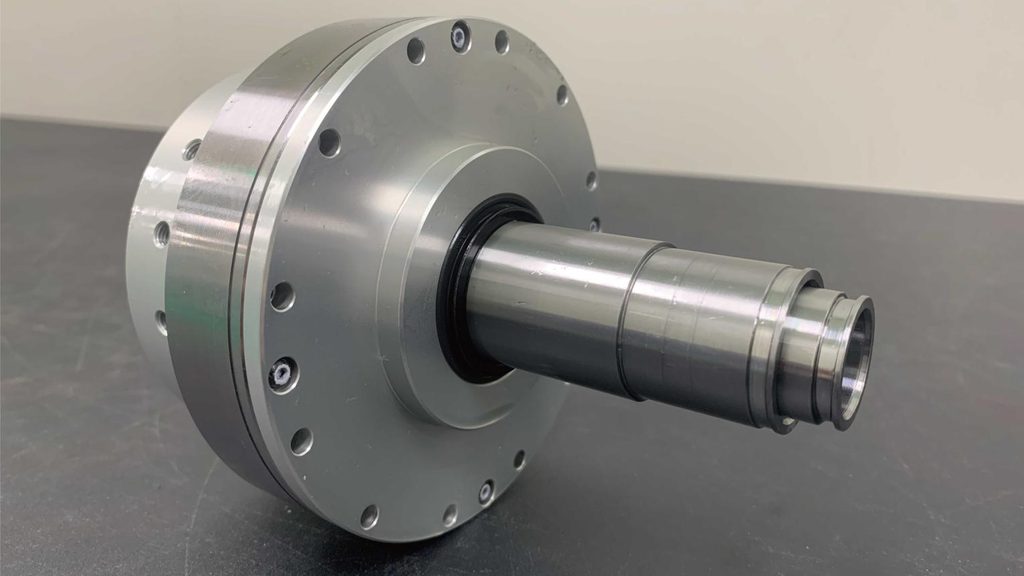
Asientos de rodamientos y componentes de montaje
Los asientos de rodamientos y los componentes de montaje sostienen los elementos giratorios y mantienen las posiciones relativas de los ejes, los reductores y otros conjuntos mecánicos.
Estas piezas suelen presentar orificios de precisión, rebordes de posicionamiento y elementos de fijación.
La precisión del diámetro interior del rodamiento es especialmente importante. Un diámetro interior demasiado grande o demasiado pequeño puede afectar al ajuste entre el rodamiento y su alojamiento. Las desviaciones en la circularidad o la posición también pueden influir en la precisión del montaje y en el funcionamiento del rodamiento.
En el caso de estructuras que contengan varios puntos de apoyo, la alineación y las posiciones relativas de los orificios también deben cumplir los requisitos de diseño especificados.
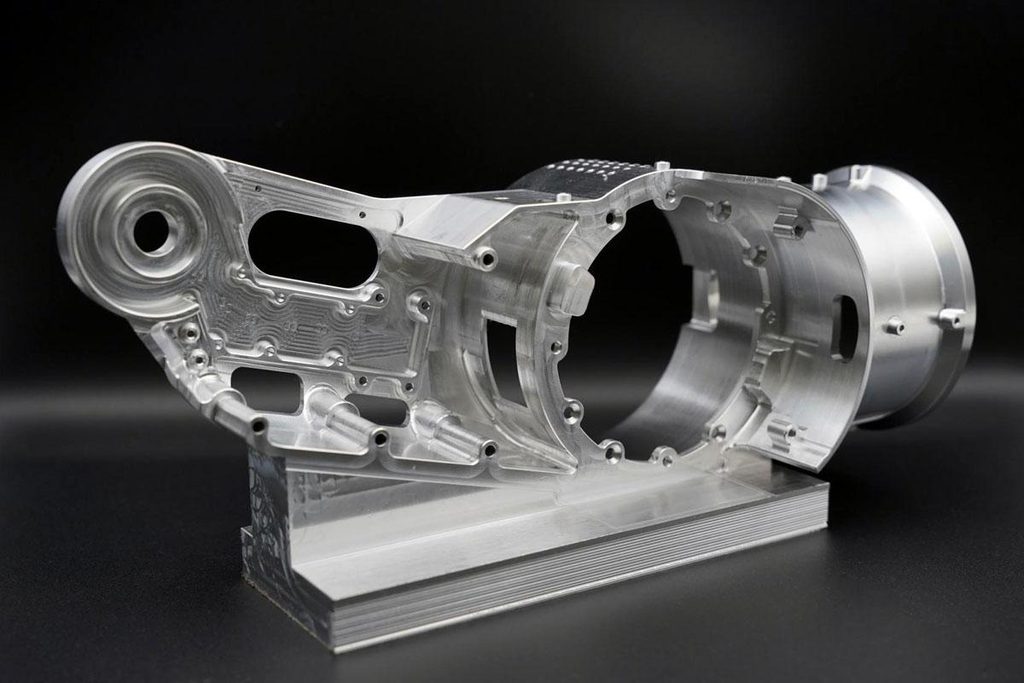
Tapas de los extremos del motor y placas de conexión
Las tapas de los extremos de los motores y las placas de conexión se utilizan para fijar los motores, unir las distintas secciones de la carcasa y proporcionar superficies de referencia para el montaje.
Entre sus características típicas se incluyen los salientes de fijación del motor, los orificios de montaje, los orificios roscados y las superficies de conexión escalonadas.
Aunque estas piezas puedan parecer relativamente sencillas, sus cotas de posicionamiento y la ubicación de los orificios influyen en la precisión con la que el motor se alinea con la carcasa que lo rodea.
En los módulos compactos de articulaciones robóticas, varios componentes mecánicos deben encajar entre sí en un espacio de instalación limitado. Las desviaciones dimensionales de las piezas individuales pueden acumularse y afectar al montaje final.
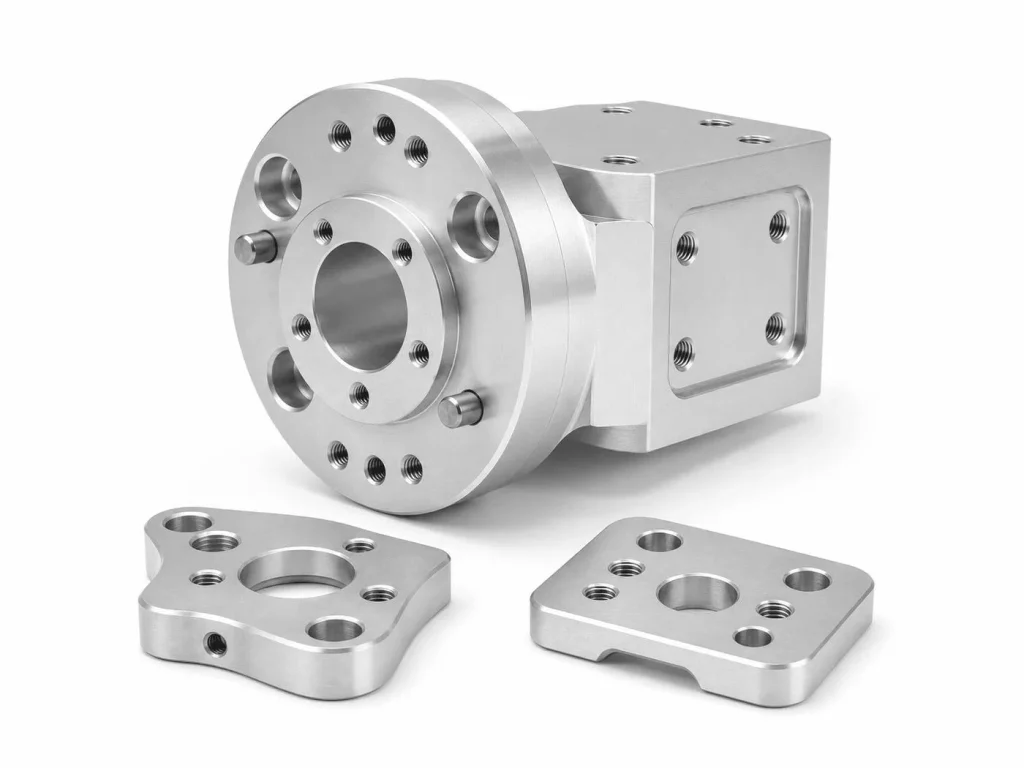
Procesos de fabricación utilizados para los componentes de las articulaciones de los robots
Los componentes de las articulaciones de los robots presentan diferentes geometrías, materiales y requisitos dimensionales. Por lo tanto, sus procesos de fabricación deben seleccionarse en función de la estructura de la pieza, las tolerancias, los requisitos de superficie y las cantidades de producción.
El fresado CNC, el torneado CNC, el taladrado, el roscado y el acabado de superficies se encuentran entre los procesos más habituales utilizados para fabricar componentes de precisión para articulaciones robóticas.
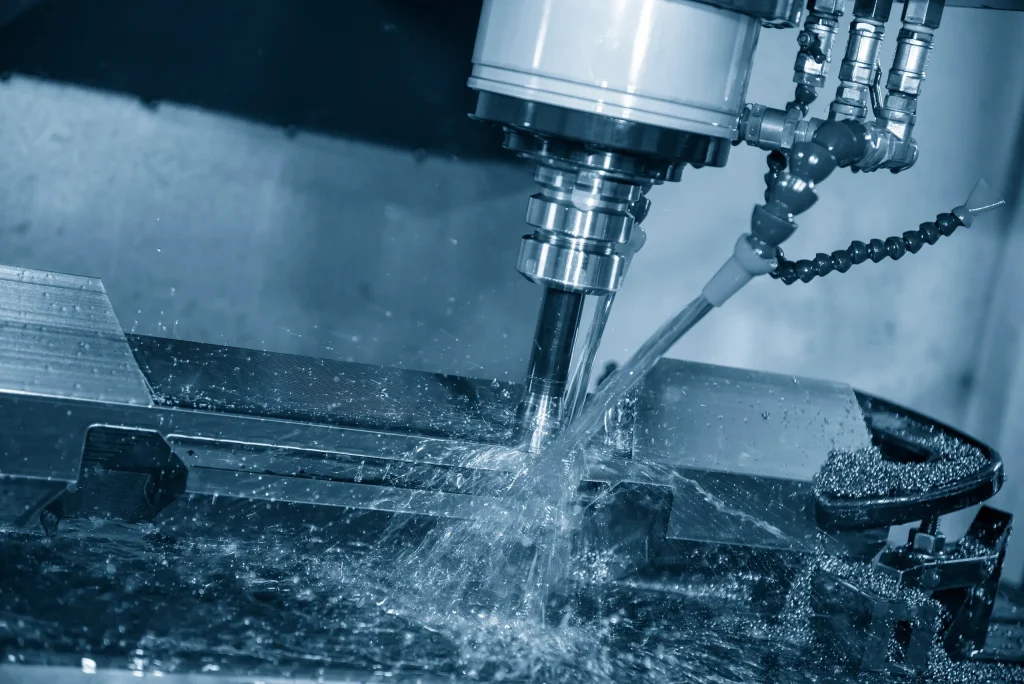
Fresado CNC para carcasas de juntas complejas
El fresado CNC se utiliza ampliamente para fabricar carcasas de articulaciones de robots con perfiles externos complejos, cavidades internas, superficies escalonadas y orificios multidireccionales.
Por ejemplo, la carcasa de una junta de aluminio puede requerir el mecanizado de una cavidad para el motor, una superficie de montaje del reductor, un asiento para el cojinete y varios orificios roscados. Estas características se distribuyen por diferentes superficies y exigen un control minucioso de las referencias de mecanizado y de las secuencias de operación.
En función de la geometría de la pieza, se puede optar por un mecanizado CNC de tres, cuatro o cinco ejes.
El mecanizado multieje puede reducir los reposicionamientos repetidos y ayudar a mantener las relaciones posicionales entre los distintos elementos. Sin embargo, la estrategia de mecanizado adecuada sigue dependiendo de la accesibilidad de la herramienta, las condiciones de sujeción de la pieza, la geometría de la misma y los requisitos de tolerancia.
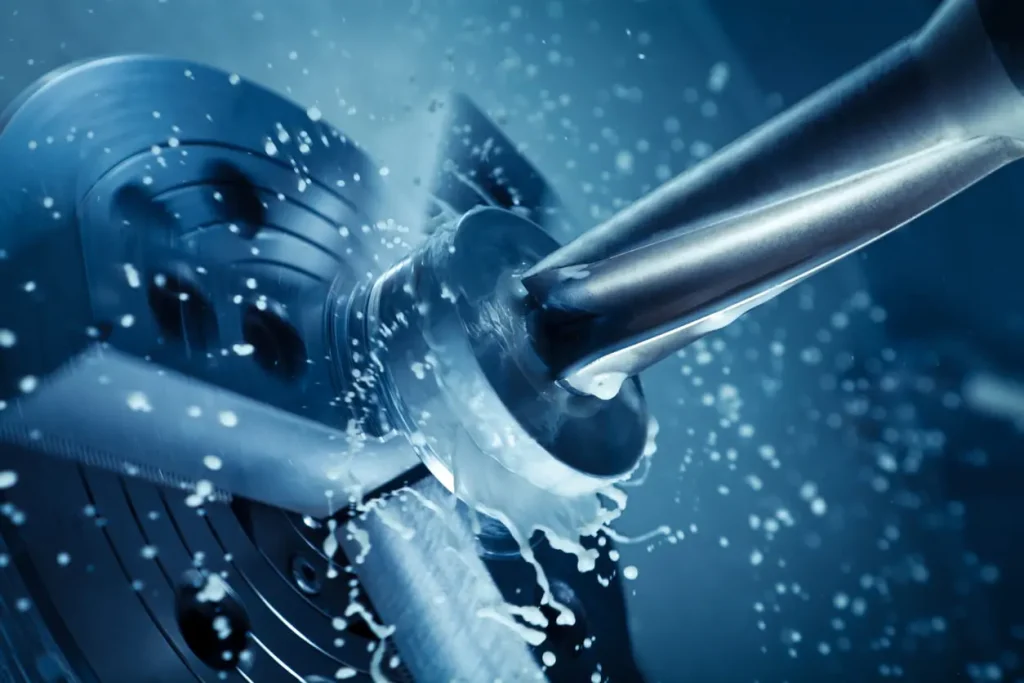
Torneado CNC para ejes de salida y componentes cilíndricos
El torneado CNC se utiliza habitualmente para fabricar ejes de salida, manguitos, anillos de posicionamiento y otros componentes giratorios.
Entre las características típicas del mecanizado se incluyen:
- Diámetros externos y diámetros internos.
- Secciones escalonadas y rebordes.
- Caras finales y chaflanes.
- Ranuras y roscas.
- Superficies de montaje de los rodamientos.
En el caso de los ejes de salida de las articulaciones de los robots, el control del diámetro y la longitud es solo una parte de los requisitos. La concentricidad entre las secciones del eje, la circularidad y el acabado superficial también son importantes.
En el caso de los componentes que combinan operaciones de torneado y fresado, una estrategia de mecanizado adecuada puede reducir las repetidas configuraciones y ayudar a mantener las relaciones dimensionales.
Taladrado, roscado y mecanizado de orificios de precisión
Los componentes de las articulaciones de los robots suelen presentar numerosos orificios de fijación, orificios de posicionamiento y orificios roscados.
Estas características fijan el motor, el reductor, los asientos de los rodamientos y las estructuras de conexión externas. Los requisitos de fabricación incluyen no solo el diámetro de los orificios y las dimensiones de la rosca, sino también la separación entre orificios, la profundidad, la precisión posicional y la perpendicularidad.
En el caso de elementos de precisión, como los orificios para rodamientos y los orificios de posicionamiento, puede ser necesario realizar operaciones adicionales, como el mandrinado, el escariado u otros procesos de acabado.
En el caso de las carcasas con orificios distribuidos en varias superficies, es necesario planificar cuidadosamente las referencias de mecanizado y las secuencias de operaciones para mantener sus posiciones relativas.
Acabado de superficies y operaciones secundarias
Los componentes de las articulaciones de los robots también requieren protección y acabado de la superficie de acuerdo con sus requisitos funcionales y ambientales.
Entre los procesos de acabado más habituales se incluyen:
- Anodizado: Se utiliza con frecuencia en carcasas de aluminio y componentes de montaje para mejorar la resistencia a la corrosión y proporcionar diferentes acabados superficiales.
- Chorro de arena: Crea una textura superficial uniforme y mejora el aspecto visual.
- Pasivación: Se utiliza en determinados componentes de acero inoxidable para mejorar su resistencia a la corrosión.
- Rectificado de precisión: Se aplica a superficies que requieren un control dimensional más estricto y una mejor calidad superficial.
- Desbarbado: Elimina los bordes afilados y las rebabas de mecanizado que podrían dificultar el montaje o el funcionamiento.
El acabado superficial debe considerarse parte del proceso de fabricación dimensional. Por ejemplo, el anodizado modifica las dimensiones superficiales de los componentes de aluminio. Por lo tanto, el espesor del recubrimiento y las dimensiones finales de ajuste deben tenerse en cuenta antes de finalizar el mecanizado.
En el caso de los orificios de rodamientos de precisión, los rebordes de posicionamiento y otras superficies de acoplamiento, puede ser necesario aplicar una capa de enmascaramiento o un acabado adicional, en función de los requisitos del plano.
Requisitos críticos de precisión para los componentes de las articulaciones de los robots
Los componentes de las articulaciones de los robots suelen presentar múltiples características de mecanizado que deben cumplir simultáneamente requisitos dimensionales y geométricos. Una pieza puede cumplir una tolerancia dimensional concreta y, aun así, no satisfacer los requisitos geométricos generales o de montaje.
Hay varios factores de precisión que revisten especial importancia.
Tolerancias dimensionales y requisitos de ajuste
Los orificios de los rodamientos, los ejes de salida, las cavidades de montaje del motor y los elementos de posicionamiento del reductor requieren tolerancias dimensionales que se determinan en función de sus funciones previstas.
Algunos ejemplos son:
- El ajuste entre el anillo interior de un rodamiento y el eje.
- El ajuste entre el anillo exterior de un rodamiento y el orificio del alojamiento.
- Dimensiones de posicionamiento e interfaces de montaje del reductor.
- Dimensiones de conexión entre el motor y la placa de montaje.
Estos ajustes deben determinarse en función del tipo de rodamiento, la carga, la velocidad de rotación y el método de montaje. Rara vez resulta adecuado aplicar la misma tolerancia a todos los elementos de montaje.
Concentricidad, perpendicularidad y precisión de posición
Muchos componentes de las articulaciones de los robots presentan características que deben mantener relaciones geométricas específicas.
Por ejemplo, puede ser necesario que varias secciones del eje permanezcan concéntricas. Los orificios de los rodamientos deben mantener las posiciones especificadas con respecto a otros elementos de referencia. Las caras de las bridas de salida también pueden requerir una perpendicularidad y una excentricidad controladas.
Estas características geométricas afectan a la alineación de los componentes y pueden influir en el estado de funcionamiento de los conjuntos giratorios.
Por lo tanto, es fundamental establecer puntos de referencia de mecanizado adecuados. Cuando es posible mecanizar varias características críticas a partir de superficies de referencia uniformes, suele resultar más fácil controlar sus posiciones relativas.
Acabado superficial y calidad de la superficie de contacto
Las distintas zonas de un componente de la articulación de un robot requieren distintos niveles de acabado superficial.
Una superficie externa no funcional no requiere necesariamente la misma rugosidad que una superficie de ajuste de un cojinete, una superficie de estanqueidad o una superficie de posicionamiento de precisión.
Una rugosidad excesiva en una superficie de acoplamiento puede afectar a las condiciones de contacto y a la calidad del montaje. Otras áreas funcionales pueden tener requisitos específicos en cuanto a la superficie relacionados con la fricción, la estanqueidad o el desgaste.
Por lo tanto, las especificaciones relativas al acabado superficial deben establecerse en función de la finalidad de cada zona, en lugar de aplicar el mismo requisito a todo el componente.
Diseño ligero y rigidez estructural
La construcción ligera es un factor importante a tener en cuenta en los robots colaborativos y los robots humanoides.
Las carcasas de aleación de aluminio pueden reducir el peso del conjunto, pero las estructuras de paredes delgadas son más susceptibles a la deformación provocada por las fuerzas de corte, las fuerzas de sujeción y las tensiones residuales.
Entre las consideraciones relativas a la fabricación se incluyen:
- Distribución del espesor de las paredes y rigidez estructural.
- Posiciones de sujeción de la pieza y fuerza de sujeción.
- Secuencias de desbaste y acabado.
- Parámetros de corte y margen de mecanizado.
- Alivio de tensiones y nueva inspección dimensional cuando sea necesario.
Un diseño ligero no consiste simplemente en reducir el grosor de las paredes. Requiere encontrar un equilibrio entre el peso, la resistencia, la rigidez y la viabilidad de fabricación.
Retos habituales en la fabricación de componentes para articulaciones de robots
Comprender las tolerancias requeridas es solo una parte de la fabricación de precisión. El siguiente reto consiste en cumplir estos requisitos de forma sistemática durante la producción real.
Los componentes de las articulaciones de los robots suelen combinar geometrías complejas, múltiples características de precisión y relaciones de montaje exigentes. Hay varios retos de fabricación que merecen una atención especial.
Deformación de carcasas de pared delgada durante el mecanizado CNC
Las carcasas de aluminio de pared delgada son un ejemplo típico de los retos que plantea el mecanizado de precisión en el ámbito de la robótica.
Dado que sus paredes tienen una rigidez limitada, pueden deformarse bajo la acción de las fuerzas de sujeción y corte. Una carcasa puede mantener su forma mientras está sujeta, pero recuperar su forma original una vez liberada la sujeción, lo que da lugar a desviaciones dimensionales.
Existen varias medidas de fabricación que pueden ayudar a reducir este riesgo:
- Utiliza métodos de sujeción adecuados para evitar fuerzas de sujeción concentradas.
- Planifica las operaciones de desbaste y acabado en función de la estructura de la pieza.
- Controla los parámetros de profundidad de corte y avance.
- Vuelve a comprobar las dimensiones críticas tras soltar las abrazaderas.
- Recurre al mecanizado por etapas cuando sea necesario para reducir la deformación.
Mantener la precisión posicional en múltiples orificios de precisión
Las carcasas de las articulaciones de los robots suelen incluir orificios de fijación para los motores, orificios de posicionamiento para los reductores y alojamientos para los rodamientos.
Estas características no son independientes. Deben mantener unas relaciones específicas de posición, ángulo y alineación.
Los cambios frecuentes en las referencias de sujeción de la pieza pueden provocar errores de posicionamiento acumulados, lo que afecta a la relación entre los distintos orificios.
Por lo tanto, antes de iniciar la producción se debe establecer un sistema de referencia de mecanizado adecuado, seguido de una secuencia de operaciones que mantenga las relaciones posicionales requeridas.
Cómo conseguir ajustes uniformes entre los componentes de acoplamiento
Un módulo de articulación de un robot puede contener varios componentes mecánicos fabricados por separado, entre los que se incluyen carcasas, ejes de salida, asientos de rodamientos y bridas de conexión.
Aunque cada componente cumpla su tolerancia dimensional individual, una combinación inadecuada de tolerancias puede seguir causando problemas de montaje.
Entre los ejemplos se incluyen ajustes excesivamente apretados, desviaciones en el posicionamiento y conexiones inconsistentes.
Por lo tanto, en el proceso de fabricación no solo deben tenerse en cuenta las dimensiones de cada pieza, sino también las relaciones funcionales entre los componentes que encajan entre sí.
Las dimensiones críticas de ajuste deben evaluarse teniendo en cuenta el plano técnico, el esquema de tolerancias y los requisitos de montaje.
Control de las variaciones dimensionales tras el tratamiento superficial
El anodizado, el recubrimiento y otros procesos de acabado superficial pueden alterar las dimensiones finales de un componente.
En el caso de las superficies externas no funcionales, estos cambios pueden tener un efecto mínimo. Sin embargo, los cambios dimensionales en los orificios de los cojinetes, los rebordes de posicionamiento y los elementos de montaje de precisión pueden afectar al montaje final.
Antes del mecanizado, deben determinarse los requisitos de tratamiento de superficies. Es posible que las zonas de ajuste funcional requieran enmascaramiento o un acabado adicional, mientras que deben establecerse los márgenes de mecanizado adecuados para las superficies recubiertas.
Control de calidad de componentes de articulaciones de robots de precisión
El control de calidad no se limita a comprobar si las dimensiones individuales se encuentran dentro de los límites de tolerancia. También debe verificar las características geométricas críticas, la calidad de la superficie y las dimensiones relacionadas con el montaje.
Inspección dimensional
Entre los instrumentos de inspección más habituales se encuentran:
- Calibres y micrómetros para medidas externas y mediciones generales.
- Calibres de diámetro interior para los orificios de los rodamientos y otros diámetros internos.
- Calibres de altura para medidas escalonadas y mediciones verticales.
- Calibres de precisión para tamaños de orificios y dimensiones de acoplamiento específicos.
Las dimensiones críticas, como los orificios de los rodamientos y las superficies de ajuste del eje de salida, deben inspeccionarse utilizando instrumentos adecuados a sus requisitos de tolerancia.
Inspección de tolerancias geométricas
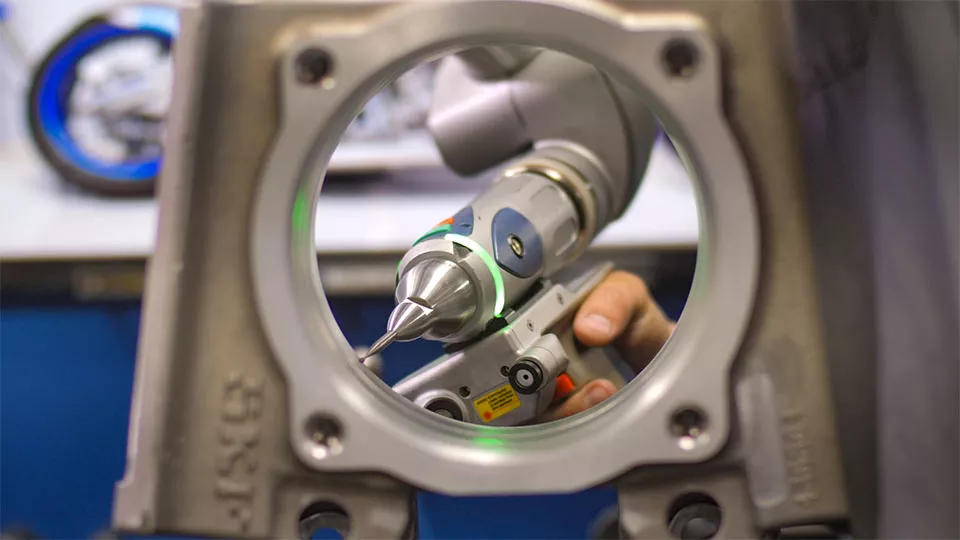
En el caso de los componentes complejos de las articulaciones de los robots, es posible que las herramientas de medición convencionales no sean suficientes para verificar todas las relaciones geométricas.
Una máquina de medición por coordenadas (CMM) puede inspeccionar múltiples características y sus relaciones espaciales, entre ellas:
- Posición del hoyo.
- Planitud y perpendicularidad.
- Concentricidad y características geométricas relacionadas.
- Perfiles complejos y características dimensionales.
En el caso de las carcasas con múltiples referencias de montaje y patrones de orificios complejos, la inspección mediante máquina de medición por coordenadas (CMM) proporciona datos dimensionales más completos.
Calidad de la superficie y documentación de la calidad
En función del plano técnico, las inspecciones adicionales pueden incluir la medición de la rugosidad superficial, la inspección de rebabas, comprobaciones visuales y la detección de arañazos u otros defectos superficiales.
En el caso de los proyectos que requieran documentación formal sobre la calidad, los fabricantes también pueden facilitar:
- Informes de inspección del primer artículo (FAI).
- Informes de inspección dimensional.
- Informes de ensayo de materiales (MTR).
- Registros pertinentes sobre el tratamiento de superficies.
Estos registros de inspección y documentos de trazabilidad de los materiales ayudan a los clientes a comprobar si los componentes suministrados cumplen con sus requisitos técnicos.
Cómo elegir un socio fabricante de componentes para articulaciones de robots
Los componentes de las articulaciones de los robots suelen presentar geometrías complejas, múltiples características de precisión y requisitos de montaje exigentes. Por lo tanto, la elección de un socio de fabricación debería ir más allá de la simple comparación del número de máquinas o de los presupuestos.
Hay varias funciones que merece la pena evaluar.
Capacidad para el mecanizado de piezas complejas
Las carcasas de las articulaciones de los robots suelen presentar elementos poligonales, cavidades internas y orificios de precisión. Un fabricante debe disponer de capacidades adecuadas de fresado CNC, torneado y mecanizado multieje, y ser capaz de seleccionar los procesos en función de la geometría de la pieza.
Conocimiento de la GD&T y de los requisitos de montaje
En el caso de los asientos de rodamientos, los ejes de salida y las bridas de conexión, el fabricante debe comprender las tolerancias dimensionales, las tolerancias geométricas y los requisitos de ajuste, en lugar de considerar cada dimensión como una medida aislada.
Experiencia en materiales y acabados superficiales
Los distintos materiales presentan características de mecanizado, riesgos de deformación y requisitos de acabado diferentes. Un fabricante competente debe ser capaz de evaluar la elección de los materiales y los métodos de fabricación en función de la aplicación prevista del componente.
Capacidades de control de calidad
En el caso de los componentes robóticos de precisión, es importante evaluar si el proveedor dispone de equipos de medición por coordenadas (CMM), instrumentos de medición de precisión y procedimientos de inspección adecuados. También resulta muy útil que pueda facilitar registros de inspección dimensional.
Fabricación a medida y apoyo a la producción
Los proyectos de desarrollo de robots pueden comenzar con prototipos y pequeñas series de producción antes de pasar a cantidades mayores. Un socio fabricante debe ser capaz de adaptarse a los cambios en los requisitos del proyecto y en los volúmenes de producción.
Xtmade: Fabricación a medida de componentes robóticos de precisión
Xtmade es un fabricante especializado en mecanizado de precisión a medida con sede en Shenzhen (China), que se dedica a la fabricación de componentes metálicos y de plásticos técnicos para robótica, automatización y otras aplicaciones industriales.
En cuanto a los componentes mecánicos utilizados en los módulos de articulaciones de robots —incluidas carcasas, ejes de salida, bridas de conexión, placas de montaje y otras piezas estructurales de precisión—, los fabricamos según los planos CAD, las especificaciones técnicas o las muestras físicas que nos facilite el cliente.
Nuestro proceso de fabricación tiene en cuenta la geometría de las piezas, las características de los materiales, los puntos de referencia de mecanizado, las tolerancias dimensionales y los requisitos de acabado superficial. Se utilizan procedimientos adecuados de mecanizado e inspección para controlar la calidad final de los componentes.
Nuestras capacidades de fabricación incluyen:
- Mecanizado CNC de aleaciones de aluminio, aceros inoxidables, aceros aleados y plásticos técnicos.
- Fresado CNC de tres, cuatro y cinco ejes.
- Torneado CNC y mecanizado de componentes estructurales complejos.
- Taladrado, mandrinado y roscado de precisión.
- Anodizado, chorro de arena y otros procesos de acabado de superficies.
- Medición con máquina de coordenadas (CMM) e inspección dimensional.
Tanto si necesitas carcasas para articulaciones de robots, ejes de precisión, componentes de montaje u otras piezas mecánicas complejas, Xtmade puede proporcionarte mecanizado CNC robótico a medida basándonos en sus diseños actuales y requisitos técnicos.
Envíe sus planos técnicos en 2D, archivos CAD en 3D y especificaciones de materiales para que podamos evaluar su fabricación y elaborarle un presupuesto.
Conclusión
Los módulos de articulaciones robóticas integran la generación de potencia, la transmisión, el control de movimiento y las estructuras mecánicas en un sistema electromecánico compacto. Mientras que los motores y los reductores proporcionan las funciones fundamentales de accionamiento y transmisión, los componentes mecánicos —como las carcasas, los ejes de salida, los asientos de rodamientos y las bridas de conexión— constituyen la base estructural necesaria para un montaje preciso y un funcionamiento estable.
Desde el control de la deformación en carcasas de pared delgada hasta la precisión del diámetro interior de los cojinetes y las relaciones de ajuste entre los distintos componentes, cada fase de fabricación puede influir en el rendimiento y la fiabilidad del ensamblaje.
Por lo tanto, la fabricación de componentes fiables para las articulaciones de los robots requiere algo más que cumplir con las tolerancias dimensionales individuales. Implica un control coordinado de la geometría de las piezas, los procesos de mecanizado, la precisión geométrica, la calidad de la superficie y los requisitos de montaje.


