
CNC-Bearbeitung für Roboterbauteile: Von der Konstruktionsprüfung bis zur Präzisionsfertigung
Roboterbauteile sind nicht einfach nur Metallteile, die gemäß den Maßangaben in den Zeichnungen bearbeitet werden müssen. Ihre Geometrie, ihr Gewicht, ihre mechanische Festigkeit, ihre Befestigungsschnittstellen und ihre Montageverhältnisse beeinflussen allesamt, wie sie hergestellt werden sollten.
Eine Halterung mag relativ einfach erscheinen, doch ihre Befestigungslöcher müssen unter Umständen mit mehreren benachbarten Bauteilen fluchten. Ein leichter Aluminiumrahmen kann tiefe Aussparungen und dünne Wände aufweisen, die sich nur schwer verformungsfrei bearbeiten lassen. Ein Gelenkgehäuse erfordert möglicherweise mehrere sich kreuzende Bohrungen mit engen Positionstoleranzen, um die Ausrichtung der inneren mechanischen Bauteile zu gewährleisten.
Diese Anforderungen machen die Fertigung von Roboterkomponenten sowohl zu einer Herausforderung bei der Prozessplanung als auch bei der Bearbeitung.
Bei Xtmade gehen wir bei der Fertigung maßgeschneiderter Roboterkomponenten von der Perspektive des fertigen Bauteils und dessen funktionalen Anforderungen aus. Ausgehend von den vom Kunden bereitgestellten technischen Zeichnungen, CAD-Dateien, Mustern und Spezifikationen bewerten wir Material, Geometrie, Bearbeitungszugang, Werkstückspannung, Toleranzen und Prüfanforderungen, bevor wir den Fertigungsweg festlegen.
Dieser Artikel befasst sich mit den fertigungstechnischen Aspekten, die die CNC-Bearbeitung von Roboterkomponenten beeinflussen – von der ersten Konstruktionsprüfung bis hin zur Produktion und Qualitätsprüfung.
Warum die Fertigung von Roboterbauteilen eine sorgfältige Fertigungsplanung erfordert
Robotersysteme bestehen aus einer Vielzahl von baulichen und mechanischen Komponenten. Diese Teile tragen bewegliche Baugruppen, verbinden Aktuatoren und Getriebesysteme, gewährleisten die Einhaltung von Positionsverhältnissen und schützen die inneren Mechanismen.
Im Gegensatz zu vielen herkömmlichen, maschinell bearbeiteten Bauteilen vereinen Roboterstrukturen häufig mehrere funktionale Anforderungen in einer relativ kompakten Bauweise.
Tragfähigkeit und Leichtbauweise
Die Gewichtsreduzierung ist ein wichtiger Aspekt bei der Konstruktion von Robotern, insbesondere bei beweglichen Baugruppen wie Armen, Beinen und Gelenken. Aluminiumlegierungen wie 6061 und 7075 werden häufig gewählt, da sie ein vorteilhaftes Verhältnis zwischen Festigkeit, Gewicht und Bearbeitbarkeit bieten.
Um das Gewicht zu reduzieren, können Konstrukteure Aussparungen, Hohlprofile, Versteifungsrippen und dünnwandige Strukturen einbauen. Diese Merkmale können zwar den Materialverbrauch senken, verringern jedoch auch die Steifigkeit des Werkstücks während der Bearbeitung.
Ein Bauteil, das im zusammengebauten Zustand ausreichend steif ist, kann deutlich an Stabilität verlieren, wenn aus dem ursprünglichen Rohling erhebliche Materialmengen entfernt wurden.
Präzision bei Anschluss- und Befestigungsschnittstellen
Roboterkomponenten arbeiten selten eigenständig. Sie werden mit Lagern, Wellen, Aktuatoren, Befestigungselementen, Sensoren und anderen mechanischen Bauteilen zusammengebaut.
Folglich gehen die Fertigungsanforderungen über die einzelnen Abmessungen hinaus. Die Lage der Bohrungen, die Ausrichtung der Bohrungen, die Ebenheit der Befestigungsfläche sowie die Rechtwinkligkeit und die Konzentrizität können sich alle auf die Endmontage auswirken.
So kann beispielsweise eine Befestigungsbohrung zwar den vorgegebenen Durchmesser aufweisen, aber dennoch im Verhältnis zum Hauptbezugspunkt des Bauteils falsch positioniert sein. Diese Unterscheidung ist besonders wichtig, wenn mehrere Bauteile zu einer mechanisch ausgerichteten Baugruppe zusammengefügt werden müssen.
Komplexe Geometrie bei begrenztem Bearbeitungsraum
Kompakte Roboterkonstruktionen weisen häufig sich kreuzende Bohrungen, schmale Schlitze, vertiefte Befestigungselemente, innere Hohlräume und abgewinkelte Flächen auf.
Diese Merkmale können den Zugang des Werkzeugs einschränken und die Werkstückspannung erschweren. Es kann vorkommen, dass ein Werkzeug eine Oberfläche zwar geometrisch erreichen kann, aber dennoch nicht genügend Freiraum für den Halter, die Spindel oder die umgebende Spannvorrichtung vorhanden ist.
Der Bearbeitungsprozess muss daher die gesamte Werkzeugbaugruppe und die Schnittrichtung berücksichtigen und darf sich nicht nur auf das Schneidwerkzeug allein beschränken.
Beginnen Sie mit der Zeichnung: Was wir vor der Bearbeitung prüfen
Ein zuverlässiger Fertigungsprozess beginnt bereits, bevor das Werkstück in die Maschine eingelegt wird. Die technische Zeichnung und das 3D-Modell liefern die notwendigen Informationen, um festzustellen, ob das Bauteil effizient und in gleichbleibender Qualität bearbeitet werden kann.
Bei Xtmade konzentriert sich die erste Fertigungsprüfung auf mehrere miteinander verbundene Bereiche.
Auswahl von Materialien und Rohstoffen
Das angegebene Material beeinflusst die Schnittbedingungen, die Werkzeugauswahl, das Bearbeitungsaufmaß und mögliche Verformungen.
So eignen sich beispielsweise die Aluminiumgüten 6061 und 7075 zwar beide für Strukturbauteile in Robotern, weisen jedoch nicht identische mechanische Eigenschaften oder ein identisches Bearbeitungsverhalten auf. Auch ihre Härtezustände und die vorgesehenen Anwendungsbereiche sollten berücksichtigt werden.
Bei Stahlbauteilen beeinflussen die festgelegte Güteklasse und der Wärmebehandlungszustand die Schnittkräfte sowie die Reihenfolge der Bearbeitungsschritte. Wenn ein Bauteil wärmebehandelt werden muss, sollten im Prozessplan mögliche Maßänderungen berücksichtigt werden sowie die Frage, ob anschließende Endbearbeitungsschritte erforderlich sind.
Auch die Abmessungen des Rohteils spielen eine Rolle. Ein unnötig großer Bearbeitungsaufschlag erhöht den Materialabtrag und die Bearbeitungszeit, während ein zu geringer Aufschlag es erschweren kann, alle Oberflächen sauber zu bearbeiten oder Toleranzen im Rohteil auszugleichen.
Daher prüfen wir gemeinsam die Materialspezifikation, die Rohteilabmessungen und die Geometrie des Fertigteils, bevor wir den Bearbeitungsablauf festlegen.
Datumsstruktur und kritische Maße
Nicht alle Maße eines Roboterbauteils sind von gleicher funktionaler Bedeutung.
Einige Maße legen die Gesamtkontur fest, während andere bestimmen, wie das Bauteil mit benachbarten Strukturen verbunden ist. Letztere erfordern oft eine sorgfältigere Kontrolle.
Bei der Zeichnungsprüfung ermitteln wir:
- Primäre und sekundäre Bezugssysteme.
- Kritische Befestigungslöcher und Gewindeelemente.
- Lagersitze und Wellenanschlüsse.
- Anforderungen an Ebenheit und Rechtwinkligkeit.
- Anforderungen an die Bohrungsposition und die Rundlaufgenauigkeit.
- Maße, die durch nachfolgende Oberflächenbehandlungen beeinflusst werden.
Diese Überprüfung hilft dabei, festzustellen, welche Flächen zuerst bearbeitet werden sollten und welche Merkmale eine gemeinsame Einrichtung erfordern.
Wenn zwei Bohrungen eine präzise Lagebeziehung zueinander einhalten müssen, kann ihre Bearbeitung in getrennten Aufspannungen zu unnötigen Positionierunsicherheiten führen. Sofern es die Geometrie zulässt, lässt sich die relative Genauigkeit dieser Merkmale verbessern, indem sie ausgehend von einem gemeinsamen Bezugspunkt und einer gemeinsamen Aufspannung gefertigt werden.
Werkzeugzugänglichkeit und Bearbeitbarkeit
Ein 3D-Modell kann Merkmale enthalten, die in der Konstruktionsumgebung zwar einfach erscheinen, sich jedoch mit herkömmlichen Schneidwerkzeugen nur schwer herstellen lassen.
Beispiele hierfür sind schmale Innenkanäle, tiefe Taschen mit kleinen Eckenradien, sich kreuzende Bohrungen und vertiefte Flächen, die von hohen Wänden umgeben sind.
Wir prüfen, ob der erforderliche Werkzeugdurchmesser, die Schnittlänge und der Freiraum zum Halter mit dem verfügbaren Bearbeitungsraum vereinbar sind.
Bei tiefen Bohrungen ist das Verhältnis zwischen Werkzeuglänge und -durchmesser besonders wichtig. Ein zu großer Werkzeugüberhang verringert die Steifigkeit und erhöht das Risiko von Vibrationen und Maßabweichungen.
Wenn ein Merkmal eine erhebliche Fertigungsbeschränkung darstellt, prüfen wir alternative Werkzeugwege, Bearbeitungsrichtungen oder mögliche Konstruktionsanpassungen, ohne dabei die beabsichtigte Funktion des Bauteils zu verändern.
Toleranzen und Anforderungen an die Oberflächenbeschaffenheit
In einer Zeichnung sollte zwischen Funktionstoleranzen und allgemeinen Maßvorgaben unterschieden werden.
Die Anwendung unnötig enger Toleranzen auf jedes Merkmal kann die Bearbeitungszeit, den Prüfungsaufwand und die Gesamtfertigungskosten erhöhen, ohne die tatsächliche Leistung des Bauteils zu verbessern.
Bei der technischen Überprüfung legen wir besonderes Augenmerk auf die Toleranzen von Passflächen, Lageranschlussflächen, Positionierungsmerkmalen und Präzisionsbohrbildern.
Die Anforderungen an die Oberflächenbeschaffenheit sollten ebenfalls im Hinblick auf die jeweilige Funktion berücksichtigt werden. Ein Lagersitz, eine Dichtfläche, eine Befestigungsfläche und eine nicht funktionale Außenfläche erfordern unter Umständen unterschiedliche Bearbeitungs- und Prüfverfahren.
Diese Unterscheidung trägt dazu bei, dass sich die Entwicklungsbemühungen auf die Funktionen konzentrieren, die am wichtigsten sind.
Planung des Bearbeitungsablaufs unter Berücksichtigung der Werkstückgeometrie
Sobald die Anforderungen der Zeichnung verstanden sind, besteht der nächste Schritt darin, festzulegen, wie die einzelnen Merkmale bearbeitet werden sollen.
Das Ziel besteht nicht darin, die komplizierteste Maschine zu verwenden, die es gibt. Vielmehr geht es darum, einen Prozess auszuwählen, der einen ausreichenden Zugang für die Werkzeuge, eine stabile Werkstückspannung und eine zuverlässige Maßkontrolle gewährleistet, ohne dabei unnötige Arbeitsschritte einzuführen.
Festlegen des Bearbeitungsbezugspunkts
Der Bezugspunkt für die Bearbeitung sollte entsprechend den funktionalen Bezugsebenen des Bauteils und der Beziehung zwischen dessen kritischen Merkmalen ausgewählt werden.
Bei einem plattenförmigen Bauteil kann eine stabile Referenzfläche als primärer Bezugspunkt dienen. Bei einem Gehäuse mit mehreren Befestigungsschnittstellen muss der Bezugspunkt möglicherweise anhand einer bearbeiteten Grundfläche und einer Passbohrung oder eines Referenzmerkmals festgelegt werden.
Sobald der Bezugspunkt festgelegt ist, sollte die Bearbeitungsreihenfolge diesen Bezugspunkt so weit wie möglich beibehalten.
Ein wiederholter Wechsel der Positionierungsreferenz kann zu Fehlern zwischen den einzelnen Arbeitsschritten führen. Dies ist besonders wichtig bei Roboterkomponenten mit mehreren Befestigungslöchern oder sich kreuzenden Bohrungen.
Schruppen, Vorschlichten und Schlichten
Die Reihenfolge, in der Material abgetragen wird, hat einen direkten Einfluss auf die Maßhaltigkeit.
Bei Bauteilen, die aus massivem Aluminiumblock gefertigt werden, kann durch das Schruppen ein erheblicher Teil des Ausgangsmaterials abgetragen werden. Wird eine Seite vollständig bearbeitet, bevor die gegenüberliegende Seite bearbeitet wird, kann die verbleibende Struktur ungleichmäßig beansprucht werden und an Steifigkeit verlieren.
Eine ausgewogenere Bearbeitungsreihenfolge kann darin bestehen, Material schrittweise aus verschiedenen Bereichen abzutragen, bei Bedarf vorübergehende Stützstrukturen beizubehalten und eine kontrollierte Nachbearbeitungszugabe zu belassen.
Ein typischer Prozess kann Folgendes umfassen:
Grobbearbeitung: Entfernen Sie den Großteil des überschüssigen Materials, wobei Sie jedoch ausreichend Material für die nachfolgenden Arbeitsschritte belassen.
Halbfertigbearbeitung: Legen Sie die Hauptgeometrie fest, verfeinern Sie die Referenzflächen und bereiten Sie das Bauteil für die Endbearbeitung vor.
Endbearbeitung: Maschinenkritische Maße, Befestigungsschnittstellen und festgelegte Oberflächenmerkmale, nachdem das Bauteil einen stabileren Zustand erreicht hat.
Die genaue Abfolge hängt vom Werkstoff, der Bauteilgeometrie, dem Bearbeitungsaufmaß und den Toleranzanforderungen ab. Bei bestimmten Bauteilen können auch zusätzliche Spannungsarmglühungen oder Zwischenprüfungen in Betracht gezogen werden.
3.3 Wahl zwischen dreiachsiger, vierachsiger, 3+2- und fünfachsiger Bearbeitung
Die Anzahl der Maschinenachsen sollte sich nach der tatsächlichen Geometrie und den erforderlichen Bearbeitungsbewegungen richten.
Dreiachsige Bearbeitung eignet sich für Bauteile mit zugänglichen ebenen Flächen, herkömmlichen Aussparungen, Schlitzen, Bohrungen und Außenkonturen. Viele Montageplatten, Halterungen und Tragkonstruktionen lassen sich mit diesem Verfahren effizient herstellen.
Vierachsige Bearbeitung Dies ist nützlich, wenn Merkmale um eine Drehachse verteilt sind oder wenn das Werkstück in verschiedene Winkelpositionen geschwenkt werden muss. Dadurch lässt sich der manuelle Umpositionierungsaufwand bei Bauteilen mit umlaufenden Bohrungen oder mehreren seitlichen Merkmalen reduzieren.
3+2-Bearbeitung eignet sich für Werkstücke mit mehreren Flächen mit festem Winkel, schrägen Bohrungen und unterschiedlichen Bearbeitungsrichtungen. Die Drehachsen positionieren das Werkstück oder das Werkzeug im gewünschten Winkel, während die drei Linearachsen den Zerspanungsvorgang ausführen.
Fünf-Achsen-Simultanbearbeitung Dies gewinnt an Bedeutung, wenn die Werkzeugausrichtung entlang einer komplexen Oberfläche oder einer räumlichen Werkzeugbahn kontinuierlich angepasst werden muss. Dies kann bei bestimmten Freiformgehäusen und filigranen Strukturprofilen von Nutzen sein.
Der entscheidende Unterschied besteht darin, dass ein Bauteil mit mehreren schrägen Flächen nicht automatisch eine gleichzeitige 5-Achs-Bearbeitung erfordert. Wenn diese Flächen durch feste Winkelpositionierung zugänglich sind, kann ein 3+2-Ansatz eine praktischere Fertigungslösung darstellen.
Dreh- und Fräs-Dreh-Bearbeitungen für rotationssymmetrische Bauteile
Nicht jedes Roboterbauteil sollte in erster Linie durch Fräsen hergestellt werden.
Wellen, Stifte, Buchsen, Hülsen und flanschartige Bauteile weisen häufig rotationssymmetrische Merkmale auf, die sich am effizientesten durch Drehen herstellen lassen.
Falls diese Bauteile zudem Durchgangsbohrungen, Keilnuten, Abflachungen oder andere gefräste Merkmale erfordern, kann ein Fräs-Dreh-Verfahren die Anzahl der einzelnen Rüstvorgänge reduzieren.
Bei kleinen, aus Stangen gefertigten Bauteilen mit geeigneter Geometrie und entsprechenden Produktionsmengen kann auch das Schweizer Drehen in Betracht gezogen werden.
Bei der Wahl zwischen konventioneller Drehbearbeitung, Langdrehbearbeitung und Fräs-Dreh-Kombinationen berücksichtigen wir die Abmessungen der Bauteile, das Verhältnis von Länge zu Durchmesser, die Verteilung der Merkmale, die Toleranzbeziehungen sowie das Produktionsvolumen.
Herausforderungen bei der Fertigung von Roboterkomponenten und wie man sie bewältigt
Die schwierigsten Bearbeitungsprobleme treten oft dort auf, wo Leichtbau, komplexe Geometrien und enge Toleranzen aufeinandertreffen.
Die folgenden Punkte verdienen bei der Prozessplanung und in der Produktion besondere Beachtung.
Verformung dünnwandiger Leichtbaukonstruktionen aus Aluminium
Verformungen bei dünnwandigen Bauteilen sind eines der größten Probleme bei der Bearbeitung von leichten Roboterrahmen und -gehäusen.
Je mehr Material abgetragen wird, desto weniger steif wird die verbleibende Struktur. Durch die Schnittkräfte kann sich die Wand vom Werkzeug wegbiegen, was zu einer ungenauen Bearbeitungsoberfläche führt. Sobald die Schnittkraft nachlässt, kann die Wand aufgrund der elastischen Rückfederung erneut eine Bewegung ausführen.
Ein ähnliches Problem kann durch den Spanndruck entstehen. Ein dünnes Bauteil kann zwar in der Spannvorrichtung maßhaltig sein, sich jedoch nach dem Lösen der Spannung verformen.
Wir begegnen diesem Risiko durch eine Kombination aus Bearbeitungsreihenfolge, Werkstückspannung und Anpassung der Schnittbedingungen.
Zunächst sollte der Bearbeitungsplan vermeiden, dass in einem Bereich zu viel Material abgetragen wird, während andere Bereiche völlig unberührt bleiben. Ein ausgewogenes Materialabtragungsverhalten trägt dazu bei, die strukturelle Stabilität während der Bearbeitung aufrechtzuerhalten.
Zweitens sollten die Klemmpunkte an ausreichend steifen Stellen positioniert werden. Eine zu hohe Klemmkraft sollte vermieden werden, insbesondere an dünnen Abschnitten und nicht abgestützten Wänden.
Drittens sollten die Endbearbeitungsvorgänge erst durchgeführt werden, nachdem die Hauptgeometrie festgelegt wurde und das Bauteil einen stabileren Zustand erreicht hat.
Bei besonders flexiblen Konstruktionen können zusätzliche Stützen oder spezielle Halterungen erforderlich sein.
Tiefe Hohlräume und eingeschränkter Abtransport von Spänen
Tiefe Aussparungen und innere Hohlräume sind gängige Maßnahmen zur Gewichtsreduzierung bei Roboterkonstruktionen.
Je tiefer die Aussparung jedoch wird, desto schwieriger kann es werden, die Steifigkeit des Werkzeugs aufrechtzuerhalten und Späne aus dem Schneidbereich abzuführen.
Werkzeuge mit großer Reichweite sind anfälliger für Vibrationen und Durchbiegung. Zudem können sich Späne um das Werkzeug herum ansammeln, nachschneiden und die bearbeitete Oberfläche beschädigen.
Die Bearbeitungsstrategie sollte daher mehr als nur die erforderliche Schnitttiefe berücksichtigen.
Werkzeugdurchmesser, Überhang, Spiralänge, Absenktiefe und Spanabfuhrrichtung beeinflussen die Prozessstabilität.
Sofern es die Geometrie zulässt, sollten Schrupp- und Schlichtbearbeitung voneinander getrennt werden. Geeignete Werkzeugwege können zudem unnötige Werkzeugberührungen reduzieren und den Zugang für Kühlmittel oder Druckluft verbessern.
Bei tiefen und schmalen Aussparungen ist das kleinstmögliche Werkzeug nicht immer die beste Wahl. Ein größeres Werkzeug mit ausreichendem Freiraum kann für eine höhere Steifigkeit und einen stabileren Materialabtrag sorgen.
Sich schneidende Bohrungen und präzise Bohrungsausrichtung
Gelenkgehäuse, Getriebelager und Verbindungskonstruktionen können mehrere sich kreuzende oder eng beieinander liegende Bohrungen aufweisen.
Diese Merkmale stehen oft in direktem Zusammenhang mit Lagern, Wellen, Buchsen oder anderen montierten Bauteilen.
Die größte Herausforderung besteht darin, die Maß- und Lagebeziehungen zwischen den Bohrungen einzuhalten, und nicht darin, jede Bohrung einfach nur mit ihrem Nenndurchmesser herzustellen.
Werden die Bohrungen in verschiedenen Aufspannungen bearbeitet, können sich Positionierungsfehler summieren. Auch Werkzeugdurchbiegungen und Änderungen der Schnittbedingungen können die Bohrungsgeometrie beeinflussen.
Bei Systemen mit kritischen Bohrungen sollte die Bearbeitungsreihenfolge einen einheitlichen Bezugspunkt festlegen und unnötige Neupositionierungen minimieren.
Je nach den Toleranzanforderungen kann die Endbearbeitung Präzisionsbohren, Reiben oder andere geeignete Verfahren umfassen. Das endgültige Verfahren sollte entsprechend dem erforderlichen Durchmesser, der geometrischen Toleranz, dem Werkstoff und der Oberflächengüte ausgewählt werden.
Bei der Prüfung sind die entsprechenden Bohrungsmaße und deren Bezug zu den Bezugspunkten der Zeichnung zu überprüfen.
Komplexe Montageflächen und in mehrere Richtungen verlaufende Merkmale
Einige Roboterkomponenten weisen Befestigungsflächen auf, die in unterschiedliche Richtungen ausgerichtet sind.
Sind diese Flächen nicht exakt zueinander ausgerichtet, kann es zu Montageabständen, Winkelabweichungen oder Ausrichtungsproblemen kommen.
Eine häufige Herausforderung in der Fertigung besteht darin, zu entscheiden, welche Oberflächen in derselben Aufspannung bearbeitet werden sollten und welche erst nach einer Neupositionierung bearbeitet werden können.
Soweit möglich, sollten kritische Passflächen auf der Grundlage einer gemeinsamen Bezugsfläche bearbeitet werden. Sind mehrere Ausrichtungen unvermeidbar, müssen die Positionierungsmethode und die Bezugspunktübertragung sorgfältig kontrolliert werden.
Bei geeigneten Geometrien kann die vierachsige oder 3+2-Bearbeitung manuelle Umpositionierungen reduzieren. Die Spannvorrichtung muss jedoch weiterhin eine ausreichende Steifigkeit und eine wiederholgenaue Positionierung gewährleisten.
Grate und Kantenbedingungen um kleine Strukturen herum
Kleine Löcher, sich kreuzende Schlitze und dünne Kanten können beim Fräsen und Bohren Grate verursachen.
Bei der robotergestützten Montage können Grate das Einrasten von Bauteilen, den Einbau von Befestigungselementen oder die Bewegung benachbarter mechanischer Elemente beeinträchtigen.
Das Entgraten sollte daher in den Fertigungsplan aufgenommen werden und nicht als optionaler abschließender Reinigungsschritt behandelt werden.
Bei kleinen inneren Merkmalen kann der Zugang eingeschränkt sein, was eine vollständige Entgratung erschwert. In der Zeichnung sollten Funktionskanten, Anforderungen an scharfe Kanten sowie alle Bereiche, in denen Kantenabrundungen zulässig sind, eindeutig gekennzeichnet sein.
Überlegungen zur Materialauswahl und Bearbeitung
Die Materialauswahl steht in engem Zusammenhang mit der strukturellen Leistungsfähigkeit, den Gewichtsvorgaben und den Fertigungsanforderungen.
Bei Roboterkomponenten kommen häufig Aluminiumlegierungen zum Einsatz, doch je nach Funktion des Bauteils können auch Stahl und technische Kunststoffe geeignet sein.
Aluminiumlegierungen: 6061 und 7075
Aluminium 6061 wird häufig für Halterungen, Gehäuse, Befestigungskonstruktionen und andere bearbeitete Bauteile verwendet. Es bietet eine vorteilhafte Kombination aus Bearbeitbarkeit, Festigkeit und Korrosionsbeständigkeit.
Aluminium 7075 bietet eine höhere Festigkeit und wird häufig für Bauteile mit höheren mechanischen Anforderungen in Betracht gezogen.
Aus zerspanungstechnischer Sicht erfordern beide Werkstoffe geeignete Schneidwerkzeuge, eine effektive Spanabfuhr und die Berücksichtigung der Stabilität dünnwandiger Bauteile.
Bei der eigentlichen Bearbeitung sollten der Materialzustand, die Bauteilgeometrie, das Bearbeitungsaufmaß und die geforderte Oberflächengüte berücksichtigt werden.
Bei Bauteilen, die eloxiert werden müssen, sollten bei der Bearbeitung auch die Nachbearbeitungszugabe und der Einfluss der Beschichtungsdicke auf kritische Maße berücksichtigt werden.
Kohlenstoffstähle und legierte Stähle
Stahl kann für Bauteile gewählt werden, die eine höhere Festigkeit, Verschleißfestigkeit oder Tragfähigkeit erfordern.
Stahlsorten wie 45er Stahl und 40Cr können in bestimmten mechanischen und getriebezugehörigen Konstruktionen verwendet werden.
Im Vergleich zu Aluminium entstehen bei der Bearbeitung von Stahl in der Regel höhere Schnittkräfte, und es sind andere Werkzeuge und Schnittbedingungen erforderlich.
Wird das Bauteil einer Wärmebehandlung unterzogen, müssen bei der Fertigungsabfolge mögliche Verformungen und Veränderungen der Zerspanbarkeit berücksichtigt werden. Je nach den endgültigen Anforderungen müssen einige Maße möglicherweise nach der Wärmebehandlung nachbearbeitet werden.
Technische Kunststoffe und Leichtbaumaterialien
PEEK, POM und andere technische Kunststoffe können in ausgewählten Roboterkomponenten zum Einsatz kommen, bei denen elektrische Isolierung, geringe Reibung, chemische Beständigkeit oder ein geringeres Gewicht erforderlich sind.
Im Gegensatz zu Metallen reagieren Kunststoffe empfindlicher auf Temperaturschwankungen und Spanndruck. Übermäßige Schnittwärme oder eine ungeeignete Spannvorrichtung können zu Maßänderungen, Verformungen oder der Bildung von Graten führen.
Magnesiumlegierungen können ebenfalls für Leichtbauanwendungen in Betracht gezogen werden, ihre Bearbeitung erfordert jedoch spezielle Maßnahmen zur Spanabfuhr und zum Brandschutz. Sie sollten nicht wie gewöhnliche Aluminiumwerkstoffe behandelt werden.
Die Materialauswahl sollte stets auf den funktionalen Anforderungen des Bauteils und den geltenden technischen Spezifikationen basieren.
Oberflächenbearbeitung und Maßkontrolle nach der Bearbeitung
Die CNC-Bearbeitung ist nicht immer der letzte Fertigungsschritt. Viele robotergestützte Bauteile erfordern Oberflächenbehandlungen, um Anforderungen hinsichtlich Korrosionsbeständigkeit, Verschleißfestigkeit, Optik oder Montage zu erfüllen.
Das gewählte Veredelungsverfahren kann sich sowohl auf die Oberfläche als auch auf die Endmaße auswirken.
Eloxieren von Aluminiumkomponenten
Das Eloxieren wird häufig bei Aluminiumkomponenten eingesetzt, um den Oberflächenschutz zu verbessern und verschiedene optische Gestaltungsmöglichkeiten zu bieten.
Die Beschichtung verändert jedoch die Oberflächenmaße. Bei Bauteilen mit Präzisionsbohrungen, Gewinden, Lagersitzen und Passflächen sollte vor der Bearbeitung die Beschichtungszugabe berücksichtigt werden.
Nicht jede Oberfläche muss auf dieselbe Weise behandelt werden. Je nach Zeichnung und Montageanforderungen kann es vorkommen, dass bestimmte Funktionsbereiche abgeklebt werden müssen oder andere Oberflächenbeschaffenheiten erfordern.
Oberflächenvorbereitung und Kantenqualität
Bearbeitete Oberflächen sollten entsprechend dem erforderlichen Endbearbeitungsverfahren vorbereitet werden.
Werkzeugspuren, Kratzer, Grate und scharfe Kanten können das Erscheinungsbild der Beschichtung beeinträchtigen oder lokale Mängel verursachen. Bei sichtbaren Außenbauteilen kann auch die Gleichmäßigkeit der Oberfläche von Bedeutung sein.
Die erforderliche Oberflächenvorbereitung sollte vor Produktionsbeginn festgelegt werden, damit die Bearbeitungs-, Entgratungs- und Endbearbeitungsvorgänge aufeinander abgestimmt werden können.
Maßprüfung nach der Oberflächenbehandlung
Bei Präzisionsbauteilen spiegelt die Prüfung vor der Endbearbeitung möglicherweise nicht vollständig den endgültigen Zustand wider.
Die Schichtdicke, die Wärmebehandlung und andere Nachbearbeitungsschritte können die Maße beeinflussen. Kritische Merkmale sollten daher zum geeigneten Zeitpunkt gemäß der Zeichnung und den Abnahmeanforderungen des Kunden überprüft werden.
Gegebenenfalls sollten Bearbeitungszugaben und Anforderungen an die Abdeckung bereits bei der ersten technischen Prüfung vereinbart werden.
Wie wir die Qualität während des gesamten Fertigungsprozesses sicherstellen
Bei robotergestützten Bauteilen sollte die Qualitätskontrolle nicht ausschließlich von der Endkontrolle abhängen.
Maßabweichungen können beim Einrichten, beim Materialabtrag, durch Werkzeugverschleiß oder bei der Weiterverarbeitung entstehen. Werden diese Probleme erst nach Abschluss aller Arbeitsschritte entdeckt, erschwert dies die Nachbesserung.
Unser Fertigungskonzept berücksichtigt die Prüfanforderungen in verschiedenen Phasen.
Material- und Zeichnungsprüfung
Vor der Bearbeitung sollten die Materialspezifikationen und die Anforderungen der Zeichnung überprüft werden.
Dazu gehören die Überprüfung der Werkstoffgüten, der Abmessungen der Lagerbestände, der Zeichnungsrevisionen, der kritischen Toleranzen sowie aller erforderlichen Werkstoffunterlagen.
Bei Projekten mit spezifischen Anforderungen an die Rückverfolgbarkeit sollten zudem die entsprechenden Materialzertifikate und Identifikationsunterlagen überprüft werden.
Erstmusterprüfung
Das erste fertiggestellte Bauteil bietet die Möglichkeit zu überprüfen, ob der gewählte Fertigungsprozess die erforderliche Geometrie liefert.
Die Prüfung sollte sich auf kritische Maße, Bezugsbeziehungen, Bohrungspositionen, Befestigungsschnittstellen und vorgeschriebene Oberflächenbeschaffenheiten konzentrieren.
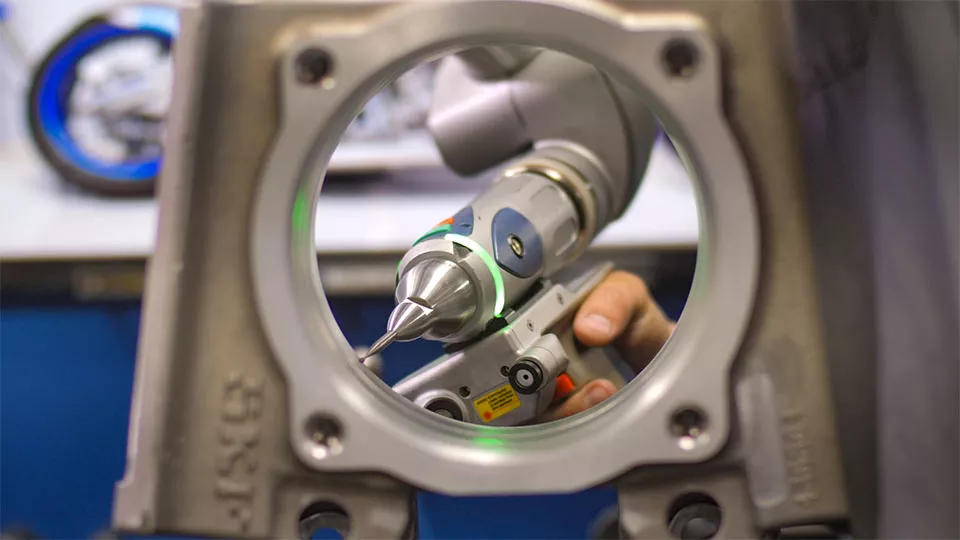
Bei komplexen Bauteilen kann eine CMM-Prüfung eingesetzt werden, um geometrische Merkmale zu überprüfen, die mit einfachen Messwerkzeugen nicht ausreichend bewertet werden können.
Sollten beim ersten Werkstück Abweichungen festgestellt werden, sollten die Bearbeitungsreihenfolge, die Positionierung der Spannvorrichtung, die Werkzeugversätze oder andere relevante Prozessvariablen überprüft werden, bevor die Produktion fortgesetzt wird.
Prüfung während des Fertigungsprozesses
Durch die Prüfung während des Fertigungsprozesses lassen sich Abweichungen erkennen, bevor sie sich auf eine große Anzahl von Bauteilen auswirken.
Je nach Bauteil und Produktionsanforderungen kann die Prüfung Folgendes umfassen:
- Maßkritische Abmessungen nach der Grobbearbeitung.
- Vor der nächsten Einrichtung die Referenzflächen ausrichten.
- Bohrungsdurchmesser und Bohrungspositionen.
- Maße der dünnen Wand nach dem Lösen der Klemmung.
- Werkzeugverschleiß und Bearbeitungskonstanz.
- Merkmale, die von der Weiterverarbeitung betroffen sind.
Bei Bauteilen mit engen Positionsvorgaben ist es besonders wichtig, dass die Bezugspunkte zwischen Bearbeitung und Prüfung einheitlich beibehalten werden.
Endabnahme und Dokumentation
Bei der Endkontrolle wird überprüft, ob das fertige Bauteil den vereinbarten Zeichnungen und technischen Spezifikationen entspricht.
Je nach den Projektanforderungen kann die Prüfung Messungen mit einer Koordinatenmessmaschine (CMM), Maßprotokolle, Überprüfungen der Oberflächenrauheit und andere geeignete Verifizierungsmethoden umfassen.
Bei Bedarf können Erstmusterprüfberichte, Materialunterlagen und Prüfprotokolle gemäß den vereinbarten Qualitätsanforderungen erstellt werden.
Von Prototypenteilen bis zur Serienfertigung
Die Fertigungsanforderungen ändern sich, wenn ein Roboterprodukt von der ersten Entwicklungsphase in die Serienproduktion übergeht.
Ein Verfahren, das sich für einen einzelnen Prototyp bewährt hat, ist möglicherweise nicht die effizienteste Lösung für Hunderte oder Tausende von Bauteilen.
Die Fertigungsstrategie sollte sich daher entsprechend der Konstruktion und dem Produktionsvolumen weiterentwickeln.
Prototypenfertigung: Flexibilität steht an erster Stelle
In der frühen Entwicklungsphase sind Konstruktionsänderungen üblich. Bohrungspositionen, Wandstärken, Befestigungsschnittstellen und Materialspezifikationen können nach der Montage oder nach Funktionstests angepasst werden.
In dieser Phase bietet die CNC-Bearbeitung Flexibilität, da Bauteile direkt auf der Grundlage aktualisierter CAD-Modelle und Zeichnungen gefertigt werden können, ohne dass sofort spezielle Fertigungswerkzeuge erforderlich sind.
Vorrangig ist es, die Geometrie, die Passform und die Funktionsmaße zu überprüfen und dabei ausreichend Flexibilität für technische Änderungen zu gewährleisten.
Kleinserienfertigung: Verbesserung der Wiederholgenauigkeit
Sobald das Design stabiler ist, sollte der Fertigungsprozess reproduzierbarer gestaltet werden.
Dies kann die Standardisierung von Spannverfahren, Bearbeitungsbezugspunkten, Werkzeugkonfigurationen und CNC-Programmen umfassen.
Bei Bauteilen mit ähnlicher Geometrie können gemeinsame Spannvorrichtungskonzepte oder Bearbeitungsstrategien die Rüstzeit verkürzen. Die gemeinsame Nutzung von Werkzeugen darf jedoch die Positionierungsanforderungen der einzelnen Teile nicht beeinträchtigen.
Die Ergebnisse der Erstmusterprüfung und die Aufzeichnungen zur Produktionskontrolle können ebenfalls dazu genutzt werden, den Prozess zu optimieren, bevor größere Aufträge eingeplant werden.
Produktion in größeren Stückzahlen: Bewertung der Prozessrentabilität
Wenn die Produktionsmengen steigen und die Konstruktion stärker standardisiert wird, können alternative Fertigungsverfahren wirtschaftlich rentabel werden.
Je nach Bauteilgeometrie und Auftragsvolumen kann das Ausgangsmaterial von massiven Barren zu Schmiedeteilen, Gussteilen oder Druckgussrohlingen wechseln.
Bei der CNC-Bearbeitung kann man sich dann auf kritische Montageflächen, Präzisionsbohrungen, Gewindeteile und andere Bereiche konzentrieren, die engere Toleranzen erfordern.
Bei geeigneten rotationssymmetrischen Bauteilen kann die automatisierte Drehbearbeitung oder die Langdrehbearbeitung die Produktionseffizienz steigern.
Bei der Entscheidung für ein „Near-Net-Shape“-Fertigungsverfahren sollten Investitionen in Werkzeuge, Materialausnutzung, Maßanforderungen und das erwartete Produktionsvolumen berücksichtigt werden. Es ist nicht automatisch die wirtschaftlichste Wahl für jedes Roboterkomponenten.
Fertigung von Roboterkomponenten bei Xtmade
Die Fertigung von Roboterkomponenten erfordert eine Abstimmung zwischen Zeichnungsauslegung, Prozessplanung, Bearbeitung und Prüfung. Ein kompetenter Fertigungspartner muss verstehen, wie sich die Geometrie und die funktionalen Merkmale des Bauteils auf die einzelnen Produktionsschritte auswirken.
Xtmade ist ein Maßgeschneiderte Fabrik für robotergestützte CNC-Bearbeitung mit Sitz in Shenzhen, China, und einer Produktionsfläche von rund 120.000 Quadratfuß. Wir fertigen kundenspezifische Komponenten auf der Grundlage von vom Kunden bereitgestellten Zeichnungen, CAD-Dateien, Mustern und technischen Spezifikationen.
Zu unseren Fertigungskapazitäten gehören die drei-, vier- und fünfachsige CNC-Bearbeitung, Dreh- und Fräs-Dreh-Bearbeitungen sowie die Bearbeitung auf Großportalmaschinen.
Bei robotergestützten Bauteilen prüft unser Ingenieurteam das Bauteil vor der Produktion und achtet dabei insbesondere auf:
Fertigungsmöglichkeit: Prüfung von Werkstoff, Geometrie, Toleranzen, Bearbeitungszugänglichkeit und Anforderungen an die Werkstückspannung.
Planung von Bearbeitungsprozessen: Auswahl geeigneter Bearbeitungsverfahren und Festlegung der Bearbeitungsreihenfolge unter Berücksichtigung der kritischen Merkmale des Bauteils.
Präzisionsbearbeitung: Anpassung der Bearbeitungsverfahren an die Maß- und Geometrieanforderungen, wobei die Standardbearbeitungstoleranzen in der Regel bei ±0,01 mm liegen und bei Präzisionsarbeiten je nach Teilegeometrie und Produktionsbedingungen Werte von bis zu ±0,005 mm erreicht werden können.
Maßprüfung: Anwendung geeigneter Messverfahren, einschließlich einer Prüfung mit Koordinatenmessgeräten (CMM), sofern erforderlich, zur Überprüfung kritischer Maße und geometrischer Merkmale.
Produktionskoordination: Organisation der Fertigungs- und Prüfanforderungen zur Unterstützung von Prototypen, Kleinserien und Nachbestellungen.
Unser Ingenieurteam verfügt über mehr als 20 Jahre Branchenerfahrung. Anstatt jede Roboterkomponente als gewöhnlichen Fräsauftrag zu behandeln, bewerten wir die tatsächlichen Fertigungsanforderungen und legen einen Prozess fest, der Präzision, Bearbeitbarkeit und Produktionseffizienz in Einklang bringt.
Wenn Sie Roboterarme, Gelenkbaugruppen, Rahmenkonstruktionen, Präzisionsgehäuse oder andere maßgeschneiderte Roboterkomponenten entwickeln, können Sie Ihre Konstruktionszeichnungen oder CAD-Dateien zur Fertigungsprüfung an Xtmade senden.
Wir können das Material, die Geometrie, die Toleranzen und die Bearbeitungsanforderungen bewerten, um einen geeigneten CNC-Fertigungsansatz für Ihr Projekt zu ermitteln.

