
Mecanizado CNC para componentes estructurales robóticos: desde la revisión del diseño hasta la fabricación de precisión
Los componentes estructurales robóticos no son simplemente piezas metálicas que deban mecanizarse según las dimensiones indicadas en los planos. Su geometría, peso, resistencia mecánica, interfaces de montaje y relaciones de ensamblaje influyen en la forma en que deben fabricarse.
Un soporte puede parecer relativamente sencillo, pero es posible que sus orificios de montaje deban alinearse con varios componentes adyacentes. Un bastidor de aluminio ligero puede presentar cavidades profundas y paredes delgadas que resultan difíciles de mecanizar sin que se produzcan deformaciones. La carcasa de una junta puede requerir múltiples orificios que se cruzan entre sí, con tolerancias posicionales muy ajustadas, para mantener la alineación de los componentes mecánicos internos.
Estos requisitos hacen que la fabricación de componentes robóticos suponga un reto tanto en lo que respecta a la planificación de procesos como al mecanizado.
En Xtmade, abordamos la fabricación de componentes robóticos a medida desde la perspectiva de la pieza acabada y sus requisitos funcionales. Partiendo de los planos técnicos, los archivos CAD, las muestras y las especificaciones que nos facilita el cliente, evaluamos el material, la geometría, el acceso para el mecanizado, la sujeción de la pieza, las tolerancias y los requisitos de inspección antes de determinar el proceso de producción.
Este artículo analiza los aspectos de fabricación que influyen en el mecanizado CNC de componentes estructurales robóticos, desde la revisión inicial del diseño hasta la producción y la verificación de la calidad.
Por qué los componentes estructurales robóticos requieren una planificación minuciosa de la fabricación
Los sistemas robóticos contienen una amplia variedad de componentes estructurales y mecánicos. Estas piezas sostienen los conjuntos móviles, conectan los actuadores y los sistemas de transmisión, mantienen las relaciones posicionales y protegen los mecanismos internos.
A diferencia de muchos componentes mecanizados convencionales, las estructuras robóticas suelen combinar varios requisitos funcionales en un diseño relativamente compacto.
Resistencia estructural y diseño ligero
La reducción del peso es un factor importante a tener en cuenta en el diseño robótico, especialmente en los conjuntos móviles, como brazos, piernas y articulaciones. Las aleaciones de aluminio, como la 6061 y la 7075, suelen ser las elegidas porque ofrecen una combinación óptima de resistencia, peso y facilidad de mecanizado.
Para reducir el peso, los diseñadores pueden incorporar cavidades, perfiles huecos, nervaduras y estructuras de paredes delgadas. Aunque estas características pueden reducir el consumo de material, también disminuyen la rigidez de la pieza durante el mecanizado.
Un componente que, una vez montado, presenta una rigidez suficiente puede perder gran parte de su estabilidad tras la eliminación de una cantidad considerable de material del lingote original.
Precisión en las interfaces de conexión y montaje
Los componentes robóticos rara vez funcionan de forma independiente. Se ensamblan con rodamientos, ejes, actuadores, elementos de fijación, sensores y otros elementos mecánicos.
Por consiguiente, los requisitos de fabricación van más allá de las dimensiones individuales. La posición de los orificios, la alineación de los agujeros, la planitud de la superficie de montaje, la perpendicularidad y la concentricidad pueden influir en el montaje final.
Por ejemplo, un orificio de montaje puede tener el diámetro especificado y, aun así, estar mal situado con respecto al punto de referencia principal del componente. Esta distinción es especialmente importante cuando hay que ensamblar varios componentes en una estructura alineada mecánicamente.
Geometría compleja en un espacio de mecanizado limitado
Los diseños robóticos compactos suelen incluir orificios que se cruzan, ranuras estrechas, elementos de montaje empotrados, cavidades internas y superficies en ángulo.
Estas características pueden limitar el acceso de la herramienta y complicar la sujeción de la pieza. Es posible que una herramienta pueda alcanzar una superficie desde el punto de vista geométrico, pero que, aun así, no disponga de espacio suficiente para el portaherramientas, el husillo o el dispositivo de sujeción circundante.
Por lo tanto, el proceso de mecanizado debe tener en cuenta el conjunto completo de la herramienta y la dirección de corte, en lugar de considerar únicamente la herramienta de corte.
Empezamos por el plano: lo que evaluamos antes del mecanizado
Un proceso de fabricación fiable comienza antes de colocar la pieza en la máquina. El plano técnico y el modelo 3D proporcionan la información necesaria para determinar si el componente puede mecanizarse de forma eficiente y uniforme.
En Xtmade, la revisión inicial de la fabricación se centra en varias áreas interrelacionadas.
Selección de materiales y materias primas
El material especificado influye en las condiciones de corte, la selección de la herramienta, el margen de mecanizado y la posible deformación.
Por ejemplo, los aluminiums 6061 y 7075 pueden ser adecuados para componentes estructurales de robótica, pero no tienen propiedades mecánicas ni un comportamiento de mecanizado idénticos. También deben tenerse en cuenta sus condiciones de templado y sus aplicaciones previstas.
En el caso de los componentes de acero, la calidad especificada y las condiciones del tratamiento térmico influyen en las cargas de corte y en la secuencia de las operaciones de mecanizado. Si un componente requiere tratamiento térmico, el plan de proceso debe tener en cuenta los posibles cambios dimensionales y si son necesarias operaciones de acabado posteriores.
Las dimensiones de la pieza en bruto también son importantes. Un margen de mecanizado innecesariamente amplio aumenta la cantidad de material que hay que eliminar y el tiempo de mecanizado, mientras que un margen insuficiente puede dificultar el acabado de todas las superficies o la compensación de las variaciones de la pieza.
Por lo tanto, revisamos juntos las especificaciones del material, las dimensiones de la pieza en bruto y la geometría final antes de confirmar el proceso de mecanizado.
Estructura de referencia y dimensiones críticas
No todas las dimensiones de un componente robótico tienen la misma importancia funcional.
Algunas dimensiones definen la envolvente general, mientras que otras determinan cómo se une el componente a las estructuras adyacentes. Estas últimas suelen requerir un control más minucioso.
Durante la revisión de los planos, identificamos:
- Referencias de referencia primarias y secundarias.
- Orificios de montaje y elementos roscados críticos.
- Asientos de rodamientos e interfaces de eje.
- Requisitos de planitud y perpendicularidad.
- Requisitos relativos a la posición y la concentricidad de los orificios.
- Las dimensiones se ven afectadas por los tratamientos superficiales posteriores.
Esta revisión permite determinar qué superficies deben mecanizarse en primer lugar y qué elementos deben compartir una configuración común.
Si dos orificios deben mantener una relación posicional precisa, su mecanizado a partir de configuraciones independientes puede introducir una incertidumbre de posicionamiento innecesaria. Cuando la geometría lo permita, la realización de estas características a partir de un punto de referencia y una configuración comunes puede mejorar su precisión relativa.
Accesibilidad de las herramientas y viabilidad del mecanizado
Un modelo 3D puede contener elementos que parecen sencillos en el entorno de diseño, pero que resultan difíciles de fabricar con herramientas de corte convencionales.
Entre los ejemplos se incluyen canales internos estrechos, cavidades profundas con radios de esquina reducidos, orificios que se cruzan y superficies empotradas rodeadas de paredes altas.
Evaluamos si el diámetro de la herramienta, la longitud de corte y el espacio libre del portaherramientas son compatibles con el espacio de mecanizado disponible.
En el caso de los huecos profundos, la relación entre la longitud y el diámetro de la herramienta es especialmente importante. Un saliente excesivo de la herramienta reduce la rigidez y aumenta el riesgo de vibraciones y desviaciones dimensionales.
Cuando un elemento supone una limitación significativa para la fabricación, evaluamos trayectorias de herramienta alternativas, direcciones de mecanizado o posibles ajustes de diseño sin alterar la función prevista del componente.
Requisitos de tolerancia y acabado superficial
Un plano debe distinguir entre tolerancias funcionales y requisitos dimensionales generales.
Aplicar tolerancias innecesariamente estrictas a cada característica puede aumentar el tiempo de mecanizado, los requisitos de inspección y el coste total de fabricación sin mejorar el rendimiento real del componente.
Durante la revisión técnica, prestamos especial atención a las tolerancias relacionadas con las superficies de acoplamiento, las interfaces de los cojinetes, los elementos de posicionamiento y los patrones de orificios de precisión.
Los requisitos de acabado superficial también deben tenerse en cuenta en función de su finalidad. Un asiento de cojinete, una superficie de sellado, una cara de montaje y una superficie exterior no funcional pueden requerir diferentes métodos de mecanizado e inspección.
Esta distinción contribuye a garantizar que el esfuerzo de fabricación se centre en las características más importantes.
Planificación de la ruta de mecanizado en función de la geometría de la pieza
Una vez comprendidos los requisitos del plano, el siguiente paso es determinar cómo se mecanizará cada elemento.
El objetivo no es utilizar la máquina más complicada que haya disponible, sino seleccionar un proceso que ofrezca un acceso adecuado a la herramienta, una sujeción estable de la pieza y un control dimensional fiable, sin introducir operaciones innecesarias.
Establecimiento del punto de referencia de mecanizado
El punto de referencia de mecanizado debe seleccionarse en función de las superficies de referencia funcionales del componente y de la relación entre sus características críticas.
En el caso de un componente en forma de placa, una cara de referencia estable puede servir como punto de referencia principal. En el caso de una carcasa con varias interfaces de montaje, puede ser necesario establecer el punto de referencia en torno a una superficie base mecanizada y un orificio de posicionamiento o un elemento de referencia.
Una vez establecido el punto de referencia, la secuencia de mecanizado debe mantener esa referencia en la medida de lo posible.
Cambiar repetidamente la referencia de posicionamiento puede provocar errores entre operaciones. Esto es especialmente importante en el caso de los componentes robóticos que cuentan con múltiples orificios de montaje o agujeros que se cruzan.
Desbaste, semiacabado y acabado
El orden en el que se retira el material influye directamente en la estabilidad dimensional.
En el caso de los componentes mecanizados a partir de bloques de aluminio macizo, el desbaste puede eliminar una parte considerable del material original. Si se mecaniza completamente un lado antes que el lado opuesto, la estructura restante puede sufrir tensiones desiguales y perder rigidez.
Una secuencia de mecanizado más equilibrada puede consistir en retirar material de diferentes zonas por etapas, mantener los soportes temporales cuando sea necesario y dejar un margen de acabado controlado.
Un proceso típico puede incluir:
Mecanizado en bruto: Elimina la mayor parte del material sobrante, conservando al mismo tiempo el material necesario para las operaciones posteriores.
Acabado parcial: Establecer la geometría principal, perfeccionar las superficies de referencia y preparar el componente para el mecanizado final.
Acabado: Dimensiones críticas de la máquina, interfaces de montaje y características superficiales especificadas una vez que el componente haya alcanzado un estado más estable.
La secuencia exacta depende del material, la geometría del componente, el margen de mecanizado y los requisitos de tolerancia. En el caso de determinados componentes, también puede considerarse la posibilidad de realizar un tratamiento adicional de alivio de tensiones o una inspección intermedia.
3.3 Elección entre el mecanizado de tres ejes, cuatro ejes, 3+2 y cinco ejes
El número de ejes de la máquina debe determinarse en función de la geometría real y de los movimientos de mecanizado necesarios.
Mecanizado en tres ejes Es adecuado para componentes con superficies planas accesibles, cavidades convencionales, ranuras, orificios y perfiles externos. Mediante este método se pueden fabricar de forma eficiente numerosas placas de montaje, soportes y estructuras de sujeción.
Mecanizado en cuatro ejes Resulta útil cuando los elementos están distribuidos alrededor de un eje de rotación o cuando es necesario indexar la pieza de trabajo a diferentes posiciones angulares. Permite reducir el reposicionamiento manual en el caso de componentes con orificios circunferenciales o con múltiples elementos laterales.
Mecanizado 3+2 Es adecuado para piezas que contienen múltiples superficies de ángulo fijo, orificios inclinados y diferentes orientaciones de mecanizado. Los ejes rotativos colocan la pieza de trabajo o la herramienta en el ángulo requerido, mientras que los tres ejes lineales realizan la operación de corte.
Mecanizado simultáneo en cinco ejes cobra mayor relevancia cuando la orientación de la herramienta debe cambiar continuamente a lo largo de una superficie compleja o de una trayectoria espacial. Puede resultar útil para determinados alojamientos de forma libre y perfiles estructurales intrincados.
La distinción importante es que un componente con varias superficies inclinadas no requiere automáticamente un mecanizado simultáneo en cinco ejes. Si se puede acceder a esas superficies mediante un posicionamiento angular fijo, un enfoque 3+2 puede ofrecer una solución de fabricación más práctica.
Operaciones de torneado y torneado-fresado para componentes rotativos
No todos los componentes robóticos deben fabricarse principalmente mediante fresado.
Los ejes, pasadores, casquillos, manguitos y componentes similares a bridas suelen presentar características rotacionales que se fabrican de forma más eficiente mediante torneado.
Si estos componentes también requieren orificios transversales, ranuras de chaveta, caras planas u otras características fresadas, un proceso de fresado-torneado puede reducir el número de montajes independientes.
En el caso de componentes pequeños fabricados a partir de barras, con una geometría adecuada y en cantidades de producción adecuadas, también se puede considerar el torneado de tipo suizo.
A la hora de elegir entre el torneado convencional, el mecanizado de tipo suizo y las operaciones combinadas de fresado y torneado, tenemos en cuenta las dimensiones de las piezas, la relación entre la longitud y el diámetro, la distribución de las características, las relaciones de tolerancia y el volumen de producción.
Retos en la fabricación de componentes robóticos y cómo superarlos
Los problemas de mecanizado más difíciles suelen surgir cuando se dan en conjunto un diseño ligero, una geometría compleja y tolerancias muy ajustadas.
Los siguientes aspectos merecen una atención especial durante la planificación del proceso y la producción.
Deformación de paredes delgadas en estructuras ligeras de aluminio
La deformación de las paredes delgadas es uno de los principales problemas a tener en cuenta a la hora de mecanizar estructuras y carcasas robóticas ligeras.
A medida que se retira material, la estructura restante pierde rigidez. Las fuerzas de corte pueden provocar que la pared se desvíe alejándose de la herramienta, lo que da lugar a una superficie mecanizada imprecisa. Una vez que desaparece la fuerza de corte, la recuperación elástica puede hacer que la pared vuelva a moverse.
La presión de sujeción puede provocar un problema similar. Una pieza de sección delgada puede tener las dimensiones correctas mientras está sujeta en el dispositivo de sujeción, pero cambiar de forma una vez liberada.
Abordamos este riesgo mediante una combinación de ajustes en la secuencia de mecanizado, la sujeción de la pieza y las condiciones de corte.
En primer lugar, el plan de mecanizado debe evitar retirar demasiado material de una zona y dejar otras completamente intactas. Una retirada equilibrada de material ayuda a mantener el soporte estructural durante el mecanizado.
En segundo lugar, los puntos de sujeción deben situarse en zonas suficientemente rígidas. Debe evitarse aplicar una fuerza de sujeción excesiva, sobre todo en secciones delgadas y paredes sin apoyo.
En tercer lugar, las operaciones de acabado deben realizarse una vez que se haya definido la geometría principal y la pieza haya alcanzado un estado más estable.
En el caso de estructuras especialmente flexibles, puede ser necesario utilizar soportes adicionales o fijaciones específicas.
Cavidades profundas y evacuación limitada de virutas
Las cavidades profundas y los huecos internos son elementos habituales para reducir el peso en las estructuras robóticas.
Sin embargo, cuanto más profunda sea la cavidad, más difícil puede resultar mantener la rigidez de la herramienta y eliminar las virutas de la zona de corte.
Las herramientas de gran alcance son más propensas a sufrir vibraciones y deformaciones. Además, las virutas pueden acumularse alrededor de la herramienta, volver a cortarse y dañar la superficie mecanizada.
Por lo tanto, la estrategia de mecanizado debería tener en cuenta algo más que la profundidad de corte necesaria.
El diámetro de la herramienta, el saliente, la longitud del canal, la profundidad de rebaje y la dirección de evacuación de virutas influyen en la estabilidad del proceso.
Siempre que la geometría lo permita, se deben separar el desbaste y el acabado. Las trayectorias de herramienta adecuadas también pueden reducir el contacto innecesario de la herramienta y mejorar el acceso del refrigerante o del aire comprimido.
En el caso de cavidades profundas y estrechas, la herramienta más pequeña posible no siempre es la mejor opción. Una herramienta más grande, con suficiente holgura, puede ofrecer una mayor rigidez y una eliminación de material más estable.
Orificios que se cruzan y alineación precisa de los orificios
Las carcasas de las articulaciones, los soportes de la transmisión y las estructuras de conexión pueden contener varios orificios que se cruzan o están muy próximos entre sí.
Estas características suelen estar directamente relacionadas con los rodamientos, los ejes, los casquillos u otros componentes ensamblados.
El principal reto consiste en mantener la relación dimensional y posicional entre los orificios, más que en limitarse a fabricar cada uno de ellos con su diámetro nominal.
Si los orificios se mecanizan con diferentes configuraciones, los errores de posicionamiento pueden acumularse. La desviación de la herramienta y los cambios en las condiciones de corte también pueden afectar a la geometría del orificio.
En el caso de los sistemas con agujeros críticos, la secuencia de mecanizado debe establecer una referencia coherente y reducir al mínimo los reposicionamientos innecesarios.
En función de los requisitos de tolerancia, el acabado puede incluir mandrinado de precisión, escariado u otras operaciones adecuadas. El método definitivo debe seleccionarse en función del diámetro requerido, la tolerancia geométrica, el material y el acabado superficial.
La inspección debe verificar las dimensiones pertinentes de los orificios y su relación con los puntos de referencia del plano.
Superficies de montaje complejas y elementos multidireccionales
Algunos componentes robóticos presentan superficies de montaje orientadas en diferentes direcciones.
Si estas superficies no se colocan con precisión unas respecto a otras, pueden producirse holguras de montaje, desviaciones angulares o problemas de alineación.
Un reto habitual en la fabricación es determinar qué superficies deben mecanizarse en la misma configuración y cuáles pueden mecanizarse tras cambiar la posición de la pieza.
Siempre que sea posible, las características críticas de acoplamiento deben mecanizarse a partir de una referencia común. Si no es posible evitar múltiples orientaciones, es necesario controlar cuidadosamente el método de posicionamiento y la transferencia de puntos de referencia.
El mecanizado de cuatro ejes o 3+2 puede reducir el reposicionamiento manual en geometrías adecuadas. No obstante, el sistema de sujeción debe seguir garantizando una rigidez suficiente y un posicionamiento repetible.
Rebabas y condiciones de los bordes en torno a elementos pequeños
Los orificios pequeños, las ranuras que se cruzan y los bordes finos pueden generar rebabas durante el fresado y el taladrado.
En los procesos de montaje robotizado, las rebabas pueden interferir en el encaje de los componentes, en la instalación de los elementos de fijación o en el movimiento de los elementos mecánicos adyacentes.
Por lo tanto, el desbarbado debería incluirse en el plan de fabricación, en lugar de considerarse una operación opcional de limpieza final.
En el caso de los detalles internos pequeños, el acceso puede verse limitado, lo que dificulta la eliminación completa de las rebabas. El plano debe identificar claramente los bordes funcionales, los requisitos relativos a los bordes afilados y cualquier zona en la que se permitan los redondeos de los bordes.
Selección de materiales y consideraciones relativas al mecanizado
La selección de materiales está estrechamente relacionada con el comportamiento estructural, los objetivos de peso y los requisitos de fabricación.
En el caso de los componentes robóticos, se utilizan ampliamente las aleaciones de aluminio, aunque el acero y los plásticos técnicos también pueden ser adecuados, dependiendo de la función de la pieza.
Aleaciones de aluminio: 6061 y 7075
El aluminio 6061 se utiliza con frecuencia para soportes, carcasas, estructuras de montaje y otros componentes mecanizados. Ofrece una combinación muy útil de mecanizabilidad, resistencia mecánica y resistencia a la corrosión.
El aluminio 7075 ofrece una mayor resistencia y suele ser la opción elegida para componentes con requisitos mecánicos más exigentes.
Desde el punto de vista del mecanizado, ambos materiales requieren herramientas de corte adecuadas, una evacuación eficaz de las virutas y prestar atención a la estabilidad de las paredes delgadas.
El proceso en sí debe tener en cuenta el estado del material, la geometría de la pieza, el margen de mecanizado y el acabado superficial requerido.
En el caso de los componentes que requieran anodizado, el proceso de mecanizado también debe tener en cuenta el margen de acabado y el efecto que tiene el espesor del recubrimiento sobre las dimensiones críticas.
Aceros al carbono y aleados
El acero puede elegirse para componentes que requieran mayor resistencia mecánica, resistencia al desgaste o capacidad de carga.
En determinadas estructuras mecánicas y relacionadas con la transmisión pueden utilizarse aceros de calidades como el 45 y el 40Cr.
En comparación con el aluminio, el acero suele generar mayores cargas de corte y requiere herramientas y condiciones de corte diferentes.
Si el componente se somete a un tratamiento térmico, la secuencia de fabricación debe tener en cuenta las posibles deformaciones y los cambios en la maquinabilidad. En función de los requisitos finales, puede ser necesario realizar el acabado de algunas dimensiones tras el tratamiento térmico.
Plásticos técnicos y materiales ligeros
El PEEK, el POM y otros plásticos técnicos pueden utilizarse en determinados componentes robóticos en los que se requiera aislamiento eléctrico, baja fricción, resistencia química o un peso reducido.
A diferencia de los metales, los plásticos pueden ser más sensibles a los cambios de temperatura y a la presión de sujeción. Un calor excesivo durante el corte o una sujeción inadecuada pueden provocar cambios dimensionales, deformaciones o la formación de rebabas.
Las aleaciones de magnesio también pueden considerarse para aplicaciones estructurales ligeras, pero su mecanizado requiere medidas específicas de gestión de virutas y de prevención de incendios. No deben tratarse como materiales de mecanizado de aluminio comunes.
La selección de materiales debe basarse siempre en los requisitos funcionales del componente y en las especificaciones técnicas aplicables.
Acabado superficial y control dimensional tras el mecanizado
El mecanizado CNC no siempre es la operación de fabricación final. Muchos componentes estructurales robóticos requieren tratamientos superficiales para cumplir con los requisitos de resistencia a la corrosión, al desgaste, de aspecto o de montaje.
El proceso de acabado elegido puede afectar tanto a la superficie como a las dimensiones finales.
Anodizado de componentes de aluminio
El anodizado se utiliza habitualmente en componentes de aluminio para mejorar la protección de la superficie y ofrecer diferentes opciones estéticas.
Sin embargo, el recubrimiento modifica las dimensiones de la superficie. En el caso de los componentes con orificios de precisión, roscas, asientos de cojinetes e interfaces de acoplamiento, se debe tener en cuenta el margen de recubrimiento antes del mecanizado.
No todas las superficies necesitan el mismo tratamiento. Algunas zonas funcionales pueden requerir enmascaramiento o unas especificaciones de acabado diferentes, según los requisitos del plano y del montaje.
Preparación de la superficie y calidad de los bordes
Las superficies mecanizadas deben prepararse de acuerdo con el proceso de acabado requerido.
Las marcas de herramientas, los arañazos, las rebabas y los bordes afilados pueden afectar al aspecto del recubrimiento o provocar defectos localizados. En el caso de los componentes exteriores visibles, la uniformidad de la superficie también puede ser importante.
La preparación de la superficie necesaria debe definirse antes de la producción, de modo que se coordinen las operaciones de mecanizado, desbarbado y acabado.
Verificación dimensional tras el tratamiento superficial
En el caso de los componentes de precisión, es posible que la inspección previa al acabado no refleje fielmente el estado final.
El espesor del recubrimiento, el tratamiento térmico y otras operaciones secundarias pueden influir en las dimensiones. Por lo tanto, las características críticas deben comprobarse en la fase adecuada, de acuerdo con el plano y los requisitos de inspección del cliente.
Cuando sea necesario, las holguras de mecanizado y los requisitos de enmascaramiento deben acordarse durante la revisión técnica inicial.
Cómo controlamos la calidad a lo largo de todo el proceso de fabricación
En el caso de los componentes estructurales robóticos, el control de calidad no debería depender exclusivamente de la inspección final.
Los errores dimensionales pueden producirse durante la configuración, el mecanizado, el desgaste de las herramientas o el procesamiento secundario. Si estos problemas no se detectan hasta que se han completado todas las operaciones, resulta más difícil subsanarlos.
Nuestro enfoque de fabricación tiene en cuenta los requisitos de inspección en varias fases.
Verificación de materiales y planos
Antes del mecanizado, deben confirmarse las especificaciones del material y los requisitos del plano.
Esto incluye la comprobación de los grados de los materiales, las dimensiones del material en stock, las revisiones de los planos, las tolerancias críticas y cualquier documentación necesaria sobre los materiales.
En el caso de proyectos con requisitos específicos de trazabilidad, también deben verificarse los certificados de materiales y los registros de identificación correspondientes.
Inspección del primer artículo
El primer componente terminado ofrece la oportunidad de comprobar si el proceso seleccionado produce la geometría requerida.
La inspección debe centrarse en las dimensiones críticas, las relaciones entre puntos de referencia, la posición de los orificios, las interfaces de montaje y las condiciones superficiales especificadas.
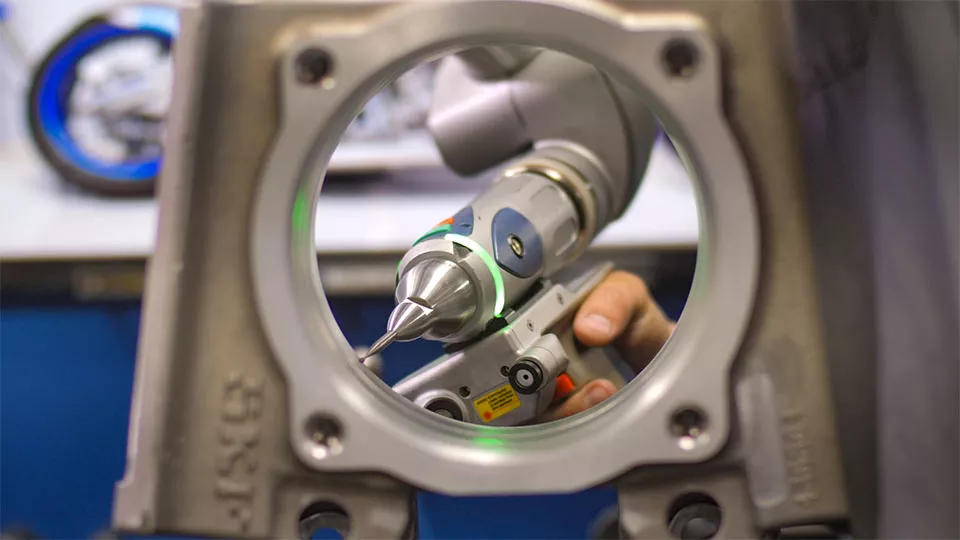
En el caso de componentes complejos, se puede recurrir a la inspección mediante una máquina de medición por coordenadas (CMM) para verificar características geométricas que no pueden evaluarse adecuadamente con herramientas dimensionales básicas.
Si la primera pieza presenta desviaciones, se deben revisar la secuencia de mecanizado, el posicionamiento de los soportes, las compensaciones de las herramientas u otras variables relevantes del proceso antes de continuar con la producción.
Inspección durante el proceso
La inspección durante el proceso permite detectar cambios antes de que afecten a un gran número de componentes.
En función de la pieza y de los requisitos de producción, la inspección puede incluir:
- Dimensiones críticas tras el mecanizado de desbaste.
- Superficies de referencia antes de las configuraciones posteriores.
- Diámetros de los orificios y posición de los mismos.
- Dimensiones de las paredes delgadas tras el desabrazado.
- Desgaste de las herramientas y uniformidad del mecanizado.
- Características afectadas por el procesamiento secundario.
En el caso de los componentes con requisitos de posicionamiento muy estrictos, resulta especialmente importante mantener referencias de referencia coherentes entre el mecanizado y la inspección.
Inspección final y documentación
La inspección final comprueba que el componente terminado se ajusta a los planos y a las especificaciones técnicas acordadas.
En función de los requisitos del proyecto, la inspección puede incluir mediciones con una máquina de medición por coordenadas (CMM), informes dimensionales, comprobaciones de la rugosidad superficial y otros métodos de verificación pertinentes.
Cuando sea necesario, se pueden elaborar informes de inspección del primer artículo, documentación sobre los materiales y registros de inspección de acuerdo con los requisitos de calidad acordados.
Desde piezas de prototipo hasta la producción en serie
Los requisitos de fabricación cambian a medida que un producto robótico pasa de la fase de desarrollo inicial a la de producción en serie.
Un proceso que funciona bien para un único prototipo puede que no sea la opción más eficiente para cientos o miles de componentes.
Por lo tanto, la estrategia de fabricación debería evolucionar en función del diseño y del volumen de producción.
Fabricación de prototipos: la flexibilidad es lo primero
Durante las primeras fases de desarrollo, es habitual que se produzcan cambios en el diseño. La ubicación de los orificios, el espesor de las paredes, las interfaces de montaje y las especificaciones de los materiales pueden revisarse tras el montaje o las pruebas de funcionamiento.
En esta fase, el mecanizado CNC ofrece flexibilidad, ya que los componentes pueden fabricarse directamente a partir de modelos CAD y planos actualizados sin necesidad inmediata de utillaje de producción específico.
La prioridad es verificar la geometría, el ajuste y las dimensiones funcionales, al tiempo que se mantiene la flexibilidad suficiente para realizar modificaciones técnicas.
Producción de bajo volumen: mejorar la repetibilidad
Una vez que el diseño sea más estable, el proceso de fabricación debería ser más repetible.
Esto puede implicar la estandarización de los métodos de sujeción de piezas, los puntos de referencia de mecanizado, las configuraciones de las herramientas y los programas CNC.
En el caso de componentes con una geometría similar, los conceptos comunes de fijación o las estrategias de mecanizado pueden reducir el tiempo de preparación. Sin embargo, el uso compartido de herramientas no debe comprometer los requisitos de posicionamiento de cada pieza.
Los resultados del primer artículo y los registros de inspección de la producción también pueden utilizarse para perfeccionar el proceso antes de programar pedidos de mayor volumen.
Producción a mayor escala: evaluar la rentabilidad del proceso
Cuando aumentan los volúmenes de producción y el diseño se estandariza cada vez más, los métodos de fabricación alternativos pueden llegar a ser económicamente viables.
En función de la geometría del componente y del volumen del pedido, la materia prima puede pasar de ser un lingote sólido a piezas en bruto forjadas, fundidas o moldeadas a presión.
De este modo, el mecanizado CNC puede centrarse en las superficies de montaje críticas, los orificios de precisión, los elementos roscados y otras zonas que requieran tolerancias más estrictas.
En el caso de los componentes rotativos adecuados, el torneado automatizado o el mecanizado de tipo suizo pueden mejorar la eficiencia de la producción.
A la hora de decidir si se adopta la fabricación «near-net-shape», se deben tener en cuenta la inversión en utillaje, la aprovechamiento del material, los requisitos dimensionales y el volumen de producción previsto. No es necesariamente la opción más económica para todos los componentes robóticos.
Fabricación de componentes robóticos en Xtmade
La fabricación de componentes robóticos requiere una coordinación entre la interpretación de los planos, la planificación del proceso, el mecanizado y la inspección. Un socio de fabricación competente debe comprender cómo la geometría y las características funcionales del componente influyen en cada fase de la producción.
Xtmade es una Fábrica especializada en mecanizado CNC robotizado a medida Con sede en Shenzhen (China), contamos con unas instalaciones de fabricación de aproximadamente 120.000 pies cuadrados. Fabricamos componentes a medida a partir de planos, archivos CAD, muestras y especificaciones técnicas facilitados por el cliente.
Nuestras capacidades de fabricación incluyen el mecanizado CNC de tres, cuatro y cinco ejes, operaciones de torneado y fresado-torneado, así como el mecanizado con pórticos de gran tamaño.
En el caso de los componentes estructurales robóticos, nuestro equipo de ingeniería evalúa la pieza antes de su fabricación, prestando especial atención a:
Viabilidad de fabricación: Revisión de los materiales, la geometría, las tolerancias, el acceso para el mecanizado y los requisitos de sujeción de la pieza.
Planificación del proceso de mecanizado: Seleccionar los métodos de mecanizado adecuados y establecer la secuencia de operaciones en función de las características críticas de la pieza.
Mecanizado de precisión: Adaptación de los métodos de mecanizado a los requisitos dimensionales y geométricos, con tolerancias de mecanizado estándar que suelen rondar los ±0,01 mm y trabajos de precisión que pueden alcanzar los ±0,005 mm, en función de la geometría de la pieza y las condiciones de producción.
Inspección dimensional: Utilizar métodos de medición adecuados, incluida la inspección con máquina de medición por coordenadas (CMM) cuando sea necesario, para verificar las dimensiones críticas y las características geométricas.
Coordinación de la producción: Organizar los requisitos de fabricación e inspección para dar respuesta a prototipos, lotes pequeños y pedidos recurrentes.
Nuestro equipo de ingeniería cuenta con más de 20 años de experiencia en el sector. En lugar de tratar cada componente robótico como un trabajo de fresado estándar, evaluamos sus requisitos reales de fabricación y determinamos un proceso que combine precisión, maquinabilidad y eficiencia en la producción.
Si te dedicas al desarrollo de brazos robóticos, conjuntos de articulaciones, bastidores estructurales, carcasas de precisión u otros componentes robóticos a medida, puedes enviar tus planos técnicos o archivos CAD a Xtmade para que se realice una revisión de fabricación.
Podemos evaluar el material, la geometría, las tolerancias y los requisitos de mecanizado para determinar el método de fabricación CNC más adecuado para su proyecto.

