
Модули шарниров роботов: компоненты, технологические процессы изготовления и требования к точности
На встрече экономических лидеров АТЭС 2026 года в Шэньчжэне гуманоидные роботы привлекли к себе значительное внимание. В медиа-центре мероприятия роботы демонстрировали выполнение практических задач, таких как приготовление кофе, подача мороженого и доставка прохладительных напитков посетителям и журналистам. Эти демонстрации позволили увидеть, как робототехника выходит за рамки контролируемых демонстраций и находит применение в реальной жизни.
За каждым движением гуманоидного робота — от ходьбы и поворотов до поднятия руки или захвата предмета — стоит слаженная система робототехнических шарниров. Эти шарниры позволяют различным частям робота двигаться независимо друг от друга, сохраняя при этом равновесие, положение и контролируя усилие.
Шарнир робота — это гораздо больше, чем просто вращающийся двигатель. Типичный модуль шарнира робота состоит из нескольких функциональных компонентов, в том числе сервомотора, редуктора, энкодера и драйвера двигателя. В некоторых конструкциях также предусмотрен электромагнитный тормоз. Эти компоненты закреплены на механических конструкциях, таких как корпуса, выходные валы, подшипниковые гнезда и монтажные фланцы.
Рабочие характеристики шарнира робота зависят не только от его двигателя и системы передачи, но и от точности размеров и качества сборки его механических компонентов. Отверстия под подшипники, совмещение валов, монтажные поверхности и соединительные элементы — все это влияет на работу собранного шарнира.
В данной статье рассматриваются основные компоненты модулей суставов роботов, механические детали, используемые при их изготовлении, распространенные технологические процессы, а также требования к точности, предъявляемые при производстве надежных компонентов суставов роботов.
Каковы основные компоненты модуля шарнира робота?
Модуль шарнира робота представляет собой интегрированный электромеханический узел, предназначенный для обеспечения управляемого вращательного движения. Хотя его конфигурация варьируется в зависимости от области применения робота, в большинстве конструкций в компактной конструкции объединены функции генерации мощности, понижения скорости, обратной связи по движению и управления.
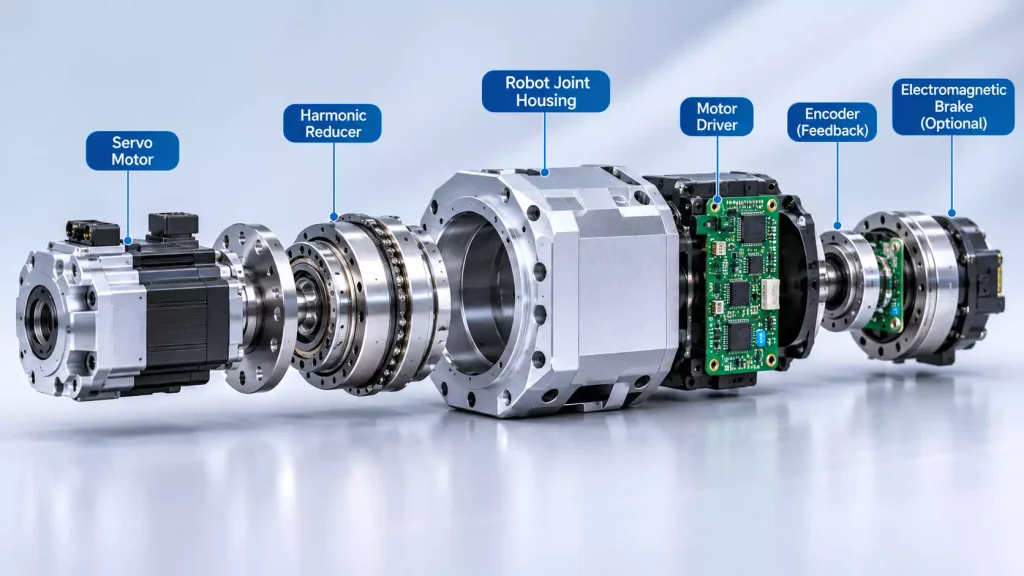
Сервомотор: источник привода шарнира
Сервомотор преобразует электрическую энергию в механическое вращение и обеспечивает начальную движущую силу для сустава робота.
В отличие от обычных двигателей, используемых для простого непрерывного вращения, сервомоторы для робототехники требуют точного управления положением, быстрого ускорения и замедления, а также стабильного крутящего момента.
Одной из распространенных задач при проектировании является поиск баланса между скоростью вращения двигателя, крутящим моментом и габаритными размерами. Высокоскоростные двигатели способны обеспечивать значительную мощность при относительно компактных размерах, однако их прямой выходной крутящий момент может оказаться недостаточным для многих робототехнических задач. Использование более крупного низкоскоростного двигателя может привести к увеличению общей массы и габаритных размеров шарнира.
По этой причине во многих конструкциях шарниров роботов высокоскоростной сервомотор сочетается с редуктором для обеспечения необходимой выходной скорости и крутящего момента.
Важное значение имеет также способ крепления двигателя. Его позиционирующие элементы, монтажные отверстия и соединительные поверхности должны соответствовать корпусу соединения, чтобы обеспечить точную установку и правильное выравнивание.
Редуктор: регулирование скорости и увеличение крутящего момента
Редуктор является ключевым элементом трансмиссии в шарнире робота. Он снижает скорость вращения двигателя, одновременно увеличивая выходной крутящий момент.
К распространенным типам редукторов, используемых в робототехнике, относятся:
- Гармонические редукторы: Компактные конструкции с высокими передаточными числами и малым люфтом, широко применяемые в коллаборативных роботах, легких роборуках и шарнирах гуманоидных роботов.
- Редукторы для автофургонов: Они отличаются жесткостью, грузоподъемностью и ударопрочностью, благодаря чему подходят для шарниров промышленных роботов, работающих с большими нагрузками.
- Планетарные редукторы: Обеспечивают компактную конструкцию трансмиссии и высокую эффективность, что позволяет использовать их в различных системах привода роботов.
Каждый тип редуктора имеет свои особенности с точки зрения люфта, жесткости, КПД, предельного крутящего момента и точности. Выбор зависит от нагрузки на соединение, скорости, требований к движению и доступного монтажного пространства.
С точки зрения производства редуктор также должен точно вписываться в окружающую механическую конструкцию. Монтажные размеры, ориентировочные элементы, соединительные отверстия и опорные поверхности — все это способствует правильной сборке.
Управление двигателем: управление работой двигателя
Управление двигателем преобразует команды управления, поступающие из системы управления робота, в электрические сигналы, которые управляют работой сервомотора.
Как правило, он управляет контурами регулирования тока, скорости и положения, а также обеспечивает такие функции, как защита от перегрузки по току, контроль температуры и обнаружение неисправностей.
Не каждый шарнир робота оснащён собственным приводом. В некоторых конструкциях электронные компоненты привода встроены непосредственно в модуль шарнира, а в других — размещены во внешнем шкафу управления или в отдельном электронном блоке.
Этот конструктивный выбор влияет на внутреннюю компоновку, электрические соединения, систему теплоотвода и доступное пространство для установки.
Датчик положения: обеспечение обратной связи по положению
Энкодер измеряет положение вращения и передает информацию обратно в систему управления двигателем.
В модулях шарниров роботов используются две распространенные конфигурации:
- Энкодер со стороны двигателя: Измеряет положение ротора двигателя и обеспечивает обратную связь для коммутации двигателя и сервоуправления.
- Датчик на стороне выхода: Измеряет положение выходного вала редуктора, предоставляя информацию о фактическом перемещении соединения.
Почему в некоторых высокопроизводительных шарнирах роботов используются два энкодера?
Двигатель и выходной вал соединены через редуктор, что может приводить к упругим деформациям, погрешностям передачи и небольшому люфту. Поэтому расчет положения выходного вала исключительно на основе сигнала обратной связи со стороны двигателя может не в полной мере отражать фактическое положение под нагрузкой.
Использование обратной связи как со стороны двигателя, так и со стороны выхода может способствовать улучшению управления положением и компенсации определенных погрешностей, связанных с передачей.
Электромагнитный тормоз: фиксация положения соединения
Электромагнитный тормоз используется для удержания соединения в заданном положении, когда двигатель не обеспечивает его активный привод.
Это особенно важно для вертикальных осей и шарниров роботов, на которые действуют гравитационные нагрузки. В случае отключения питания тормоз может предотвратить непреднамеренное вращение шарнира под весом присоединенной конструкции.
Однако не каждый шарнир робота требует установки тормоза. Необходимость его установки зависит от нагрузки на шарнир, ориентации крепления, требований безопасности и общей механической конструкции.
При проектировании конструкции интегрированного шарнира для легких робототехнических систем необходимо также учитывать габариты и вес тормоза.
Из каких механических деталей состоит модуль шарнира робота?
Двигатель, редуктор, привод и энкодер обеспечивают основные функции передачи мощности и управления. Однако эти компоненты не могут функционировать как единое целое без опорной механической конструкции.
Модуль шарнира робота также содержит прецизионные механические детали, которые удерживают, фиксируют, соединяют и поддерживают его функциональные компоненты.
Корпус шарнира робота
Корпус шарнира робота является одним из основных конструктивных элементов. Он обеспечивает монтажное пространство и механическую опору для двигателя, редуктора, подшипников и других внутренних узлов.
В зависимости от конструкции соединения корпус может иметь цилиндрическую, трубчатую, прямоугольную или многокамерную форму.
К типичным производственным требованиям относятся:
- Точные размеры монтажных полостей для двигателя и редуктора.
- Точные отверстия под подшипники и их взаимное расположение.
- Ровность и перпендикулярность монтажных поверхностей.
- Точные координаты резьбовых отверстий, установочных отверстий и соединительных элементов.
- Равномерная толщина стенок и достаточная конструктивная жесткость.
Алюминиевые сплавы широко используются для изготовления корпусов шарниров роботов благодаря их относительно небольшому весу, хорошей обрабатываемости и теплопроводности.
Однако тонкостенные корпуса и сложные конструкции с несколькими полостями могут деформироваться в процессе обработки с ЧПУ. На конечные размеры могут влиять как силы зажима, так и силы резания, а также остаточные напряжения в материале.
Поэтому при изготовлении этих деталей большое значение имеют правильное закрепление заготовки, планирование последовательности обработки и выбор параметров резания.
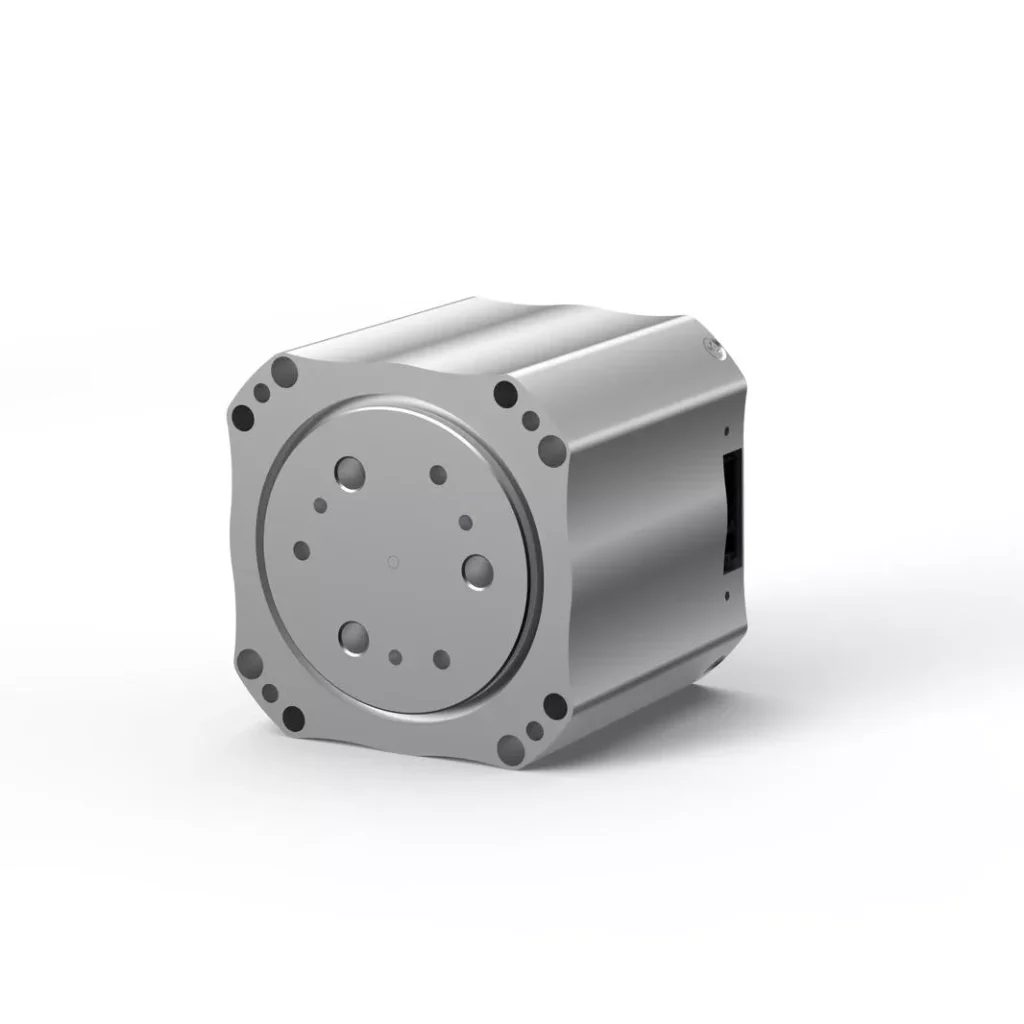
Выходные валы и фланцы
Выходной вал передает крутящий момент от редуктора к внешней механической конструкции, а выходной фланец служит соединительным интерфейсом для звеньев робота и других подвижных компонентов.
Эти детали могут иметь несколько ступенчатых диаметров, буртики, седла под подшипники, резьбовые отверстия и ориентировочные элементы.
К важным аспектам производства относятся:
- Соосность между различными участками вала.
- Точность размеров монтажных поверхностей подшипников.
- Плоскостность и перпендикулярность торцов фланцев.
- Точность расположения позиционных и резьбовых отверстий.
- Биение концов вала и соединительных поверхностей фланцев.
При механической обработке необходимо учитывать взаимосвязь размеров выходного вала, подшипников и редуктора. Соблюдение допуска по отдельному диаметру не всегда означает, что вал в целом будет соответствовать требованиям к сборке.
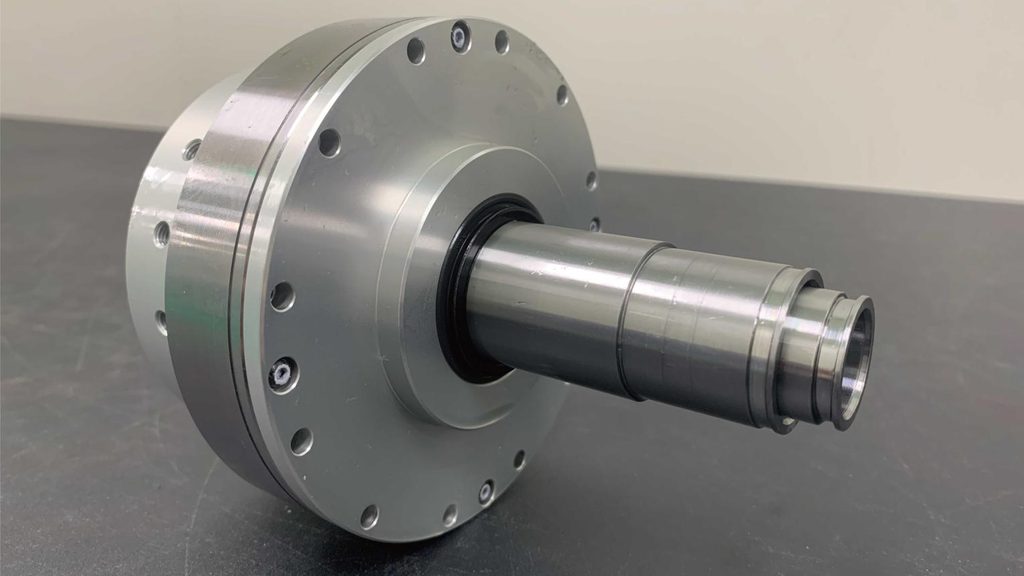
Седла подшипников и монтажные элементы
Седла подшипников и крепежные детали обеспечивают опору вращающимся элементам и фиксируют относительное положение валов, редукторов и других механических узлов.
Эти детали, как правило, имеют прецизионные отверстия, установочные буртики и монтажные элементы.
Точность внутреннего отверстия подшипника имеет особое значение. Слишком большое или слишком малое отверстие может повлиять на посадку подшипника в корпусе. Отклонения в округлости или положении также могут повлиять на точность сборки и работу подшипника.
В конструкциях, содержащих несколько опорных мест, выравнивание и относительное расположение отверстий также должны соответствовать установленным проектным требованиям.
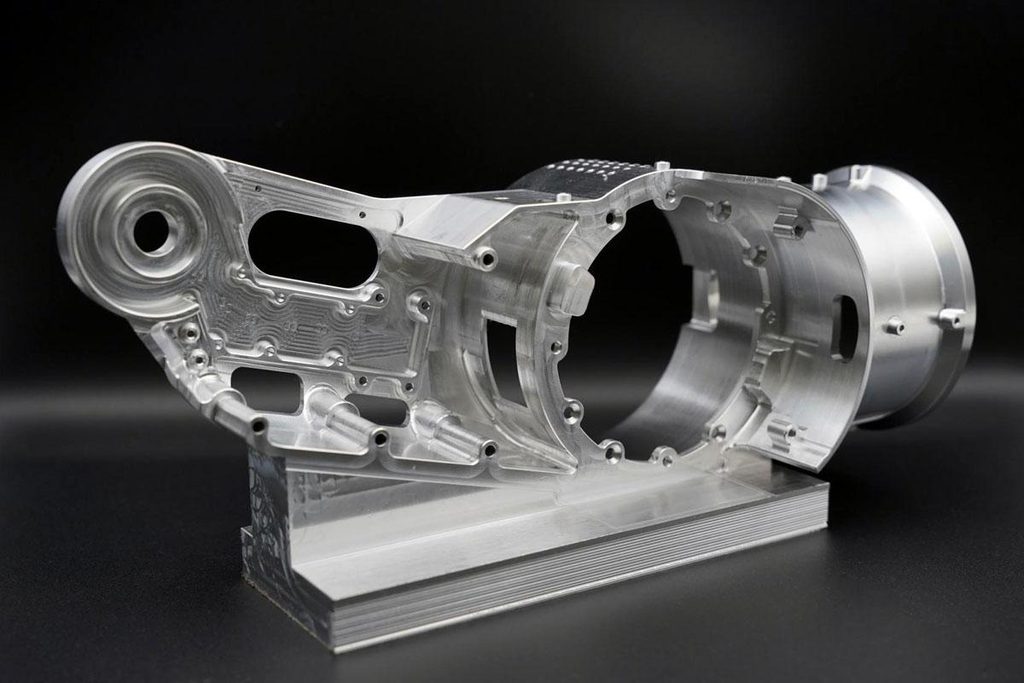
Крышки двигателя и соединительные пластины
Крышки двигателя и соединительные пластины используются для крепления двигателей, соединения различных секций корпуса и обеспечения опорных поверхностей при сборке.
К типичным элементам относятся установочные выступы для крепления двигателя, монтажные отверстия, резьбовые отверстия и ступенчатые соединительные поверхности.
Хотя эти детали могут показаться относительно простыми, их установочные размеры и расположение отверстий влияют на точность совмещения двигателя с окружающим корпусом.
В компактных модулях шарниров роботов несколько механических компонентов должны быть смонтированы в ограниченном монтажном пространстве. Отклонения в размерах отдельных деталей могут суммироваться и повлиять на конечную сборку.
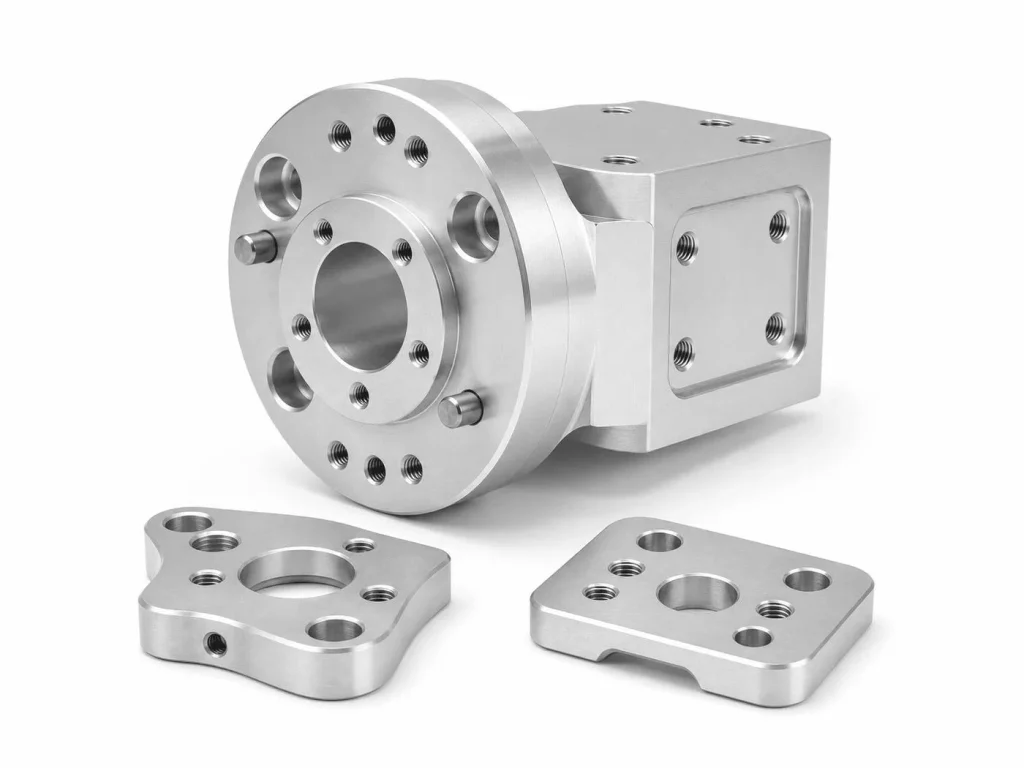
Технологические процессы изготовления деталей шарниров роботов
Детали шарниров роботов отличаются по геометрии, материалам и требованиям к размерам. Поэтому процессы их изготовления необходимо подбирать с учетом конструкции детали, допусков, требований к поверхности и объемов производства.
Фрезерование с ЧПУ, токарная обработка с ЧПУ, сверление, нарезание резьбы и финишная обработка поверхностей входят в число наиболее распространенных технологических процессов, используемых при изготовлении прецизионных деталей для шарниров роботов.
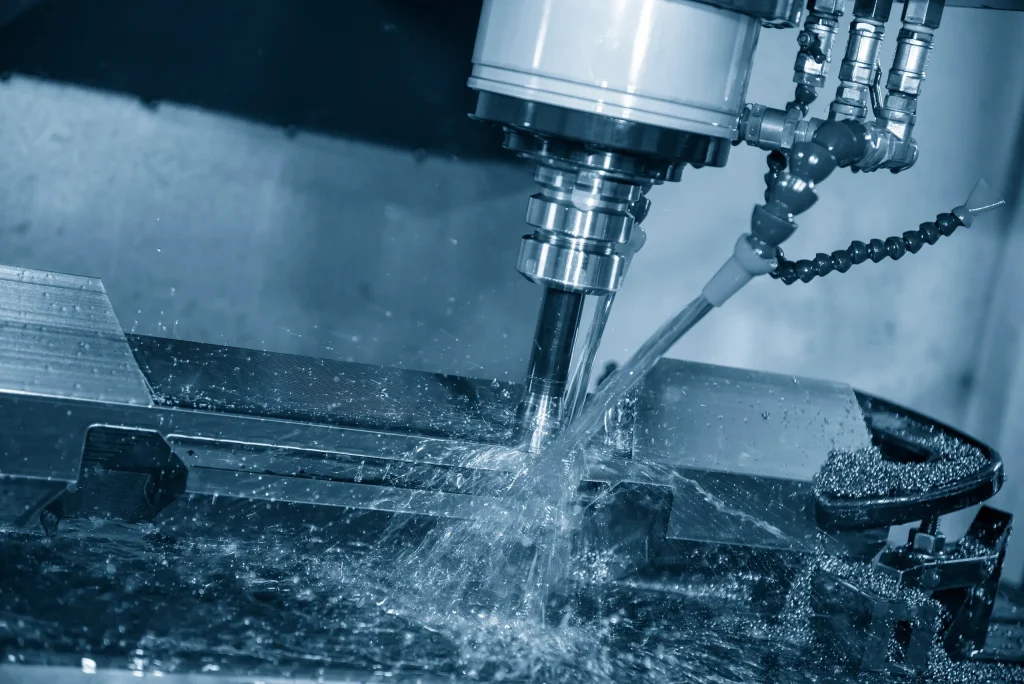
Фрезерование с ЧПУ для корпусов сложных соединений
Фрезерование с ЧПУ широко применяется для изготовления корпусов шарниров роботов со сложными внешними профилями, внутренними полостями, ступенчатыми поверхностями и отверстиями, расположенными в разных направлениях.
Например, для алюминиевого корпуса соединения может потребоваться обработка полости для двигателя, монтажной поверхности редуктора, гнезда под подшипник и нескольких резьбовых отверстий. Эти элементы расположены на разных поверхностях и требуют тщательного контроля ориентиров обработки и последовательности операций.
В зависимости от геометрии детали можно выбрать трехосевую, четырёхосевую или пятиосевую обработку с ЧПУ.
Многоосевая обработка позволяет сократить количество повторных перемещений и помогает сохранить взаиморасположение различных элементов детали. Однако выбор подходящей стратегии обработки по-прежнему зависит от доступности инструмента, условий закрепления заготовки, геометрии детали и требований к допускам.
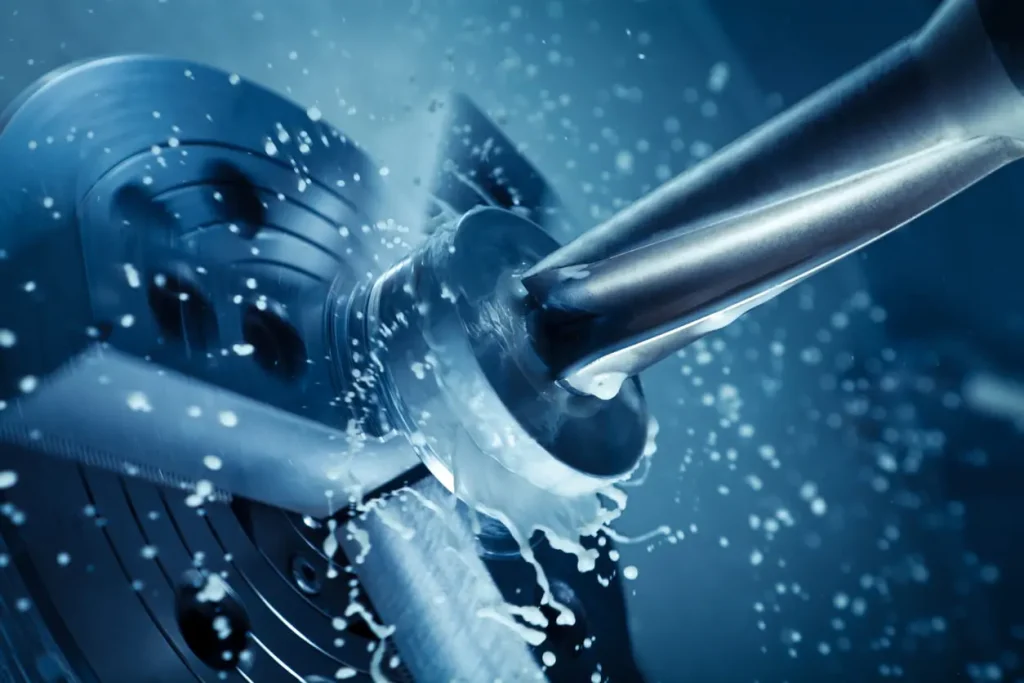
Токарная обработка с ЧПУ выходных валов и цилиндрических деталей
Токарная обработка с ЧПУ широко применяется для изготовления выходных валов, втулок, установочных колец и других вращающихся деталей.
К типичным особенностям механической обработки относятся:
- Наружные диаметры и внутренние отверстия.
- Ступенчатые участки и уступы.
- Торцевые поверхности и фаски.
- Канавки и резьба.
- Опорные поверхности подшипника.
Что касается выходных валов суставов роботов, то контроль диаметра и длины — это лишь часть требований. Не менее важны также соосность между участками вала, округлость и качество поверхности.
В случае деталей, требующих как токарной, так и фрезерной обработки, правильная стратегия обработки позволяет сократить количество повторных настроек и способствует соблюдению взаимосвязей между размерами.
Сверление, нарезание резьбы и прецизионная обработка отверстий
Детали шарниров роботов часто имеют множество монтажных отверстий, центрирующих отверстий и резьбовых отверстий.
Эти элементы обеспечивают крепление двигателя, редуктора, седелок подшипников и внешних соединительных конструкций. Требования к изготовлению включают не только диаметр отверстий и размеры резьбы, но также расстояние между отверстиями, их глубину, точность расположения и перпендикулярность.
Для изготовления прецизионных элементов, таких как подшипниковые отверстия и установочные отверстия, могут потребоваться дополнительные операции, например, растачивание, развертывание или другие виды чистовой обработки.
В случае корпусов с отверстиями, распределенными по нескольким поверхностям, необходимо тщательно планировать ориентиры для обработки и последовательность операций, чтобы сохранить их относительное положение.
Обработка поверхности и последующие операции
Детали шарниров роботов также требуют защиты поверхности и отделки в соответствии с их функциональными требованиями и условиями эксплуатации.
К распространенным методам отделки относятся:
- Анодирование: Часто применяется для алюминиевых корпусов и монтажных элементов с целью повышения коррозионной стойкости и придания поверхности различного внешнего вида.
- Пескоструйная обработка: Обеспечивает однородную текстуру поверхности и улучшает внешний вид.
- Пассивация: Применяется на некоторых деталях из нержавеющей стали для повышения коррозионной стойкости.
- Прецизионное шлифование: Применяется к поверхностям, требующим более строгого контроля размеров и повышенного качества поверхности.
- Удаление заусенцев: Удаляет острые кромки и заусенцы, которые могут помешать сборке или работе.
Обработку поверхности следует рассматривать как часть процесса изготовления с соблюдением размеров. Например, анодирование изменяет размеры поверхности алюминиевых деталей. Поэтому толщину покрытия и конечные монтажные размеры необходимо учитывать до завершения механической обработки.
Для прецизионных отверстий под подшипники, установочных буртиков и других сопрягаемых поверхностей может потребоваться маскировка или дополнительная обработка в зависимости от требований чертежа.
Критические требования к точности деталей шарниров роботов
Детали шарниров роботов часто содержат множество элементов, подлежащих механической обработке, которые должны одновременно соответствовать требованиям к размерам и геометрии. Деталь может соответствовать отдельному допуску по размеру, но при этом не удовлетворять общим геометрическим требованиям или требованиям к сборке.
Особое значение имеют несколько факторов, определяющих точность.
Допуски на размеры и требования к посадке
Отверстия под подшипники, выходные валы, монтажные полости двигателя и установочные элементы редуктора должны иметь допуски на размеры, определяемые их назначением.
К примеру:
- Посадка внутреннего кольца подшипника на вал.
- Зазор между наружным кольцом подшипника и отверстием корпуса.
- Размеры для установки редуктора и монтажные интерфейсы.
- Размеры соединения между двигателем и монтажной пластиной.
Эти посадки необходимо определять с учетом типа подшипника, нагрузки, скорости вращения и способа монтажа. Применение одинакового допуска ко всем монтажным элементам редко является целесообразным.
Концентричность, перпендикулярность и точность положения
Многие детали шарниров роботов содержат элементы, которые должны сохранять определённые геометрические соотношения.
Например, может потребоваться, чтобы несколько участков вала оставались концентрическими. Отверстия под подшипники должны сохранять заданные положения относительно других ориентиров. Кроме того, может потребоваться обеспечение заданной перпендикулярности и биения торцевых поверхностей выходного фланца.
Эти геометрические характеристики влияют на центрирование деталей и могут оказывать влияние на рабочее состояние вращающихся узлов.
Поэтому чрезвычайно важно установить правильные базовые точки обработки. Когда несколько критически важных элементов можно обрабатывать, ориентируясь на единые опорные поверхности, контролировать их относительное положение, как правило, проще.
Отделка поверхности и качество контактной поверхности
Различные участки детали шарнира робота требуют разных уровней качества обработки поверхности.
Нефункциональная внешняя поверхность не обязательно должна иметь такую же шероховатость, как опорная поверхность подшипника, уплотнительная поверхность или прецизионная установочная поверхность.
Чрезмерная шероховатость сопрягаемой поверхности может повлиять на условия контакта и качество сборки. К другим функциональным участкам могут предъявляться особые требования к поверхности, связанные с трением, герметичностью или износом.
Поэтому характеристики отделки поверхности следует определять с учетом назначения каждой зоны, а не применять одинаковые требования ко всему изделию в целом.
Легкая конструкция и жесткость каркаса
Легкая конструкция является важным фактором при разработке коллаборативных и гуманоидных роботов.
Корпуса из алюминиевого сплава позволяют снизить вес соединения, однако тонкостенные конструкции более подвержены деформации под воздействием режущих сил, зажимных сил и остаточных напряжений.
К факторам, которые необходимо учитывать при производстве, относятся:
- Распределение толщины стенок и жесткость конструкции.
- Положения зажима и усилие зажима.
- Последовательности черновой и чистовой обработки.
- Параметры резания и припуск на обработку.
- Снятие остаточного напряжения и повторная проверка размеров при необходимости.
Легкая конструкция — это не просто уменьшение толщины стенок. Она требует нахождения баланса между весом, прочностью, жесткостью и технологичностью изготовления.
Типичные проблемы при производстве деталей шарниров роботов
Понимание требуемых допусков — это лишь одна из составляющих прецизионного производства. Следующая задача заключается в том, чтобы стабильно соблюдать эти требования в ходе реального производства.
Детали шарниров роботов часто сочетают в себе сложную геометрию, множество элементов, требующих высокой точности, и сложные монтажные соотношения. Некоторые проблемы, возникающие в процессе производства, заслуживают особого внимания.
Деформация тонкостенного корпуса при обработке на станке с ЧПУ
Тонкостенные алюминиевые корпуса являются типичным примером сложностей, возникающих при прецизионной механической обработке в области робототехники.
Поскольку их стенки обладают ограниченной жесткостью, они могут деформироваться под действием сил зажима и резания. Корпус может сохранять свою форму в зажатом состоянии, но возвращаться в исходное положение после снятия зажима, что приводит к отклонениям в размерах.
Существует ряд производственных мер, которые могут помочь снизить этот риск:
- Используйте подходящие методы закрепления заготовки, чтобы избежать сосредоточения зажимных усилий.
- Спланируйте операции черновой и чистовой обработки с учетом конструкции детали.
- Управляйте параметрами глубины резания и подачи.
- После снятия зажимов необходимо повторно проверить критические размеры.
- При необходимости применяйте поэтапную обработку для уменьшения деформации.
Обеспечение точности позиционирования при работе с несколькими прецизионными отверстиями
Корпуса шарниров роботов часто имеют монтажные отверстия для двигателей, установочные отверстия для редукторов и гнезда под подшипники.
Эти элементы не являются независимыми. Они должны соблюдать определённые позиционные, угловые и выравнивающие соотношения.
Частые изменения опорных точек зажима могут приводить к накоплению погрешностей позиционирования, что сказывается на взаиморасположении различных отверстий.
Поэтому перед началом производства следует установить подходящую систему отсчёта, а затем определить последовательность операций, обеспечивающую соблюдение требуемых положений деталей относительно друг друга.
Обеспечение согласованности форм сопрягаемых деталей
Модуль шарнира робота может состоять из нескольких изготовленных отдельно механических компонентов, в том числе корпусов, выходных валов, седелок подшипников и соединительных фланцев.
Даже если каждый компонент соответствует своим индивидуальным допускам на размеры, несоответствующее сочетание допусков всё равно может привести к проблемам при сборке.
К примерам относятся чрезмерно плотное прилегание, отклонения в расположении и ненадёжные соединения.
Поэтому при производстве следует учитывать не только размеры отдельных деталей, но и функциональные взаимосвязи между сопрягаемыми компонентами.
Критические размеры деталей следует оценивать с учетом технического чертежа, схемы допусков и требований к сборке.
Контроль изменений размеров после обработки поверхности
Анодирование, гальваническое покрытие и другие процессы отделки поверхности могут привести к изменению конечных размеров детали.
В случае нефункциональных внешних поверхностей эти изменения могут оказать незначительное влияние. Однако изменения размеров в подшипниковых отверстиях, установочных буртиках и прецизионных монтажных элементах могут повлиять на окончательную сборку.
Перед началом механической обработки необходимо определить требования к обработке поверхности. Функциональные зоны, подвергающиеся притирке, могут потребовать маскировки или дополнительной отделки, а для поверхностей с покрытием следует установить соответствующие припуски на обработку.
Контроль качества деталей шарниров прецизионных роботов
Контроль качества — это не только проверка соответствия отдельных размеров допускам. Он также должен включать проверку критических геометрических характеристик, качества поверхности и размеров, связанных со сборкой.
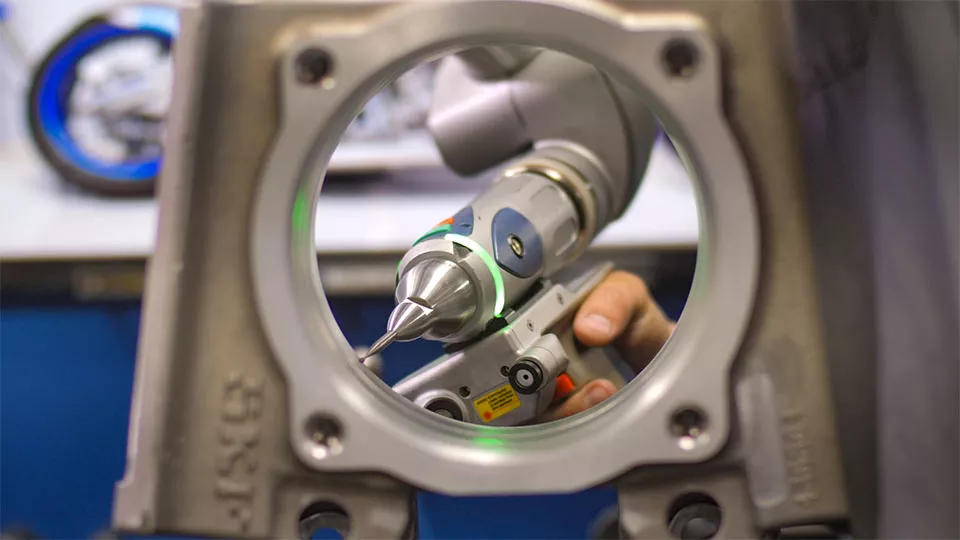
Контроль размеров
К распространенным контрольно-измерительным приборам относятся:
- Шлицевые штангенциркули и микрометры для измерения наружных размеров и выполнения общих измерений.
- Калибры для отверстий под подшипники и других внутренних диаметров.
- Высотомеры для измерения ступенчатых размеров и вертикальных измерений.
- Прецизионные калибры для определённых размеров отверстий и монтажных размеров.
Критические размеры, такие как отверстия под подшипники и посадочные поверхности выходного вала, следует проверять с помощью измерительных приборов, соответствующих установленным требованиям к допускам.
Контроль соблюдения геометрических допусков
В случае сложных деталей шарниров роботов обычных измерительных приборов может оказаться недостаточно для проверки всех геометрических соотношений.
Координатно-измерительная машина (КИМ) позволяет проводить контроль нескольких элементов и их пространственных взаимоотношений, в том числе:
- Положение отверстия.
- Плоскостность и перпендикулярность.
- Концентричность и связанные с ней геометрические характеристики.
- Сложные профили и размерные характеристики.
В случае корпусов с несколькими ориентирами крепления и сложной схемой расположения отверстий контроль на координатно-измерительной машине (КИМ) позволяет получить более полные данные о размерах.
Качество поверхности и документация по качеству
В зависимости от технического чертежа дополнительный контроль может включать измерение шероховатости поверхности, проверку на наличие заусенцев, визуальный осмотр, а также выявление царапин и других дефектов поверхности.
Для проектов, требующих официальной документации по качеству, производители могут также предоставлять:
- Отчеты о первичном приемочном контроле (FAI).
- Протоколы контроля размеров.
- Протоколы испытаний материалов (MTR).
- Соответствующие записи об обработке поверхности.
Эти протоколы проверок и документы, обеспечивающие отслеживаемость материалов, помогают заказчикам убедиться в том, что поставляемые компоненты соответствуют их техническим требованиям.
Как выбрать партнера-производителя деталей для шарниров роботов
Детали шарниров роботов часто отличаются сложной геометрией, наличием множества элементов, требующих высокой точности, а также строгими требованиями к сборке. Поэтому при выборе партнера по производству следует учитывать не только количество станков или предложенные цены.
Стоит рассмотреть несколько возможностей.
Возможности комплексной обработки деталей
Корпуса шарниров роботов часто имеют многогранные элементы, внутренние полости и прецизионные отверстия. Производитель должен располагать соответствующим оборудованием для фрезерования, токарной обработки и многоосевой обработки с ЧПУ, а также уметь подбирать технологии в соответствии с геометрией детали.
Понимание требований к геометрическим допускам и размерам (GD&T) и требованиям к сборке
Что касается седл подшипников, выходных валов и соединительных фланцев, производитель должен понимать допуски на размеры, геометрические допуски и требования к посадке, а не рассматривать каждый размер как отдельное измерение.
Опыт работы с материалами и отделкой поверхностей
Различные материалы отличаются по характеристикам обработки, рискам деформации и требованиям к качеству отделки. Компетентный производитель должен уметь оценивать выбор материала и методы изготовления с учетом предполагаемого назначения детали.
Возможности по контролю качества
При выборе поставщика прецизионных робототехнических компонентов важно оценить, располагает ли он координатно-измерительными машинами (КИМ), прецизионными измерительными приборами и надлежащими процедурами контроля. Также ценной является возможность предоставлять протоколы контроля размеров.
Изготовление по индивидуальному заказу и поддержка производства
Проекты по разработке роботов могут начинаться с создания прототипов и небольших партий продукции, а затем переходить к производству более крупных партий. Партнер по производству должен быть способен адаптироваться к меняющимся требованиям проекта и объемам производства.
Xtmade: Изготовление на заказ высокоточных компонентов для робототехники
Xtmade — это компания, специализирующаяся на прецизионной механической обработке по индивидуальным заказам, расположенная в Шэньчжэне (Китай), которая занимается производством металлических и инженерных пластиковых деталей для робототехники, автоматизации и других промышленных областей применения.
Механические компоненты, используемые в модулях шарниров роботов, включая корпуса, выходные валы, соединительные фланцы, монтажные пластины и другие прецизионные конструкционные детали, мы изготавливаем в соответствии с предоставленными заказчиком чертежами в формате CAD, техническими спецификациями или физическими образцами.
В нашем производственном процессе учитываются геометрия детали, характеристики материала, базовые точки обработки, допуски на размеры и требования к качеству поверхности. Для контроля качества готовой детали применяются соответствующие процедуры обработки и контроля.
Наши производственные возможности включают:
- Обработка с ЧПУ алюминиевых сплавов, нержавеющих сталей, легированных сталей и инженерных пластиков.
- Трехосное, четырёхосное и пятиосное фрезерование с ЧПУ.
- Токарная обработка с ЧПУ и обработка сложных конструкционных деталей.
- Точное сверление, растачивание и нарезание резьбы.
- Анодирование, пескоструйная обработка и другие процессы отделки поверхностей.
- Измерения на координатно-измерительной машине и контроль размеров.
Независимо от того, нужны ли вам корпуса для шарниров роботов, прецизионные валы, монтажные детали или другие сложные механические детали, компания Xtmade готова предоставить индивидуальная роботизированная обработка с ЧПУ на основе ваших существующих проектов и технических требований.
Отправьте нам свои 2D-технические чертежи, 3D-файлы CAD и спецификации материалов для оценки возможности изготовления и подготовки коммерческого предложения.
Заключение
Модули шарниров роботов объединяют в себе системы генерации и передачи мощности, управления движением и механические конструкции в единую компактную электромеханическую систему. В то время как двигатели и редукторы обеспечивают основные функции привода и передачи, механические компоненты, такие как корпуса, выходные валы, подшипниковые гнезда и соединительные фланцы, служат конструктивной основой, обеспечивающей точность сборки и стабильность работы.
От контроля деформации в тонкостенных корпусах до точности отверстия под подшипник и соотношений посадки между несколькими компонентами — каждый этап производства может повлиять на эксплуатационные характеристики и надежность собранного узла.
Таким образом, для производства надёжных компонентов шарниров роботов недостаточно просто соблюдать отдельные допуски на размеры. Это предполагает скоординированный контроль геометрии деталей, процессов механической обработки, геометрической точности, качества поверхности и требований к сборке.


