
Módulos de articulações de robôs: componentes, processos de fabrico e requisitos de precisão
Na Reunião dos Líderes Económicos da APEC de 2026, realizada em Shenzhen, os robôs humanóides atraíram uma atenção considerável. No centro de imprensa do evento, os robôs realizaram tarefas práticas, tais como preparar café, servir gelados e distribuir bebidas aos visitantes e jornalistas. Estas demonstrações deram uma ideia de como a robótica está a ir além das demonstrações controladas e a avançar para aplicações no mundo real.
Por trás de cada movimento de um robô humanóide — desde andar e virar-se até levantar um braço ou agarrar um objeto — existe um sistema coordenado de articulações robóticas. Estas articulações permitem que as diferentes secções do robô se movam de forma independente, mantendo ao mesmo tempo o equilíbrio, o posicionamento e o controlo da força.
Uma articulação de robô é muito mais do que um motor que gira. Uma típica módulo de articulação de robô integra vários componentes funcionais, incluindo um servomotor, um redutor, um codificador e um controlador de motor. Alguns modelos também incorporam um travão eletromagnético. Estes componentes são suportados por estruturas mecânicas, tais como caixas, eixos de saída, assentos de rolamentos e flanges de montagem.
O desempenho de uma articulação robótica depende não só do seu motor e do seu sistema de transmissão, mas também da precisão dimensional e da qualidade de montagem dos seus componentes mecânicos. Os furos dos rolamentos, o alinhamento dos eixos, as superfícies de montagem e as características de ligação influenciam, todos eles, o funcionamento da articulação montada.
Este artigo analisa os principais componentes dos módulos das articulações robóticas, as peças mecânicas utilizadas na sua construção, os processos de fabrico mais comuns e os requisitos de precisão envolvidos na produção de componentes fiáveis para articulações robóticas.
Quais são os principais componentes de um módulo de articulação de robô?
Um módulo de articulação de robô é um conjunto eletromecânico integrado concebido para proporcionar um movimento rotativo controlado. Embora a sua configuração varie consoante a aplicação do robô, a maioria dos projetos combina funções de geração de potência, redução de velocidade, retroalimentação de movimento e controlo numa estrutura compacta.
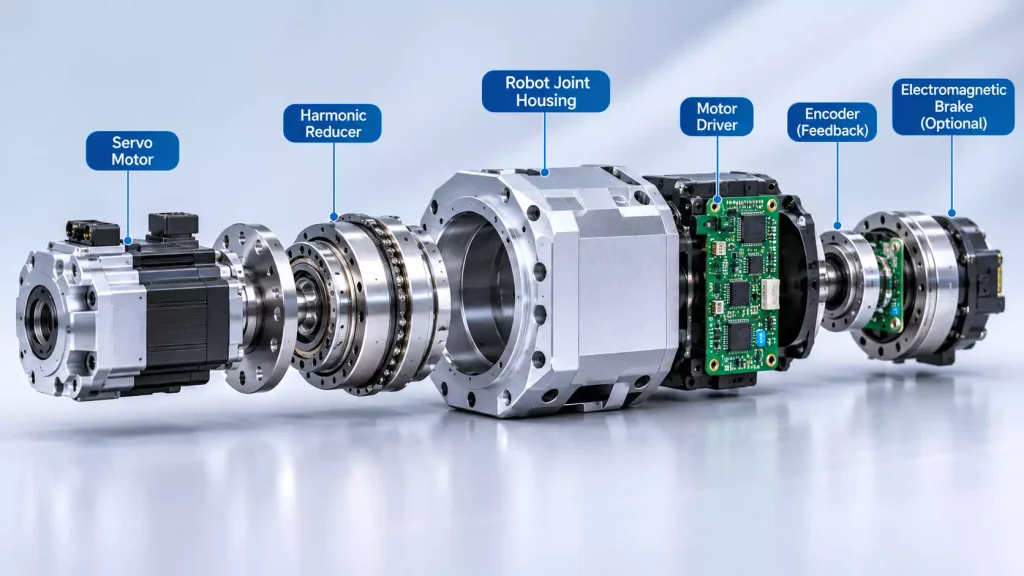
Servomotor: a fonte de energia da articulação
O servomotor converte energia elétrica em rotação mecânica e fornece a força motriz inicial para uma articulação do robô.
Ao contrário dos motores convencionais utilizados para uma rotação contínua simples, os servomotores robóticos exigem um controlo preciso da posição, aceleração e desaceleração rápidas e uma saída de binário constante.
Um desafio comum na conceção consiste em encontrar o equilíbrio entre a velocidade do motor, o binário e as dimensões globais. Os motores de alta velocidade podem fornecer uma potência substancial num formato relativamente compacto, mas a sua saída direta pode não proporcionar binário suficiente para muitas aplicações robóticas. A utilização de um motor maior e de baixa velocidade pode aumentar o peso e as dimensões globais da articulação.
Por este motivo, muitos projetos de articulações de robôs combinam um servomotor de alta velocidade com um redutor para atingir a velocidade e o binário de saída necessários.
A disposição de montagem do motor também é importante. As suas características de posicionamento, orifícios de montagem e superfícies de ligação devem corresponder à caixa da junta, para garantir uma instalação precisa e um alinhamento adequado.
Redutor: Controlo da velocidade e aumento do binário
O redutor é um componente essencial do sistema de transmissão numa articulação de robô. Reduz a velocidade de rotação do motor, ao mesmo tempo que aumenta o binário de saída disponível.
Os tipos de redutores mais comuns utilizados na robótica incluem:
- Redutores harmónicos: Modelos compactos com elevadas relações de redução e baixa folga, habitualmente utilizados em robôs colaborativos, braços robóticos leves e articulações de robôs humanóides.
- Redutores para autocaravanas: Conhecidas pela sua rigidez, capacidade de carga e resistência ao impacto, o que as torna adequadas para articulações de robôs industriais que suportam cargas mais pesadas.
- Redutores planetários: Oferecem estruturas de transmissão compactas e boa eficiência, com aplicações em diversos sistemas de acionamento robótico.
Cada tipo de redutor apresenta características diferentes em termos de folga, rigidez, eficiência de transmissão, capacidade de binário e precisão. A escolha depende da carga, da velocidade, dos requisitos de movimento e do espaço de instalação disponível.
Do ponto de vista da produção, o redutor deve também encaixar-se com precisão na estrutura mecânica circundante. As dimensões de montagem, os elementos de posicionamento, os orifícios de ligação e as superfícies de contacto contribuem todos para uma montagem correta.
Controlador do motor: controlo do funcionamento do motor
O controlador do motor converte os comandos de controlo do sistema de controlo do robô em sinais elétricos que acionam o servomotor.
Normalmente, gere os circuitos de controlo de corrente, velocidade e posição, ao mesmo tempo que oferece funções como proteção contra sobrecorrente, monitorização da temperatura e deteção de avarias.
Nem todas as articulações de um robô possuem o seu próprio controlador. Alguns projetos integram os componentes eletrónicos do controlador diretamente no módulo da articulação, enquanto outros os colocam num armário de controlo externo ou num conjunto eletrónico separado.
Esta escolha de conceção tem impacto na disposição interna, nas ligações elétricas, na gestão térmica e no espaço disponível para a instalação.
Codificador: Fornecimento de informação de posição
Um codificador mede a posição rotacional e fornece informação de retorno ao sistema de controlo do motor.
Existem duas configurações comuns utilizadas nos módulos das articulações dos robôs:
- Codificador do lado do motor: Mede a posição do rotor do motor e fornece informação de retorno para a comutação do motor e o controlo servo.
- Codificador do lado da saída: Mede a posição do eixo de saída do redutor, fornecendo informações sobre o movimento real da articulação.
Por que razão algumas articulações de robôs de alto desempenho utilizam dois codificadores?
O motor e o eixo de saída estão ligados através de um redutor, o que pode dar origem a deformações elásticas, erros de transmissão e pequenas quantidades de folga. Por conseguinte, o cálculo da posição de saída com base apenas no feedback do lado do motor pode não representar totalmente a posição real sob carga.
A utilização de feedback tanto do lado do motor como do lado da saída pode ajudar a melhorar o controlo de posição e a compensar certos erros relacionados com a transmissão.
Travão eletromagnético: manutenção da posição da articulação
Utiliza-se um travão eletromagnético para manter uma articulação na posição correta quando o motor não a está a acionar ativamente.
Isto é particularmente importante para os eixos e articulações verticais dos robôs que suportam cargas gravitacionais. Se houver uma interrupção no fornecimento de energia, o travão pode ajudar a impedir que a articulação gire involuntariamente sob o peso da estrutura acoplada.
No entanto, nem todas as articulações de um robô necessitam de um travão. A sua inclusão depende da carga da articulação, da orientação de montagem, dos requisitos de segurança e da conceção mecânica global.
No caso dos sistemas robóticos leves, as dimensões e o peso do travão também devem ser tidos em conta na conceção da estrutura integrada da articulação.
Que peças mecânicas compõem um módulo de articulação de um robô?
O motor, o redutor, o controlador e o codificador asseguram as principais funções de transmissão de potência e controlo. No entanto, estes componentes não podem funcionar como um conjunto completo sem uma estrutura mecânica de suporte.
Um módulo de articulação de um robô contém também peças mecânicas de precisão que fixam, posicionam, ligam e suportam os seus componentes funcionais.
Caixa de articulações do robô
A caixa da articulação do robô é um dos principais componentes estruturais. Proporciona espaço de instalação e suporte mecânico para o motor, o redutor, os rolamentos e outros conjuntos internos.
Dependendo do desenho da junta, o invólucro pode ter uma estrutura cilíndrica, tubular, retangular ou com várias cavidades.
Os requisitos típicos de fabrico incluem:
- Dimensões precisas das cavidades de montagem do motor e do redutor.
- Furos de rolamentos precisos e as suas posições relativas.
- Planicidade e perpendicularidade das superfícies de montagem.
- Localizações precisas para orifícios roscados, orifícios de referência e elementos de ligação.
- Espessura de parede uniforme e rigidez estrutural suficiente.
As ligas de alumínio são frequentemente utilizadas nos invólucros das articulações dos robôs devido ao seu peso relativamente baixo, à boa maquinabilidade e à condutividade térmica.
No entanto, as caixas de paredes finas e as estruturas complexas com múltiplas cavidades podem deformar-se durante a maquinagem CNC. As forças de fixação, as forças de corte e a tensão residual do material podem, todas elas, afetar as dimensões finais.
A fixação adequada da peça, o planeamento da sequência de maquinagem e a seleção dos parâmetros de corte são, por isso, importantes na produção destes componentes.
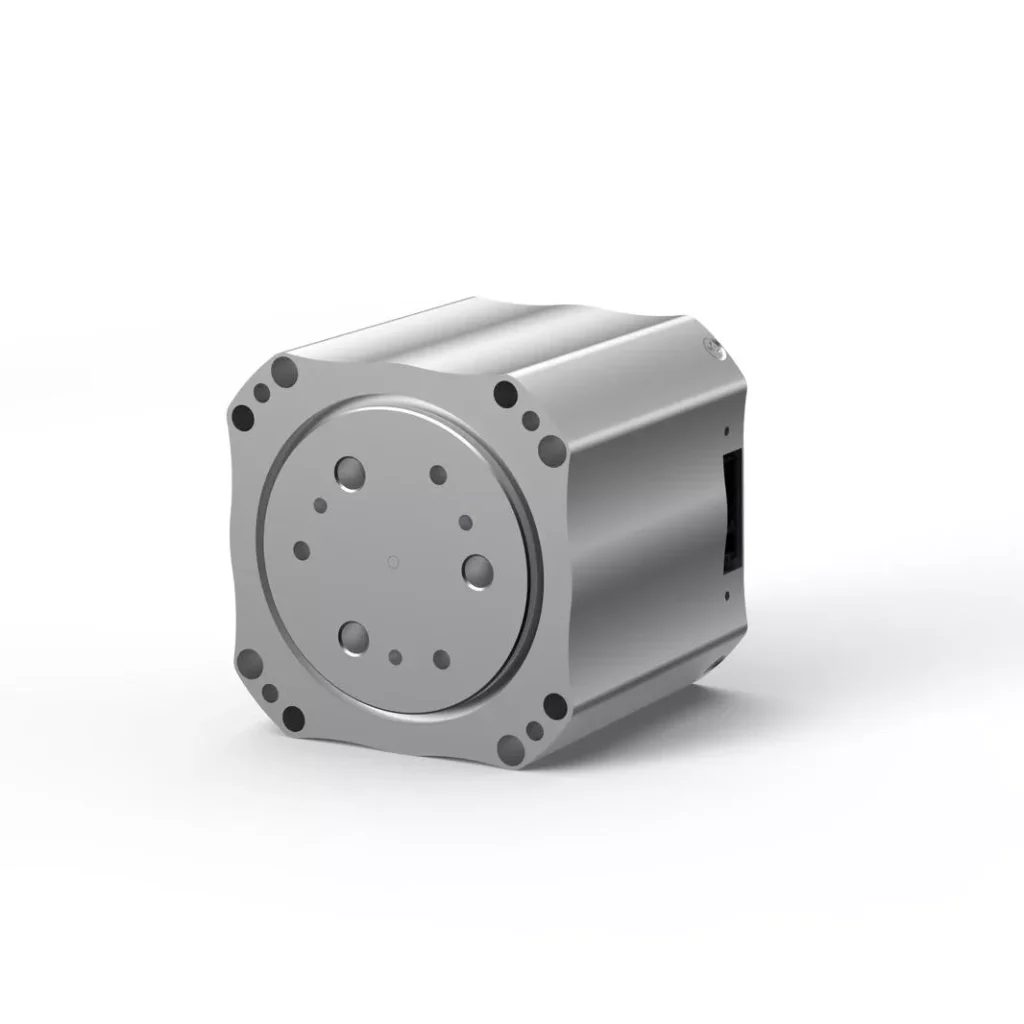
Eixos de saída e flanges
O eixo de saída transfere o binário do redutor para a estrutura mecânica externa, enquanto o flange de saída proporciona uma interface de ligação para os elos do robô e outros componentes móveis.
Estas peças podem conter vários diâmetros escalonados, saliências, assentos de rolamentos, orifícios roscados e elementos de posicionamento.
Entre as considerações importantes relativas ao fabrico, destacam-se:
- Concentricidade entre as diferentes secções do eixo.
- Precisão dimensional das superfícies de montagem dos rolamentos.
- Planicidade e perpendicularidade das faces das flanges.
- Precisão posicional dos furos de localização e roscados.
- Desvio das extremidades do eixo e das superfícies de ligação das flanges.
A relação dimensional entre o eixo de saída, os rolamentos e o redutor deve ser tida em conta durante a maquinagem. O cumprimento de uma tolerância de diâmetro específica não significa necessariamente que o eixo, na sua totalidade, cumpra os requisitos de montagem.
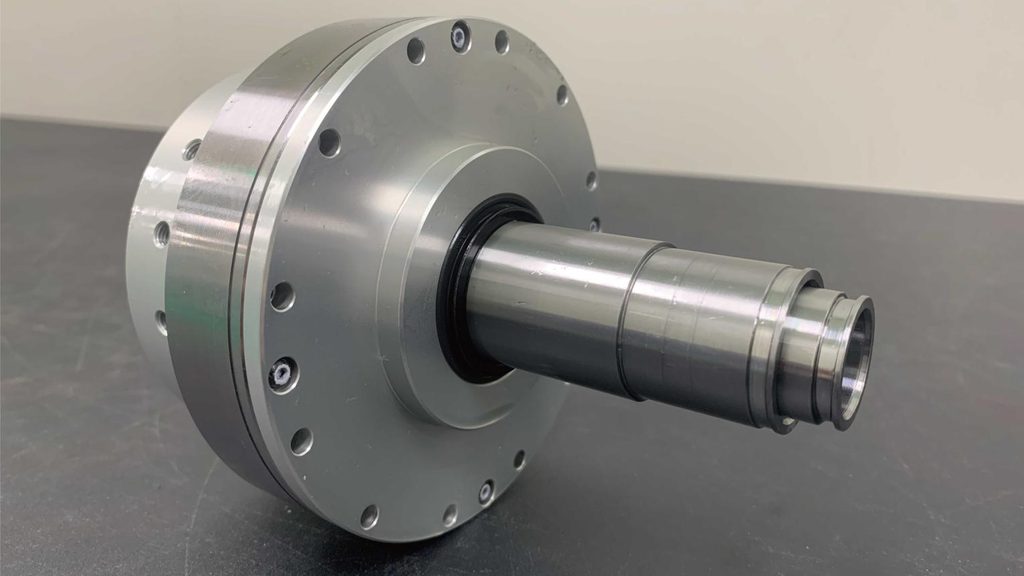
Assentos de rolamentos e componentes de montagem
Os assentos dos rolamentos e os componentes de montagem suportam os elementos rotativos e mantêm as posições relativas dos eixos, redutores e outros conjuntos mecânicos.
Estas peças contêm normalmente furos de precisão, ressaltos de posicionamento e elementos de montagem.
A precisão do furo do rolamento é particularmente importante. Um furo com dimensões superiores ou inferiores às previstas pode afetar o ajuste entre o rolamento e a sua caixa. Desvios na circularidade ou na posição também podem influenciar a precisão da montagem e o funcionamento do rolamento.
No caso de estruturas que incluam vários pontos de apoio, o alinhamento e as posições relativas dos furos devem também cumprir os requisitos de conceção especificados.
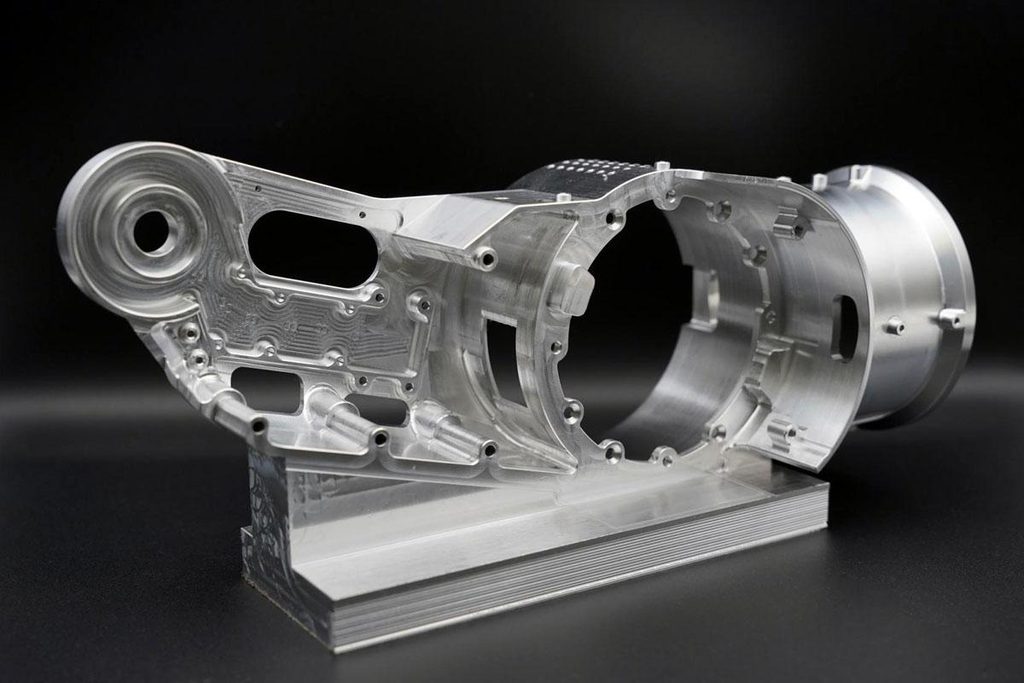
Tampas das extremidades do motor e placas de ligação
As tampas das extremidades dos motores e as placas de ligação são utilizadas para fixar os motores, ligar diferentes secções da carcaça e proporcionar superfícies de referência para a montagem.
As características típicas incluem saliências de fixação do motor, orifícios de montagem, orifícios roscados e superfícies de ligação escalonadas.
Embora estas peças possam parecer relativamente simples, as suas dimensões de posicionamento e a localização dos orifícios influenciam a precisão com que o motor se alinha com a caixa que o envolve.
Nos módulos compactos de articulações de robôs, vários componentes mecânicos têm de se encaixar num espaço de instalação limitado. Os desvios dimensionais nas peças individuais podem acumular-se e afetar a montagem final.
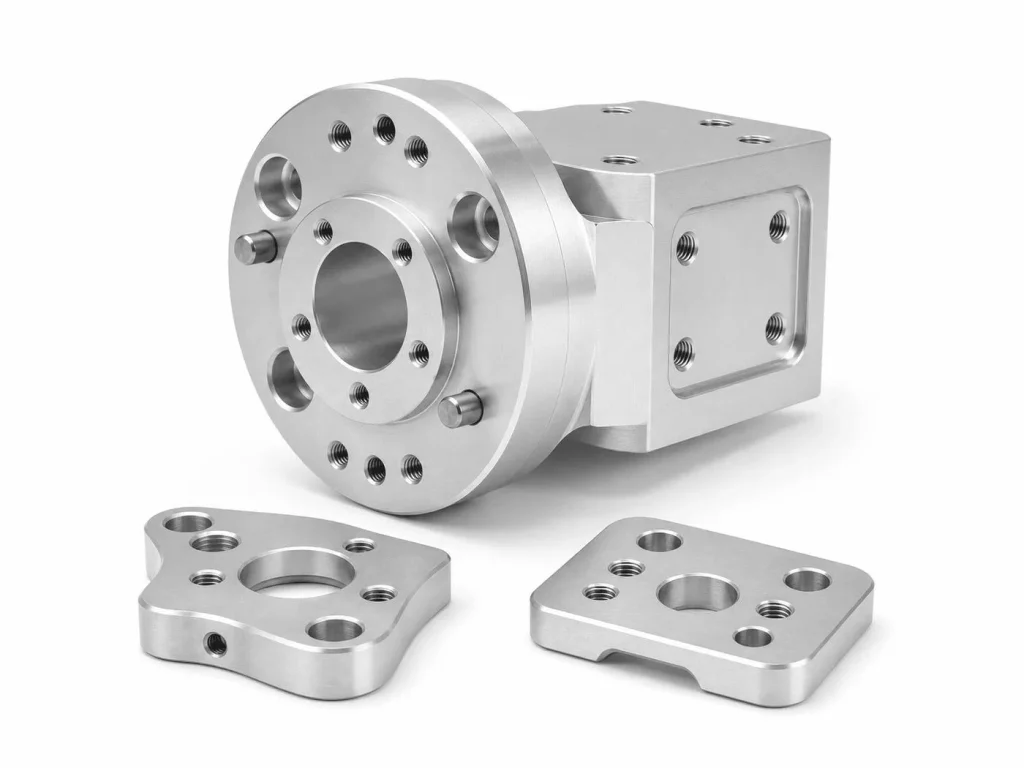
Processos de fabrico utilizados nos componentes das articulações dos robôs
Os componentes das articulações dos robôs apresentam diferentes geometrias, materiais e requisitos dimensionais. Por conseguinte, os seus processos de fabrico devem ser selecionados de acordo com a estrutura das peças, as tolerâncias, os requisitos de superfície e as quantidades de produção.
A fresagem CNC, o torneamento CNC, a perfuração, a rosqueamento e o acabamento de superfícies estão entre os processos mais comuns utilizados no fabrico de componentes de articulações robóticas de precisão.
Fresagem CNC para caixas de juntas complexas
A fresagem CNC é amplamente utilizada no fabrico de caixas de articulações para robôs com perfis externos complexos, cavidades internas, superfícies escalonadas e orifícios multidirecionais.
Por exemplo, uma caixa de junção em alumínio pode exigir a maquinagem de uma cavidade para o motor, de uma face de montagem do redutor, de um assento de rolamento e de vários orifícios roscados. Estas características estão distribuídas por diferentes superfícies e exigem um controlo cuidadoso das referências de maquinagem e das sequências de operação.
Dependendo da geometria da peça, pode optar-se pela maquinagem CNC de três, quatro ou cinco eixos.
A maquinagem multieixos pode reduzir o reposicionamento repetido e ajudar a manter as relações posicionais entre diferentes características. No entanto, a estratégia de maquinagem adequada continua a depender da acessibilidade da ferramenta, das condições de fixação da peça, da geometria da peça e dos requisitos de tolerância.
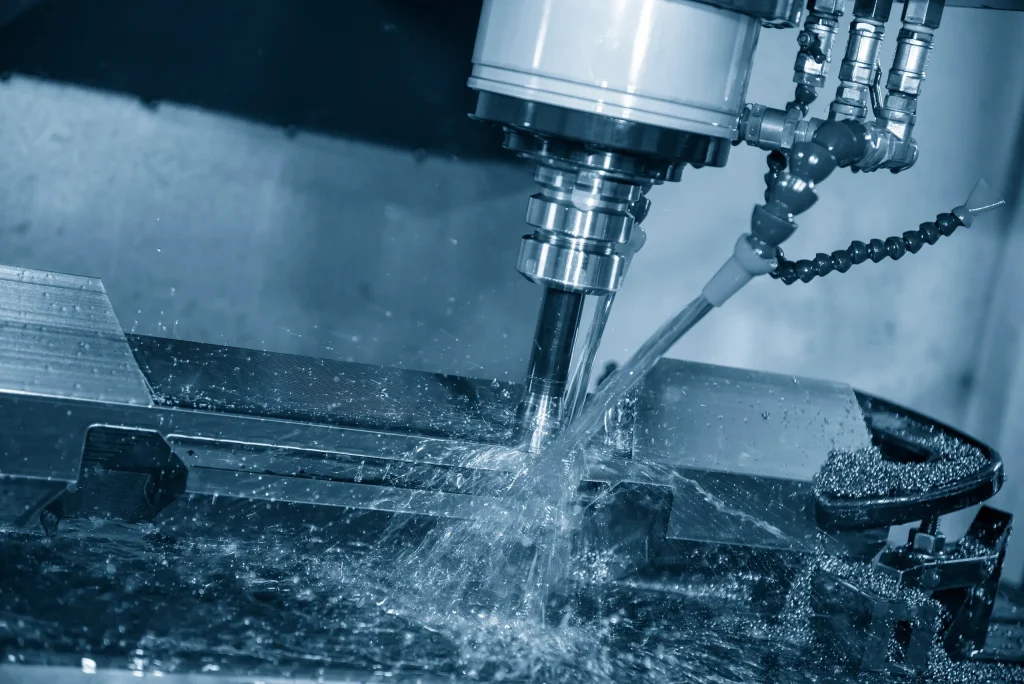
Torneamento CNC para eixos de saída e componentes cilíndricos
O torneamento CNC é frequentemente utilizado para fabricar eixos de saída, mangas, anéis de posicionamento e outros componentes rotativos.
As características típicas da maquinagem incluem:
- Diâmetros externos e diâmetros internos.
- Secções escalonadas e ombros.
- Faces finais e chanfros.
- Ranhuras e roscas.
- Superfícies de encaixe dos rolamentos.
No caso dos eixos de saída das articulações dos robôs, o controlo do diâmetro e do comprimento é apenas uma parte dos requisitos. A concentricidade entre as secções do eixo, a circularidade e o acabamento da superfície são também importantes.
No caso de componentes que combinam operações de torneamento e fresagem, uma estratégia de maquinagem adequada pode reduzir as configurações repetidas e ajudar a manter as relações dimensionais.
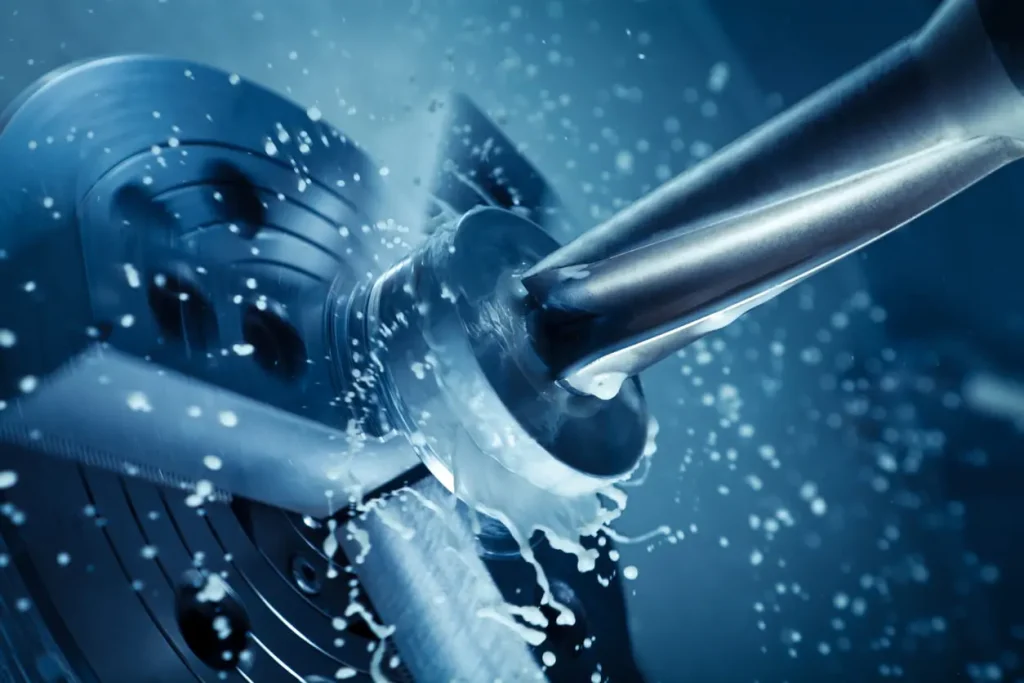
Perfuração, rosqueamento e usinagem de furos de precisão
Os componentes das articulações dos robôs contêm frequentemente numerosos orifícios de montagem, orifícios de posicionamento e orifícios roscados.
Estas características garantem a fixação do motor, do redutor, dos assentos dos rolamentos e das estruturas de ligação externas. Os requisitos de fabrico incluem não só o diâmetro dos orifícios e as dimensões das roscas, mas também o espaçamento entre os orifícios, a profundidade, a precisão posicional e a perpendicularidade.
No caso de elementos de precisão, tais como furos de rolamentos e furos de posicionamento, podem ser necessárias operações adicionais, como mandrilagem, alargamento ou outros processos de acabamento.
No caso de caixas com orifícios distribuídos por várias superfícies, as referências de maquinagem e as sequências de operações devem ser cuidadosamente planeadas para manter as suas posições relativas.
Acabamento de superfícies e operações secundárias
Os componentes das articulações dos robôs também requerem proteção e acabamento das superfícies, de acordo com os seus requisitos funcionais e ambientais.
Os processos de acabamento mais comuns incluem:
- Anodização: Frequentemente utilizado em caixas de alumínio e componentes de montagem para melhorar a resistência à corrosão e proporcionar diferentes aspetos superficiais.
- Jateamento com areia: Cria uma textura de superfície uniforme e melhora o aspeto visual.
- Passivação: Utilizado em determinados componentes de aço inoxidável para melhorar a resistência à corrosão.
- Retificação de precisão: Aplicado em superfícies que exigem um controlo dimensional mais rigoroso e uma melhor qualidade superficial.
- Remoção de rebarbas: Elimina arestas vivas e rebarbas de maquinagem que possam interferir na montagem ou no funcionamento.
O acabamento da superfície deve ser considerado como parte do processo de fabrico dimensional. Por exemplo, a anodização altera as dimensões superficiais dos componentes de alumínio. A espessura do revestimento e as dimensões finais de encaixe devem, por isso, ser tidas em conta antes de a maquinação estar concluída.
No caso de furos de rolamentos de precisão, ressaltos de posicionamento e outras superfícies de encaixe, poderá ser necessário aplicar máscara ou realizar um acabamento adicional, dependendo dos requisitos do desenho.
Requisitos críticos de precisão para componentes das articulações de robôs
Os componentes das articulações dos robôs contêm frequentemente múltiplas características de maquinagem que têm de cumprir simultaneamente requisitos dimensionais e geométricos. Uma peça pode cumprir uma tolerância dimensional específica, mas, mesmo assim, não satisfazer os seus requisitos geométricos globais ou de montagem.
Vários fatores de precisão revistem-se de particular importância.
Tolerâncias dimensionais e requisitos de ajuste
Os furos dos rolamentos, os eixos de saída, as cavidades de montagem do motor e os elementos de posicionamento do redutor exigem tolerâncias dimensionais baseadas nas funções a que se destinam.
Entre os exemplos contam-se:
- O ajuste entre o anel interior de um rolamento e o eixo.
- O ajuste entre o anel exterior de um rolamento e o furo da caixa.
- Dimensões de posicionamento e interfaces de montagem do redutor.
- Dimensões de ligação entre o motor e a placa de montagem.
Estes ajustes devem ser determinados de acordo com o tipo de rolamento, a carga, a velocidade de rotação e o método de montagem. A aplicação da mesma tolerância a todos os elementos de montagem raramente é adequada.
Concentricidade, perpendicularidade e precisão de posicionamento
Muitos componentes das articulações dos robôs apresentam características que devem manter relações geométricas específicas.
Por exemplo, pode ser necessário que várias secções do eixo permaneçam concêntricas. Os furos dos rolamentos devem manter as posições especificadas em relação a outros elementos de localização. As faces das flanges de saída também podem exigir perpendicularidade e excentricidade controladas.
Estas características geométricas afetam o alinhamento dos componentes e podem influenciar o funcionamento dos conjuntos rotativos.
Por isso, é essencial estabelecer pontos de referência adequados para a maquinagem. Quando é possível maquinar várias características críticas a partir de superfícies de referência consistentes, as suas posições relativas são, em geral, mais fáceis de controlar.
Acabamento da superfície e qualidade da superfície de contacto
As diferentes áreas de um componente de articulação de um robô exigem diferentes níveis de acabamento superficial.
Uma superfície externa não funcional não requer necessariamente a mesma rugosidade que uma superfície de encaixe de um rolamento, uma superfície de vedação ou uma face de posicionamento de precisão.
Uma rugosidade excessiva numa superfície de contacto pode afetar as condições de contacto e a qualidade da montagem. Outras áreas funcionais podem ter requisitos específicos relativos à superfície, relacionados com o atrito, a vedação ou o desgaste.
As especificações relativas ao acabamento superficial devem, por conseguinte, ser definidas de acordo com a função de cada área, em vez de se aplicar o mesmo requisito a todo o componente.
Design leve e rigidez estrutural
A construção leve é um aspeto importante a ter em conta nos robôs colaborativos e nos robôs humanóides.
As caixas em liga de alumínio podem reduzir o peso da junta, mas as estruturas de paredes finas são mais suscetíveis à deformação causada por forças de corte, forças de fixação e tensões residuais.
As considerações relativas ao fabrico incluem:
- Distribuição da espessura das paredes e rigidez estrutural.
- Posições de fixação da peça e força de fixação.
- Sequências de desbaste e acabamento.
- Parâmetros de corte e margem de usinagem.
- Alívio de tensões e nova inspeção dimensional, quando necessário.
Um design leve não significa apenas reduzir a espessura das paredes. Exige um equilíbrio entre peso, resistência, rigidez e viabilidade de fabrico.
Desafios comuns na fabricação de componentes para articulações de robôs
Compreender as tolerâncias exigidas é apenas uma parte da fabricação de precisão. O próximo desafio consiste em cumprir esses requisitos de forma consistente durante a produção propriamente dita.
Os componentes das articulações dos robôs combinam frequentemente geometrias complexas, múltiplas características de precisão e relações de montagem exigentes. Vários desafios de fabrico merecem especial atenção.
Deformação de caixas de parede fina durante a maquinagem CNC
As caixas de alumínio de parede fina são um exemplo típico dos desafios da maquinagem de precisão na robótica.
Como as suas paredes têm uma rigidez limitada, podem deformar-se sob as forças de fixação e de corte. Uma caixa pode manter a sua forma enquanto estiver fixada, mas voltar à forma original após a libertação do dispositivo de fixação, o que resulta em desvios dimensionais.
Existem várias medidas de fabrico que podem ajudar a reduzir este risco:
- Utilize métodos de fixação adequados para evitar forças de fixação concentradas.
- Planifique as operações de desbaste e acabamento de acordo com a estrutura da peça.
- Controlar os parâmetros de profundidade de corte e avanço.
- Verifique novamente as dimensões críticas após retirar a fixação.
- Recorra à usinagem por etapas, sempre que necessário, para reduzir a deformação.
Manutenção da precisão posicional em vários orifícios de precisão
As caixas das articulações dos robôs incluem frequentemente orifícios de fixação do motor, furos de posicionamento do redutor e assentos para rolamentos.
Estas características não são independentes. Devem manter relações específicas de posição, ângulo e alinhamento.
Alterações frequentes nas referências de fixação da peça podem introduzir erros de posicionamento acumulados, afetando a relação entre os diferentes furos.
Por conseguinte, deve ser definido um sistema de referência de maquinagem adequado antes do início da produção, seguido de uma sequência de operações que mantenha as relações posicionais necessárias.
Obter encaixes consistentes entre componentes de acoplamento
Um módulo de articulação de um robô pode conter vários componentes mecânicos fabricados separadamente, incluindo caixas, eixos de saída, assentos de rolamentos e flanges de ligação.
Mesmo quando cada componente cumpre a sua tolerância dimensional individual, uma combinação inadequada de tolerâncias pode, ainda assim, causar problemas de montagem.
Entre os exemplos contam-se ajustes excessivamente apertados, desvios de posicionamento e ligações inconsistentes.
A produção deve, por conseguinte, ter em conta não só as dimensões individuais das peças, mas também as relações funcionais entre os componentes que se encaixam.
As dimensões críticas de encaixe devem ser avaliadas com base no desenho técnico, no esquema de tolerâncias e nos requisitos de montagem.
Controlo das alterações dimensionais após o tratamento de superfícies
A anodização, o revestimento e outros processos de acabamento de superfícies podem alterar as dimensões finais de um componente.
No caso de superfícies externas não funcionais, estas alterações podem ter um efeito reduzido. No entanto, as alterações dimensionais nos furos dos rolamentos, nos ressaltos de posicionamento e nos elementos de montagem de precisão podem afetar a montagem final.
Os requisitos relativos ao tratamento de superfícies devem ser identificados antes da maquinagem. As áreas de encaixe funcional podem necessitar de mascaramento ou de acabamento adicional, devendo ser estabelecidas margens de maquinagem adequadas para as superfícies revestidas.
Inspeção de qualidade de componentes de articulações de robôs de precisão
A inspeção de qualidade envolve mais do que apenas verificar se as dimensões individuais se encontram dentro dos limites de tolerância. Deve também verificar as características geométricas críticas, a qualidade da superfície e as dimensões relacionadas com a montagem.
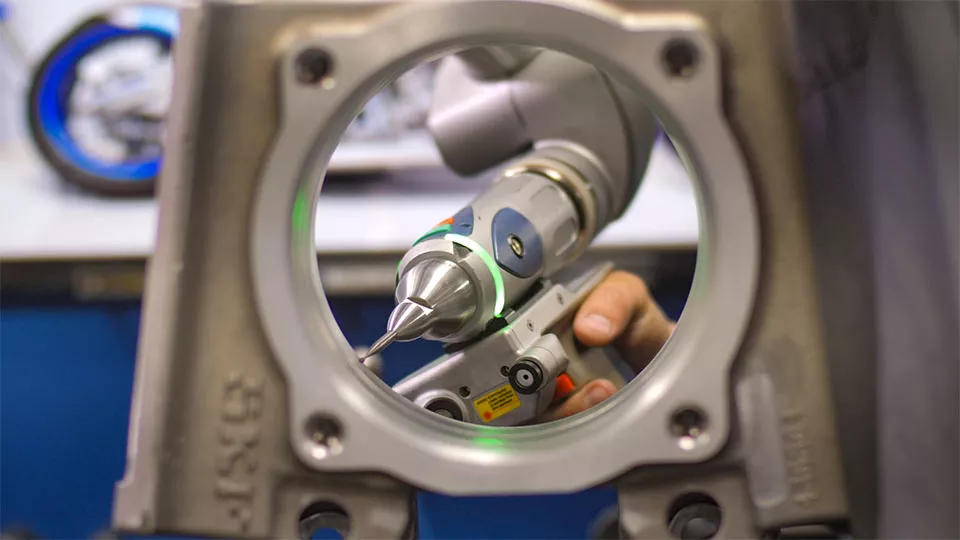
Inspeção dimensional
Os instrumentos de inspeção mais comuns incluem:
- Pinças e micrómetros para dimensões externas e medições gerais.
- Calibradores de furo para furos de rolamentos e outros diâmetros internos.
- Medidores de altura para dimensões escalonadas e medições verticais.
- Calibradores de precisão para tamanhos específicos de orifícios e dimensões de encaixe.
As dimensões críticas, tais como os furos dos rolamentos e as superfícies de encaixe do eixo de saída, devem ser inspecionadas utilizando instrumentos adequados aos respetivos requisitos de tolerância.
Inspeção de tolerâncias geométricas
No caso de componentes complexos das articulações dos robôs, as ferramentas de medição convencionais podem não ser suficientes para verificar todas as relações geométricas.
Uma máquina de medição por coordenadas (CMM) pode inspecionar várias características e as suas relações espaciais, incluindo:
- Posição do buraco.
- Planicidade e perpendicularidade.
- Concentricidade e características geométricas relacionadas.
- Perfis complexos e características dimensionais.
No caso de caixas com várias referências de montagem e padrões complexos de orifícios, a inspeção por CMM fornece dados dimensionais mais abrangentes.
Qualidade da superfície e documentação da qualidade
Dependendo do desenho técnico, a inspeção adicional pode incluir a medição da rugosidade da superfície, a inspeção de rebarbas, verificações visuais e a identificação de riscos ou outros defeitos superficiais.
No caso de projetos que exijam documentação formal relativa à qualidade, os fabricantes podem também fornecer:
- Relatórios de inspeção do primeiro artigo (FAI).
- Relatórios de inspeção dimensional.
- Relatórios de ensaio de materiais (MTR).
- Registos relevantes relativos ao tratamento de superfícies.
Estes registos de inspeção e documentos de rastreabilidade dos materiais ajudam os clientes a verificar se os componentes fornecidos cumprem os seus requisitos técnicos.
Como escolher um parceiro de fabrico para componentes de articulações de robôs
Os componentes das articulações dos robôs envolvem frequentemente geometrias complexas, múltiplas características de precisão e requisitos de montagem exigentes. A escolha de um parceiro de fabrico deve, por isso, ir além da simples comparação do número de máquinas ou das propostas de preço.
Há várias funcionalidades que vale a pena avaliar.
Capacidade de maquinagem de peças complexas
As caixas das articulações dos robôs apresentam frequentemente elementos poligonais, cavidades internas e orifícios de precisão. Um fabricante deve dispor de capacidades adequadas de fresagem CNC, torneamento e maquinagem multieixos, e ser capaz de selecionar os processos de acordo com a geometria da peça.
Compreensão dos requisitos de GD&T e de montagem
No que diz respeito aos assentos dos rolamentos, eixos de saída e flanges de ligação, o fabricante deve compreender as tolerâncias dimensionais, as tolerâncias geométricas e os requisitos de encaixe, em vez de tratar cada dimensão como uma medição isolada.
Experiência em materiais e acabamentos de superfícies
Os diferentes materiais apresentam características de maquinagem, riscos de deformação e requisitos de acabamento distintos. Um fabricante competente deve ser capaz de avaliar a escolha do material e os métodos de fabrico de acordo com a aplicação pretendida para o componente.
Capacidades de inspeção de qualidade
No caso de componentes robóticos de precisão, é importante avaliar se o fornecedor dispõe de equipamento CMM, instrumentos de medição de precisão e procedimentos de inspeção adequados. A capacidade de fornecer registos de inspeção dimensional também é importante.
Fabrico personalizado e apoio à produção
Os projetos de desenvolvimento de robôs podem começar com protótipos e pequenas séries de produção, antes de passarem para quantidades maiores. Um parceiro de fabrico deve ser capaz de dar resposta às mudanças nos requisitos do projeto e nos volumes de produção.
Xtmade: Fabrico personalizado de componentes robóticos de precisão
A Xtmade é um fabricante especializado em usinagem de precisão sob medida, com sede em Shenzhen, na China, que fornece componentes em metal e plástico técnico para robótica, automação e outras aplicações industriais.
No que diz respeito aos componentes mecânicos utilizados nos módulos das articulações dos robôs, incluindo caixas, eixos de saída, flanges de ligação, placas de montagem e outras peças estruturais de precisão, fabricamos de acordo com os desenhos CAD, as especificações técnicas ou as amostras físicas fornecidas pelo cliente.
O nosso processo de fabrico tem em conta a geometria das peças, as características dos materiais, os pontos de referência de maquinagem, as tolerâncias dimensionais e os requisitos de acabamento superficial. São utilizados procedimentos adequados de maquinagem e inspeção para controlar a qualidade final dos componentes.
As nossas capacidades de fabrico incluem:
- Maquinação CNC de ligas de alumínio, aços inoxidáveis, aços ligados e plásticos técnicos.
- Fresagem CNC de três, quatro e cinco eixos.
- Torneamento CNC e maquinagem de componentes estruturais complexos.
- Perfuração, mandrilagem e rosqueamento de precisão.
- Anodização, jato de areia e outros processos de acabamento de superfícies.
- Medição por CMM e inspeção dimensional.
Quer precise de caixas de articulações para robôs, eixos de precisão, componentes de montagem ou outras peças mecânicas complexas, a Xtmade pode fornecer-lhe usinagem CNC robótica personalizada com base nos vossos projetos e requisitos técnicos existentes.
Envie os seus desenhos técnicos em 2D, ficheiros CAD em 3D e especificações de materiais para avaliação da produção e elaboração de orçamento.
Conclusão
Os módulos de articulações robóticas integram a geração de potência, a transmissão, o controlo de movimento e as estruturas mecânicas num sistema eletromecânico compacto. Enquanto os motores e os redutores asseguram as funções fundamentais de acionamento e transmissão, os componentes mecânicos, tais como caixas, eixos de saída, assentos de rolamentos e flanges de ligação, constituem a base estrutural necessária para uma montagem precisa e um funcionamento estável.
Desde o controlo da deformação em caixas de paredes finas até à precisão do furo dos rolamentos e às relações de encaixe entre vários componentes, cada fase do processo de fabrico pode influenciar o desempenho e a fiabilidade da junta montada.
A produção de componentes fiáveis para articulações de robôs requer, portanto, mais do que o simples cumprimento das tolerâncias dimensionais individuais. Envolve um controlo coordenado da geometria das peças, dos processos de maquinagem, da precisão geométrica, da qualidade da superfície e dos requisitos de montagem.


