
Moduli articolari per robot: componenti, processi di produzione e requisiti di precisione
In occasione del Vertice dei leader economici dell’APEC del 2026 a Shenzhen, i robot umanoidi hanno attirato notevole attenzione. Presso il centro stampa dell’evento, i robot hanno dimostrato di saper svolgere compiti pratici quali preparare il caffè, servire il gelato e distribuire rinfreschi a visitatori e giornalisti. Queste dimostrazioni hanno offerto un assaggio di come la robotica stia andando oltre le dimostrazioni controllate per arrivare ad applicazioni concrete nella vita quotidiana.
Dietro ogni movimento di un robot umanoide, dal camminare e girarsi all’alzare un braccio o afferrare un oggetto, si cela un sistema coordinato di articolazioni robotiche. Queste articolazioni consentono alle diverse parti del robot di muoversi in modo indipendente, mantenendo al contempo l’equilibrio, il posizionamento e una forza controllata.
Un giunto robotico è molto più di un semplice motore che ruota. Un tipico modulo articolato per robot integra diversi componenti funzionali, tra cui un servomotore, un riduttore, un encoder e un driver del motore. Alcuni modelli includono anche un freno elettromagnetico. Questi componenti sono supportati da strutture meccaniche quali alloggiamenti, alberi di uscita, sedi dei cuscinetti e flange di montaggio.
Le prestazioni di un giunto robotico dipendono non solo dal motore e dal sistema di trasmissione, ma anche dalla precisione dimensionale e dalla qualità di assemblaggio dei suoi componenti meccanici. I fori dei cuscinetti, l’allineamento degli alberi, le superfici di montaggio e gli elementi di collegamento influenzano tutti il funzionamento del giunto assemblato.
Questo articolo esamina i principali componenti dei moduli articolari dei robot, le parti meccaniche utilizzate nella loro costruzione, i processi di produzione più comuni e i requisiti di precisione necessari per la realizzazione di componenti articolari affidabili per i robot.
Quali sono i componenti principali di un modulo articolato per robot?
Un modulo articolato per robot è un gruppo elettromeccanico integrato progettato per garantire un movimento rotatorio controllato. Sebbene la sua configurazione vari a seconda dell’applicazione del robot, la maggior parte dei modelli combina in una struttura compatta le funzioni di generazione di potenza, riduzione della velocità, retroazione del movimento e controllo.
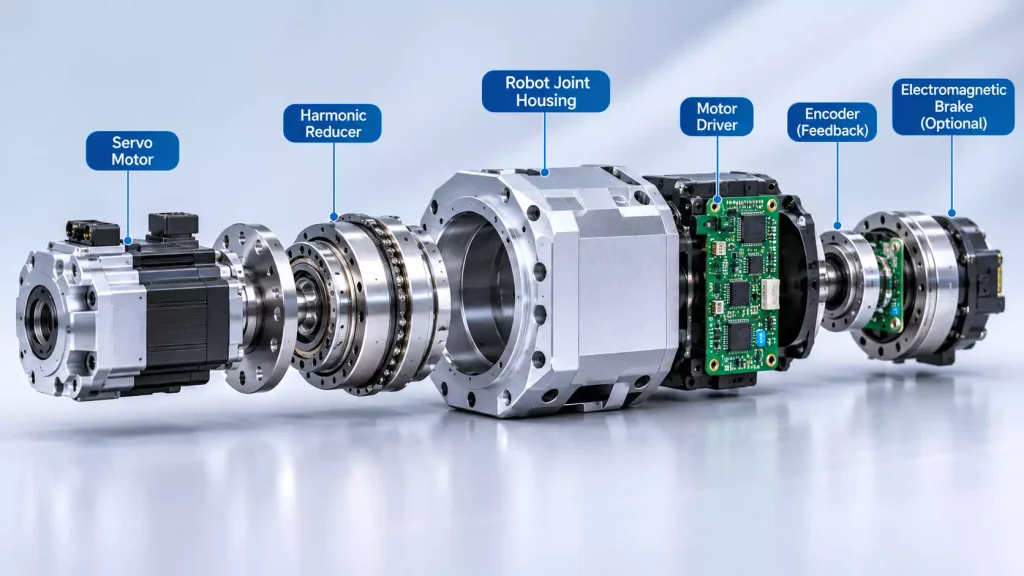
Servomotore: la fonte di potenza dell'articolazione
Il servomotore converte l'energia elettrica in rotazione meccanica e fornisce la forza motrice iniziale per l'articolazione di un robot.
A differenza dei motori convenzionali utilizzati per una semplice rotazione continua, i servomotori robotici richiedono un controllo preciso della posizione, accelerazioni e decelerazioni reattive e una coppia in uscita costante.
Una delle sfide progettuali più comuni consiste nel trovare il giusto equilibrio tra velocità del motore, coppia e dimensioni complessive. I motori ad alta velocità sono in grado di fornire una potenza notevole in un ingombro relativamente compatto, ma la loro potenza in uscita diretta potrebbe non garantire una coppia sufficiente per molte applicazioni robotiche. L’utilizzo di un motore più grande e a bassa velocità può aumentare il peso complessivo e le dimensioni dell’articolazione.
Per questo motivo, molti modelli di giunti robotici combinano un servomotore ad alta velocità con un riduttore per ottenere la velocità e la coppia in uscita richieste.
Anche la configurazione di montaggio del motore è importante. Le sue caratteristiche di posizionamento, i fori di fissaggio e le superfici di collegamento devono corrispondere all'alloggiamento del giunto per garantire un'installazione accurata e un corretto allineamento.
Riduttore: controllo della velocità e aumento della coppia
Il riduttore è un componente fondamentale del sistema di trasmissione di un giunto robotico. Riduce la velocità di rotazione del motore aumentando al contempo la coppia di uscita disponibile.
Tra i tipi di riduttori più comunemente utilizzati nella robotica figurano:
- Riduttori armonici: Modelli compatti con elevati rapporti di riduzione e gioco ridotto, comunemente utilizzati nei robot collaborativi, nei bracci robotici leggeri e nelle articolazioni dei robot umanoidi.
- Riduttori per camper: Sono noti per la loro rigidità, capacità di carico e resistenza agli urti, caratteristiche che li rendono adatti alle articolazioni dei robot industriali che devono sostenere carichi più pesanti.
- Riduttori planetari: Offrono strutture di trasmissione compatte e un buon rendimento, con applicazioni in diversi sistemi di azionamento robotici.
Ogni tipo di riduttore presenta caratteristiche diverse in termini di gioco, rigidità, efficienza di trasmissione, capacità di coppia e precisione. La scelta dipende dal carico, dalla velocità, dai requisiti di movimento del giunto e dallo spazio di installazione disponibile.
Dal punto di vista produttivo, il riduttore deve inoltre inserirsi con precisione nella struttura meccanica circostante. Le quote di montaggio, gli elementi di posizionamento, i fori di collegamento e le superfici di contatto contribuiscono tutti al corretto assemblaggio.
Driver del motore: controllo del funzionamento del motore
Il driver del motore converte i comandi provenienti dal sistema di controllo del robot in segnali elettrici che azionano il servomotore.
In genere gestisce i circuiti di controllo della corrente, della velocità e della posizione, fornendo al contempo funzioni quali la protezione da sovracorrente, il monitoraggio della temperatura e il rilevamento dei guasti.
Non tutte le articolazioni dei robot dispongono di un proprio driver. Alcuni modelli integrano l'elettronica del driver direttamente nel modulo dell'articolazione, mentre altri la collocano in un armadio di comando esterno o in un gruppo elettronico separato.
Questa scelta progettuale influisce sulla disposizione interna, sui collegamenti elettrici, sulla gestione termica e sullo spazio disponibile per l'installazione.
Encoder: fornitura di feedback di posizione
Un encoder misura la posizione angolare e fornisce un segnale di retroazione al sistema di controllo del motore.
Nei moduli articolari dei robot vengono utilizzate due configurazioni comuni:
- Encoder sul lato motore: Misura la posizione del rotore del motore e fornisce un segnale di retroazione per la commutazione del motore e il servocomando.
- Encoder sul lato di uscita: Misura la posizione dell'albero di uscita del riduttore, fornendo informazioni sul movimento effettivo del giunto.
Perché alcune articolazioni dei robot ad alte prestazioni utilizzano due encoder?
Il motore e l'albero di uscita sono collegati tramite un riduttore, che può causare deformazioni elastiche, errori di trasmissione e un leggero gioco. Pertanto, il calcolo della posizione di uscita basandosi esclusivamente sul feedback proveniente dal lato motore potrebbe non rispecchiare appieno la posizione effettiva sotto carico.
L'utilizzo di un sistema di retroazione sia sul lato motore che sul lato uscita può contribuire a migliorare il controllo della posizione e a compensare alcuni errori legati alla trasmissione.
Freno elettromagnetico: mantenimento della posizione del giunto
Un freno elettromagnetico viene utilizzato per mantenere un giunto in posizione quando il motore non lo aziona attivamente.
Ciò è particolarmente importante per gli assi e i giunti verticali dei robot che sostengono carichi gravitazionali. In caso di interruzione dell'alimentazione, il freno può contribuire a impedire che il giunto ruoti involontariamente sotto il peso della struttura ad esso collegata.
Tuttavia, non tutte le articolazioni dei robot necessitano di un freno. La sua presenza dipende dal carico dell’articolazione, dall’orientamento di montaggio, dai requisiti di sicurezza e dal progetto meccanico complessivo.
Nel caso dei sistemi robotici leggeri, nella progettazione della struttura integrata dell’articolazione occorre tenere conto anche delle dimensioni e del peso del freno.
Quali componenti meccanici costituiscono un modulo articolare di un robot?
Il motore, il riduttore, l’azionamento e l’encoder svolgono le principali funzioni di trasmissione della potenza e di controllo. Tuttavia, questi componenti non possono funzionare come un insieme completo senza una struttura meccanica di supporto.
Un modulo articolato di un robot contiene inoltre componenti meccanici di precisione che fissano, posizionano, collegano e sostengono i suoi componenti funzionali.
Alloggiamento per giunti robotici
L'alloggiamento dell'articolazione del robot è uno dei principali componenti strutturali. Fornisce lo spazio necessario per l'installazione e il supporto meccanico per il motore, il riduttore, i cuscinetti e altri gruppi interni.
A seconda del tipo di giunto, l’alloggiamento può avere una struttura cilindrica, tubolare, rettangolare o a più cavità.
Tra i requisiti tipici di produzione figurano:
- Dimensioni precise delle cavità di montaggio del motore e del riduttore.
- Fori precisi per i cuscinetti e le loro posizioni relative.
- Planarità e perpendicolarità delle superfici di montaggio.
- Posizioni precise dei fori filettati, dei fori di centraggio e degli elementi di collegamento.
- Spessore delle pareti uniforme e adeguata rigidità strutturale.
Le leghe di alluminio sono comunemente utilizzate per gli alloggiamenti delle articolazioni dei robot grazie al loro peso relativamente ridotto, alla buona lavorabilità e alla conducibilità termica.
Tuttavia, gli alloggiamenti a pareti sottili e le strutture complesse a più cavità possono deformarsi durante la lavorazione CNC. Le forze di serraggio, le forze di taglio e le sollecitazioni residue del materiale possono tutte influire sulle dimensioni finali.
Un corretto serraggio dei pezzi, la pianificazione della sequenza di lavorazione e la scelta dei parametri di taglio sono quindi fondamentali nella produzione di questi componenti.
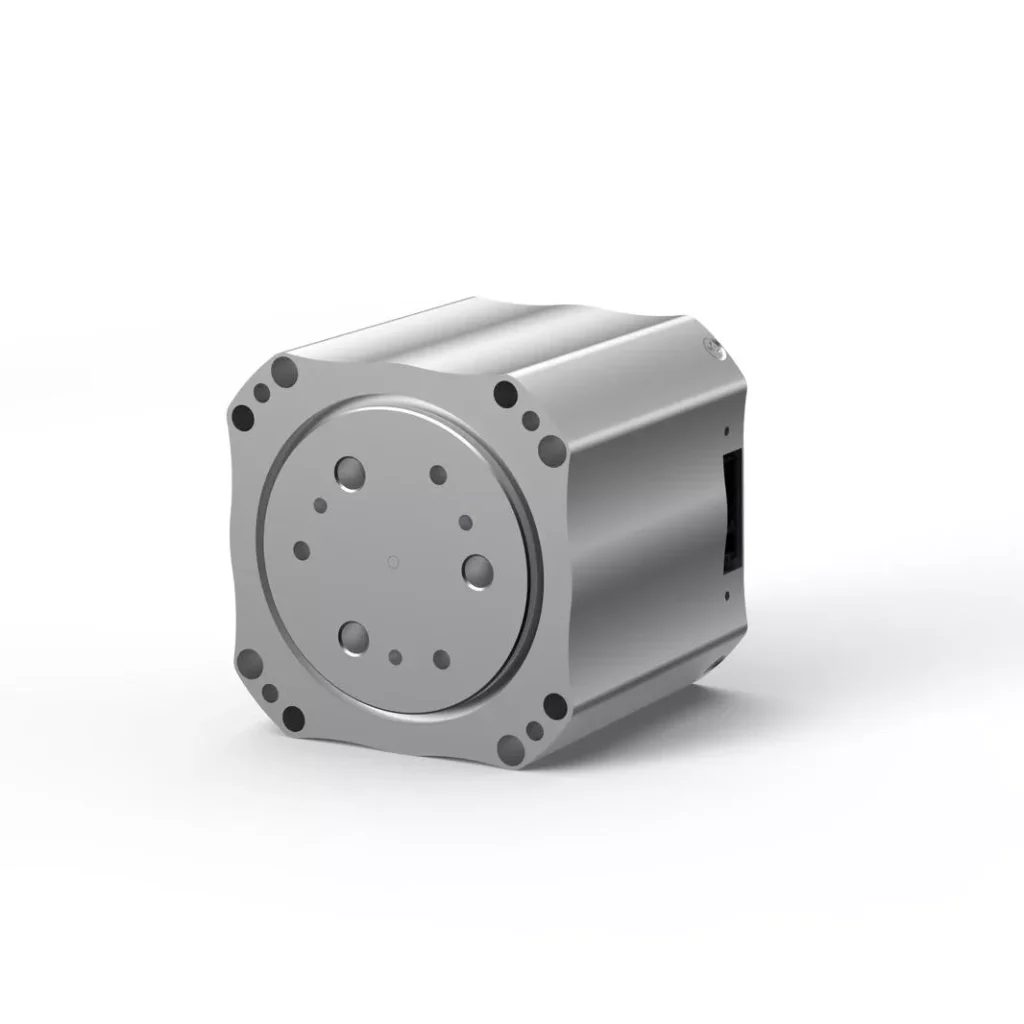
Alberi di uscita e flange
L'albero di uscita trasmette la coppia dal riduttore alla struttura meccanica esterna, mentre la flangia di uscita funge da interfaccia di collegamento per i bracci del robot e altri componenti mobili.
Questi componenti possono presentare diametri a gradini multipli, spallamenti, sedi per cuscinetti, fori filettati ed elementi di riferimento.
Tra le considerazioni importanti relative alla produzione figurano:
- Concentricità tra le diverse sezioni dell'albero.
- Precisione dimensionale delle superfici di montaggio dei cuscinetti.
- Planarità e perpendicolarità delle superfici delle flange.
- Precisione posizionale dei fori di posizionamento e dei fori filettati.
- Eccentricità delle estremità degli alberi e delle superfici di accoppiamento delle flange.
Durante la lavorazione è necessario tenere conto delle relazioni dimensionali tra l'albero di uscita, i cuscinetti e il riduttore. Il rispetto di una singola tolleranza di diametro non garantisce necessariamente che l'albero nel suo complesso soddisfi i requisiti di montaggio.
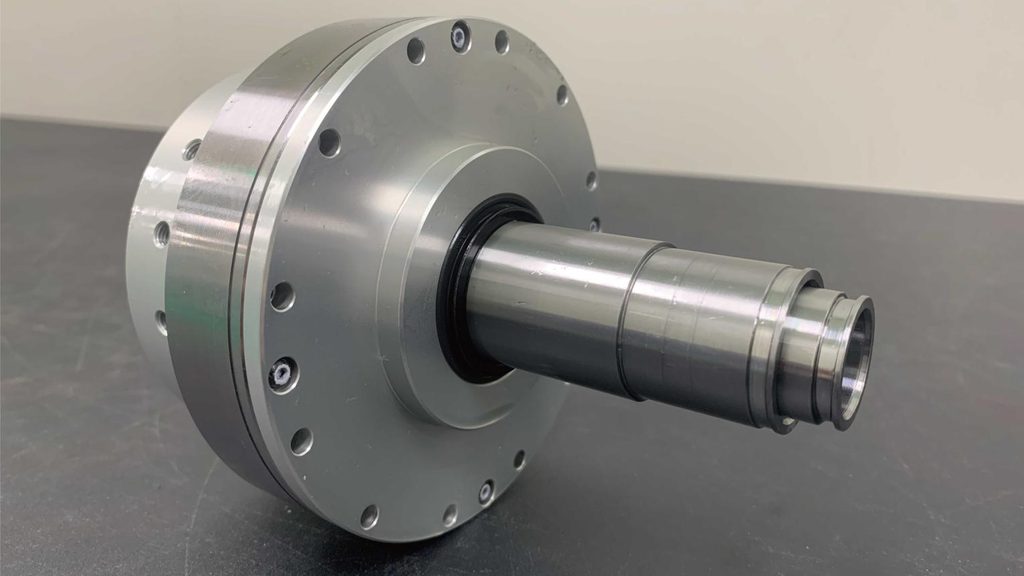
Sedi dei cuscinetti e componenti di montaggio
Le sedi dei cuscinetti e i componenti di montaggio sostengono gli elementi rotanti e mantengono le posizioni relative di alberi, riduttori e altri gruppi meccanici.
Questi componenti presentano solitamente fori di precisione, spallamenti di posizionamento ed elementi di fissaggio.
La precisione del foro del cuscinetto è particolarmente importante. Un foro troppo grande o troppo piccolo può compromettere l'accoppiamento tra il cuscinetto e la sua sede. Anche eventuali scostamenti nella rotondità o nella posizione possono influire sulla precisione di montaggio e sul funzionamento del cuscinetto.
Nel caso di strutture che presentano più sedi di cuscinetti, anche l’allineamento e le posizioni relative dei fori devono soddisfare i requisiti di progettazione specificati.
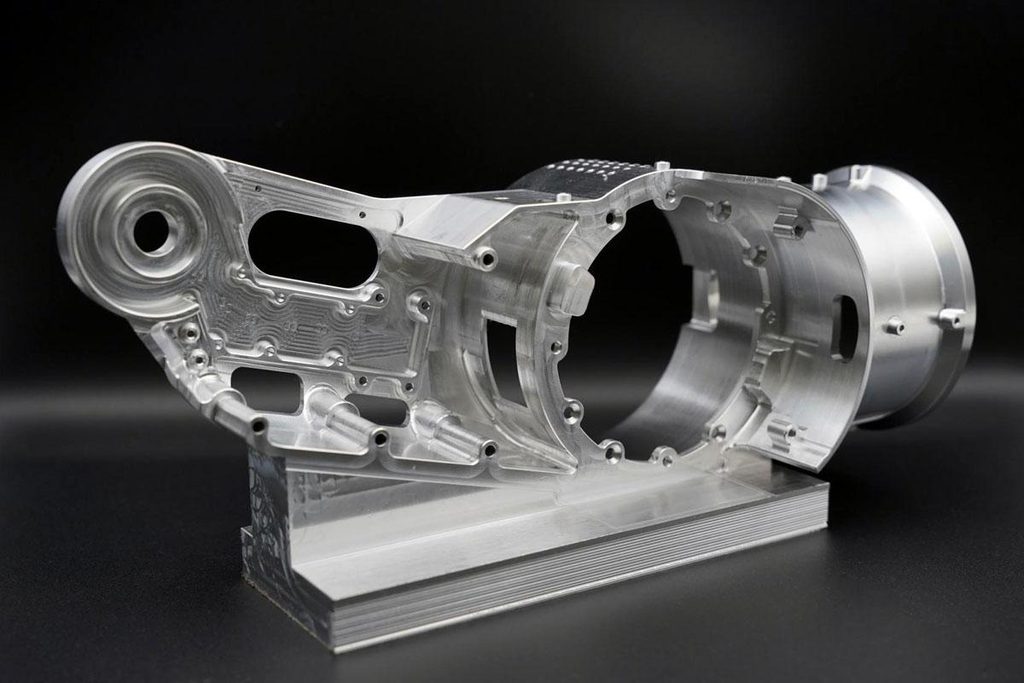
Coperchi terminali del motore e piastre di collegamento
I coperchi terminali dei motori e le piastre di collegamento servono a fissare i motori, a collegare le diverse sezioni dell'alloggiamento e a fornire superfici di riferimento per il montaggio.
Tra le caratteristiche tipiche figurano le sporgenze di posizionamento del motore, i fori di montaggio, i fori filettati e le superfici di collegamento a gradini.
Sebbene questi componenti possano sembrare relativamente semplici, le loro quote di posizionamento e la posizione dei fori influiscono sulla precisione con cui il motore si allinea all’alloggiamento circostante.
Nei moduli compatti per giunti robotici, diversi componenti meccanici devono essere assemblati in uno spazio di installazione limitato. Le tolleranze dimensionali dei singoli componenti possono sommarsi e influire sull'assemblaggio finale.
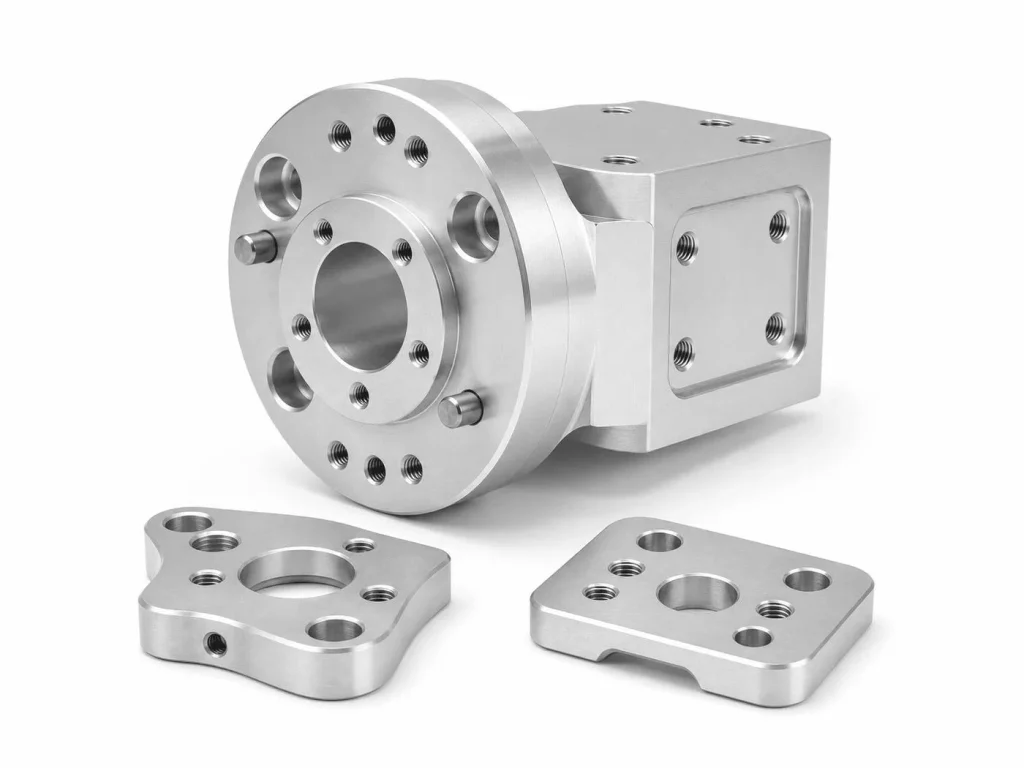
Processi di produzione utilizzati per i componenti delle articolazioni dei robot
I componenti delle articolazioni dei robot presentano geometrie, materiali e requisiti dimensionali diversi. I relativi processi di produzione devono quindi essere scelti in base alla struttura dei pezzi, alle tolleranze, ai requisiti superficiali e ai volumi di produzione.
La fresatura CNC, la tornitura CNC, la foratura, la filettatura e la finitura superficiale sono tra i processi più comunemente utilizzati per la produzione di componenti di precisione per giunti robotici.
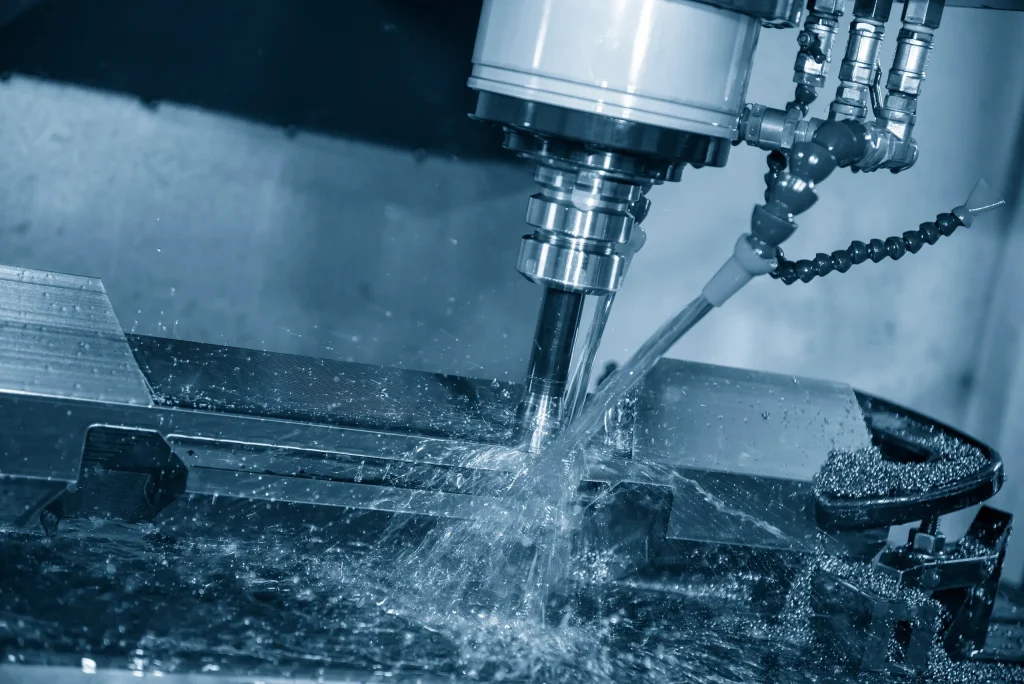
Fresatura CNC per alloggiamenti di giunti complessi
La fresatura CNC è ampiamente utilizzata per la produzione di alloggiamenti per giunti robotici con profili esterni complessi, cavità interne, superfici a gradini e fori multidirezionali.
Ad esempio, un alloggiamento in alluminio per giunti può richiedere la lavorazione di una cavità per il motore, di una superficie di montaggio del riduttore, di una sede per cuscinetti e di diversi fori filettati. Queste caratteristiche sono distribuite su superfici diverse e richiedono un attento controllo dei riferimenti di lavorazione e delle sequenze operative.
A seconda della geometria del pezzo, è possibile scegliere tra la lavorazione CNC a tre, quattro o cinque assi.
La lavorazione multiasse può ridurre i ripetuti riposizionamenti e contribuire a mantenere i rapporti posizionali tra le diverse caratteristiche. Tuttavia, la strategia di lavorazione più appropriata dipende comunque dall'accessibilità dell'utensile, dalle condizioni di serraggio del pezzo, dalla geometria del pezzo e dai requisiti di tolleranza.
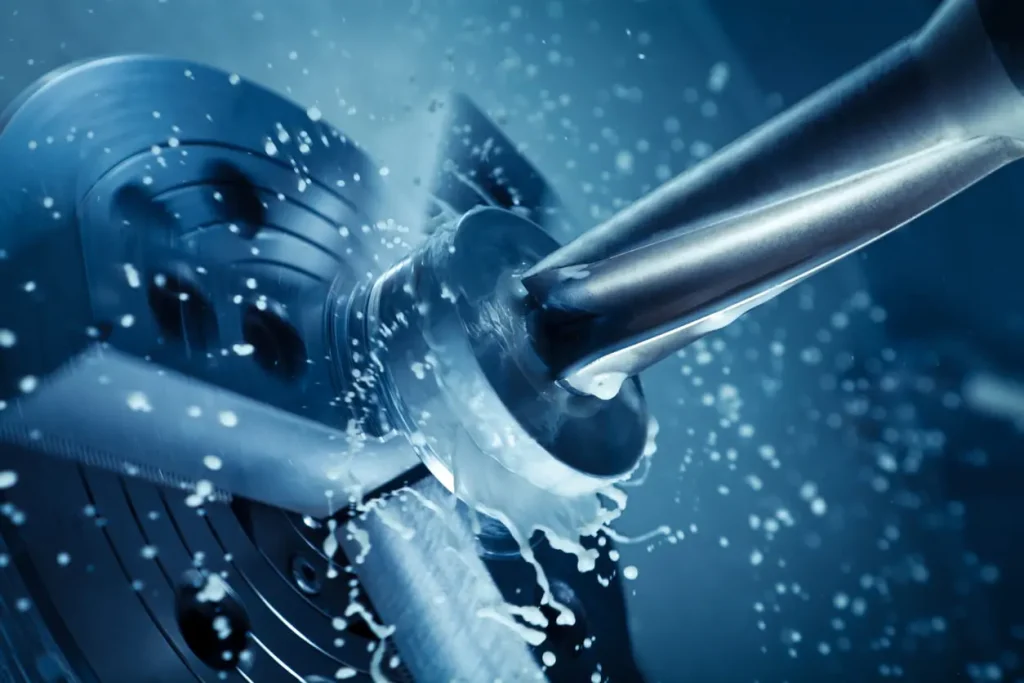
Tornitura CNC per alberi di uscita e componenti cilindrici
La tornitura CNC viene comunemente utilizzata per la produzione di alberi di uscita, manicotti, anelli di posizionamento e altri componenti rotanti.
Tra le caratteristiche tipiche della lavorazione figurano:
- Diametri esterni e fori interni.
- Sezioni a gradini e spallamenti.
- Facce terminali e smussature.
- Scanalature e filettature.
- Superfici di accoppiamento dei cuscinetti.
Per gli alberi di uscita delle articolazioni dei robot, il controllo del diametro e della lunghezza rappresenta solo una parte dei requisiti. Anche la concentricità tra le sezioni dell'albero, la rotondità e la finitura superficiale sono fattori importanti.
Per i componenti che combinano operazioni di tornitura e fresatura, una strategia di lavorazione adeguata può ridurre il numero di cambi di configurazione e contribuire a mantenere le relazioni dimensionali.
Foratura, maschiatura e lavorazione di precisione dei fori
I componenti delle articolazioni dei robot presentano spesso numerosi fori di montaggio, fori di centraggio e fori filettati.
Queste caratteristiche garantiscono il fissaggio del motore, del riduttore, delle sedi dei cuscinetti e delle strutture di collegamento esterne. I requisiti di produzione comprendono non solo il diametro dei fori e le dimensioni delle filettature, ma anche la distanza tra i fori, la profondità, la precisione di posizionamento e la perpendicolarità.
Per elementi di precisione quali i fori dei cuscinetti e i fori di centraggio, potrebbero essere necessarie operazioni aggiuntive quali alesatura, alesatura di precisione o altri processi di finitura.
Nel caso di alloggiamenti con fori distribuiti su più superfici, è necessario pianificare con cura i punti di riferimento di lavorazione e le sequenze operative per mantenere le posizioni relative tra gli elementi.
Finitura superficiale e operazioni secondarie
Anche i componenti delle articolazioni dei robot richiedono una protezione e una finitura delle superfici in base ai loro requisiti funzionali e ambientali.
Tra i processi di finitura più comuni figurano:
- Anodizzazione: Viene spesso utilizzato per alloggiamenti in alluminio e componenti di montaggio al fine di migliorare la resistenza alla corrosione e conferire diversi aspetti superficiali.
- Sabbiatura: Crea una texture superficiale omogenea e migliora l'aspetto estetico.
- Passivazione: Viene utilizzato su alcuni componenti in acciaio inossidabile per migliorarne la resistenza alla corrosione.
- Rettifica di precisione: Viene applicato su superfici che richiedono un controllo dimensionale più rigoroso e una migliore qualità superficiale.
- Sbavatura: Elimina gli spigoli vivi e le bave di lavorazione che potrebbero ostacolare il montaggio o il funzionamento.
La finitura superficiale deve essere considerata parte integrante del processo di produzione dimensionale. Ad esempio, l’anodizzazione modifica le dimensioni superficiali dei componenti in alluminio. Lo spessore del rivestimento e le dimensioni finali di accoppiamento devono quindi essere presi in considerazione prima del completamento della lavorazione.
Per i fori dei cuscinetti di precisione, i riscontri di centraggio e altre superfici di accoppiamento, potrebbero essere necessari interventi di mascheratura o finiture aggiuntive, a seconda dei requisiti indicati in disegno.
Requisiti critici di precisione per i componenti delle articolazioni dei robot
I componenti delle articolazioni dei robot presentano spesso molteplici caratteristiche di lavorazione che devono soddisfare contemporaneamente requisiti dimensionali e geometrici. È possibile che un pezzo rispetti una singola tolleranza dimensionale, ma non soddisfi comunque i requisiti geometrici complessivi o quelli di assemblaggio.
Diversi fattori di precisione rivestono particolare importanza.
Tolleranze dimensionali e requisiti di accoppiamento
I fori dei cuscinetti, gli alberi di uscita, le cavità di montaggio dei motori e gli elementi di posizionamento dei riduttori richiedono tolleranze dimensionali determinate in base alle loro funzioni previste.
Tra gli esempi figurano:
- L'accoppiamento tra l'anello interno di un cuscinetto e l'albero.
- L'accoppiamento tra l'anello esterno di un cuscinetto e il foro dell'alloggiamento.
- Dimensioni di posizionamento e interfacce di montaggio del riduttore.
- Dimensioni di accoppiamento tra il motore e la piastra di montaggio.
Questi accoppiamenti devono essere determinati in base al tipo di cuscinetto, al carico, alla velocità di rotazione e al metodo di montaggio. Applicare la stessa tolleranza a tutti gli elementi di montaggio è raramente appropriato.
Concentricità, perpendicolarità e precisione di posizionamento
Molti componenti delle articolazioni dei robot presentano caratteristiche che devono mantenere specifiche relazioni geometriche.
Ad esempio, potrebbe essere necessario che più sezioni dell’albero rimangano concentriche. I fori dei cuscinetti devono mantenere le posizioni specificate rispetto ad altri elementi di riferimento. Anche le facce delle flange di uscita potrebbero richiedere una perpendicolarità e un eccentricità controllate.
Queste caratteristiche geometriche incidono sull'allineamento dei componenti e possono influire sulle condizioni di funzionamento dei gruppi rotanti.
È quindi fondamentale stabilire sistemi di riferimento di lavorazione adeguati. Quando è possibile lavorare più elementi critici a partire da superfici di riferimento uniformi, le loro posizioni relative risultano in genere più facili da controllare.
Finitura superficiale e qualità della superficie di contatto
Le diverse aree di un componente articolare di un robot richiedono livelli di finitura superficiale diversi.
Una superficie esterna non funzionale non richiede necessariamente la stessa rugosità di una superficie di accoppiamento di un cuscinetto, di una superficie di tenuta o di una superficie di posizionamento di precisione.
Un'eccessiva rugosità superficiale su una superficie di accoppiamento può influire sulle condizioni di contatto e sulla qualità dell'assemblaggio. Altre aree funzionali possono presentare requisiti superficiali specifici legati all'attrito, alla tenuta o all'usura.
Le specifiche relative alla finitura superficiale dovrebbero quindi essere stabilite in base alla funzione di ciascuna area, anziché applicare lo stesso requisito all’intero componente.
Design leggero e rigidità strutturale
La leggerezza della struttura è un aspetto importante da considerare nei robot collaborativi e nei robot umanoidi.
Gli alloggiamenti in lega di alluminio possono ridurre il peso dei giunti, ma le strutture a pareti sottili sono più soggette a deformazioni causate dalle forze di taglio, dalle forze di serraggio e dalle sollecitazioni residue.
Tra gli aspetti da considerare nella produzione figurano:
- Distribuzione dello spessore delle pareti e rigidità strutturale.
- Posizioni di serraggio e forza di serraggio.
- Sequenze di sgrossatura e finitura.
- Parametri di taglio e margine di lavorazione.
- Allentamento delle tensioni e nuova verifica dimensionale, se necessario.
Un design leggero non significa semplicemente ridurre lo spessore delle pareti. Richiede un equilibrio tra peso, resistenza, rigidità e fattibilità produttiva.
Sfide comuni nella produzione dei componenti delle articolazioni dei robot
Comprendere le tolleranze richieste è solo una parte della produzione di precisione. La sfida successiva consiste nel soddisfare tali requisiti in modo coerente durante la produzione effettiva.
I componenti delle articolazioni dei robot combinano spesso geometrie complesse, molteplici caratteristiche di precisione e rapporti di assemblaggio complessi. Diverse sfide produttive meritano particolare attenzione.
Deformazione degli alloggiamenti a pareti sottili durante la lavorazione CNC
Gli alloggiamenti in alluminio a pareti sottili rappresentano un tipico esempio delle sfide poste dalla lavorazione di precisione nel campo della robotica.
Poiché le loro pareti presentano una rigidità limitata, possono deformarsi sotto l’azione delle forze di serraggio e di taglio. Un alloggiamento può mantenere la propria forma mentre è serrato, ma tornare alla forma originale una volta rilasciato il dispositivo di fissaggio, causando scostamenti dimensionali.
Esistono diverse misure di produzione che possono contribuire a ridurre questo rischio:
- Utilizzare metodi di serraggio adeguati per evitare forze di serraggio concentrate.
- Pianificare le operazioni di sgrossatura e finitura in base alla struttura del pezzo.
- Regolare la profondità di taglio e i parametri di avanzamento.
- Dopo aver sbloccato il dispositivo, ricontrollare le dimensioni critiche.
- Se necessario, ricorrere alla lavorazione in più fasi per ridurre la deformazione.
Mantenimento della precisione di posizionamento su più fori di precisione
Gli alloggiamenti delle articolazioni dei robot presentano spesso fori di fissaggio per i motori, fori di posizionamento per i riduttori e sedi per i cuscinetti.
Queste caratteristiche non sono indipendenti. Devono mantenere specifici rapporti di posizione, angolari e di allineamento.
Modifiche frequenti dei punti di riferimento di serraggio possono causare errori di posizionamento cumulativi, influenzando la relazione tra i diversi fori.
È quindi necessario stabilire, prima dell'inizio della produzione, un sistema di riferimento di lavorazione adeguato, seguito da una sequenza operativa che mantenga i rapporti posizionali richiesti.
Ottenere accoppiamenti uniformi tra i componenti di accoppiamento
Un modulo articolato per robot può comprendere diversi componenti meccanici prodotti separatamente, tra cui alloggiamenti, alberi di uscita, sedi dei cuscinetti e flange di collegamento.
Anche quando ogni componente rispetta la propria tolleranza dimensionale, una combinazione di tolleranze inadeguata può comunque causare problemi di assemblaggio.
Tra gli esempi figurano accoppiamenti eccessivamente stretti, deviazioni di posizionamento e collegamenti non uniformi.
La produzione dovrebbe quindi tenere conto non solo delle dimensioni dei singoli componenti, ma anche delle relazioni funzionali tra i componenti che si accoppiano.
Le quote di montaggio critiche devono essere valutate in base al disegno tecnico, allo schema delle tolleranze e ai requisiti di assemblaggio.
Controllo delle variazioni dimensionali dopo il trattamento superficiale
L'anodizzazione, la placcatura e altri processi di finitura superficiale possono modificare le dimensioni finali di un componente.
Per le superfici esterne non funzionali, tali variazioni potrebbero avere un effetto minimo. Tuttavia, le variazioni dimensionali sui fori dei cuscinetti, sulle spalle di posizionamento e sugli elementi di montaggio di precisione possono influire sull’assemblaggio finale.
Prima della lavorazione è necessario definire i requisiti relativi al trattamento superficiale. Le aree soggette a montaggio funzionale potrebbero richiedere una mascheratura o una finitura aggiuntiva, mentre per le superfici rivestite è necessario stabilire adeguati margini di lavorazione.
Controllo qualità dei componenti per giunti robotici di precisione
Il controllo qualità non si limita a verificare se le singole dimensioni rientrino nei limiti di tolleranza, ma deve anche verificare le caratteristiche geometriche critiche, la qualità della superficie e le dimensioni relative all’assemblaggio.
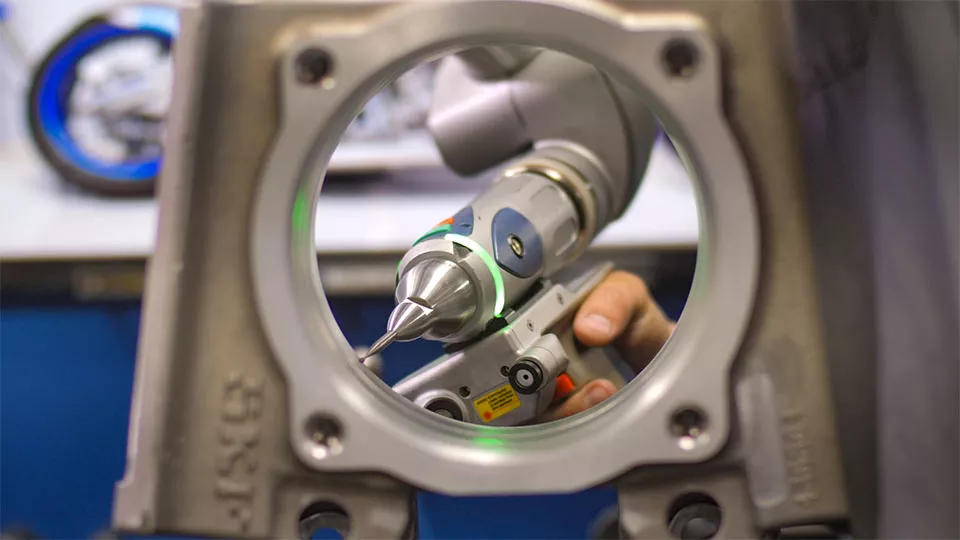
Controllo dimensionale
Tra gli strumenti di ispezione più comuni figurano:
- Calibri e micrometri per misure esterne e misurazioni generali.
- Calibri per fori di cuscinetti e altri diametri interni.
- Calibri di altezza per misure a gradini e misurazioni verticali.
- Calibri di precisione per fori di dimensioni specifiche e misure di accoppiamento.
Le dimensioni critiche, quali i fori dei cuscinetti e le superfici di accoppiamento dell'albero di uscita, devono essere ispezionate utilizzando strumenti adeguati ai relativi requisiti di tolleranza.
Controllo delle tolleranze geometriche
Nel caso di componenti articolari robotici complessi, gli strumenti di misura convenzionali potrebbero non essere sufficienti per verificare tutte le relazioni geometriche.
Una macchina di misura a coordinate (CMM) è in grado di ispezionare diverse caratteristiche e le loro relazioni spaziali, tra cui:
- Posizione del foro.
- Planarità e perpendicolarità.
- Concentricità e caratteristiche geometriche correlate.
- Profili complessi e caratteristiche dimensionali.
Per gli alloggiamenti con più punti di riferimento di montaggio e schemi di foratura complessi, l'ispezione tramite macchina a misura coordinata (CMM) fornisce dati dimensionali più completi.
Qualità delle superfici e documentazione della qualità
A seconda del disegno tecnico, le ispezioni aggiuntive possono comprendere la misurazione della rugosità superficiale, il controllo delle bave, i controlli visivi e l'individuazione di graffi o altri difetti superficiali.
Per i progetti che richiedono una documentazione formale relativa alla qualità, i produttori possono inoltre fornire:
- Rapporti relativi all'ispezione del primo articolo (FAI).
- Rapporti di controllo dimensionale.
- Rapporti di prova sui materiali (MTR).
- Documentazione relativa ai trattamenti superficiali.
Questi registri di ispezione e i documenti relativi alla tracciabilità dei materiali aiutano i clienti a verificare se i componenti forniti soddisfano i loro requisiti tecnici.
Come scegliere un partner di produzione per i componenti delle articolazioni dei robot
I componenti delle articolazioni dei robot presentano spesso geometrie complesse, molteplici caratteristiche di precisione e requisiti di assemblaggio impegnativi. La scelta di un partner di produzione dovrebbe quindi andare oltre il semplice confronto del numero di macchine o dei preventivi.
Vale la pena valutare diverse funzionalità.
Capacità di lavorazione di pezzi complessi
Gli alloggiamenti delle articolazioni dei robot presentano spesso elementi poligonali, cavità interne e fori di precisione. Un produttore dovrebbe disporre di adeguate capacità di fresatura CNC, tornitura e lavorazione multiasse ed essere in grado di selezionare i processi in base alla geometria del pezzo.
Comprensione dei requisiti relativi a GD&T e all’assemblaggio
Per quanto riguarda le sedi dei cuscinetti, gli alberi di uscita e le flange di collegamento, il produttore dovrebbe comprendere le tolleranze dimensionali, le tolleranze geometriche e i requisiti di accoppiamento, anziché considerare ogni dimensione come una misura a sé stante.
Esperienza nel campo dei materiali e delle finiture superficiali
I diversi materiali presentano caratteristiche di lavorazione, rischi di deformazione e requisiti di finitura differenti. Un produttore competente dovrebbe essere in grado di valutare la scelta dei materiali e i metodi di produzione in base all’applicazione prevista del componente.
Capacità di controllo qualità
Per i componenti robotici di precisione, è importante verificare se il fornitore disponga di apparecchiature CMM, strumenti di misura di precisione e procedure di controllo adeguate. Anche la capacità di fornire registrazioni relative ai controlli dimensionali rappresenta un valore aggiunto.
Produzione su misura e assistenza alla produzione
I progetti di sviluppo di robot possono iniziare con prototipi e piccole serie di produzione, per poi passare a quantità maggiori. Un partner di produzione dovrebbe essere in grado di adattarsi alle mutevoli esigenze del progetto e ai volumi di produzione.
Xtmade: Produzione su misura di componenti robotici di precisione
Xtmade è un'azienda specializzata nella lavorazione meccanica di precisione su misura con sede a Shenzhen, in Cina, che produce componenti in metallo e plastica tecnica per la robotica, l'automazione e altre applicazioni industriali.
Per i componenti meccanici utilizzati nei moduli articolari dei robot, tra cui alloggiamenti, alberi di uscita, flange di collegamento, piastre di montaggio e altre parti strutturali di precisione, produciamo in base a disegni CAD forniti dal cliente, specifiche tecniche o campioni fisici.
Il nostro processo di produzione tiene conto della geometria dei pezzi, delle caratteristiche dei materiali, dei punti di riferimento di lavorazione, delle tolleranze dimensionali e dei requisiti di finitura superficiale. Per garantire la qualità finale dei componenti vengono adottate adeguate procedure di lavorazione e controllo.
Le nostre capacità produttive comprendono:
- Lavorazione CNC di leghe di alluminio, acciai inossidabili, acciai legati e tecnopolimeri.
- Fresatura CNC a tre, quattro e cinque assi.
- Tornitura CNC e lavorazione di componenti strutturali complessi.
- Foratura, alesatura e filettatura di precisione.
- Anodizzazione, sabbiatura e altri processi di finitura superficiale.
- Misurazione con CMM e controllo dimensionale.
Che abbiate bisogno di alloggiamenti per giunti robotici, alberi di precisione, componenti di montaggio o altri pezzi meccanici complessi, Xtmade è in grado di fornirvi lavorazioni meccaniche personalizzate con robot CNC sulla base dei vostri progetti esistenti e dei vostri requisiti tecnici.
Inviateci i vostri disegni tecnici in 2D, i file CAD in 3D e le specifiche dei materiali per una valutazione della producibilità e un preventivo.
Conclusione
I moduli articolati per robot integrano la generazione di potenza, la trasmissione, il controllo del movimento e le strutture meccaniche in un sistema elettromeccanico compatto. Mentre i motori e i riduttori svolgono le funzioni fondamentali di azionamento e trasmissione, i componenti meccanici quali alloggiamenti, alberi di uscita, sedi dei cuscinetti e flange di collegamento costituiscono la base strutturale necessaria per un assemblaggio preciso e un funzionamento stabile.
Dal controllo della deformazione negli alloggiamenti a pareti sottili alla precisione del foro del cuscinetto e ai rapporti di accoppiamento tra più componenti, ogni fase di produzione può influire sulle prestazioni e sull’affidabilità del giunto assemblato.
La produzione di componenti affidabili per i giunti dei robot richiede quindi molto più che il semplice rispetto delle singole tolleranze dimensionali. Implica infatti un controllo coordinato della geometria dei pezzi, dei processi di lavorazione, della precisione geometrica, della qualità delle superfici e dei requisiti di assemblaggio.


